
单片机与物联网 / 系统课时
用环形缓冲消化连续接收数据
用环形缓冲消化连续接收数据
本例在 STM32F407 的 USART2 上建立连续接收通道:接收中断只负责存放字节,主循环再按换行符组帧和应答。完成后可以验证索引回绕、缓冲区已满时的丢弃策略,以及异常数据如何重新同步。
学习目标
- 区分接收中断生产者与主循环消费者,正确设置读写索引。
- 实现可回绕的单生产者、单消费者环形缓冲,并明确满缓冲处理策略。
- 用串口终端验证完整收帧、超长帧拒绝和持续接收能力。
将接收与解析拆成两段
以 USART2、115200 baud、8N1 为例,串口线上每字节占 10 bit,满速约每秒 11520 字节。若在中断里等待换行、解析指令或发送应答,后续字节可能在前一个中断尚未结束时到达,最终产生硬件溢出错误。
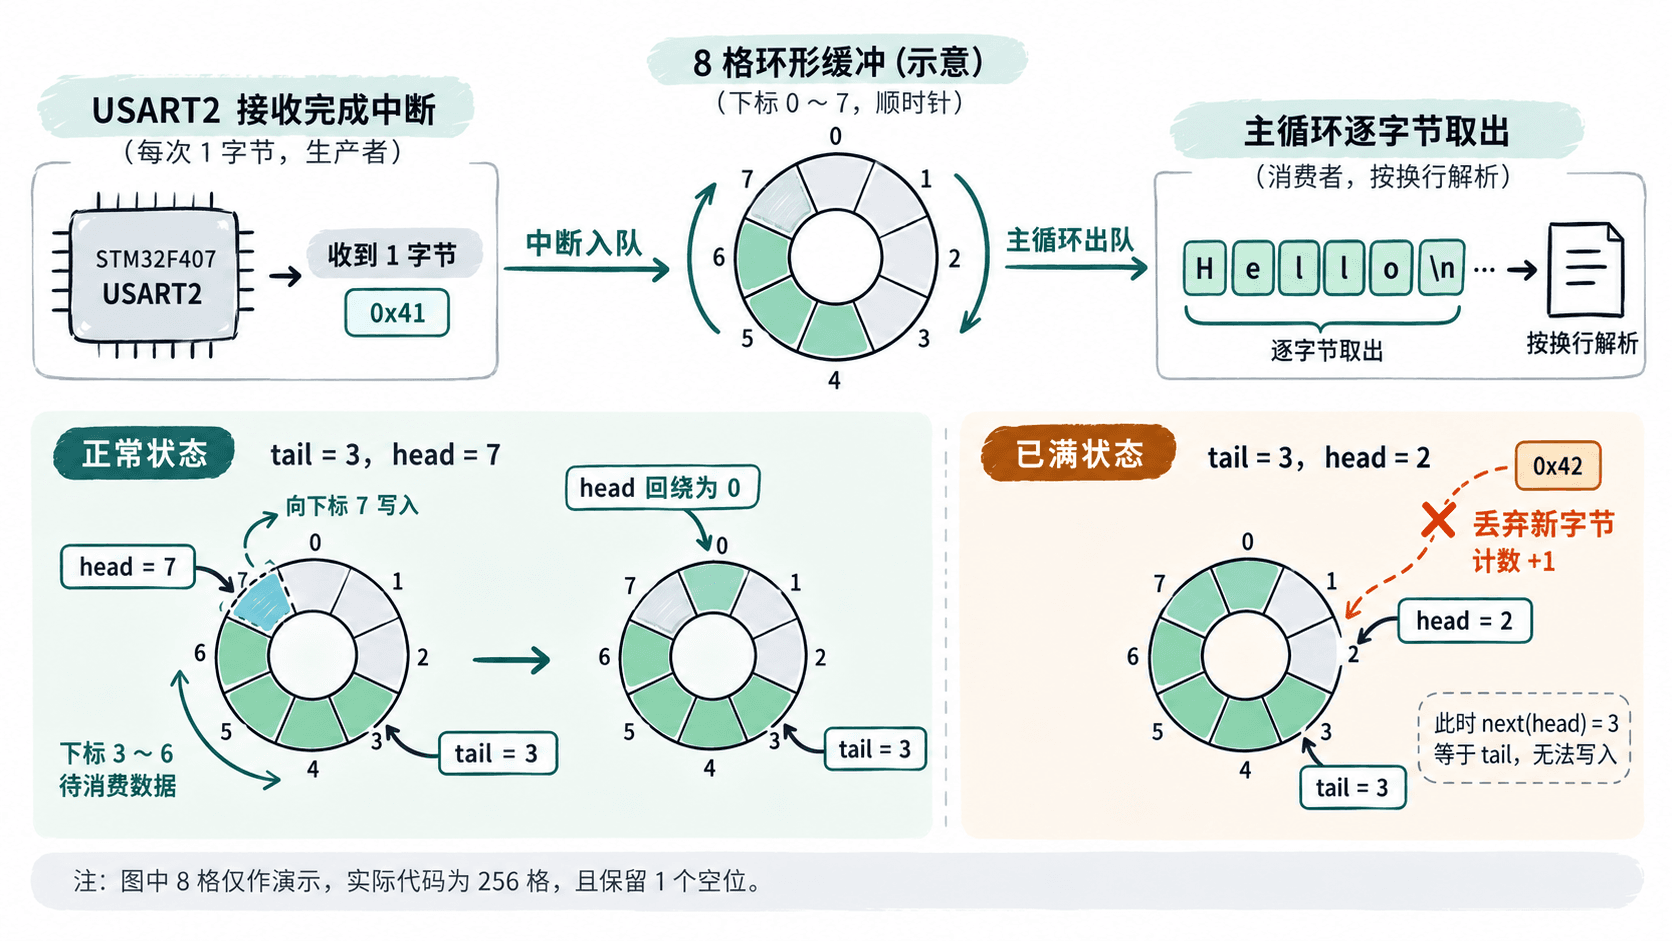
这里每收到 1 字节就由 HAL_UART_RxCpltCallback() 写入环形缓冲并重新启动下一次 HAL_UART_Receive_IT();主循环调用 ring_pop() 取字节,遇到 \n 才认为一帧结束。UART 接收与协议解析因此可以以不同速度运行。
确定索引回绕与满缓冲规则
定义 head 为下一写入位置,tail 为下一读取位置。缓冲长度取 256(2 的整数次幂),索引向前移动时使用 (index + 1) & 255 回绕。为避免 head == tail 同时表示空和满,始终保留一个空位,所以实际可存 255 字节。
- 空:
head == tail,主循环暂时没有数据可取。 - 满:
((head + 1) & 255) == tail,拒绝本次新字节,rx_dropped加一,不覆盖未处理的旧数据。 - 正常:中断先写字节,再发布新
head;主循环先读取旧tail的字节,再推进tail。
在 Cortex-M4 单核、无第二个写入者的前提下,示例用对齐的 16 位索引、volatile 和内存屏障协调中断与主循环,不需要为每次出入队长时间关中断。若迁移到多核或多个生产者,必须重新设计并发同步。
在 HAL 工程实现接收与组帧
准备 STM32F407 的 STM32CubeF4 HAL 工程,使用复位后的 HSI 16 MHz 时钟。USART2 采用 PA2(TX)、PA3(RX)、AF7;连接 3.3V 电平 USB 转串口模块时,模块 TX 接 PA3、RX 接 PA2,双方 GND 共地。终端设为 115200、8N1、无流控,发送行尾 LF。
下面代码可作为 HAL 工程的完整 main.c,依赖工程自带的启动文件、HAL 驱动和 SysTick;不要再保留 stm32f4xx_it.c 中重复的 USART2_IRQHandler() 定义。工程若已由 CubeMX 配置时钟或引脚,应以相同参数核对并避免重复初始化冲突。
#include "stm32f4xx_hal.h"
#include <string.h>

#define RX_CAP 256U

static UART_HandleTypeDef huart2;
static uint8_t rx_byte, rx_ring[RX_CAP];
static volatile uint16_t rx_head, rx_tail;
static volatile uint32_t rx_dropped, uart_errors;

static uint8_t ring_pop(uint8_t *out)
{
    uint16_t tail = rx_tail;
    if (tail == rx_head) return 0U;
    __DMB();  // 先确认已发布的写入位置,再读取缓冲内容
    *out = rx_ring[tail];
    __DMB();
    rx_tail = (uint16_t)((tail + 1U) & (RX_CAP - 1U));
    return 1U;
}

void USART2_IRQHandler(void)
{
    HAL_UART_IRQHandler(&huart2);
}

void HAL_UART_RxCpltCallback(UART_HandleTypeDef *u)
{
    if (u->Instance != USART2) return;
    uint16_t head = rx_head;
    uint16_t next = (uint16_t)((head + 1U) & (RX_CAP - 1U));

    if (next != rx_tail) {
        rx_ring[head] = rx_byte;
        __DMB();  // 字节写好后才公开新的 head
        rx_head = next;
    } else {
        ++rx_dropped;  // 满时丢新字节,绝不覆盖未读数据
    }
    (void)HAL_UART_Receive_IT(u, &rx_byte, 1);
}

void HAL_UART_ErrorCallback(UART_HandleTypeDef *u)
{
    if (u->Instance != USART2) return;
    ++uart_errors;
    // ORE 等错误终止接收后,等待状态恢复再重新启动
    if (u->RxState == HAL_UART_STATE_READY)
        (void)HAL_UART_Receive_IT(u, &rx_byte, 1);
}

static void usart2_init(void)
{
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_USART2_CLK_ENABLE();

    GPIO_InitTypeDef gpio = {0};
    gpio.Pin = GPIO_PIN_2 | GPIO_PIN_3;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Pull = GPIO_PULLUP;
    gpio.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    gpio.Alternate = GPIO_AF7_USART2;
    HAL_GPIO_Init(GPIOA, &gpio);

    huart2.Instance = USART2;
    huart2.Init.BaudRate = 115200;
    huart2.Init.WordLength = UART_WORDLENGTH_8B;
    huart2.Init.StopBits = UART_STOPBITS_1;
    huart2.Init.Parity = UART_PARITY_NONE;
    huart2.Init.Mode = UART_MODE_TX_RX;
    huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart2.Init.OverSampling = UART_OVERSAMPLING_16;
    if (HAL_UART_Init(&huart2) != HAL_OK) while (1) {}

    HAL_NVIC_SetPriority(USART2_IRQn, 5, 0);
    HAL_NVIC_EnableIRQ(USART2_IRQn);
}

int main(void)
{
    HAL_Init();
    usart2_init();
    if (HAL_UART_Receive_IT(&huart2, &rx_byte, 1) != HAL_OK)
        while (1) {}

    uint8_t line[64], reply[70], byte;
    uint16_t length = 0;
    uint8_t invalid = 0;
    uint32_t seen_drops = 0, seen_errors = 0;
    static uint8_t bad_reply[] = "ERR: frame\r\n";

    while (1) {
        // 任意一次硬件错误或环形丢字节,都使当前帧失效
        if (seen_drops != rx_dropped || seen_errors != uart_errors) {
            seen_drops = rx_dropped;
            seen_errors = uart_errors;
            length = 0;
            invalid = 1;
        }
        if (!ring_pop(&byte)) continue;
        if (byte == '\r') continue;

        if (byte == '\n') {
            if (invalid) {
                (void)HAL_UART_Transmit(&huart2, bad_reply,
                                        sizeof(bad_reply) - 1U, 100);
            } else {
                memcpy(reply, "RX: ", 4);
                memcpy(reply + 4, line, length);
                reply[4 + length] = '\r';
                reply[5 + length] = '\n';
                (void)HAL_UART_Transmit(&huart2, reply, 6U + length, 100);
            }
            length = 0;
            invalid = 0;
        } else if (!invalid) {
            if (length < sizeof(line)) line[length++] = byte;
            else invalid = 1;  // 超出64字节,丢弃至下一个换行
        }
    }
}
预期输出(终端关闭本地回显,依次发送 PING 加 LF,以及 65 个 A 加 LF):
RX: PING
ERR: frame
验证连续接收与丢包边界
先逐行发送 PING、TEST123,每行只得到一个 RX: 应答。再发送超过 256 字节的连续数据但不换行;由于主循环持续消费,环形缓冲不一定溢出,最终会因单帧超过 64 字节收到 ERR: frame。这两个容量限制属于不同层次,不能混为一谈。
如需可控地测试环形缓冲溢出,可临时在主循环 while (1) 开头加入 HAL_Delay(50);,同时让上位机连续发送。115200、8N1 在 50 ms 内约到达 576 字节,超过环形缓冲 255 字节的有效容量;此时调试观察 rx_dropped 应增长,且受到影响的帧不应被当成完整帧输出。撤销延迟后重新测试。
正常工作时 rx_dropped 和 uart_errors 应保持 0。若 rx_dropped 增长,优先缩短主循环阻塞、减少串口回传或增大 2 的整数次幂缓冲;若 uart_errors 增长,检查中断处理耗时、波特率与线路,并关注硬件 ORE。满速 115200 下,255 字节只提供约 22.1 ms 的积压空间;更高吞吐或突发数据较多时可改用 UART DMA 循环接收配合空闲线检测,环形队列的生产者与消费者职责仍然适用。