
单片机与物联网 / 系统课时
从 ACK 与 NACK 判断通信失败
从 ACK 与 NACK 判断通信失败
用一颗 LIS3DH 加速度传感器制造“地址正确、地址不存在、寄存器选错”三种场景,结合逻辑分析仪波形与 STM32 HAL 返回值,区分从机拒绝应答、总线异常和读取内容不符,并形成可以复测的定位顺序。
学习目标
- 区分地址阶段 ACK、NACK 与主机读完最后一字节主动发送的 NACK。
- 通过错误地址和错误寄存器的对照实验读懂 HAL 状态及错误位。
- 按地址、供电、连线、时序、寄存器的顺序定位并验证故障。
搭建可复现的错误场景
使用 STM32F407、外接 LIS3DH 模块和 STM32CubeF4 HAL 驱动。I2C1 设为 100 kHz、7 位地址模式,PB8 为 SCL、PB9 为 SDA,两线分别经约 4.7 kΩ 上拉到 3.3 V;模块若已带上拉,先核对等效阻值。STM32 和传感器共地,传感器的 VDD、VDD_IO 按模块要求供电。
LIS3DH 的 CS 接高电平以启用 I2C,SA0 接地时 7 位地址为 0x18,接高电平则为 0x19。本实验保持 SA0 接地,并确认总线上没有其他 0x19 从机,故 0x19 是本次测试中不存在的地址。另接 PA2(USART2_TX)到 3.3 V USB-TTL 的 RX,共地,以 115200、8N1 查看日志。寄存器定义可查 LIS3DH 数据手册。
| 访问目标 | 实验意图 | 正常预判 |
|---|---|---|
0x18 |
正确从机地址 | 地址阶段 ACK |
0x19 |
当前总线不存在的从机 | 地址阶段 NACK |
0x18 的寄存器 0x0F |
读 WHO_AM_I |
得到 0x33 |
0x18 的寄存器 0x20 |
误选 CTRL_REG1 |
仍可能成功;上电默认值 0x07 |
从第九个时钟识别 ACK
每发送 8 位地址或数据后,发送方释放 SDA;接收方在第 9 个 SCL 脉冲期间将 SDA 拉低表示 ACK,保持高电平表示 NACK。地址阶段 NACK 表示此次地址没有被接受,但尚不能单凭它断言“芯片损坏”:地址写错、未供电、CS/SA0 状态不对或信号质量不足都可能导致相同现象。
寄存器访问还存在另一种失败:从机已 ACK 地址及寄存器字节,但读取的是错误寄存器,HAL 仍可能返回 HAL_OK。反过来,主机读完最后一个字节时主动发出 NACK 并 STOP,是正常结束动作,不属于从机拒绝服务。用逻辑分析仪分别观察 0x18 和 0x19 的地址字节及第九个时钟,别把这两类 NACK 混为一谈。
用 HAL 同时记录状态与错误位
在 STM32CubeIDE 的 STM32F407 HAL 工程中,以以下 main.c 作为单独实验入口;工程需包含 STM32CubeF4 HAL、CMSIS、启动文件及 HAL 时基。该程序自行配置 I2C1 和 USART2,保持复位后的 HSI 16 MHz,不应同时保留另一个 main() 或重复运行 CubeMX 自动初始化入口。上电前先核对引脚与 3.3 V 电平。
#include "stm32f4xx_hal.h"
#include <stdio.h>

static I2C_HandleTypeDef hi2c1;
static UART_HandleTypeDef huart2;

static void peripherals_init(void)
{
    GPIO_InitTypeDef pin = {0};
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_GPIOB_CLK_ENABLE();
    __HAL_RCC_I2C1_CLK_ENABLE();
    __HAL_RCC_USART2_CLK_ENABLE();

    // I2C1 使用 PB8/PB9,线上必须有接到 3.3V 的外部上拉
    pin.Pin = GPIO_PIN_8 | GPIO_PIN_9;
    pin.Mode = GPIO_MODE_AF_OD;
    pin.Pull = GPIO_NOPULL;
    pin.Speed = GPIO_SPEED_FREQ_LOW;
    pin.Alternate = GPIO_AF4_I2C1;
    HAL_GPIO_Init(GPIOB, &pin);

    // USART2 的 PA2 连接 3.3V USB-TTL 的 RX 引脚
    pin.Pin = GPIO_PIN_2;
    pin.Mode = GPIO_MODE_AF_PP;
    pin.Alternate = GPIO_AF7_USART2;
    HAL_GPIO_Init(GPIOA, &pin);

    hi2c1.Instance = I2C1;
    hi2c1.Init.ClockSpeed = 100000U;
    hi2c1.Init.DutyCycle = I2C_DUTYCYCLE_2;
    hi2c1.Init.OwnAddress1 = 0;
    hi2c1.Init.AddressingMode = I2C_ADDRESSINGMODE_7BIT;
    hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE;
    hi2c1.Init.OwnAddress2 = 0;
    hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE;
    hi2c1.Init.NoStretchMode = I2C_NOSTRETCH_DISABLE;
    if (HAL_I2C_Init(&hi2c1) != HAL_OK) while (1) {}

    huart2.Instance = USART2;
    huart2.Init.BaudRate = 115200U;
    huart2.Init.WordLength = UART_WORDLENGTH_8B;
    huart2.Init.StopBits = UART_STOPBITS_1;
    huart2.Init.Parity = UART_PARITY_NONE;
    huart2.Init.Mode = UART_MODE_TX;
    huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart2.Init.OverSampling = UART_OVERSAMPLING_16;
    if (HAL_UART_Init(&huart2) != HAL_OK) while (1) {}
}

static void log_result(const char *name, HAL_StatusTypeDef status, int data)
{
    char line[96];
    unsigned long err = (unsigned long)HAL_I2C_GetError(&hi2c1);
    int n;
    if (data < 0) {
        n = snprintf(line, sizeof(line),
                     "%s status=%u err=0x%08lX\r\n",
                     name, (unsigned)status, err);
    } else {
        n = snprintf(line, sizeof(line),
                     "%s status=%u err=0x%08lX data=0x%02X\r\n",
                     name, (unsigned)status, err, (unsigned)data);
    }
    if (n > 0 && n < (int)sizeof(line)) {
        HAL_UART_Transmit(&huart2, (uint8_t *)line, (uint16_t)n, 100U);
    }
}

int main(void)
{
    // 复位后保持 HSI 16 MHz,不修改系统时钟树
    HAL_Init();
    peripherals_init();
    HAL_Delay(10U);

    uint8_t data = 0;
    HAL_StatusTypeDef s;

    // 7 位地址交给 STM32F4 HAL 时需左移一位
    s = HAL_I2C_IsDeviceReady(&hi2c1, 0x18U << 1, 2U, 50U);
    log_result("probe18", s, -1);
    s = HAL_I2C_IsDeviceReady(&hi2c1, 0x19U << 1, 2U, 50U);
    log_result("probe19", s, -1);

    s = HAL_I2C_Mem_Read(&hi2c1, 0x18U << 1, 0x0FU,
                         I2C_MEMADD_SIZE_8BIT, &data, 1U, 50U);
    log_result("who_am_i", s, s == HAL_OK ? data : -1);

    // 误把控制寄存器当作身份寄存器:事务可成功,内容却不同
    s = HAL_I2C_Mem_Read(&hi2c1, 0x18U << 1, 0x20U,
                         I2C_MEMADD_SIZE_8BIT, &data, 1U, 50U);
    log_result("wrong_reg", s, s == HAL_OK ? data : -1);

    s = HAL_I2C_Mem_Read(&hi2c1, 0x19U << 1, 0x0FU,
                         I2C_MEMADD_SIZE_8BIT, &data, 1U, 50U);
    log_result("read19", s, -1);

    while (1) {
        HAL_Delay(1000U);
    }
}
在仅接上述 LIS3DH、设备刚上电且总线正常的条件下,预期输出为:
probe18 status=0 err=0x00000000
probe19 status=1 err=0x00000000
who_am_i status=0 err=0x00000000 data=0x33
wrong_reg status=0 err=0x00000000 data=0x07
read19 status=1 err=0x00000004
这里 status=0 是 HAL_OK,status=1 是 HAL_ERROR。特别注意 STM32CubeF4 的 HAL_I2C_IsDeviceReady():它在地址未获应答时可返回 HAL_ERROR,但其轮询实现会清除硬件 AF 标志,HAL_I2C_GetError() 不一定记录 HAL_I2C_ERROR_AF;因此 probe19 的错误位可能仍是零。相反,错误地址上的 HAL_I2C_Mem_Read() 常返回 AF,即 0x00000004。必须在每次调用后立即保存其状态和错误码,避免后一次调用覆盖信息。这种实现差异可对照 STM32F4 HAL I2C 源码。
把失败归入正确排查分支
下表针对 STM32F4 HAL 的阻塞式 I2C API;错误码为位标志,多个错误可以组合出现,不应只做整值相等判断。
| 返回或错误位 | 优先检查项 | 处理动作 |
|---|---|---|
HAL_OK,身份值为 0x33 |
通信与目标寄存器 | 对照数据手册继续配置 |
HAL_ERROR,可能伴随 HAL_I2C_ERROR_AF |
从机地址或数据阶段 NACK | 核查 7 位地址左移、SA0/CS、供电和设备忙状态 |
HAL_BUSY |
HAL 句柄或总线处于忙状态 | 确认无并发访问;看 SDA/SCL 是否被持续拉低 |
HAL_TIMEOUT 或 HAL_I2C_ERROR_TIMEOUT |
SCL/SDA、时钟及拉伸等待 | 检查上拉、接线、波形与超时设定 |
HAL_I2C_ERROR_BERR / HAL_I2C_ERROR_ARLO |
非法总线条件 / 仲裁丢失 | 检查干扰、时序或多主机访问 |
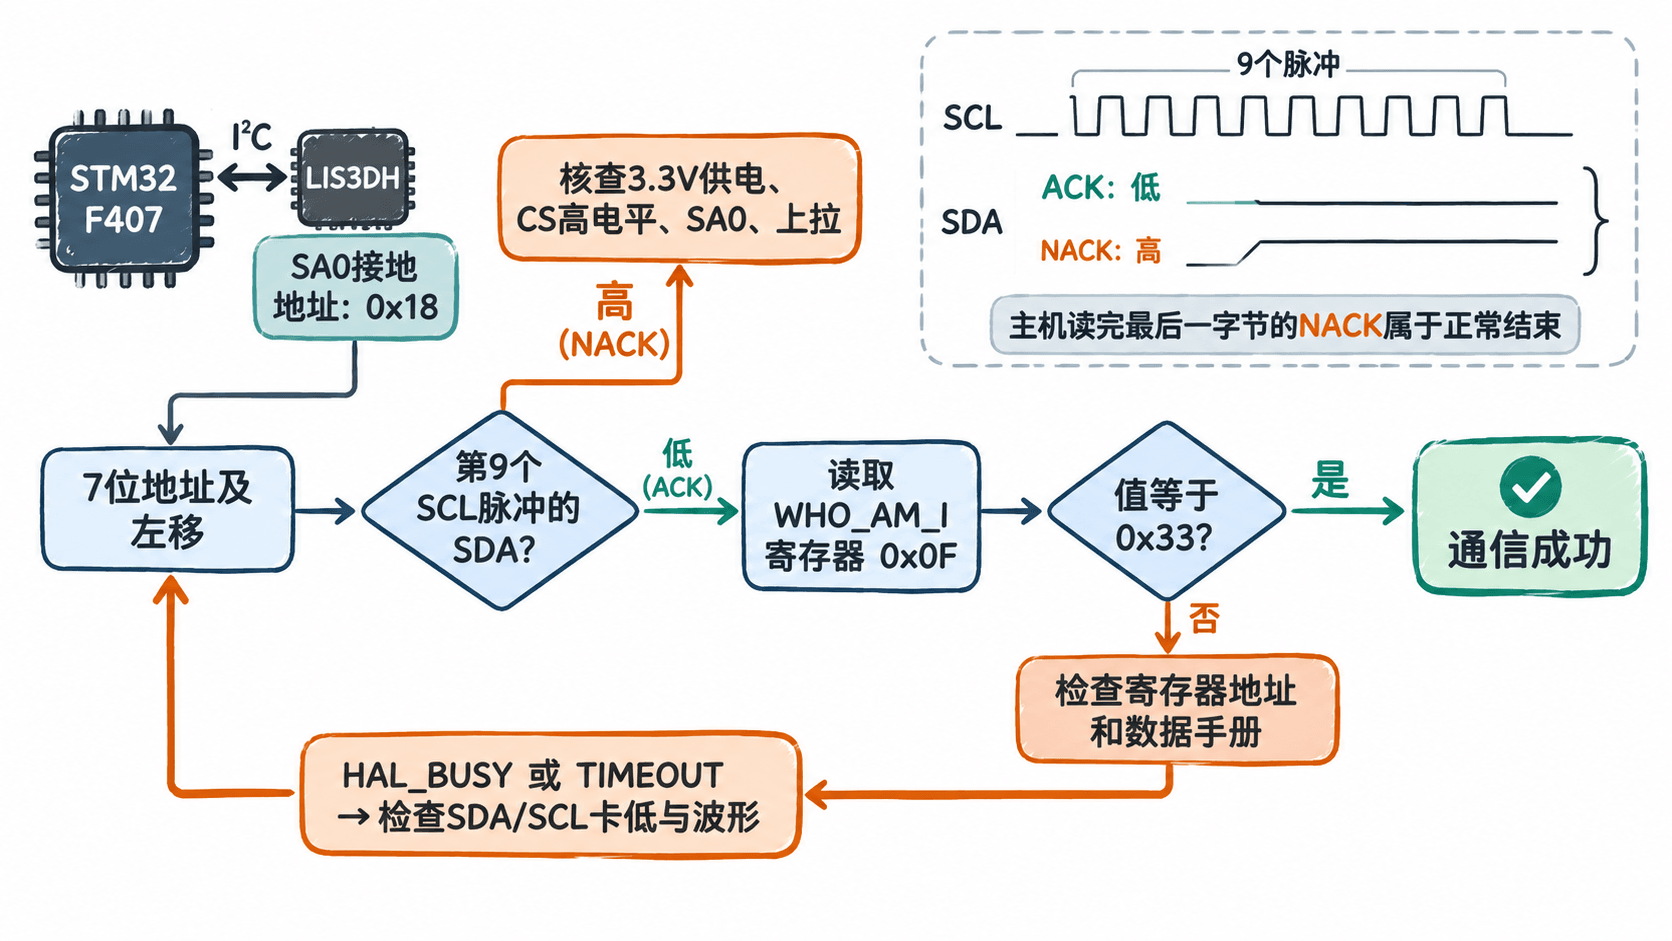
按固定顺序复测修复效果
- 先测空闲总线:SCL 与 SDA 应接近 3.3 V,若持续低电平先排除短路、错误上拉或从机占线,不要不断重试 API。
- 核对数据手册的 7 位地址:
0x18传给 STM32F4 HAL 时写0x18 << 1,不要把逻辑分析仪显示的带读写位地址再次左移。 - 对照探测
0x18、0x19的第九个时钟。正确地址 ACK、缺席地址 NACK 后,再读取0x0F确认0x33。 - 故意读取
0x20,确认即使HAL_OK也不能拿它当WHO_AM_I;如果曾修改CTRL_REG1,其值不再保证为0x07。 - 修复后重新上电运行一次,记录返回状态、错误位和逻辑分析仪截图;若仍超时,先恢复正常高电平总线,再考虑重新初始化外设。
最终以“正确地址 ACK、身份寄存器读出 0x33、错误地址 NACK、误选寄存器能被数据校验发现”作为四项验收条件。