
单片机与物联网 / 系统课时
将多源采样记录打包为 UART 帧
将多源采样记录打包为 UART 帧
把 ADC 电压、I2C 温度和 SPI 三轴加速度整理为同一份采样记录,再封装成带序号与 CRC 的二进制帧,经 USART2 的 DMA 异步发送。本篇完成定长协议、四槽发送队列及忙碌和超时处理,并用串口抓包验证结果。
学习目标
- 定义可解析、可校验的 19 字节采样帧,并明确字段单位与字节序。
- 用 UART TX DMA 发送队列中的独立缓冲区,避免采样数据被提前覆盖。
- 根据丢帧计数、发送时长和序号缺口判断积压与异常。
定义可落地的帧协议
以 STM32F407 为例,每次采样完成后形成一份快照:ADC 电压单位为 mV,温度单位为 0.01 °C,三轴加速度单位为 mg。不同传感器不一定同时完成采集,应先在应用层汇合最近一轮数据,并用 flags 标出本轮有效性:位 0 为温度有效,位 1 为加速度有效;未更新的字段不可伪装成新值。
| 字节偏移 | 字段 | 长度 | 编码 |
|---|---|---|---|
| 0~1 | 帧头 | 2 | A5 5A |
| 2~3 | 版本、载荷长度 | 2 | 01 0D,载荷 13 字节 |
| 4~5 | seq |
2 | 无符号 16 位,递增并回绕 |
| 6~7 | adc_mv |
2 | 无符号 16 位,mV |
| 8~9 | temp_centi |
2 | 有符号 16 位,0.01 °C |
| 10~15 | ax/ay/az |
6 | 各有符号 16 位,mg |
| 16 | flags |
1 | 位 0、位 1 为有效标记 |
| 17~18 | crc |
2 | CRC-16/CCITT-FALSE |
多字节字段统一小端序,有符号数采用二进制补码。CRC 使用多项式 0x1021、初值 0xFFFF、不反射、末异或 0x0000,只覆盖偏移 2~16 的 15 字节;帧头和 CRC 自身不参与计算。接收端先定位帧头,再按版本和长度校验,最后核对 CRC 与序号。不要直接发送带有编译器填充字节的 C 结构体。
配置 USART2 与 DMA
在 STM32CubeMX 或 STM32CubeIDE 的 .ioc 配置中,按 STM32F407、STM32CubeF4 HAL 驱动设置:
- 将
USART2设为Asynchronous,TX 使用PA2 (AF7);波特率115200、数据位8、无校验、1停止位、无硬件流控。 - 为
USART2_TX添加DMA1 Stream6 / Channel4:Memory to Peripheral、Normal模式、内存地址递增、外设地址不递增、字节对齐。 - 在 NVIC 中同时开启
DMA1 Stream6 global interrupt和USART2 global interrupt;生成的中断入口应分别调用HAL_DMA_IRQHandler()与HAL_UART_IRQHandler()。 - 确保初始化顺序为
MX_DMA_Init()先于MX_USART2_UART_Init(),并且 DMA TX 句柄已关联到huart2.hdmatx。
一次 19 字节的 8N1 发送占用 190 个线路位,在 115200 bit/s 下约为 1.65 ms。若每 10 ms 上报一帧,串口线路占用约 16.5%。这里使用普通 DMA 模式;DMA 搬完内存不等于最后一位已发出;普通 DMA 模式需经 USART2 发送完成中断,才能在 HAL_UART_TxCpltCallback() 后复用缓冲区(见 ST 官方 HAL 驱动源码)。
明确队列与缓冲区所有权
ADC、I2C 和 SPI 的采样缓冲区只承担数据采集;每轮记录先编码到临时帧,再复制进 UART 专用队列。队列深度设为 4,包含正在 DMA 发送的那一槽。主循环是唯一生产者,UART 发送完成回调是唯一释放者;两端更新队列索引时必须防止中断竞争。
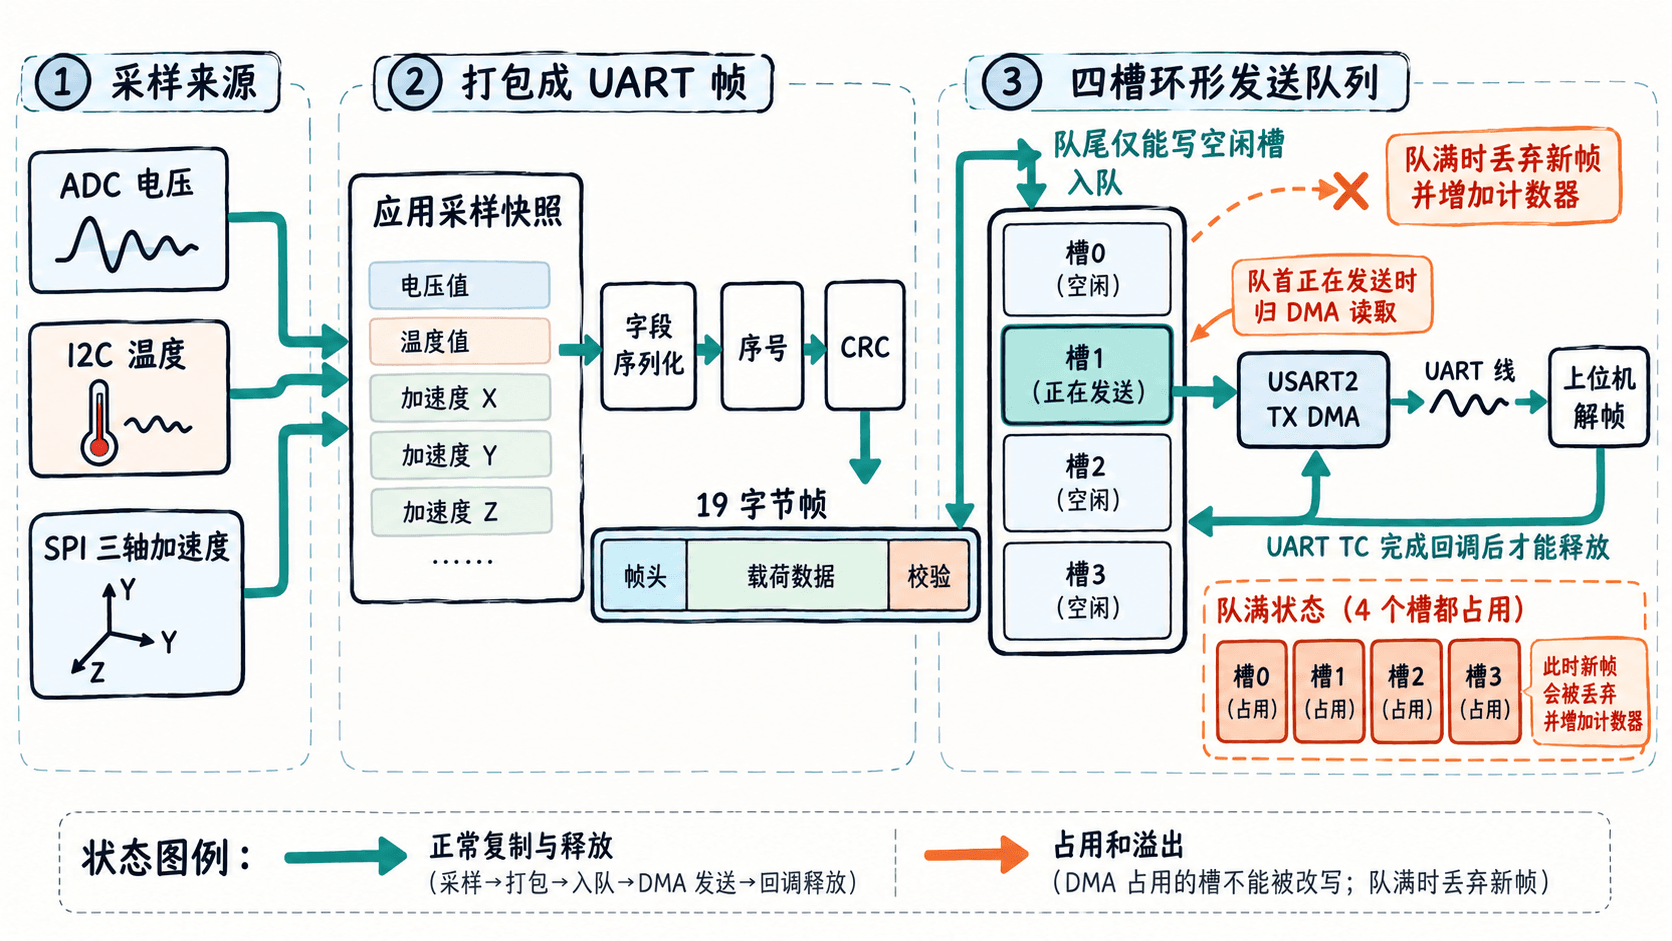
选择队满丢最新帧,可保证 DMA 正在读取的数据绝不被覆盖。HAL_BUSY 只表示本次启动未成功,不应弹出队首。序号在尝试入队前递增,因此丢弃的帧会使接收端看到序号缺口;16 位序号从 65535 回绕至 0 属正常情况。
实现封帧与异步发送
片段示例:把以下内容保存为工程的 Core/Src/telemetry.c,依赖 CubeMX 已生成并初始化的 huart2、DMA 和中断入口。它是完整的封帧与发送模块,但不替代 CubeMX 生成的 main.c。Telemetry_Push() 只由主循环调用,禁止从 DMA 回调里重复入队;Telemetry_Service() 在主循环中高频调用。
在 main.c 的 USER CODE BEGIN 0 声明 extern void Telemetry_Push(uint16_t, int16_t, int16_t, int16_t, int16_t, uint8_t); 和 extern void Telemetry_Service(void);。外设初始化后的 USER CODE BEGIN 2 调用 Telemetry_Push(2500, 2350, -120, 35, 980, 0x03);,主循环的 USER CODE BEGIN 3 每轮调用 Telemetry_Service();。这些数值是测试向量,联调时要替换为真实的同步采样快照。
#include "main.h"
#include <string.h>

extern UART_HandleTypeDef huart2;

enum { FRAME_N = 19, DEPTH = 4, TX_TIMEOUT_MS = 20 };
static uint8_t queue[DEPTH][FRAME_N];
static volatile uint8_t head, tail, used, tx_active;
static uint16_t next_seq;
static uint32_t tx_started_ms;
volatile uint32_t tx_dropped, tx_busy_retries, tx_timeouts, tx_errors;

static void write_le16(uint8_t *p, uint16_t value)
{
    p[0] = (uint8_t)value;
    p[1] = (uint8_t)(value >> 8);
}

static uint16_t crc16_ccitt_false(const uint8_t *p, uint8_t n)
{
    uint16_t crc = 0xFFFFU;
    for (uint8_t i = 0; i < n; ++i) {
        crc ^= (uint16_t)p[i] << 8;
        for (uint8_t bit = 0; bit < 8; ++bit) {
            crc = (crc & 0x8000U)
                ? (uint16_t)((crc << 1) ^ 0x1021U)
                : (uint16_t)(crc << 1);
        }
    }
    return crc;
}

void Telemetry_Push(uint16_t adc_mv, int16_t temp_centi,
                    int16_t ax_mg, int16_t ay_mg,
                    int16_t az_mg, uint8_t flags)
{
    uint8_t frame[FRAME_N] = {0xA5U, 0x5AU, 1U, 13U};
    write_le16(&frame[4], next_seq++);
    write_le16(&frame[6], adc_mv);
    write_le16(&frame[8], (uint16_t)temp_centi);
    write_le16(&frame[10], (uint16_t)ax_mg);
    write_le16(&frame[12], (uint16_t)ay_mg);
    write_le16(&frame[14], (uint16_t)az_mg);
    frame[16] = flags;
    write_le16(&frame[17], crc16_ccitt_false(&frame[2], 15U));

    // 仅提交队列时短暂屏蔽中断,先在栈上完成 CRC 计算。
    uint32_t mask = __get_PRIMASK();
    __disable_irq();
    if (used < DEPTH) {
        memcpy(queue[tail], frame, FRAME_N);
        tail = (uint8_t)((tail + 1U) % DEPTH);
        ++used;
    } else {
        ++tx_dropped;  // 保留旧帧及正在发送的队首。
    }
    if (mask == 0U) __enable_irq();
}

void Telemetry_Service(void)
{
    // 发送超过 20 ms 时中止并丢弃受损帧,避免队列永久卡住。
    if (tx_active && (uint32_t)(HAL_GetTick() - tx_started_ms) > TX_TIMEOUT_MS) {
        if (HAL_UART_AbortTransmit(&huart2) == HAL_OK) {
            uint32_t mask = __get_PRIMASK();
            __disable_irq();
            if (tx_active) {
                head = (uint8_t)((head + 1U) % DEPTH);
                --used;
                tx_active = 0U;
                ++tx_timeouts;
            }
            if (mask == 0U) __enable_irq();
        }
    }

    uint32_t mask = __get_PRIMASK();
    __disable_irq();
    if (!tx_active && used > 0U) {
        HAL_StatusTypeDef rc = HAL_UART_Transmit_DMA(&huart2, queue[head], FRAME_N);
        if (rc == HAL_OK) {
            tx_started_ms = HAL_GetTick();
            tx_active = 1U;  // 回调前保持队首不变。
        } else if (rc == HAL_BUSY) {
            ++tx_busy_retries;
        } else {
            ++tx_errors;
        }
    }
    if (mask == 0U) __enable_irq();
}

void HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart)
{
    if (huart == &huart2 && tx_active) {
        head = (uint8_t)((head + 1U) % DEPTH);
        --used;
        tx_active = 0U;
    }
}
预期输出(复位后首帧,串口十六进制视图):
A5 5A 01 0D 00 00 C4 09 2E 09 88 FF 23 00 D4 03 03 CD EF该帧序号为 0,温度是 23.50 °C,X 轴为 -120 mg,CRC 数值为 0xEFCD,以小端形式发送为 CD EF。如果是普通 DMA 模式却始终没有完成回调,优先确认 USART2 全局中断已启用;示例采用 HAL 默认弱回调方式,若工程启用了 USE_HAL_UART_REGISTER_CALLBACKS=1,须改为注册相应回调。
验收吞吐与积压处理
先以 100 Hz 投递快照,连续抓取至少 1000 帧:每帧 19 字节、CRC 正确、序号连续且 tx_dropped=0。随后把采样速率提高到 1000 Hz,理论数据率变成 19000 B/s,超过 115200 bit/s、8N1 条件下的线路上限 11520 B/s;四槽队列将逐渐满,tx_dropped 增加、接收端序号跳跃,这正是明确的背压结果,而不是 CRC 算法失效。
调试时在 Watch 中观察 tx_busy_retries、tx_timeouts 和 tx_errors。若 tx_timeouts 增加,检查 DMA1 Stream6 和 USART2 的 IRQ 是否确实进入 HAL 处理函数;若正常 100 Hz 就发生积压,检查是否存在长时间阻塞主循环、其他代码争用 huart2,或未按 115200/8N1 配置链路。