
单片机与物联网 / 系统课时
划分采集上报节点的驱动模块
划分采集上报节点的驱动模块
以 STM32F407 周期读取 LIS3DH 三轴加速度并经 USART2 上报为例,将硬件适配、传感器访问、样本缓存和发送逻辑拆开。完成后,应用只负责采集节拍与异常决策,不直接使用 HAL 句柄;同一套数据处理逻辑可以先在电脑上测试,再接入开发板。
学习目标
- 划定板级、传感器、缓存和上报模块的依赖边界。
- 用明确的初始化、采样、入队和发送接口跑通一条数据链。
- 把模拟板级函数替换为 STM32F4 HAL,并检查失败时是否丢数据。
按数据去向划分模块
假设 LIS3DH 以 100 Hz 输出数据,应用每 100 ms 读一次三轴寄存器,每 500 ms 通过 115200、8N1 的串口发送一批。先将职责固定到文件,而不是把所有外设调用塞进 main.c。
| 模块 | 对外接口 | 只负责什么 |
|---|---|---|
board_stm32.c |
board_read、board_write、board_send |
I2C1 寄存器读写与 USART2 发字节;唯一持有 HAL 句柄 |
sensor_lis3dh.c |
sensor_init、sensor_read |
检查设备 ID、设置量程和采样率、解码三轴值 |
sample_queue.c |
queue_push、queue_peek、queue_consume |
保存带时间戳的样本;规定队满策略 |
report_uart.c |
report_one |
格式化一条样本并在发送成功后通知队列出队 |
app.c |
应用初始化、周期调度 | 决定什么时候采样、什么时候重试 |
依赖方向要单向:应用调用传感器与上报接口;传感器只调用板级 I2C;上报只调用队列接口与板级发送。传感器驱动不应包含 HAL_UART_Transmit,应用也不应直接修改 hi2c1。
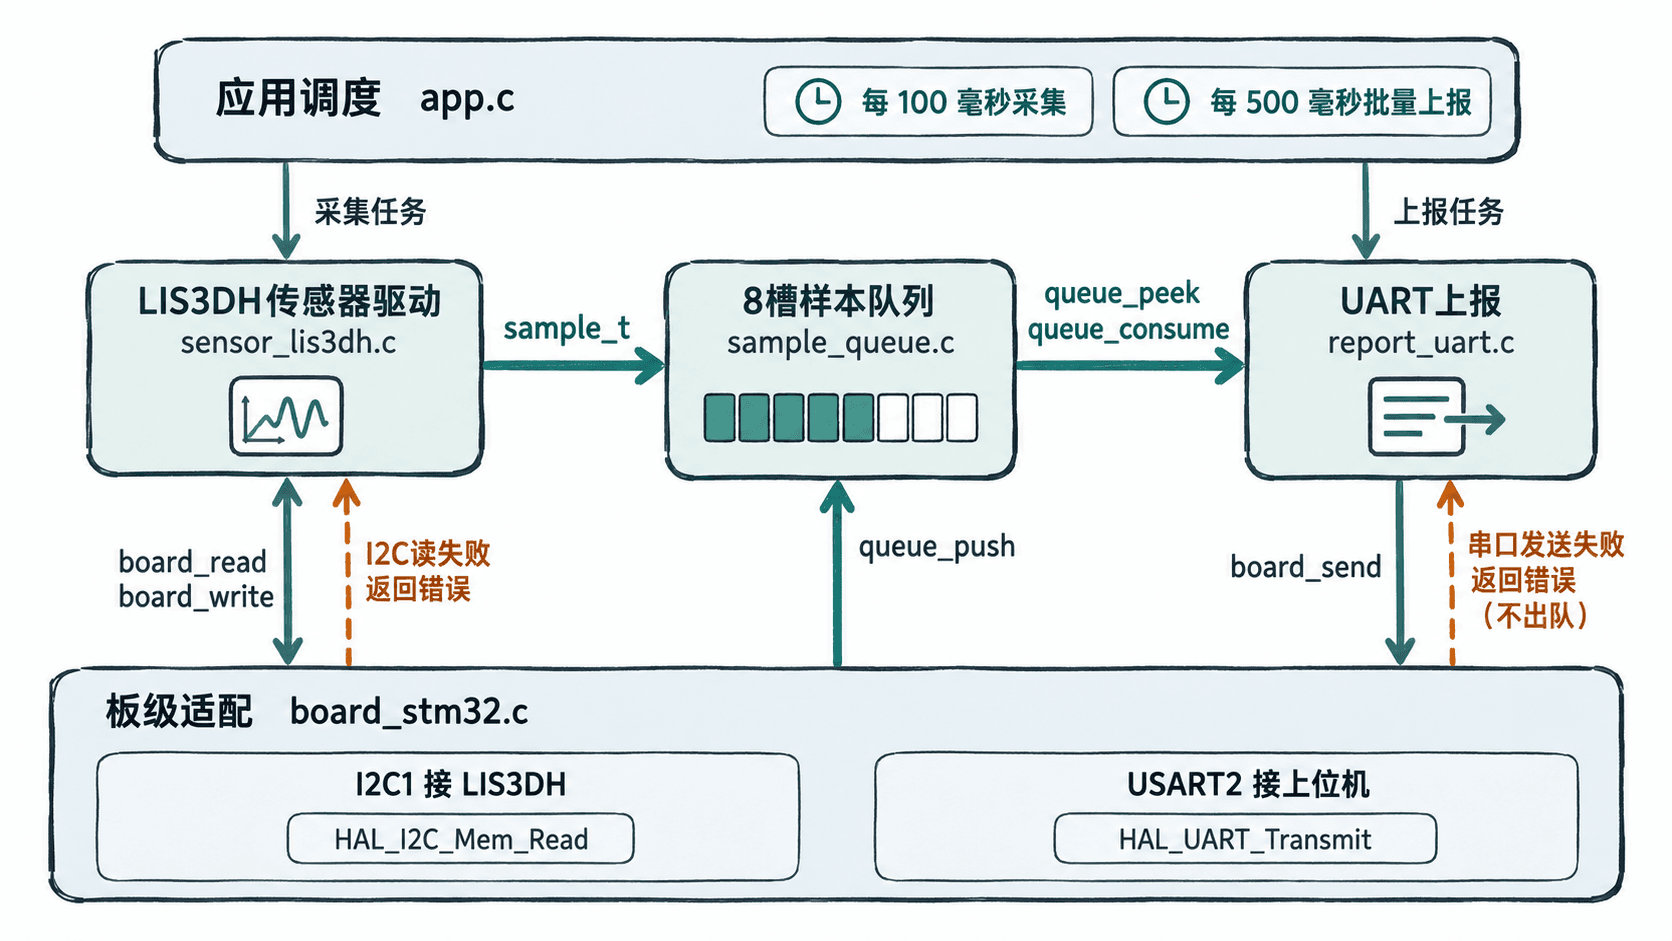
初始化顺序为先执行 HAL_Init、系统时钟及 MX_I2C1_Init、MX_USART2_UART_Init,再清空队列并调用 sensor_init,最后开启应用调度。若设备 ID 校验失败,不要进入正常采样状态。
用窄接口跑通并验证采集链
以下是可独立运行的 C11 主机示例。为了验证模块边界,先把板级 I2C 读写替换成固定寄存器数据,并将 UART 发送替换成标准输出;它不会访问真实 LIS3DH。示例集中放在一个文件方便运行,板上工程再按上表拆成 .h 和 .c,并为跨文件函数去掉 static。
传感器示例使用 7 位地址 0x18(SA0 接低)、WHO_AM_I=0x33、CTRL_REG1=0x57(100 Hz,三轴使能)和 CTRL_REG4=0x88(块更新保护、高分辨率、±2 g)。从 0xA8 连续读六字节,表示从 0x28 开始且启用寄存器地址自增。三轴值是高分辨率模式下右移等效的有符号 12 位原始计数,不是经过校准的物理量。
#include <stdint.h>
#include <stddef.h>
#include <stdio.h>
#include <string.h>

typedef struct { uint32_t ms; int16_t x, y, z; } sample_t;
typedef struct {
    sample_t data[8];
    unsigned head, tail, count, dropped;
} queue_t;

// 板级适配:这里只模拟 I2C 与串口,移植时仅替换三个 board_* 函数
static int board_read(uint8_t addr, uint8_t reg, uint8_t *dst, size_t len) {
    static const uint8_t axes[6] = {0x00, 0x10, 0x00, 0xF0, 0x00, 0x08};
    if (addr != 0x18) return -1;
    if (reg == 0x0F && len == 1) { dst[0] = 0x33; return 0; }
    if (reg == 0xA8 && len == 6) { memcpy(dst, axes, 6); return 0; }
    return -1;
}
static int board_write(uint8_t addr, uint8_t reg, uint8_t value) {
    return (addr == 0x18 &&
            ((reg == 0x20 && value == 0x57) ||
             (reg == 0x23 && value == 0x88))) ? 0 : -1;
}
static int board_send(const char *buf, size_t len) {
    return fwrite(buf, 1, len, stdout) == len ? 0 : -1;
}

// 传感器层只了解设备寄存器,不访问队列和 UART
static int sensor_init(void) {
    uint8_t id = 0;
    if (board_read(0x18, 0x0F, &id, 1) != 0 || id != 0x33) return -1;
    if (board_write(0x18, 0x20, 0x57) != 0) return -1;
    return board_write(0x18, 0x23, 0x88);
}
static int16_t raw12(uint8_t lo, uint8_t hi) {
    uint16_t u = (uint16_t)(((uint16_t)hi << 8) | lo);
    int32_t signed16 = (u & 0x8000u) ? (int32_t)u - 65536 : (int32_t)u;
    return (int16_t)(signed16 / 16);
}
static int sensor_read(uint32_t ms, sample_t *out) {
    uint8_t b[6];
    if (board_read(0x18, 0xA8, b, 6) != 0) return -1;
    *out = (sample_t){ms, raw12(b[0], b[1]),
                      raw12(b[2], b[3]), raw12(b[4], b[5])};
    return 0;
}
static int queue_push(queue_t *q, sample_t s) {
    if (q->count == 8) { ++q->dropped; return -1; }
    q->data[q->tail] = s;
    q->tail = (q->tail + 1) % 8;
    ++q->count;
    return 0;
}
static int queue_peek(const queue_t *q, sample_t *out) {
    if (q->count == 0) return -1;
    *out = q->data[q->head];
    return 0;
}
static void queue_consume(queue_t *q) {
    q->head = (q->head + 1) % 8;
    --q->count;
}
// 上报成功才通知队列出队,失败时保留样本
static int report_one(queue_t *q) {
    sample_t s;
    if (queue_peek(q, &s) != 0) return 0;
    char line[80];
    int n = snprintf(line, sizeof line, "ms=%lu x=%d y=%d z=%d\n",
                     (unsigned long)s.ms, (int)s.x, (int)s.y, (int)s.z);
    if (n < 0 || (size_t)n >= sizeof line || board_send(line, (size_t)n) != 0)
        return -1;
    queue_consume(q);
    return 1;
}
int main(void) {
    queue_t q = {0};
    if (sensor_init() != 0) return 1;
    for (uint32_t ms = 0; ms < 500; ms += 100) {
        sample_t s;
        if (sensor_read(ms, &s) != 0 || queue_push(&q, s) != 0) return 2;
    }
    int rc;
    while ((rc = report_one(&q)) > 0) {}
    return rc < 0 ? 3 : 0;
}
预期结果:编译运行后将打印五条时间戳递增的模拟样本。把代码保存为 main.c,在安装 GCC 的 Linux、macOS 或 Windows MinGW 终端运行:
gcc -std=c11 -Wall -Wextra -Werror -pedantic main.c -o demo && ./demo预期输出(固定模拟数据,因此各次运行相同):
ms=0 x=256 y=-256 z=128
ms=100 x=256 y=-256 z=128
ms=200 x=256 y=-256 z=128
ms=300 x=256 y=-256 z=128
ms=400 x=256 y=-256 z=128
五条样本以 100 ms 间隔入队,再在一个上报周期中按先进先出顺序发出。sample_t 是模块间传递的业务数据;report_one 先 queue_peek,仅当 board_send 成功才 queue_consume。队列容量为 8,单次存入 5 条不会溢出。固定输出只验证协作顺序,并不表示已连上开发板。
接入 STM32F407 的板级 HAL
使用 STM32CubeMX 为 STM32F4 HAL 工程配置 I2C1(100 kHz)和 USART2(115200,8 数据位、无校验、1 停止位)。以常见引脚复用为例,I2C1 用 PB6/SCL、PB7/SDA(AF4),USART2 用 PA2/TX(AF7);实际引脚以板卡原理图和 CubeMX 冲突检查为准。LIS3DH 的 CS 拉到 VDD_IO、SA0 接地、SDA/SCL 加到 3.3 V 的上拉电阻(例如 4.7 kΩ),与 MCU 共地。
下面是片段示例,依赖已生成的 main.h、hi2c1 和 huart2。用它替换前例的三个模拟 board_* 函数;真实项目可将实现放进 board_stm32.c 并通过头文件公开接口,不要保留两份同名实现。
#include "main.h"
extern I2C_HandleTypeDef hi2c1;
extern UART_HandleTypeDef huart2;

// 片段示例:用 STM32F4 HAL 替换主机示例中的三个 board_* 函数
static int board_read(uint8_t addr, uint8_t reg, uint8_t *dst, size_t len) {
    if (len > UINT16_MAX) return -1;
    return HAL_I2C_Mem_Read(&hi2c1, (uint16_t)(addr << 1), reg,
                            I2C_MEMADD_SIZE_8BIT, dst, (uint16_t)len, 100)
           == HAL_OK ? 0 : -1;
}
static int board_write(uint8_t addr, uint8_t reg, uint8_t value) {
    return HAL_I2C_Mem_Write(&hi2c1, (uint16_t)(addr << 1), reg,
                             I2C_MEMADD_SIZE_8BIT, &value, 1, 100)
           == HAL_OK ? 0 : -1;
}
static int board_send(const char *buf, size_t len) {
    if (len > UINT16_MAX) return -1;
    return HAL_UART_Transmit(&huart2, (uint8_t *)buf,
                             (uint16_t)len, 100) == HAL_OK ? 0 : -1;
}
这里的 addr 始终采用 7 位地址,只有板级适配在调用 STM32F4 HAL 时左移一位。100 是阻塞读写超时,单位毫秒。HAL_UART_Transmit 适合先完成联调;将来换 DMA 时,应等传输完成回调后才把相应样本标记为已发送,不能在 DMA 启动成功时就出队。
在 CubeMX 生成的外设初始化结束后,以应用主循环替换桌面示例的 main 调度部分。以下同样是片段示例,依赖上述类型和函数已加入工程,Error_Handler 由 CubeMX 工程提供。
// 片段示例:置于已完成 CubeMX 外设初始化的主循环入口
queue_t q = {0};
if (sensor_init() != 0) Error_Handler();
uint32_t last_sample = HAL_GetTick();
uint32_t last_report = last_sample;
while (1) {
    uint32_t now = HAL_GetTick();
    if ((uint32_t)(now - last_sample) >= 100U) {
        last_sample = now;
        sample_t s;
        if (sensor_read(now, &s) == 0) (void)queue_push(&q, s);
    }
    if ((uint32_t)(now - last_report) >= 500U) {
        last_report = now;
        while (report_one(&q) > 0) {}
    }
}
烧录后接入 3.3 V TTL 串口接收端,用 115200、8N1 打开终端。每约 500 ms 应出现五条带不同 ms 的样本;转动传感器时至少某个轴的计数应变化。时间戳和三轴值取决于运行状态,不能期待与桌面固定输出完全相同。若要只处理新样本,可在传感器驱动中增加 STATUS_REG 数据就绪检查。
用失败场景检验模块边界
| 注入场景 | 应观察的行为 | 排查或处理 |
|---|---|---|
| SA0 接线不符或拔掉 I2C | sensor_init 失败,应用不开始采样 |
查 WHO_AM_I、7 位地址与上拉,不要在业务层写 HAL 重试 |
| 一次寄存器读取失败 | 本次不入队,不产生伪造的三轴零值 | 记录连续失败次数;例如连续 3 次后由应用要求重新初始化 |
| UART 发送失败 | 队首样本仍在,后续 500 ms 周期可重试 | 不把 HAL_BUSY、HAL_TIMEOUT 当作成功 |
| 串口停发 500 ms | 队列原有 5 条,再新增 5 条时容量 8 会丢掉 2 条新样本 | 检查 dropped 计数,并评估扩容或限流 |
本例队列仅在主循环中读写,所以无需中断同步;若以后由 DMA 回调或 ISR 入队,必须重新设计成受保护的队列或正确的单生产者单消费者结构。HAL_UART_Transmit 成功只说明本机发送动作完成,并不代表远端业务已接收;要求端到端可靠上报时,应在上报协议增加序号和接收确认。
寄存器及位定义可核对 LIS3DH 数据手册,STM32F4 HAL I2C 的地址参数与返回值可核对 UM1725 HAL 参考手册。