
单片机与物联网 / 系统课时
用编码器模式读取转速与方向
用编码器模式读取转速与方向
本课使用 STM32 定时器的编码器接口读取增量式正交编码器的 A、B 两相信号,通过计数差计算电机转速,并根据计数增减判断旋转方向。完成后可以在调试器中连续观察带符号的 RPM,验证正反转和计数器溢出时的读数。
学习目标
- 理解 A、B 相正交信号、x4 计数模式与每转计数数值的关系。
- 使用 STM32CubeMX 配置 TIM3 编码器接口,编写定时采样与转速换算代码。
- 验证正反转方向、16 位计数器回绕和常见异常读数。
A/B 相如何产生方向计数
增量式正交编码器通常输出相位相差约 90° 的 A、B 两路数字信号。正转时两路信号按一种顺序变化,反转时顺序相反。定时器编码器模式利用两路信号的电平与边沿变化,自动控制计数器 CNT 增加或减少,不需要 CPU 为每个脉冲执行一次中断。
以 A 相超前 B 相为一种机械旋转方向的定义,正向状态循环可以写为 00 → 10 → 11 → 01 → 00;反向则按相反顺序变化。这里的两位状态依次表示 A、B 电平。实际 CNT 增加所代表的机械方向取决于接线和定时器输入极性,需要通过实测确定。
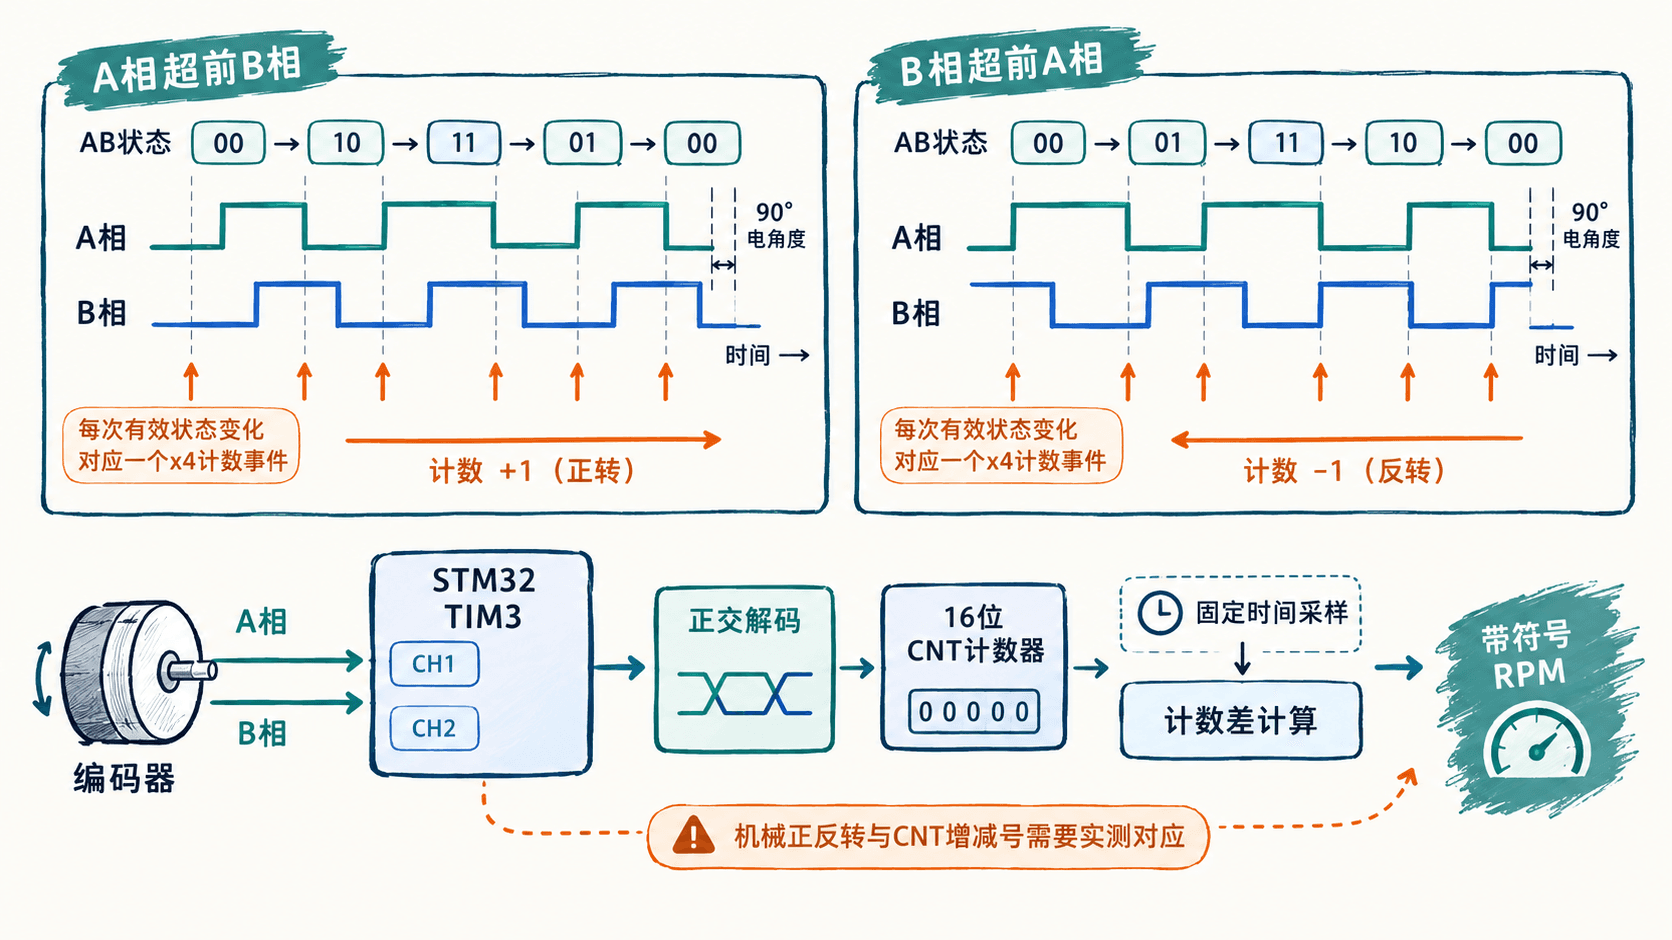
STM32F4 的 TIM_ENCODERMODE_TI12 使用 TI1 和 TI2 两路信号的有效边沿进行 x4 解码。假设编码器标称 1024 PPR,且 PPR 表示 A 相每圈输出 1024 个完整周期,则每圈计数为:
不同厂商可能把 CPR 定义为原始周期数,也可能定义为四倍频后的计数数值。编写转速程序前,应确认规格书中的分辨率定义,以及编码器安装在电机轴还是减速器输出轴上。
连接编码器并配置 TIM3
以下使用 STM32F407VG、STM32CubeIDE 和 STM32CubeF4 经典 HAL 驱动作为示例。其他 STM32 系列需要检查对应芯片的定时器功能、引脚复用和 HAL API;本示例不使用 STM32 HAL 2.0 的新接口。
硬件连接采用以下对应关系:
| 编码器信号 | STM32F407VG 引脚 | 定时器功能 |
|---|---|---|
| A 相 | PA6 | TIM3_CH1,AF2 |
| B 相 | PA7 | TIM3_CH2,AF2 |
| GND | GND | 信号公共参考地 |
| VCC | 按编码器规格供电 | 不直接接入定时器输入 |
确保送入 PA6、PA7 的信号电平符合 MCU 引脚规格。若编码器为开集电极输出,可以根据输出类型配置上拉,例如使用 4.7 kΩ 电阻上拉到 3.3 V。不得把不符合引脚耐压要求的电压直接接入输入端。
在 STM32CubeIDE 中打开工程的 .ioc 文件,按以下顺序配置:
- 在 Pinout & Configuration 中选择
Timers → TIM3,将Combined Channels配置为Encoder Mode。不同 CubeMX 版本的界面分组可能略有差异。 - 在 TIM3 的 Parameter Settings 中选择 TI1 与 TI2 双通道编码器模式,对应 HAL 常量
TIM_ENCODERMODE_TI12。 - 设置
Prescaler = 0、Counter Period = 65535,使用完整的 16 位计数范围。 - 将 IC1、IC2 的输入选择配置为
Direct TI,极性配置为Rising Edge,捕获预分频选择DIV1。 - 将 IC1 Filter 和 IC2 Filter 初始设为
4,作为抑制短毛刺的起点;高速编码器需要结合输入频率和定时器滤波时钟重新校核。 - 确认 PA6、PA7 已分配 TIM3 的 AF2 功能且没有引脚冲突,再执行
Project → Generate Code,生成初始化代码。
生成后检查 MX_TIM3_Init() 中存在 HAL_TIM_Encoder_Init() 调用,编码器模式为 TIM_ENCODERMODE_TI12。定时器初始化本身不等于启动计数,还必须调用 HAL_TIM_Encoder_Start()。
采样计数差并计算 RPM
不能直接把 CNT 当前值当成转速。CNT 代表累积位置,转速需要计算固定时间窗口内的带符号计数变化量。
设每转有效计数为 ,采样间隔为 秒,计数差为 ,则带符号转速为:
例如每转 4096 计数,在 100 ms 内增加 410 计数,转速约为正向 60.06 RPM。如果减少 410 计数,结果为 -60.06 RPM。这里的正负号表示定时器计数方向,不自动等价于顺时针或逆时针。
以下为片段示例,依赖 CubeMX 已生成的 main.c、htim3、HAL_GetTick() 和 Error_Handler()。将各段代码分别放入已有的 USER CODE BEGIN PV、USER CODE BEGIN 0、USER CODE BEGIN 2 和 USER CODE BEGIN 3 区域,不要另建独立入口文件。
/* USER CODE BEGIN PV 区域:便于调试器连续观察 */
volatile int32_t encoder_delta = 0;
volatile int8_t encoder_direction = 0;
volatile float encoder_rpm = 0.0f;

/* USER CODE BEGIN 0 区域 */
static void Encoder_Task(void)
{
    static uint16_t prev_cnt = 0;
    static uint32_t prev_ms = 0;
    static uint8_t initialized = 0;

    uint32_t now_ms = HAL_GetTick();
    uint16_t cnt = (uint16_t)__HAL_TIM_GET_COUNTER(&htim3);

    if (!initialized) {
        prev_cnt = cnt;
        prev_ms = now_ms;
        initialized = 1;
        return;
    }

    uint32_t dt_ms = now_ms - prev_ms;
    if (dt_ms < 100U) return;

    /* 先按16位环形计数求差,再恢复带符号变化量 */
    int32_t delta = (int32_t)(uint16_t)(cnt - prev_cnt);
    if (delta >= 32768) delta -= 65536;

    encoder_delta = delta;
    encoder_direction = (delta > 0) ? 1 : ((delta < 0) ? -1 : 0);
    encoder_rpm = (float)delta * 60000.0f /
                  (4096.0f * (float)dt_ms);

    prev_cnt = cnt;
    prev_ms = now_ms;
}

/* USER CODE BEGIN 2 区域:在 MX_TIM3_Init() 之后执行 */
if (HAL_TIM_Encoder_Start(&htim3, TIM_CHANNEL_ALL) != HAL_OK) {
    Error_Handler();
}

/* USER CODE BEGIN 3 区域:放在 while(1) 内反复调用 */
Encoder_Task();
预期结果:编译下载后,在调试器的 Live Expressions 中添加三个全局变量。假设某个实际采样窗口恰好为 100 ms,期间 CNT 正向变化 410,则变量近似如下;这是调试变量示例,不是 UART 日志。
encoder_delta      410
encoder_direction  1
encoder_rpm        60.06
其中 encoder_direction 为 1 表示 CNT 增加,-1 表示减少,0 表示该采样窗口内净变化为零。真实的 encoder_delta 和 encoder_rpm 会随电机运动以及实际采样间隔变化。
代码通过 HAL_GetTick() 计算实际经过的毫秒数,而不是直接假定主循环每次刚好执行 100 ms。使用无符号时间差也能正确处理系统毫秒计数器的一次自然回绕。
TIM3 的 CNT 范围是 0~65535。直接用两个带符号整数相减,可能在溢出附近得到错误的大跳变。本例先执行 16 位模减法,再把结果转换到 -32768~32767 范围。例如 CNT 从 65530 正向走到 8,会得到正确的 +14。
实测正反转与转速
先断开电机主动驱动,让编码器轴能够安全地手动转动。下载程序并进入 Debug 视图,在 Live Expressions 中观察 encoder_delta、encoder_direction、encoder_rpm,必要时同时添加 htim3.Instance->CNT。
按以下顺序验收:
- 静止测试:保持轴不动至少 1 秒,正常情况下每个采样窗口的
encoder_delta为 0,encoder_rpm接近 0。 - 正向测试:按约定方向缓慢匀速转动,检查 CNT 连续变化,
encoder_direction稳定为同一符号。 - 反向测试:反向转动,计数差和 RPM 应改变符号。在停止瞬间,采样值可能先反映上一窗口的运动。
- 单圈测试:手动旋转编码器轴完整一圈,前后 CNT 的模差应接近 4096。低速完成且不跨越多次回绕时,可据此核对 PPR 和倍频设置。
- 回绕测试:可在停转时用调试器将 CNT 设为接近 65535,再缓慢正转越过零点,检查小幅正向位移是否仍得到正确的正数差。
如果机械上定义的正转与程序符号相反,可以在应用层统一将方向和 RPM 取反,或在确认硬件允许后调整 A、B 相接线。不要同时修改接线、极性和软件符号,否则难以判断哪项改动真正生效。
读数异常时先检查什么
转动时 CNT 完全不变:先检查是否成功调用 HAL_TIM_Encoder_Start(&htim3, TIM_CHANNEL_ALL),然后用示波器或逻辑分析仪确认 PA6、PA7 实际存在合规的 A/B 电平变化。检查编码器供电、共地和 CubeMX 引脚复用,不能只依赖程序调试判断外部波形。
计数有变化但方向频繁抖动:查看 A/B 相是否存在缺失边沿、噪声或机械触点抖动。先改善接地、走线、上拉和信号整形,再逐步调整 IC1/IC2 Filter。滤波设置过大可能漏掉高速有效边沿,不能无限增大。
转速恰好相差 2 倍或 4 倍:优先检查编码器标称 PPR 是否已经包含倍频计数,以及 TIM3 是否确实处于 TI12 模式。例如把每圈 1024 个四倍频计数误当作 1024 个 A 相周期,会使换算结果偏小 4 倍。
高速时读数突然变负或接近零:检查每个采样窗口是否可能跨越半个以上的 16 位计数范围。如果超过 32767 个计数,单靠两次 CNT 快照就无法唯一恢复实际位移。可把采样间隔从 100 ms 缩短至 10 ms,或改用 32 位编码器定时器,并重新评估低速分辨率。
低速时 RPM 在相邻窗口跳动:固定时间内的整数计数本来就存在量化误差。例如 100 ms、4096 计数每转时,一个计数对应约 0.1465 RPM。可以适当延长采样窗口、使用多窗口移动平均,或在极低速场景测量相邻边沿时间,但要接受响应变慢的代价。
完成板级联调的验收标准是:静止时计数差为零,双向转动时符号稳定且相反,转动一圈的计数符合编码器规格,跨越 CNT 回绕点时转速连续。达到这些条件后,才能将带符号 RPM 用于速度闭环、里程估算或运动状态监测。