
单片机与物联网 / 系统课时
处理半双工与全双工读写差异
处理半双工与全双工读写差异
SPI 主机每发送一位数据,也会在接收路径上采样一位,因此读取寄存器并不等于单纯接收数据。本课以 STM32F407 和 LIS3DH 加速度传感器为例,比较四线全双工与三线半双工的传输方式,完成寄存器读取、数据方向切换和接收长度验证,避免读数错位或丢失。
学习目标
- 区分四线全双工与三线半双工的物理连接、数据方向和时钟产生方式。
- 使用 STM32F4 HAL 完成两种模式下的寄存器读取,并正确处理无效接收字节。
- 根据 CS、SCK 和数据线波形定位接收长度不足、方向冲突及数据错位。
从物理线路区分两种模式
SPI 通常使用主机产生的 SCK 时钟同步传输数据。全双工和半双工的区别首先体现在数据线数量与方向控制上,而不是 API 名称。
| 对比项 | 四线全双工 | 三线半双工 |
|---|---|---|
| 数据线 | MOSI、MISO 分离 | SDI/O 双向共用 |
| 数据方向 | 可同时发送和接收 | 同一时刻只能向一个方向传输 |
| 主机读数据 | 发送占位字节产生时钟 | 切换为接收方向后产生时钟 |
| STM32F4 HAL 配置 | SPI_DIRECTION_2LINES |
SPI_DIRECTION_1LINE |
| 典型 API | HAL_SPI_TransmitReceive() |
HAL_SPI_Transmit()、HAL_SPI_Receive() |
这里的“四线”包含 CS、SCK、MOSI 和 MISO;“三线”包含 CS、SCK 和 SDI/O。两种模式都要求主机提供时钟,不能因为设备正在返回数据就省略时钟阶段。
以 LIS3DH 的 WHO_AM_I 寄存器为例,其地址为 0x0F,读取指令为 0x8F,正确返回值为 0x33。该传感器默认使用四线 SPI;只有将 CTRL_REG4(地址 0x23)的 SIM 位设置为 1,才能切换为三线模式。
理解命令阶段与数据阶段的时序
读取一个 8 位寄存器时,可以把 SPI 事务分成命令阶段和数据阶段。两种模式都需要 16 个 SCK 周期,但数据流向不同。
四线全双工读取过程如下:
- CS 拉低,主机通过 MOSI 发送
0x8F,同时从 MISO 接收第一个字节。这个字节不是有效寄存器值。 - 主机继续发送
0xFF作为占位字节,产生额外 8 个时钟周期。 - 传感器在第二个字节期间通过 MISO 返回
0x33。 - 主机完成接收后拉高 CS,使用
rx[1],而不是rx[0]。
三线半双工读取过程如下:
- CS 拉低,主机驱动 SDI/O 发送
0x8F。 - 命令发送完成后,主机关闭该数据线的输出驱动,将 SDI/O 切换到接收方向。
- 主机继续提供 8 个时钟周期,由传感器驱动 SDI/O 返回
0x33。 - 接收完成后拉高 CS,结束本次事务。
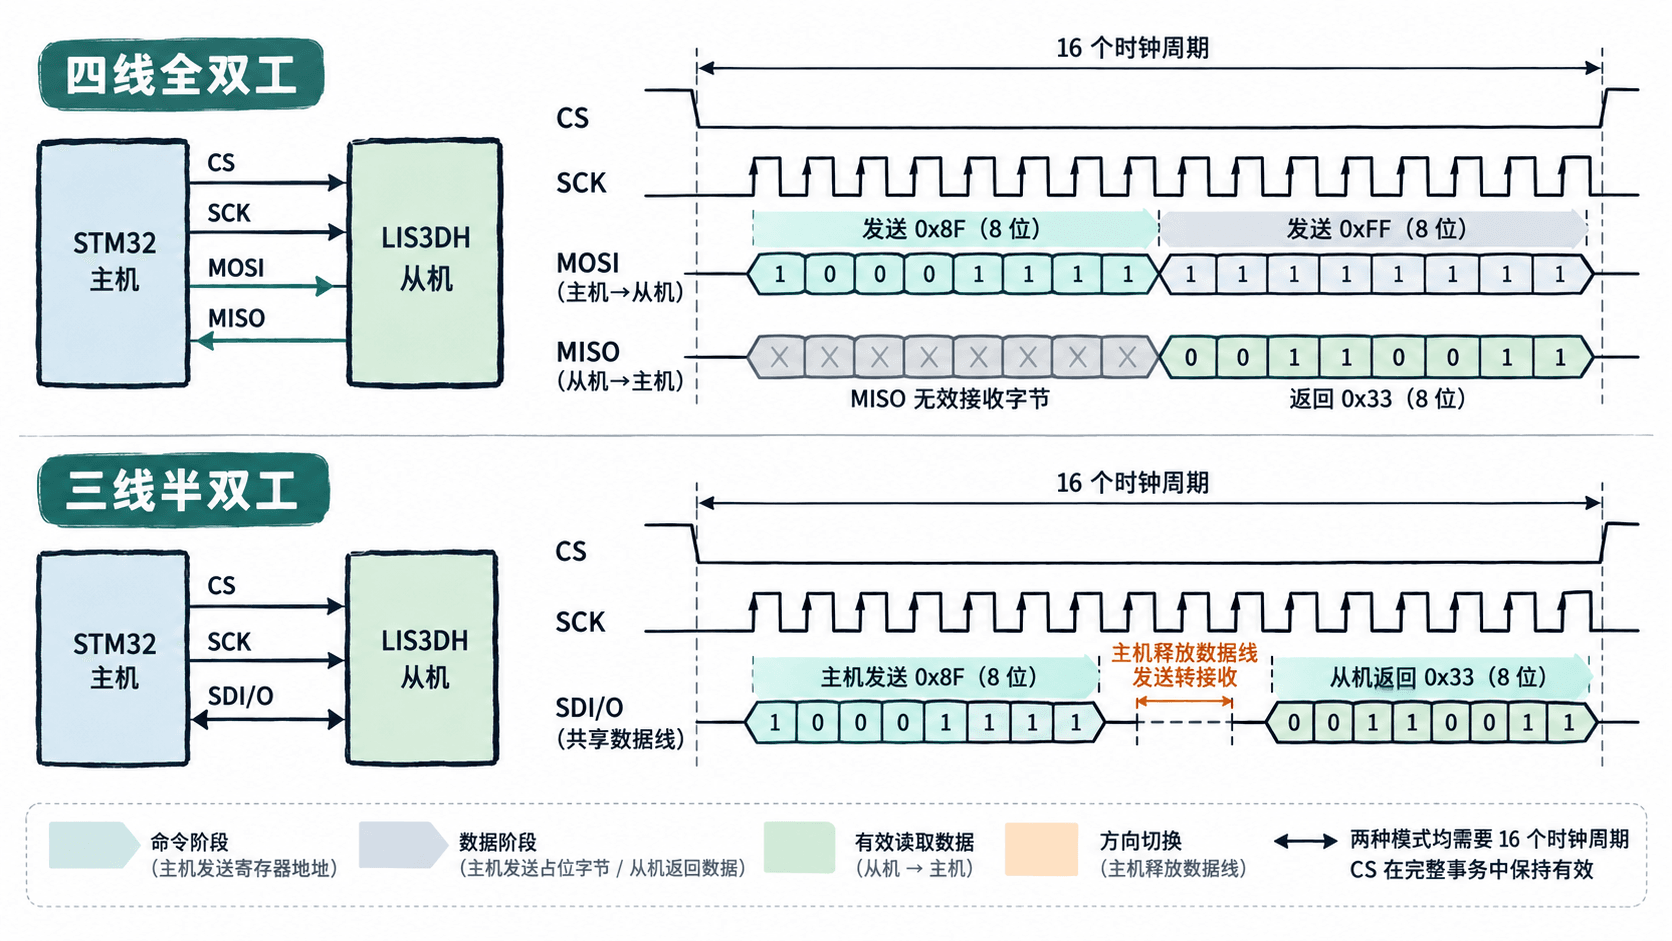
图中的两个阶段不是两次独立的片选事务。若在命令之后立即拉高 CS,部分寄存器型器件会结束当前访问,下一次片选时把原本的数据阶段误认为新的命令。
对于连续读取 N 个数据字节的四线 SPI,发送缓冲区通常需要容纳 1 + N 个字节,即一个命令字节和 N 个占位字节;接收缓冲区也需要相同长度。三线半双工则先发送一个命令字节,再接收 N 个数据字节。
在 STM32F407 上实现两种读取
使用 STM32CubeIDE 和 STM32CubeF4 HAL 进行验证。以下示例采用 SPI1、软件控制 CS 和阻塞式传输,避免中断或 DMA 造成额外的时序干扰。
初始硬件连接如下:
| STM32F407 引脚 | LIS3DH 信号 | 用途 |
|---|---|---|
| PA5 / SPI1_SCK | SPC | 串行时钟 |
| PA6 / SPI1_MISO | SDO | 四线模式的数据返回 |
| PA7 / SPI1_MOSI | SDI | 四线输入及三线双向数据 |
| PB6 / GPIO 输出 | CS | 软件片选 |
| GND | GND | 共地 |
还需连接符合传感器要求的电源。使用支持 SPI 的 LIS3DH 模块,并确认模块没有通过电平转换电路阻断 SDI 的双向传输。三线模式使用 PA7 对应的数据路径,PA6 不再承担有效数据接收。
在 CubeMX 的 Pinout & Configuration 中设置 SPI1:
Mode先选择Full-Duplex Master,对应 HAL 的SPI_DIRECTION_2LINES。Data Size选择8 Bits,First Bit选择MSB First。Clock Polarity选择High,Clock Phase选择2 Edge,即 SPI Mode 3,符合本例 LIS3DH 的时序要求。NSS选择Software,Baud Rate Prescaler选择64。若 SPI1 的 PCLK2 为 84 MHz,SCK 约为 1.3125 MHz。- PB6 设置为
GPIO_Output,推挽输出,初始保持高电平。生成代码后确认hspi1已初始化。
下面是片段示例:依赖 CubeMX 生成的 STM32F4 HAL 工程、hspi1、SPI1 引脚复用和 PB6 输出配置。将函数放在 main.c 的用户代码区域,在 MX_GPIO_Init() 和 MX_SPI1_Init() 完成后调用 SpiDemo_Run(),通过 STM32CubeIDE 调试器观察全局变量。
#include "main.h"

extern SPI_HandleTypeDef hspi1;

#define SENSOR_CS_PORT GPIOB
#define SENSOR_CS_PIN  GPIO_PIN_6

volatile uint8_t spi_id_full = 0;
volatile uint8_t spi_id_half = 0;
volatile uint8_t spi_done = 0;

static HAL_StatusTypeDef exchange_4wire(uint8_t command,
                                        uint8_t data,
                                        uint8_t *response)
{
    uint8_t tx[2] = {command, data};
    uint8_t rx[2] = {0};

    HAL_GPIO_WritePin(SENSOR_CS_PORT, SENSOR_CS_PIN, GPIO_PIN_RESET);
    HAL_StatusTypeDef status = HAL_SPI_TransmitReceive(
        &hspi1, tx, rx, 2, 100);
    HAL_GPIO_WritePin(SENSOR_CS_PORT, SENSOR_CS_PIN, GPIO_PIN_SET);

    // 第一个接收字节对应命令阶段,实际响应在第二字节。
    if (status == HAL_OK && response != NULL) {
        *response = rx[1];
    }
    return status;
}

void SpiDemo_Run(void)
{
    uint8_t id = 0;
    uint8_t ctrl4 = 0;

    // 默认四线模式:读取WHO_AM_I。
    if (exchange_4wire(0x8F, 0xFF, &id) != HAL_OK) return;
    spi_id_full = id;
    if (id != 0x33) return;

    // 保留CTRL_REG4其他位,只设置SIM=1进入三线模式。
    if (exchange_4wire(0xA3, 0xFF, &ctrl4) != HAL_OK) return;
    if (exchange_4wire(0x23, (uint8_t)(ctrl4 | 0x01U), NULL)
        != HAL_OK) return;

    // CS已释放,再将STM32外设改为单数据线模式。
    if (HAL_SPI_DeInit(&hspi1) != HAL_OK) return;
    hspi1.Init.Direction = SPI_DIRECTION_1LINE;
    if (HAL_SPI_Init(&hspi1) != HAL_OK) return;

    uint8_t command = 0x8F;
    HAL_GPIO_WritePin(SENSOR_CS_PORT, SENSOR_CS_PIN, GPIO_PIN_RESET);
    HAL_StatusTypeDef status = HAL_SPI_Transmit(
        &hspi1, &command, 1, 100);
    if (status == HAL_OK) {
        // 单线接收时,由HAL切换方向并由主机继续产生时钟。
        status = HAL_SPI_Receive(&hspi1, &id, 1, 100);
    }
    HAL_GPIO_WritePin(SENSOR_CS_PORT, SENSOR_CS_PIN, GPIO_PIN_SET);

    if (status != HAL_OK) return;
    spi_id_half = id;
    if (id == 0x33) spi_done = 1;
}
上述代码先在四线模式验证传感器身份,再读取 CTRL_REG4 并设置 SIM 位。切换设备接口后,通过 HAL_SPI_DeInit() 和 HAL_SPI_Init() 重新配置 STM32 的方向模式,最后执行一次三线读取。
在传感器初始处于四线模式、连线正确且通信成功的条件下,预期在 STM32CubeIDE 的 Expressions 窗口观察到:
spi_id_full = 0x33
spi_id_half = 0x33
spi_done = 1
这些是调试变量的预期值,不是固件自动打印的控制台日志。若 spi_done 保持 0,可在各个 return 位置设置断点,并检查相应 HAL 调用的返回状态及 hspi1.ErrorCode。
根据时钟和接收位置排查错误
不要只用 HAL 函数是否返回 HAL_OK 判断通信正确。SPI 没有统一的从机应答机制,即使设备未连接,主机也可能完成传输并得到无意义数据。
| 观察现象 | 可能原因 | 修复与验证 |
|---|---|---|
| 四线读取只得到无效字节 | 只传输一个命令字节 | 再发送一个占位字节,确保共16个SCK周期 |
| 返回值整体偏移一字节 | 将命令阶段的接收值当成数据 | 从 rx[1] 开始提取有效数据 |
三线模式一直读到 0xFF |
主机未切换输入或从机未进入三线模式 | 核对 SIM=1、方向配置和SDI/O连接 |
| 设备返回固定错误值 | CPOL、CPHA或片选时序不匹配 | 按数据手册核对时钟边沿及CS保持时间 |
HAL 返回 HAL_TIMEOUT |
等待接收标志超时或外设状态异常 | 检查SCK、模式切换及 hspi1.ErrorCode |
| 连续读取长度少一个字节 | 未计入指令阶段或占位阶段 | 四线接收缓冲区长度设置为 1 + N |
使用逻辑分析仪分别连接 CS、SCK、MOSI、MISO;在三线模式下重点观察共享的 SDI/O。对于本例的单寄存器读取,应检查以下条件:
- CS 拉低至拉高之间完成一个连续事务,中间没有不必要的片选脉冲。
- 命令与数据两个阶段共出现 16 个时钟周期。
- 四线模式下,MOSI 依次发送
0x8F、0xFF,MISO 的有效数据位于第二个字节。 - 三线模式下,前8位由主机驱动,后8位由传感器驱动;方向切换期间不存在双方同时驱动的现象。
- 对 LIS3DH 读取
WHO_AM_I,实际解析值稳定为0x33。
需要注意,传感器和 MCU 不一定同时复位。如果仅重新启动 MCU,而 LIS3DH 仍保留 SIM=1,程序再次按默认四线方式初始化就可能失败。重新执行这个从四线切换到三线的演示前,应先复位传感器并确认其恢复默认接口模式。
另外,STM32F4 的单线主机接收涉及 SPI 外设的启停控制。对于需要反复切换方向或连续执行多次单线读取的产品代码,还应按照所用 STM32CubeF4 HAL 版本的说明处理接收结束后的外设状态,必要时在 CS 无效期间重新初始化 SPI,避免残余时钟影响下一次事务。
实际驱动开发中,四线设备优先采用明确长度的全双工收发缓冲区;只有传感器协议及硬件连线确实支持共用数据线时,才使用单线半双工。无论选择哪一种模式,都必须同时核对命令长度、时钟周期数、数据有效位置和 CS 边界。