
单片机与物联网 / 系统课时
将 SPI 设备数据合入采样记录
将 SPI 设备数据合入采样记录
把 SPI 加速度计读数与 ADC 原始值、I2C 温度合并为同一条记录,并保留每路数据自己的采样时间、有效性和过期状态。最终可以识别“数据仍可用但并非同时采集”的情况,避免上报时把缓存旧值当作同一时刻的测量值。
学习目标
- 使用 STM32F407 的 SPI2 连续读取 LIS3DH 三轴寄存器。
- 为 ADC、I2C、SPI 数据设计独立的时间戳和位标志。
- 通过可运行的回放程序识别过期数据和不同步记录。
定义记录字段与新鲜度预算
示例采用 STM32F407、ADC1、I2C1 上的 TMP102(7 位地址 0x48)和 SPI2 上的 LIS3DH。以每 100 ms 打包一条记录为例,三个源按各自频率更新缓存,不要求它们在打包瞬间同时完成采集。
| 数据源 | 记录字段与单位 | 示例更新周期 | 允许最大年龄 |
|---|---|---|---|
| ADC1 | adc_raw,12 位原始码 |
100 ms | 200 ms |
| TMP102 / I2C1 | temp_centi_c,0.01 °C |
500 ms | 1000 ms |
| LIS3DH / SPI2 | xyz[3],带符号原始值 |
20 ms | 150 ms |
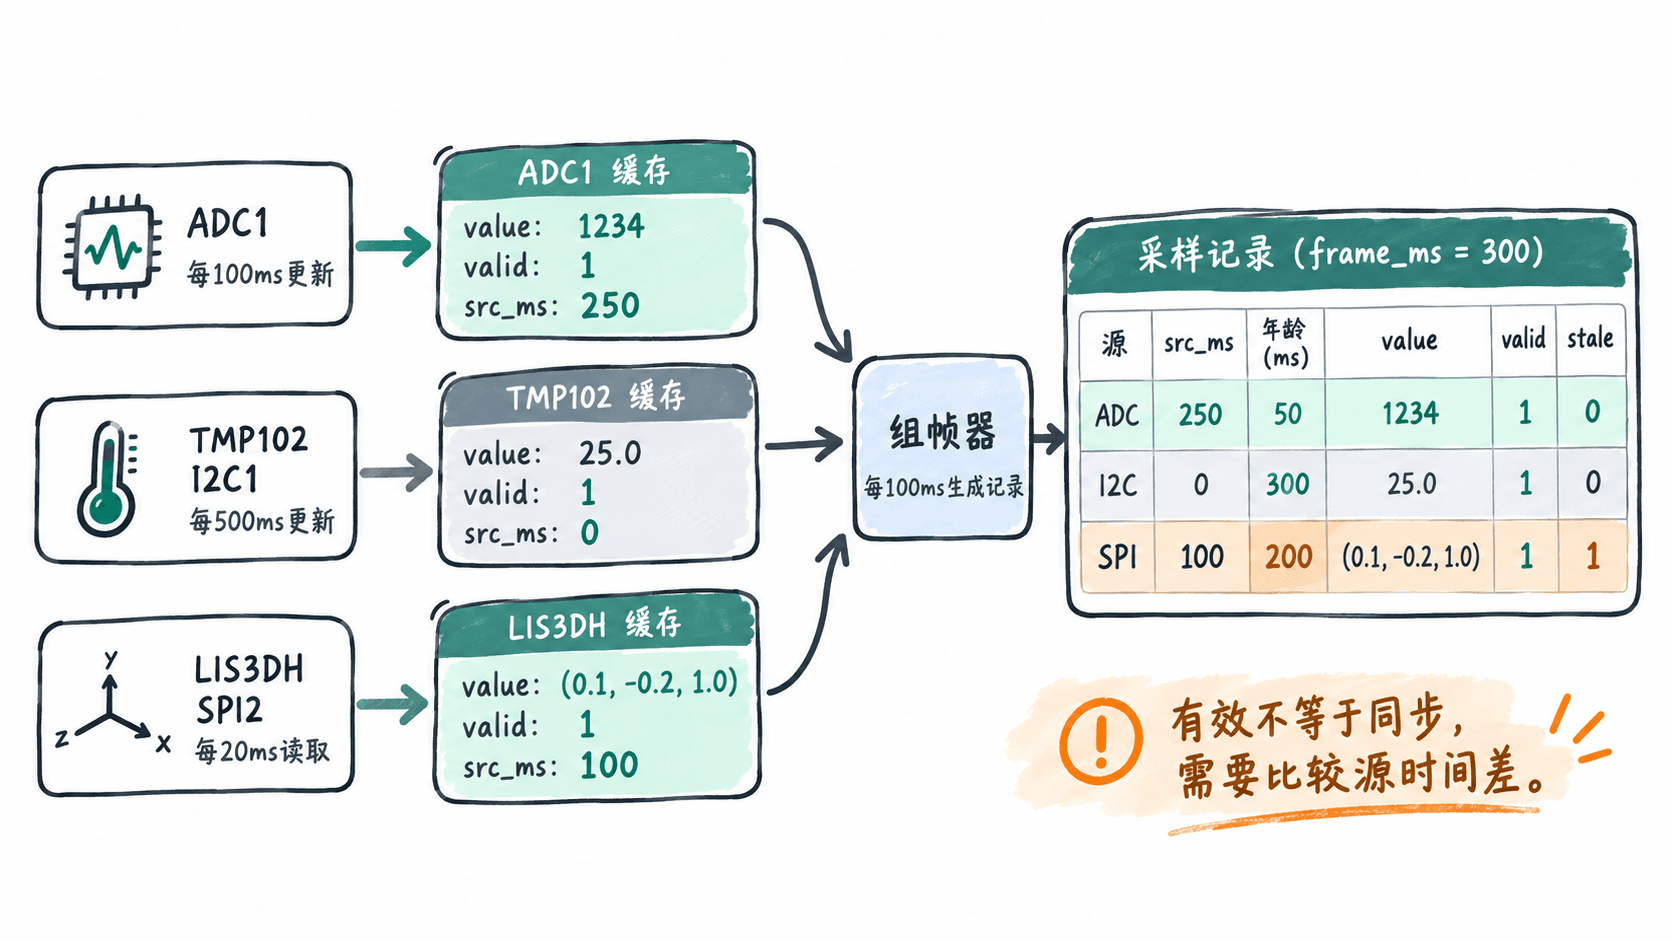
每条记录存 frame_ms(组帧时间)与 source_ms[3](三路成功读数的时间);valid 的 bit0、bit1、bit2 分别表示 ADC、I2C、SPI 至少成功读取过一次。stale 同样按位表示“尚无有效数据或超过本源年龄上限”。未成功读取时,不得刷新来源时间戳。
另外用 skew_ms 记录三路数据年龄的最大差,只有三路有效、都不过期且 skew_ms <= 50 时才令 aligned=true。50 ms 是本例业务对齐窗口,不是硬件同时采样的证明。
用 SPI2 读取 LIS3DH 原始三轴
STM32CubeMX 配置 SPI2 为主机、四线全双工、8 位、MSB First、软件 NSS 和 Mode 3(CPOL 高、CPHA 第二边沿);PB13/PB14/PB15 分别接 SCK/MISO/MOSI,PB12 作为普通 GPIO 片选并默认拉高。SPI 时钟不超过器件允许值,本例使用不高于 10 MHz。
LIS3DH 的 CTRL_REG1=0x57 设置 100 Hz 输出并使能 XYZ,CTRL_REG4=0x88 启用 BDU 和高分辨率、保持默认 ±2 g 量程。连续读取命令 0xE8 表示读 OUT_X_L(0x28) 起始的六个递增寄存器;数据为小端、带符号且在高分辨率模式下左对齐,不能未经换算直接当作 g 值。
下面是片段示例,依赖 STM32CubeF4 HAL、CubeMX 生成的 hspi2 和已配置为输出的 PB12;把函数加入工程源文件,在系统初始化后先调用 lis3dh_init(),成功后再周期性调用 lis3dh_read_xyz()。
#include "main.h"
#include <stdint.h>

extern SPI_HandleTypeDef hspi2;

static HAL_StatusTypeDef lis3dh_write(uint8_t reg, uint8_t value) {
    uint8_t tx[2] = {(uint8_t)(reg & 0x3FU), value};
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12, GPIO_PIN_RESET);
    HAL_StatusTypeDef st = HAL_SPI_Transmit(&hspi2, tx, 2, 20);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12, GPIO_PIN_SET);
    return st;
}

static HAL_StatusTypeDef lis3dh_init(void) {
    if (lis3dh_write(0x20U, 0x57U) != HAL_OK) return HAL_ERROR;
    return lis3dh_write(0x23U, 0x88U);
}

static HAL_StatusTypeDef lis3dh_read_xyz(int16_t xyz[3]) {
    uint8_t tx[7] = {0xE8U, 0, 0, 0, 0, 0, 0};
    uint8_t rx[7] = {0};
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12, GPIO_PIN_RESET);
    HAL_StatusTypeDef st = HAL_SPI_TransmitReceive(&hspi2, tx, rx, 7, 20);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12, GPIO_PIN_SET);
    if (st != HAL_OK) return st;

    // rx[0] 是命令阶段的无效接收字节;后六字节按低、高组合。
    for (unsigned i = 0; i < 3; ++i) {
        uint16_t raw = (uint16_t)rx[1 + 2 * i] |
                       ((uint16_t)rx[2 + 2 * i] << 8);
        xyz[i] = (int16_t)raw;
    }
    return HAL_OK;
}
片段生效后,一次三轴读取的片选低电平应覆盖 7 字节、共 56 个时钟;首字节发出 0xE8,随后收到六个数据字节。先检查 WHO_AM_I(0x0F) 的期望值 0x33,再检查 XYZ 更新。只有读操作返回 HAL_OK 才把三轴值和 HAL_GetTick() 写进 SPI 缓存。
回放三种异步更新结果
先在电脑上验证组帧逻辑,避免把总线错误与记录算法混在一起。下面是可独立编译的 C11 程序,保存为 fusion.c,用 cc -std=c11 -Wall -Wextra fusion.c -o fusion 编译并运行 ./fusion;数值来自测试数据源,刻意跳过部分刷新以模拟掉样,并非板卡实测。
#include <stdint.h>
#include <stdio.h>

enum { ADC = 1, I2C = 2, SPI = 4, ALL = 7 };
enum { ADC_I, I2C_I, SPI_I };

typedef struct {
    uint32_t frame_ms, source_ms[3], skew_ms;
    uint16_t adc_raw;
    int16_t temp_centi_c, xyz[3];
    uint8_t valid, stale, aligned;
} Record;

// 只在对应外设读取成功时提交数值和来源时间戳。
static void adc_ok(Record *r, uint16_t v, uint32_t t) {
    r->adc_raw = v; r->source_ms[ADC_I] = t; r->valid |= ADC;
}
static void i2c_ok(Record *r, int16_t v, uint32_t t) {
    r->temp_centi_c = v; r->source_ms[I2C_I] = t; r->valid |= I2C;
}
static void spi_ok(Record *r, int16_t x, int16_t y, int16_t z, uint32_t t) {
    r->xyz[0] = x; r->xyz[1] = y; r->xyz[2] = z;
    r->source_ms[SPI_I] = t; r->valid |= SPI;
}

static Record build(const Record *cache, uint32_t now) {
    Record r = *cache;  // 组帧时固定一份快照,不改写源缓存。
    const uint8_t bits[3] = {ADC, I2C, SPI};
    const uint32_t ttl[3] = {200, 1000, 150};
    uint32_t youngest = UINT32_MAX, oldest = 0;
    r.frame_ms = now;
    r.stale = 0;

    for (unsigned i = 0; i < 3; ++i) {
        if (!(r.valid & bits[i])) { r.stale |= bits[i]; continue; }
        uint32_t age = now - r.source_ms[i];
        if (age > ttl[i]) r.stale |= bits[i];
        if (age < youngest) youngest = age;
        if (age > oldest) oldest = age;
    }
    r.skew_ms = (r.valid == ALL) ? oldest - youngest : UINT32_MAX;
    r.aligned = (r.stale == 0 && r.skew_ms <= 50);
    return r;
}

static void show(const Record *r) {
    printf("t=%lu src=[%lu,%lu,%lu] valid=0x%02X stale=0x%02X "
           "skew=%lu aligned=%s adc=%u temp=%d xyz=(%d,%d,%d)\n",
           (unsigned long)r->frame_ms,
           (unsigned long)r->source_ms[0],
           (unsigned long)r->source_ms[1],
           (unsigned long)r->source_ms[2],
           (unsigned)r->valid, (unsigned)r->stale,
           (unsigned long)r->skew_ms, r->aligned ? "yes" : "no",
           (unsigned)r->adc_raw, (int)r->temp_centi_c,
           (int)r->xyz[0], (int)r->xyz[1], (int)r->xyz[2]);
}

int main(void) {
    Record cache = {0};
    adc_ok(&cache, 2048, 0);
    i2c_ok(&cache, 2500, 0);
    spi_ok(&cache, 32, -16, 15872, 100);
    adc_ok(&cache, 2100, 250);
    Record r = build(&cache, 300); show(&r);

    spi_ok(&cache, 48, -16, 15984, 380);
    r = build(&cache, 400); show(&r);

    i2c_ok(&cache, 2506, 490);
    spi_ok(&cache, 64, -16, 15968, 490);
    adc_ok(&cache, 2110, 495);
    r = build(&cache, 500); show(&r);
    return 0;
}
预期输出:
t=300 src=[250,0,100] valid=0x07 stale=0x04 skew=250 aligned=no adc=2100 temp=2500 xyz=(32,-16,15872)
t=400 src=[250,0,380] valid=0x07 stale=0x00 skew=380 aligned=no adc=2100 temp=2500 xyz=(48,-16,15984)
t=500 src=[495,490,490] valid=0x07 stale=0x00 skew=5 aligned=yes adc=2110 temp=2506 xyz=(64,-16,15968)
第 1 帧的 SPI 值已有 200 ms 年龄,超过 150 ms 上限;第 2 帧三路都未过期,但时间差达 380 ms,仍不能标成同步;第 3 帧三个源的最大时间差只有 5 ms,满足设定的对齐窗口。
上板替换与验收边界
在实际工程中,ADC 转换完成后调用 adc_ok,TMP102 温度读完并换算为百分之一摄氏度后调用 i2c_ok,lis3dh_read_xyz 成功后调用 spi_ok。三个函数的时间参数取对应操作完成时的 HAL_GetTick(),组帧使用独立的当前时刻,不能把组帧时间回填到三个来源时间字段。
依次进行三项测试:拔掉 SPI 设备或停止其轮询,确认 150 ms 后 stale 的 bit2 被置位;恢复通信,确认新三轴数据连同新时间戳覆盖旧缓存;最后故意让 I2C 在两帧间不更新,检查是否出现 stale=0 但 aligned=false 的情况。若 DMA 或中断也在写缓存,复制整条记录时使用短临界区或双缓冲,避免读到被写了一半的三轴值。
上线时优先保留每源时间戳和状态位:接收端可选择拒绝过期记录,或接受不同步数据并明确标注其来源时间。