
单片机与物联网 / 系统课时
核对 CPOL CPHA 与采样边沿
核对 CPOL CPHA 与采样边沿
SPI 通信出现寄存器值错位、读取结果异常或偶发错误时,需要先确认主从设备是否在相同的时钟边沿采样。本课通过四种 SPI 模式的时序对照、STM32F407 的 HAL 配置和逻辑分析仪实测,掌握从器件数据手册确定 CPOL、CPHA 及安全时钟频率的方法。
学习目标
- 根据 SCK 空闲电平和数据采样边沿,准确区分 SPI Mode 0~3。
- 根据器件时序要求设置 STM32 的 CPOL、CPHA 和时钟分频。
- 使用环回测试与逻辑分析仪验证时钟模式、数据顺序和传输波形。
读懂 SPI 的四种时钟模式
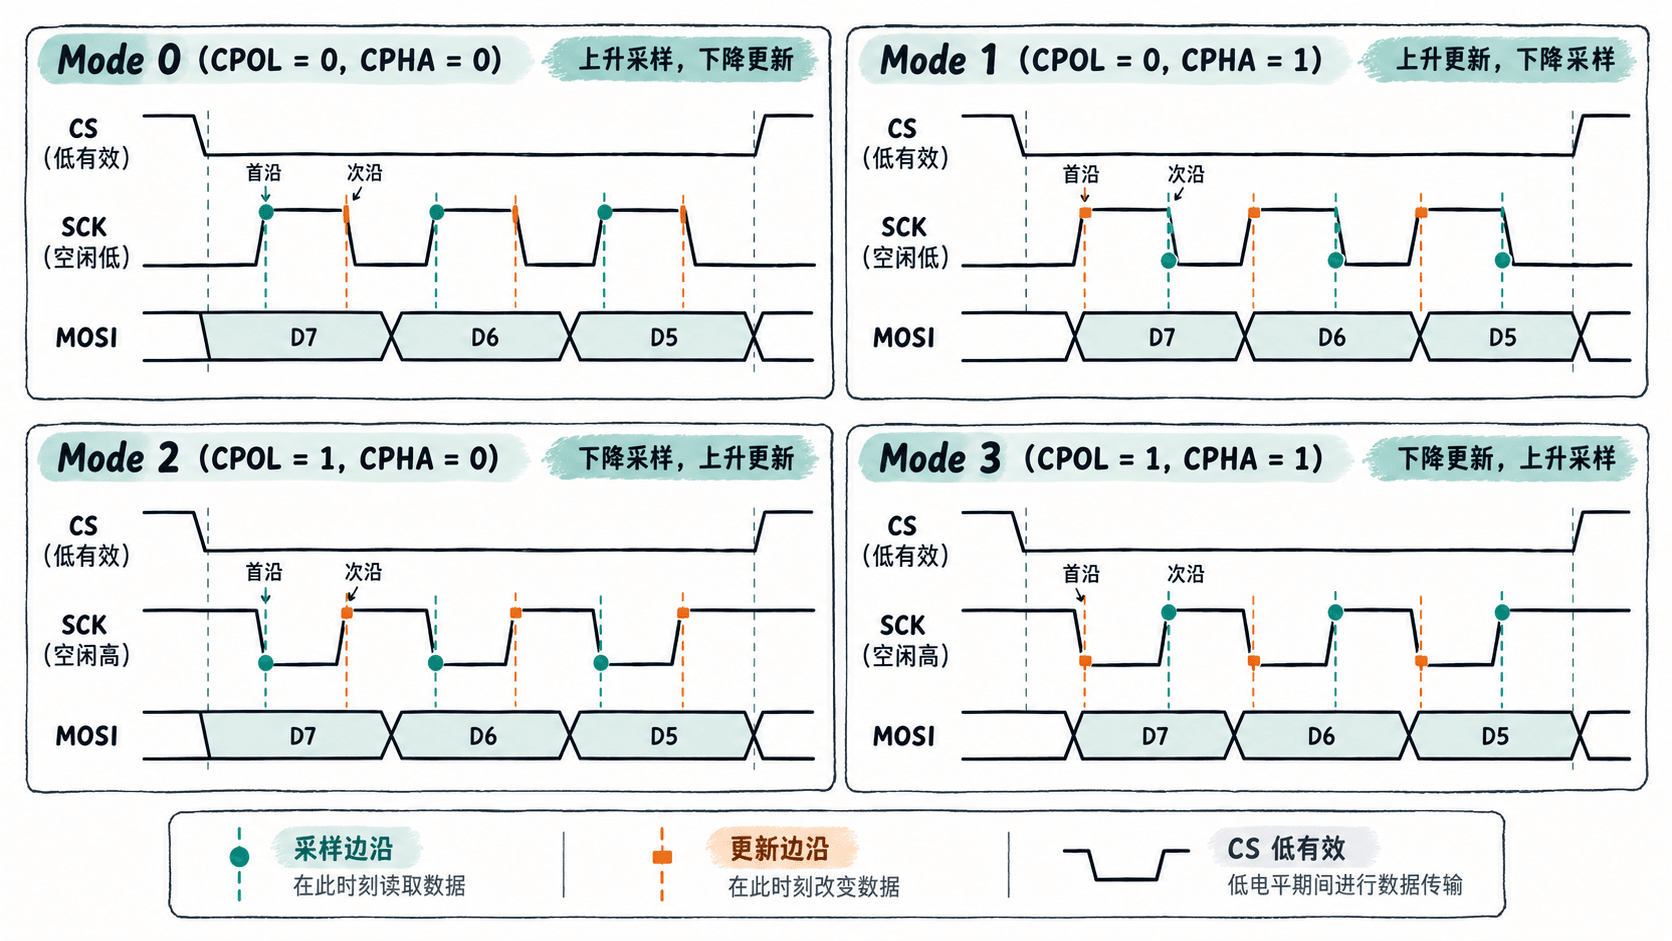
SPI 使用 SCK 提供同步时钟。CPOL(Clock Polarity)决定时钟空闲时的电平,CPHA(Clock Phase)决定接收方在每个时钟周期的第一个还是第二个边沿采样数据。
首沿是 SCK 从空闲电平发生的第一次跳变,次沿是随后返回空闲电平的跳变。因此,首沿不一定是上升沿,次沿也不一定是下降沿。
| SPI 模式 | CPOL | CPHA | SCK 空闲 | 首沿 | 采样边沿 | 数据更新边沿 |
|---|---|---|---|---|---|---|
| Mode 0 | 0 | 0 | 低 | 上升沿 | 上升沿 | 下降沿 |
| Mode 1 | 0 | 1 | 低 | 上升沿 | 下降沿 | 上升沿 |
| Mode 2 | 1 | 0 | 高 | 下降沿 | 下降沿 | 上升沿 |
| Mode 3 | 1 | 1 | 高 | 下降沿 | 上升沿 | 下降沿 |
这里的采样和更新规则同时适用于 MOSI 与 MISO。主机发送的数据由从机采样,从机发送的数据由主机采样,双方必须遵守同一种时钟模式。
当 CPHA=0 时,首个数据位必须在第一个采样沿到来前准备好;当 CPHA=1 时,第一个边沿用于推出首个数据位,第二个边沿才采样。把 CPHA=1 简单理解成下降沿采样是错误的,因为 Mode 3 实际在上升沿采样。
根据数据手册确定时钟配置
配置 SPI 前,先在目标芯片数据手册的 Serial Interface、SPI Timing 或 Timing Characteristics 部分找到时序图,重点检查 SCK 的空闲状态、数据输出变化边沿与数据采样边沿。
例如,某器件明确要求 SCK 空闲高电平、下降沿更新数据、上升沿采样数据。由空闲高得到 CPOL=1;由于首沿是下降沿、次沿才是上升沿,因此 CPHA=1,最终选择 Mode 3。
除此之外,还需要核对以下约束:
| 参数 | 核对内容 | 影响 |
|---|---|---|
| 最大 SCK 频率 | 数据手册规定的时钟上限 | 超限可能导致采样错误 |
| 数据建立时间 tSU | 数据在采样沿之前需要保持稳定的时间 | 不足时可能读错位 |
| 数据保持时间 tH | 采样沿之后数据仍需稳定的时间 | 不足时可能出现边界错误 |
| CS 建立与保持时间 | 片选有效到首个时钟、末个时钟到片选释放的最小间隔 | 不足时可能丢失首位或末位 |
STM32F407 的 SPI1 位于 APB2 总线。主模式下 SCK 频率由 SPI1 外设时钟和波特率分频决定:
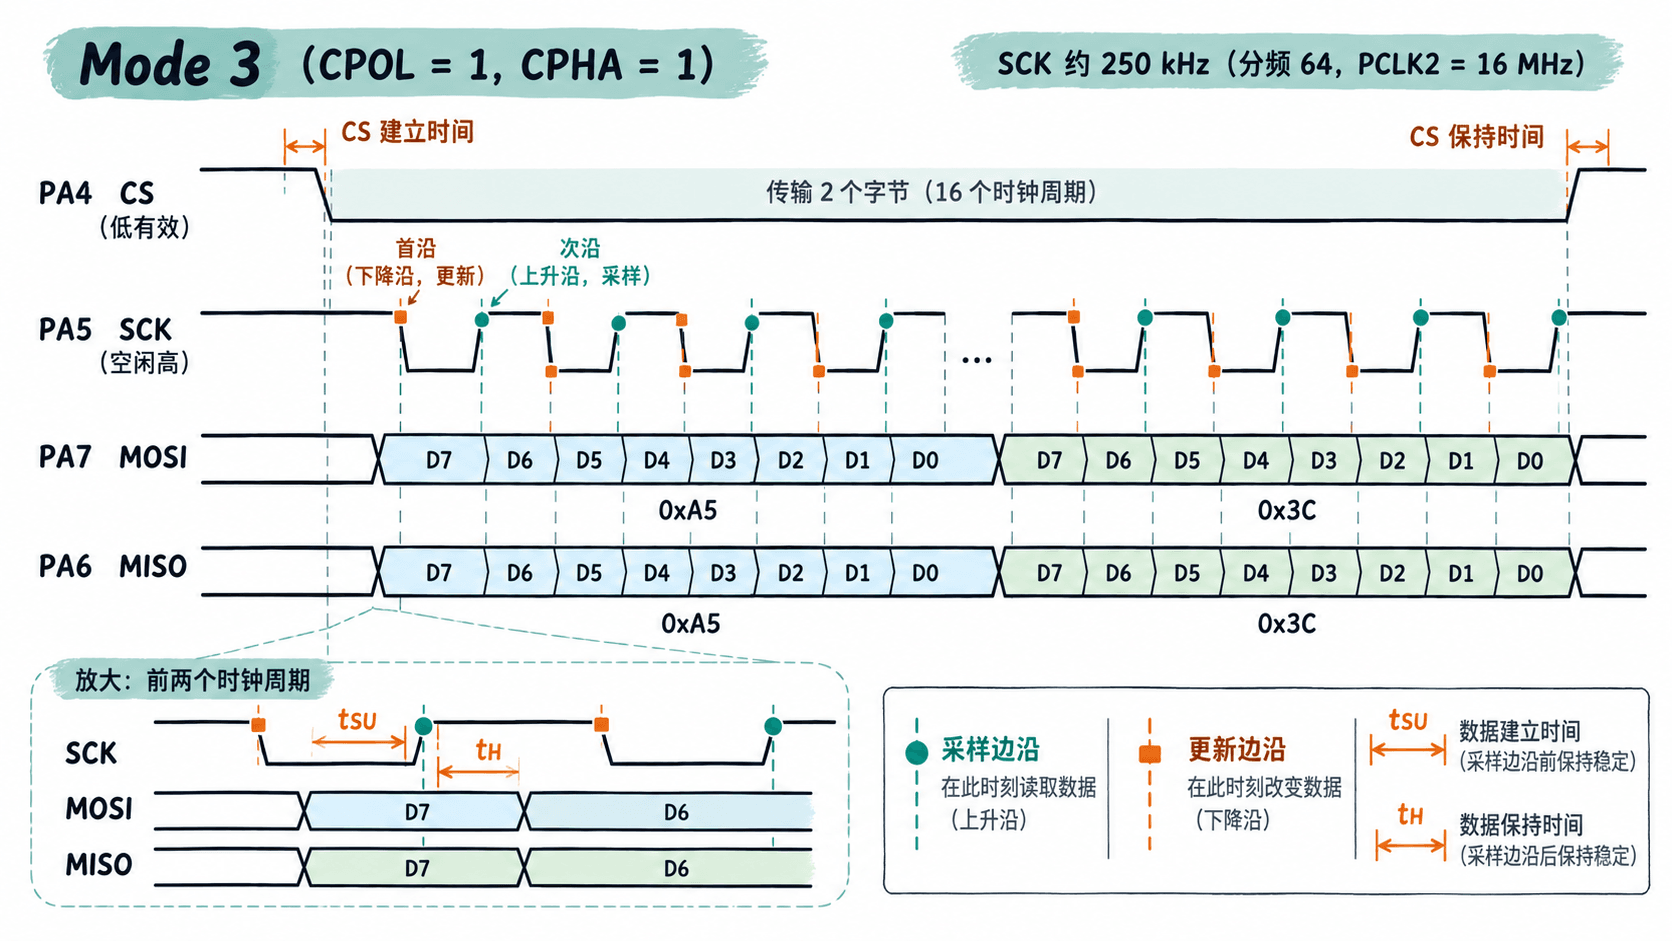
其中, 可选择 2、4、8、16、32、64、128、256。假设 PCLK2 为 16 MHz,分频选择 64,则 SCK 为 250 kHz,每周期约 4 μs,理想半周期约 2 μs。
这不代表建立时间自动满足要求。必须结合从机输出延迟、信号边沿质量以及实际测得的采样间隔判断。初次联调可以从 250 kHz 开始,确认读写正确后再逐级提高频率。
配置 STM32F407 并执行环回测试
使用 STM32CubeIDE 和 STM32CubeF4 HAL 工程,以 SPI1 主机、8 位数据、MSB 优先和 Mode 3 为例。测试不依赖具体 SPI 从设备,先通过 MOSI 与 MISO 短接验证主机收发,并用逻辑分析仪检查输出时序。
引脚连接如下:
| 引脚 | 用途 | 测试连接 |
|---|---|---|
| PA4 | 软件控制 CS | 逻辑分析仪 CS 通道 |
| PA5 | SPI1_SCK,AF5 | 逻辑分析仪 SCK 通道 |
| PA6 | SPI1_MISO,AF5 | 与 PA7 短接,接 MISO 通道 |
| PA7 | SPI1_MOSI,AF5 | 与 PA6 短接,接 MOSI 通道 |
| GND | 参考地 | 逻辑分析仪 GND |
环回测试前必须断开真实从设备的 MISO 驱动,避免外部输出与 MOSI 直接相连造成输出冲突。逻辑分析仪应支持 3.3 V 逻辑电平。
下面是完整 main.c 示例,适用于包含 STM32F407 启动文件、HAL 驱动及正常 SysTick 中断处理的 STM32CubeF4 工程。代码自行配置 GPIO 和 SPI1,不调用 SystemClock_Config(),因此以芯片复位后的默认 HSI 16 MHz 时钟为前提。工程中不能同时保留另一个 main() 定义。
#include "stm32f4xx_hal.h"

static SPI_HandleTypeDef hspi1;
volatile uint8_t spi_result = 0;
volatile uint8_t spi_rx0 = 0;
volatile uint8_t spi_rx1 = 0;

int main(void)
{
    HAL_Init();
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_SPI1_CLK_ENABLE();

    // SPI1 使用 PA5/PA6/PA7 的 AF5 复用功能
    GPIO_InitTypeDef io = {0};
    io.Pin = GPIO_PIN_5 | GPIO_PIN_6 | GPIO_PIN_7;
    io.Mode = GPIO_MODE_AF_PP;
    io.Pull = GPIO_NOPULL;
    io.Speed = GPIO_SPEED_FREQ_VERY_HIGH;
    io.Alternate = GPIO_AF5_SPI1;
    HAL_GPIO_Init(GPIOA, &io);

    // PA4 独立控制片选,空闲时保持高电平
    io.Pin = GPIO_PIN_4;
    io.Mode = GPIO_MODE_OUTPUT_PP;
    io.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOA, &io);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);

    hspi1.Instance = SPI1;
    hspi1.Init.Mode = SPI_MODE_MASTER;
    hspi1.Init.Direction = SPI_DIRECTION_2LINES;
    hspi1.Init.DataSize = SPI_DATASIZE_8BIT;
    hspi1.Init.CLKPolarity = SPI_POLARITY_HIGH;
    hspi1.Init.CLKPhase = SPI_PHASE_2EDGE;
    hspi1.Init.NSS = SPI_NSS_SOFT;
    hspi1.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_64;
    hspi1.Init.FirstBit = SPI_FIRSTBIT_MSB;
    hspi1.Init.TIMode = SPI_TIMODE_DISABLE;
    hspi1.Init.CRCCalculation = SPI_CRCCALCULATION_DISABLE;
    hspi1.Init.CRCPolynomial = 7;

    if (HAL_SPI_Init(&hspi1) != HAL_OK) {
        spi_result = 3;
        while (1) {}
    }

    uint8_t tx[2] = {0xA5, 0x3C};
    uint8_t rx[2] = {0};

    // 两字节传输期间持续保持 CS 有效
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);
    HAL_StatusTypeDef ret =
        HAL_SPI_TransmitReceive(&hspi1, tx, rx, 2, 100);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);

    spi_rx0 = rx[0];
    spi_rx1 = rx[1];
    spi_result = (ret != HAL_OK) ? 3 :
                 ((rx[0] == tx[0] && rx[1] == tx[1]) ? 1 : 2);

    while (1) {}
}
预期结果:下载程序后,在调试器的 Expressions 或 Live Expressions 窗口观察全局变量。
spi_result = 1
spi_rx0 = 0xA5
spi_rx1 = 0x3C
spi_result=1 表示 HAL 传输成功且两个接收字节与发送字节完全一致;2 表示数据不一致;3 表示初始化或传输调用失败。代码只执行一次事务,若要重新采集波形,可以通过复位再次触发。
本例 SPI_POLARITY_HIGH 对应 CPOL=1,SPI_PHASE_2EDGE 对应 CPHA=1。使用 SPI_NSS_SOFT 时,PA4 的片选输出由普通 GPIO 单独控制,而不是由 SPI 外设自动产生。真实器件要求的片选建立和保持时间需要另外验证。
用逻辑分析仪核对实际波形
环回成功只能证明当前配置下主机能够回收自己发送的数据,不能证明真实从设备支持相同模式。连接目标器件后,还应按其时序规格重新检查四条信号线。
- 将逻辑分析仪采样率设置为 5 MSa/s 或更高。对本例 250 kHz 的 SCK,5 MSa/s 对应每时钟周期约 20 个采样点;需要验证纳秒级时序时,应使用带宽和采样率足够的示波器。
- 采集 PA4、PA5、PA6、PA7,配置 SPI 解码器为 CPOL=1、CPHA=1、MSB First、8 bits,并将 PA4 设为低有效片选。
- 复位 MCU,找到 CS 下降后的第一个时钟跳变。SCK 在空闲时应为高电平,首沿下降,次沿上升,采样发生在上升沿。
- 检查 CS 为低的期间有 16 个完整 SCK 周期,MOSI 解码为
0xA5、0x3C。环回连接正确时,MISO 应解码出相同字节。 - 放大第一个数据位和最后一个数据位,检查数据在采样边沿前后保持稳定,并测量 CS 与首末时钟边沿的间隔。
如果出现异常,按照实际波形定位,不要反复随机切换四种模式。
| 观察到的现象 | 优先检查 | 修正方法 |
|---|---|---|
| SCK 空闲电平与手册相反 | CPOL 配置 | 修改极性后重新初始化 SPI |
| 首位错位或解码值异常 | CPHA、首位建立时间 | 对照首沿与次沿,核对采样位置 |
| SCK 频率超过器件上限 | PCLK2 和波特率分频 | 增大分频系数并重新测量 |
| MOSI 正常、MISO 异常 | 从机片选、供电、MISO 连接及输出时序 | 先检查硬件和从机响应,再判断模式 |
| 低速正确、高速偶发错误 | 数据建立时间、边沿质量、连线负载 | 降低频率,缩短连线并检查波形 |
需要修改 CPOL 或 CPHA 时,应先完成当前事务,确认 SPI 不忙,再停用或重新初始化外设,不能在传输进行中直接切换时钟模式。
实际验收应同时满足三个条件:SCK 空闲电平正确、采样边沿符合数据手册、在规定时钟频率下数据稳定且片选时序满足要求。完成环回测试后,再用真实从设备的固定寄存器或已知响应验证,才能确认整条 SPI 通信链路正确。