
单片机与物联网 / 系统课时
用输入捕获测量脉冲宽度和频率
用输入捕获测量脉冲宽度和频率
将脉冲信号接入 STM32 的定时器输入后,可以由硬件记录上升沿和下降沿,不必靠 GPIO 轮询估算时间。本例使用 STM32F407 的 TIM2 和 STM32CubeF4 HAL,以一根输入线测出 PWM 的周期、高电平宽度、频率和占空比,并在调试器中核对结果。
学习目标
- 理解 CCR1、CCR2 与上升沿、下降沿的对应关系。
- 配置 1 MHz 定时器计数和双通道输入捕获。
- 用已知 PWM 波形验证数值,定位时钟、接线与边沿设置错误。
一根输入线如何捕获两个时间
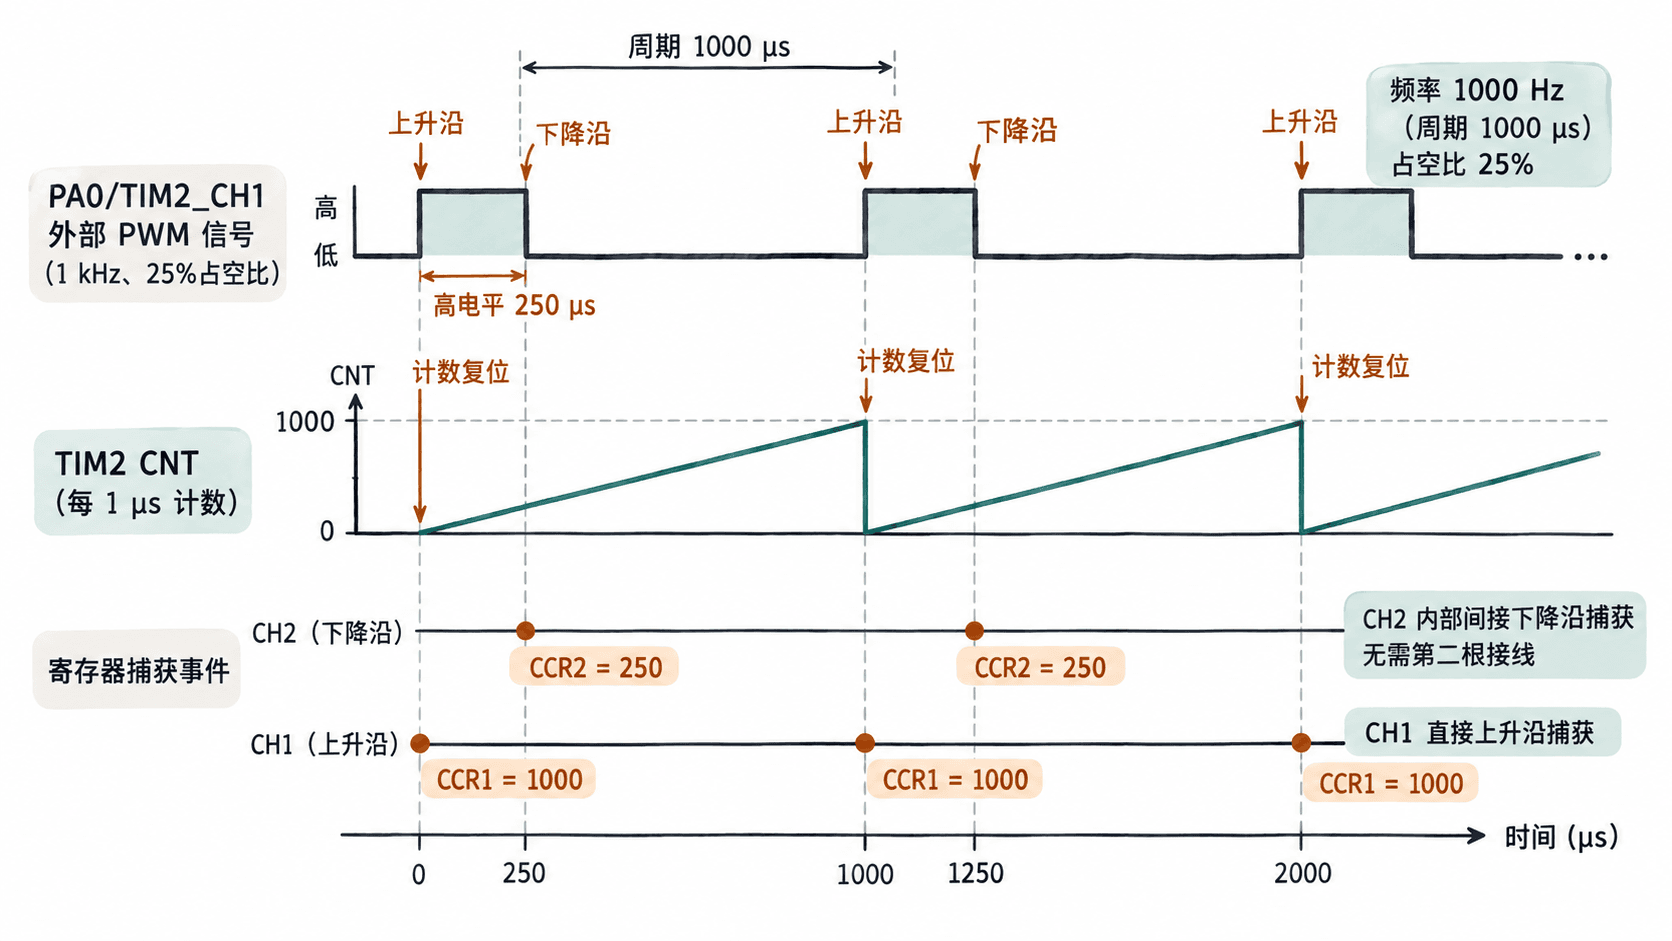
选用 TIM2 的 PWM Input 机制:CH1 直接映射 TI1,在上升沿把完整周期锁存到 CCR1,同时通过 TI1FP1 触发计数器复位;CH2 间接映射同一个 TI1,在下降沿把本周期高电平持续的计数锁存到 CCR2。CH2 是内部映射,不需要额外给 PA1 接线。
下一次上升沿到来时,CCR1 是两次上升沿之间的计数,CCR2 是其中上升沿到下降沿的计数。捕获由硬件锁存,回调只负责读取数值,避免把中断响应延迟直接算进脉冲宽度。
设定计数单位和测量范围
本例使用复位默认 HSI 16 MHz,且不配置 PLL,APB1 和 TIM2 输入时钟均为 16 MHz。TIM2 为 32 位计数器,设置预分频 PSC=15、自动重装载 ARR=0xFFFFFFFF、捕获预分频 DIV1,得到 1 MHz 计数频率,即每个计数代表 1 µs。
测到 CCR1=1000、CCR2=250 时,周期为 1000 µs,高电平持续 250 µs,频率为 1000000÷1000=1000 Hz,占空比为 250÷1000=25%。如果工程改为 168 MHz 系统时钟、APB1 分频为 4,则 TIM2 输入时钟通常为 84 MHz,必须把 PSC 改为 83 才仍是 1 µs/计数。
该配置下计数器约 4294.97 秒才回绕,但分辨率只有 1 µs:若脉宽接近 1~2 µs,量化误差就很明显。0% 和 100% 的恒定电平没有完整的上升、下降沿组合,不能用本方法直接求占空比。
接线和工程前置条件
适用范围为 STM32F407 和 STM32CubeF4 HAL 1.x。用 STM32CubeIDE 的 File > New > STM32 Project 创建该芯片的基础 HAL 工程,保持 .ioc 中的 TIM2 未配置,由下面的 main.c 独立初始化;不要再让工程其他文件重复定义 TIM2_IRQHandler。板卡上的 PA0 必须确实可用,若接有用户按键等电路,先检查原理图。
- 把信号发生器的 0~3.3 V PWM 输出接到 PA0(TIM2_CH1、AF1),两端 GND 共地;未确认耐压前不要接入 5 V 或负电压。
- 设频率 1 kHz、占空比 25%,观察示波器确认高电平约 250 µs。
- 将后面的代码作为
Core/Src/main.c使用,保留工程自动提供的 HAL 驱动、启动文件和中断向量表。
完整 HAL 输入捕获程序
下面是整个 main.c,不依赖 CubeMX 生成的定时器初始化函数。HAL_Init() 后直接使用芯片复位默认的 16 MHz HSI 时钟,故 PSC=15。只开启 CH1 的捕获中断;CH2 硬件捕获下降沿后,由 CH1 回调读取两个寄存器。
#include "stm32f4xx_hal.h"

static TIM_HandleTypeDef htim2;
volatile uint32_t g_period_us = 0U;
volatile uint32_t g_high_us = 0U;
volatile uint32_t g_frequency_hz = 0U;
volatile uint32_t g_duty_permille = 0U;
volatile uint32_t g_last_capture_ms = 0U;
volatile uint8_t g_valid = 0U;

static void Fail(void)
{
    __disable_irq();
    while (1) { }
}

static void TIM2_CaptureInit(void)
{
    GPIO_InitTypeDef gpio = {0};
    TIM_IC_InitTypeDef ic = {0};
    TIM_SlaveConfigTypeDef slave = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_TIM2_CLK_ENABLE();

    gpio.Pin = GPIO_PIN_0;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Pull = GPIO_NOPULL;
    gpio.Speed = GPIO_SPEED_FREQ_LOW;
    gpio.Alternate = GPIO_AF1_TIM2;
    HAL_GPIO_Init(GPIOA, &gpio);

    htim2.Instance = TIM2;
    htim2.Init.Prescaler = 15U;
    htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim2.Init.Period = 0xFFFFFFFFU;
    htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim2.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;
    if (HAL_TIM_IC_Init(&htim2) != HAL_OK) Fail();

    ic.ICPolarity = TIM_INPUTCHANNELPOLARITY_RISING;
    ic.ICSelection = TIM_ICSELECTION_DIRECTTI;
    ic.ICPrescaler = TIM_ICPSC_DIV1;
    ic.ICFilter = 0U;
    if (HAL_TIM_IC_ConfigChannel(&htim2, &ic, TIM_CHANNEL_1) != HAL_OK) Fail();

    ic.ICPolarity = TIM_INPUTCHANNELPOLARITY_FALLING;
    ic.ICSelection = TIM_ICSELECTION_INDIRECTTI;
    if (HAL_TIM_IC_ConfigChannel(&htim2, &ic, TIM_CHANNEL_2) != HAL_OK) Fail();

    // TI1 rising edge captures the period and resets CNT.
    slave.SlaveMode = TIM_SLAVEMODE_RESET;
    slave.InputTrigger = TIM_TS_TI1FP1;
    slave.TriggerPolarity = TIM_TRIGGERPOLARITY_RISING;
    slave.TriggerPrescaler = TIM_TRIGGERPRESCALER_DIV1;
    slave.TriggerFilter = 0U;
    if (HAL_TIM_SlaveConfigSynchro(&htim2, &slave) != HAL_OK) Fail();

    HAL_NVIC_SetPriority(TIM2_IRQn, 5U, 0U);
    HAL_NVIC_EnableIRQ(TIM2_IRQn);
    if (HAL_TIM_IC_Start(&htim2, TIM_CHANNEL_2) != HAL_OK) Fail();
    if (HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1) != HAL_OK) Fail();
}

void TIM2_IRQHandler(void)
{
    HAL_TIM_IRQHandler(&htim2);
}

void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
{
    static uint8_t first_edge = 1U;
    uint32_t period;
    uint32_t high;

    if (htim->Instance != TIM2 || htim->Channel != HAL_TIM_ACTIVE_CHANNEL_1)
        return;

    // The first rising edge does not complete a known period.
    if (first_edge != 0U) { first_edge = 0U; return; }

    period = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);
    high = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_2);
    if (period == 0U || high == 0U || high >= period) {
        g_valid = 0U;
        return;
    }

    g_period_us = period;
    g_high_us = high;
    g_frequency_hz = 1000000U / period;
    // Use 64-bit intermediate to prevent overflow when scaling duty.
    g_duty_permille = (uint32_t)(((uint64_t)high * 1000U) / period);
    g_last_capture_ms = HAL_GetTick();
    g_valid = 1U;
}

int main(void)
{
    HAL_Init();
    TIM2_CaptureInit();

    while (1) {
        // Values remain in RAM after unplugging; mark them stale.
        if ((HAL_GetTick() - g_last_capture_ms) > 100U)
            g_valid = 0U;
        HAL_Delay(10U);
    }
}
预期结果(在 1 kHz、25% PWM 输入稳定后):g_valid=1,g_period_us 约为 1000,g_high_us 约为 250,g_frequency_hz 约为 1000,g_duty_permille 约为 250(千分数,表示 25.0%)。这些是调试器监视的全局变量,并非串口日志;HSI 误差和信号源精度会带来少量偏差。
用已知波形验收并排错
在 STM32CubeIDE 点击 Run > Debug,程序继续运行后打开 Window > Show View > Live Expressions,加入上述五个测量变量。把信号源改为 2 kHz、60% 后,应该看到周期约 500 µs、高电平约 300 µs、频率约 2000 Hz、占空比千分数约 600;不需要重新烧录程序。
- 始终无有效值: 检查 PA0 是否与板载器件冲突、信号 GND 是否共地、AF1 映射及
TIM2_IRQn是否启用;示波器先确认确有边沿。 - 频率成倍偏差: 确认实际 TIM2 时钟而非只看 CPU 主频。STM32F4 的 APB1 预分频大于 1 时,常规定时器时钟通常为 PCLK1 的两倍;按实际值重新计算
PSC。 - 高电平宽度跳动: 检查 CH1 上升沿直接输入、CH2 下降沿间接输入、输入是否有毛刺;必要时评估
ICFilter的非零设置,但滤波延迟和可捕获的最窄脉冲也会变化。 - 拔线后数值仍存在: 看
g_valid,程序以 100 ms 无有效捕获判定失效;测量周期接近或超过 100 ms 的低频信号,应相应增大超时时间。
测量频率时优先确认计数时钟,测量高电平时优先确认边沿极性;只有两者都正确且波形确实周期性翻转,CCR1 和 CCR2 才能代表同一周期的时间。