
单片机与物联网 / 系统课时
通过 SPI 读写设备 ID 寄存器
通过 SPI 读写设备 ID 寄存器
使用 STM32F407 的 SPI1 连接 LIS3DH 加速度传感器,先读取只读的 WHO_AM_I 寄存器确认设备身份,再写入并回读 CTRL_REG1。完成后可在串口终端看到两个确定的寄存器值,用于验证接线、命令格式与片选时序。
学习目标
- 按器件手册组合 SPI 读写标志、地址递增标志和寄存器地址。
- 理解读操作为何要发送空读字节,并正确取出第二个接收字节。
- 使用 STM32 HAL 完成 ID 读取、控制寄存器写入及回读核对。
核对接线与通信参数
示例采用 STM32F407、外接 LIS3DH 四线 SPI 模块以及 3.3 V USB 转串口模块。先创建包含 STM32F4 HAL 驱动的 STM32CubeIDE 工程,确认已启用 HAL SPI 和 UART 模块;下方代码作为完整的 Core/Src/main.c 使用,不调用 CubeMX 生成的初始化函数。
| STM32F407 端 | 外设端 | 作用 |
|---|---|---|
| PA4(普通 GPIO 输出) | LIS3DH CS | 软件片选,空闲高、通信低 |
| PA5 / SPI1_SCK | LIS3DH SPC | SPI 时钟 |
| PA6 / SPI1_MISO | LIS3DH SDO/SA0 | 从机向主机送数据 |
| PA7 / SPI1_MOSI | LIS3DH SDI/SDA | 主机向从机送命令 |
| 3.3 V、GND | LIS3DH VDD、VDD_IO、GND | 芯片电源与共地 |
| PA2 / USART2_TX、GND | USB 转串口 RX、GND | 输出 115200、8N1 的检查信息 |
本示例保持复位默认的 HSI 16 MHz 时钟,SPI1 分频 64,SCK 为 250 kHz;使用 Mode 3(CPOL=1、CPHA=1)、8 位数据、MSB 先行、软件 NSS。实际开发板可能占用上述引脚,连线前应检查板卡原理图,并确认模块允许 3.3 V 供电及逻辑电平。
组合读写命令与空读时钟
LIS3DH 的单字节命令由 bit7 读写标志、bit6 多字节地址递增标志、bit5~0 寄存器地址 组成。单字节读将 bit7 置 1,单字节写则置 0;bit6 保持 0。WHO_AM_I 地址 0x0F,固定值 0x33,所以读取命令是 0x80 | 0x0F = 0x8F。
SPI 每发一个字节也会收一个字节。先保持 CS 低电平发送命令 0x8F,此时收到的第一字节没有有效寄存器意义;随后发送 0x00 产生另外 8 个时钟,才从 MISO 收到 0x33。两字节必须在同一次 CS 低电平期间完成,不能在命令后提前拉高 CS。
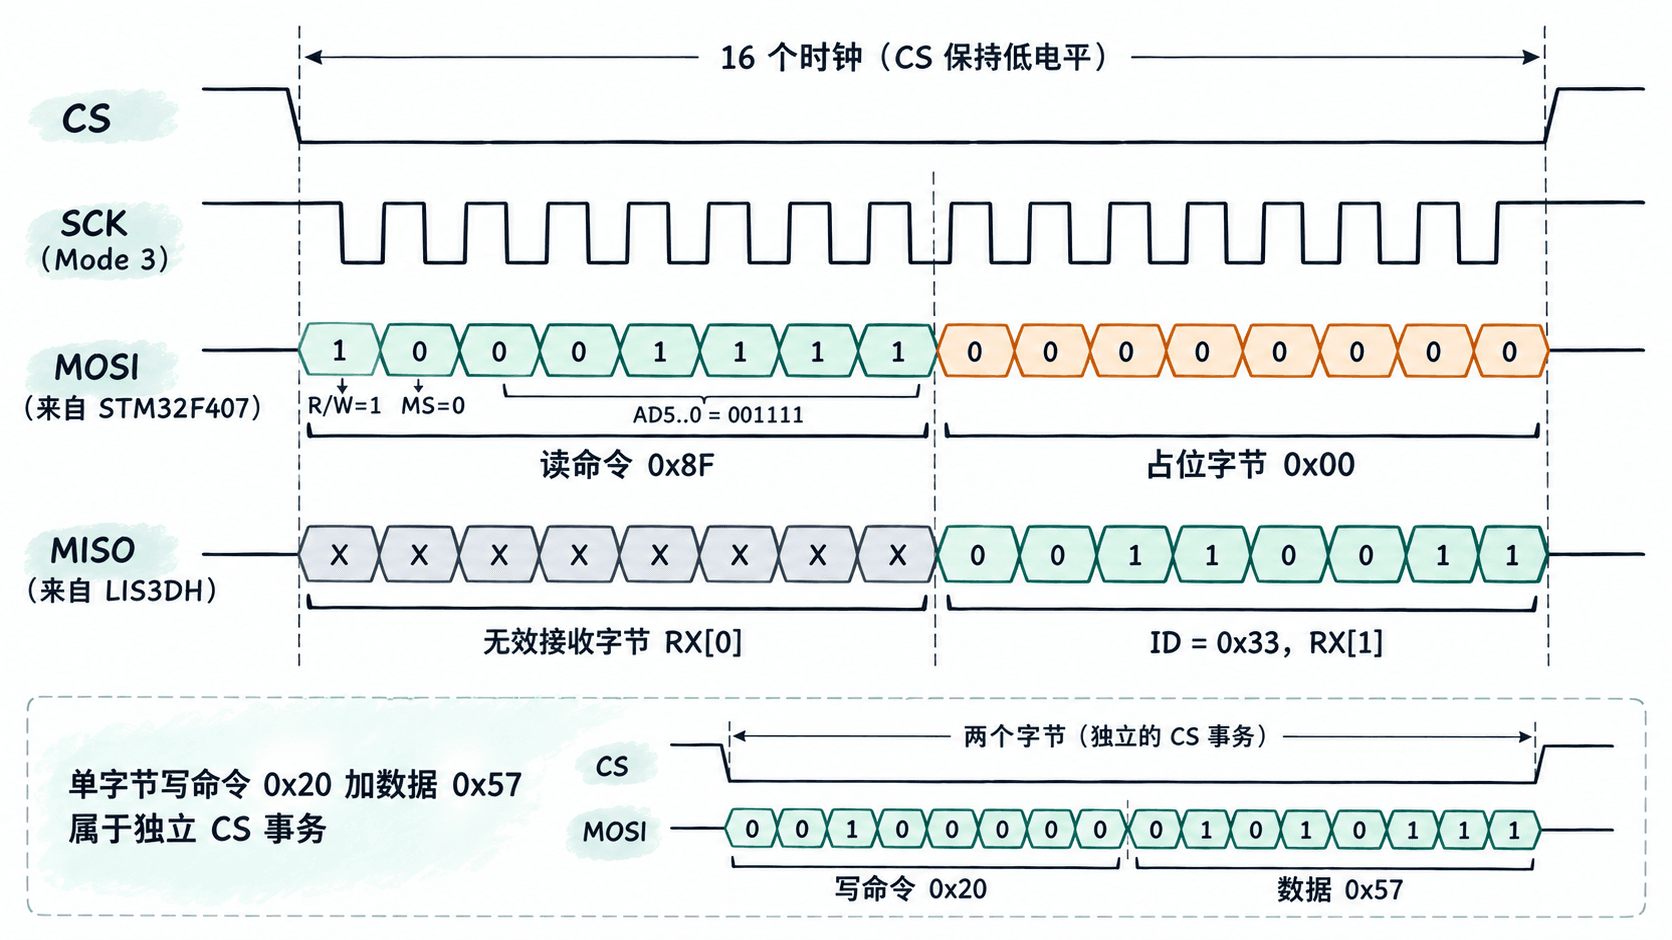
为验证写操作,选择可读写的 CTRL_REG1(0x20),写入 0x57:其高 4 位 0101 配置 100 Hz 输出,低 3 位 111 启用 X/Y/Z,低功耗位为 0。写命令为 0x20,回读命令为 0xA0;不要尝试写入只读的 WHO_AM_I。
运行 SPI 读写与串口验收
下面是适用于 STM32F407 + STM32CubeF4 HAL 的完整 main.c。工程需保留芯片启动文件、HAL 驱动和 stm32f4xx_hal_conf.h;替换自动生成的 main.c 后不要再调用同一外设的 CubeMX 初始化函数。HAL_SPI_TransmitReceive 对写操作同样发送两字节,但忽略收到的数据。
#include "stm32f4xx_hal.h"
#include <stdio.h>
#include <string.h>

static SPI_HandleTypeDef spi;
static UART_HandleTypeDef uart;

static void peripherals_init(void)
{
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_SPI1_CLK_ENABLE();
    __HAL_RCC_USART2_CLK_ENABLE();

    GPIO_InitTypeDef io = {0};
    // 在配置输出模式前预置高电平,避免 CS 意外选中设备。
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);
    io.Pin = GPIO_PIN_4;
    io.Mode = GPIO_MODE_OUTPUT_PP;
    io.Pull = GPIO_NOPULL;
    io.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &io);

    io.Pin = GPIO_PIN_5 | GPIO_PIN_6 | GPIO_PIN_7;
    io.Mode = GPIO_MODE_AF_PP;
    io.Alternate = GPIO_AF5_SPI1;
    io.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &io);

    io.Pin = GPIO_PIN_2;
    io.Alternate = GPIO_AF7_USART2;
    HAL_GPIO_Init(GPIOA, &io);

    spi.Instance = SPI1;
    spi.Init.Mode = SPI_MODE_MASTER;
    spi.Init.Direction = SPI_DIRECTION_2LINES;
    spi.Init.DataSize = SPI_DATASIZE_8BIT;
    spi.Init.CLKPolarity = SPI_POLARITY_HIGH;
    spi.Init.CLKPhase = SPI_PHASE_2EDGE;
    spi.Init.NSS = SPI_NSS_SOFT;
    // HSI 16 MHz / 64 = 250 kHz,便于初次排查波形。
    spi.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_64;
    spi.Init.FirstBit = SPI_FIRSTBIT_MSB;
    spi.Init.TIMode = SPI_TIMODE_DISABLE;
    spi.Init.CRCCalculation = SPI_CRCCALCULATION_DISABLE;
    spi.Init.CRCPolynomial = 7;
    if (HAL_SPI_Init(&spi) != HAL_OK) while (1) {}

    uart.Instance = USART2;
    uart.Init.BaudRate = 115200;
    uart.Init.WordLength = UART_WORDLENGTH_8B;
    uart.Init.StopBits = UART_STOPBITS_1;
    uart.Init.Parity = UART_PARITY_NONE;
    uart.Init.Mode = UART_MODE_TX;
    uart.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    uart.Init.OverSampling = UART_OVERSAMPLING_16;
    if (HAL_UART_Init(&uart) != HAL_OK) while (1) {}
}

static void serial_print(const char *s)
{
    HAL_UART_Transmit(&uart, (uint8_t *)s, (uint16_t)strlen(s), 100);
}

static HAL_StatusTypeDef transfer_register(uint8_t cmd, uint8_t data,
                                           uint8_t *read_value)
{
    uint8_t tx[2] = {cmd, data};
    uint8_t rx[2] = {0, 0};

    // CS 低电平期间一次传完命令与数据;rx[0] 不作为读回值。
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);
    HAL_StatusTypeDef status =
        HAL_SPI_TransmitReceive(&spi, tx, rx, 2, 100);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);

    if (status == HAL_OK && read_value != NULL) *read_value = rx[1];
    return status;
}

int main(void)
{
    HAL_Init();
    peripherals_init();
    HAL_Delay(10);

    uint8_t id = 0, ctrl = 0;
    char line[48];

    if (transfer_register(0x8F, 0x00, &id) != HAL_OK) {
        serial_print("SPI transfer failed\r\n");
        while (1) {}
    }
    snprintf(line, sizeof(line), "WHO_AM_I=0x%02X\r\n", (unsigned)id);
    serial_print(line);
    if (id != 0x33) {
        serial_print("ID mismatch\r\n");
        while (1) {}
    }

    if (transfer_register(0x20, 0x57, NULL) != HAL_OK ||
        transfer_register(0xA0, 0x00, &ctrl) != HAL_OK) {
        serial_print("SPI transfer failed\r\n");
        while (1) {}
    }
    snprintf(line, sizeof(line), "CTRL_REG1=0x%02X\r\n", (unsigned)ctrl);
    serial_print(line);
    while (1) {}
}
预期输出(上电或复位后,串口终端设为 115200、8N1):
WHO_AM_I=0x33
CTRL_REG1=0x57
若第一行 ID 不为 0x33,程序会另输出 ID mismatch 并停止写操作;若 HAL 传输失败则输出 SPI transfer failed。后一个寄存器回读值也应人工核对为 0x57,不能只凭 HAL 返回成功就认定传感器已正确配置。
按错误现象定位链路
出现恒定 0xFF 或 0x00 时,先用逻辑分析仪检查 PA4 是否低电平覆盖完整的 16 个 SCK 脉冲,再核对 MOSI 首字节是否为 0x8F。若 CS 根本未拉低、MISO 接反或无共地,HAL 仍可能完成收发,却读不到有效 ID;HAL_OK 仅表示外设传输结束,并不等于从机应答正确。
如果命令字节对,但第二字节随机变化,检查 CPOL=1、CPHA=1、MISO 电平和采样边沿。若总是把命令阶段接收的 rx[0] 当成设备 ID,应改为读取 rx[1];如果把命令与空读分为两次 CS 事务,传感器会重新解释后一个字节为命令。
当 WHO_AM_I=0x33 但 CTRL_REG1 不等于 0x57,分别确认写入时发送 0x20, 0x57,以及回读时发送 0xA0, 0x00。通过这两项检查,可区分“SPI 物理链路通了”和“寄存器读写协议完整正确”这两个验收层次。