
单片机与物联网 / 系统课时
给时钟拉伸与总线卡死设置恢复
给时钟拉伸与总线卡死设置恢复
I2C 传感器读寄存器超时,不一定是线路损坏:从机可能正在延长 SCL 低电平,也可能在中断的事务中持续占住 SDA。本课用 STM32F407 I2C1 给出超时判定、最多九个时钟的总线清除、外设重初始化及复读验收方法。
学习目标
- 通过 SCL、SDA 波形区分时钟拉伸与总线卡死。
- 为 HAL 阻塞读取设置超时,并按错误类型分流。
- 用开漏 GPIO 释放总线,重建外设后验证寄存器读回。
根据两线波形判断故障
示例采用 STM32F407 的 I2C1:PB8 为 SCL、PB9 为 SDA,复用功能 AF4;3.3 V 总线两线分别接 4.7 kΩ 外部上拉,速率配置 100 kHz,且只有一个主机。用逻辑分析仪同时捕获两线,不能只凭 HAL_BUSY 就判定从机卡死。
- 时钟拉伸:从机延长某个 SCL 低电平,随后 SCL 回高、数据传输继续。需确认器件手册允许拉伸及其最大耗时。
- SDA 卡低:主机停止驱动并释放引脚后,SCL 能回高而 SDA 仍为低;可能从机停在发送数据或应答阶段。
- SCL 卡低:释放 SCL 后仍持续为低;可能是拉伸未结束、短路或设备故障。此时不能强推高 SCL。
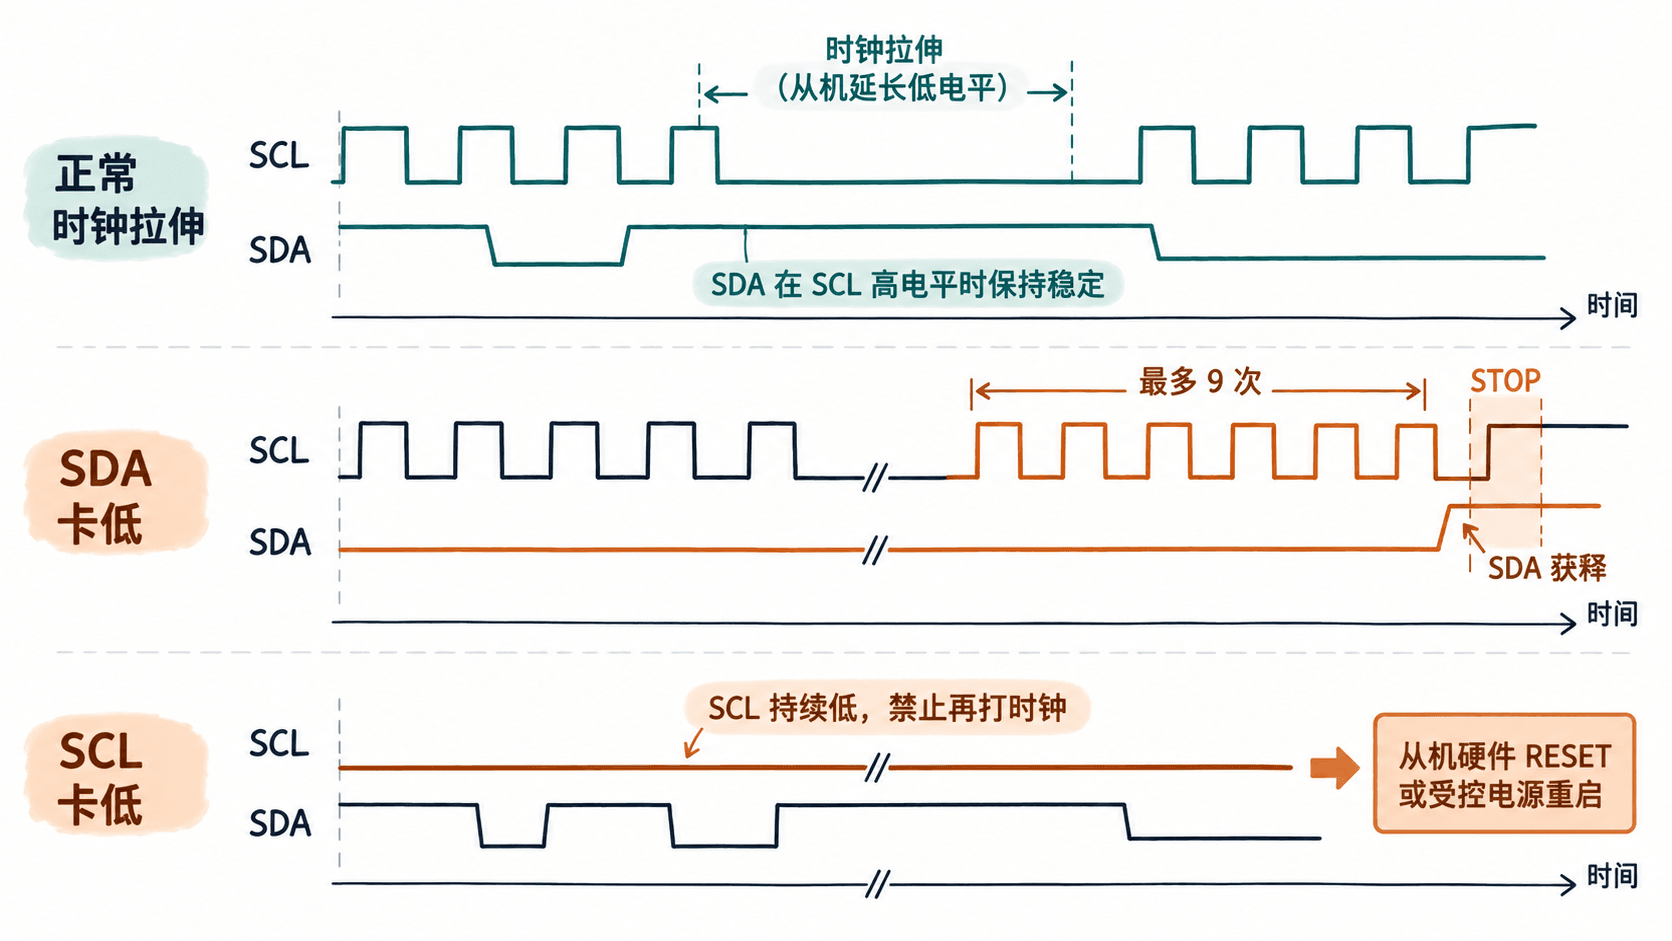
给阻塞事务设置超时
STM32CubeF4 HAL 的 HAL_I2C_Mem_Read() 最后一个参数 Timeout 以毫秒计。下面示例使用 50U;必须根据从设备规定的合法拉伸时间和业务响应时限重新确定。HAL 内部可能分阶段等待,50U 不代表整笔事务有严格的 50 ms 墙钟截止时间;有硬实时要求时还需外层任务期限和看门狗。
遇到 HAL_TIMEOUT、HAL_BUSY,或 HAL_I2C_GetError() 包含 HAL_I2C_ERROR_TIMEOUT 时,再检查实际引脚电平并尝试恢复。若错误仅是 HAL_I2C_ERROR_AF(未应答),先核对地址、供电和接线,不能一律打九个脉冲。
用开漏 GPIO 清总线并重初始化
片段示例:适用于 STM32CubeIDE 生成的 STM32F407、STM32CubeF4 HAL 工程。保留 main.c 中生成的 hi2c1 和 MX_I2C1_Init(),将下面函数放入 USER CODE BEGIN 0 区域。演示从机为 LIS3DH,SA0 接地时七位地址 0x18,WHO_AM_I 寄存器 0x0F 应为 0x33。初始化 I2C1 后,在主循环任务中调用 probe_lis3dh();操作前须停止并同步同总线的 DMA、中断或其他任务,不能在中断中执行这里的 HAL_Delay()。
#include <stdbool.h>

static bool wait_scl_high(uint32_t timeout_ms)
{
    uint32_t start = HAL_GetTick();
    while (HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_8) == GPIO_PIN_RESET) {
        if (HAL_GetTick() - start >= timeout_ms) return false;
    }
    return true;
}

static bool i2c1_recover(void)
{
    const uint16_t scl = GPIO_PIN_8, sda = GPIO_PIN_9;
    const uint16_t pins = scl | sda;
    GPIO_InitTypeDef io = {0};
    if (HAL_I2C_DeInit(&hi2c1) != HAL_OK) return false;

    __HAL_RCC_GPIOB_CLK_ENABLE();
    HAL_GPIO_WritePin(GPIOB, pins, GPIO_PIN_SET); // 先释放输出锁存位
    io.Pin = pins;
    io.Mode = GPIO_MODE_OUTPUT_OD;
    io.Pull = GPIO_NOPULL;                       // 依赖外部上拉
    io.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOB, &io);
    HAL_Delay(1);

    bool ok = wait_scl_high(20);
    bool held = HAL_GPIO_ReadPin(GPIOB, sda) == GPIO_PIN_RESET;
    for (uint8_t n = 0; ok && held && n < 9; ++n) {
        if (HAL_GPIO_ReadPin(GPIOB, sda) == GPIO_PIN_SET) break;
        HAL_GPIO_WritePin(GPIOB, scl, GPIO_PIN_RESET);
        HAL_Delay(1);
        HAL_GPIO_WritePin(GPIOB, scl, GPIO_PIN_SET);
        ok = wait_scl_high(20);                  // 等待可能的拉伸结束
        HAL_Delay(1);
    }

    if (ok && HAL_GPIO_ReadPin(GPIOB, sda) == GPIO_PIN_SET) {
        if (held) {
            // 先让SCL低并拉低SDA,再释放SCL、SDA产生STOP
            HAL_GPIO_WritePin(GPIOB, scl, GPIO_PIN_RESET);
            HAL_Delay(1);
            HAL_GPIO_WritePin(GPIOB, sda, GPIO_PIN_RESET);
            HAL_Delay(1);
            HAL_GPIO_WritePin(GPIOB, scl, GPIO_PIN_SET);
            ok = wait_scl_high(20);
            if (ok) {
                HAL_Delay(1);
                HAL_GPIO_WritePin(GPIOB, sda, GPIO_PIN_SET);
                HAL_Delay(1);
            }
        }
        ok = ok && HAL_GPIO_ReadPin(GPIOB, scl) == GPIO_PIN_SET
                && HAL_GPIO_ReadPin(GPIOB, sda) == GPIO_PIN_SET;
    } else {
        ok = false;
    }

    HAL_GPIO_WritePin(GPIOB, pins, GPIO_PIN_SET);
    MX_I2C1_Init();                              // MSP重新设置AF4开漏引脚
    return ok;
}

static bool probe_lis3dh(void)
{
    uint8_t id = 0;
    HAL_StatusTypeDef status = HAL_I2C_Mem_Read(
        &hi2c1, 0x18U << 1, 0x0FU, I2C_MEMADD_SIZE_8BIT,
        &id, 1U, 50U);
    if (status == HAL_OK) return id == 0x33U;

    uint32_t error = HAL_I2C_GetError(&hi2c1);
    if (status != HAL_TIMEOUT && status != HAL_BUSY &&
        (error & HAL_I2C_ERROR_TIMEOUT) == 0U) return false;
    if (!i2c1_recover()) return false;

    return HAL_I2C_Mem_Read(&hi2c1, 0x18U << 1, 0x0FU,
        I2C_MEMADD_SIZE_8BIT, &id, 1U, 50U) == HAL_OK
        && id == 0x33U;
}
预期结果:在 LIS3DH 正常接线、上电稳定后,probe_lis3dh() 返回 true。发生可清除的 SDA 卡低时,最多产生九个 SCL 脉冲,SDA 获释后生成 STOP、重建 I2C 并复读 0x33。若 SCL 超过所设 20 ms 仍不释放,或 SDA 九个脉冲后仍为低,则返回 false,不会把失败伪装为读成功。
验证失败后的再次通信
- 正常状态调用
probe_lis3dh()连续 100 次,要求每次均读到0x33;示波器确认无额外清总线脉冲。 - 在可控的测试从机或故障注入环境中模拟“从机停在发送阶段、SDA 占线”,查看总线清除最多九次 SCL 上升沿、SDA 释放后的 STOP 和再次读寄存器。不要用推挽高电平强行对抗被拉低的线路。
- 用开漏方式持续拉低 SCL 超过示例的 20 ms 恢复等待,确认停止打脉冲并报告失败;检查短路后,通过器件 RESET 或受控断电重上恢复从机。切断从机电源时要防止 SDA/SCL 上拉造成反向供电。
上述 20 ms 是示例的单次 SCL 释放等待阈值,不是 I2C 规定的通用时钟拉伸上限。生产环境可对连续三次恢复失败的设备标记离线,待硬件复位和重新初始化成功后才恢复采样;若传感器允许更长拉伸,须先调大等待阈值。