
单片机与物联网 / 系统课时
用更新中断驱动固定周期任务
用更新中断驱动固定周期任务
目标是在 STM32 上建立 10 ms 的硬件任务节拍:TIM2 每次更新只累计计数,主循环按节拍执行任务,让板载 LED 每 500 ms 翻转一次。最后通过测量引脚周期,辨别硬件定时与循环内软件延时的差别。
学习目标
- 根据定时器时钟计算预分频值和自动重装值,配置 10 ms 更新中断。
- 使用 HAL 回调传递节拍,在主循环执行固定周期任务。
- 测量输出周期,定位中断未触发、时钟计算错误与任务积压。
配置 10 ms 更新中断
以 STM32F4DISCOVERY(STM32F407VG)、STM32CubeIDE 生成的 STM32CubeF4 HAL 1.x 工程为例。该板的绿色 LED 接在 PD12。打开工程的 .ioc 配置文件:
- 在 Clock Configuration 使用 HSI 16 MHz,经 PLL 设置 M=16、N=336、P=2,使 SYSCLK/HCLK 为 168 MHz;将 APB1 Prescaler 设为 4,PCLK1 为 42 MHz。
- 在 Pinout & Configuration → Timers → TIM2 选择 Internal Clock、Up,设置 Prescaler=8399、Counter Period=99。
- 在 TIM2 的 NVIC Settings 启用 TIM2 global interrupt;将 PD12 设为
GPIO_Output。保存.ioc并生成代码。
STM32F407 的 APB1 分频系数不为 1 时,TIM2 时钟是 PCLK1 的两倍,即 84 MHz。一次更新周期由预分频器 PSC 和自动重装寄存器 ARR 共同决定:
注意界面里填的是寄存器值 8399 和 99,不是分频倍数 8400 和计数次数 100。
在更新中断中累计节拍
定时器计数到 ARR 后产生更新事件,NVIC 转入 TIM2_IRQHandler();生成的中断入口调用 HAL_TIM_IRQHandler(&htim2),再由 HAL 调用 HAL_TIM_PeriodElapsedCallback()。中断只做计数,耗时的业务放在主循环。
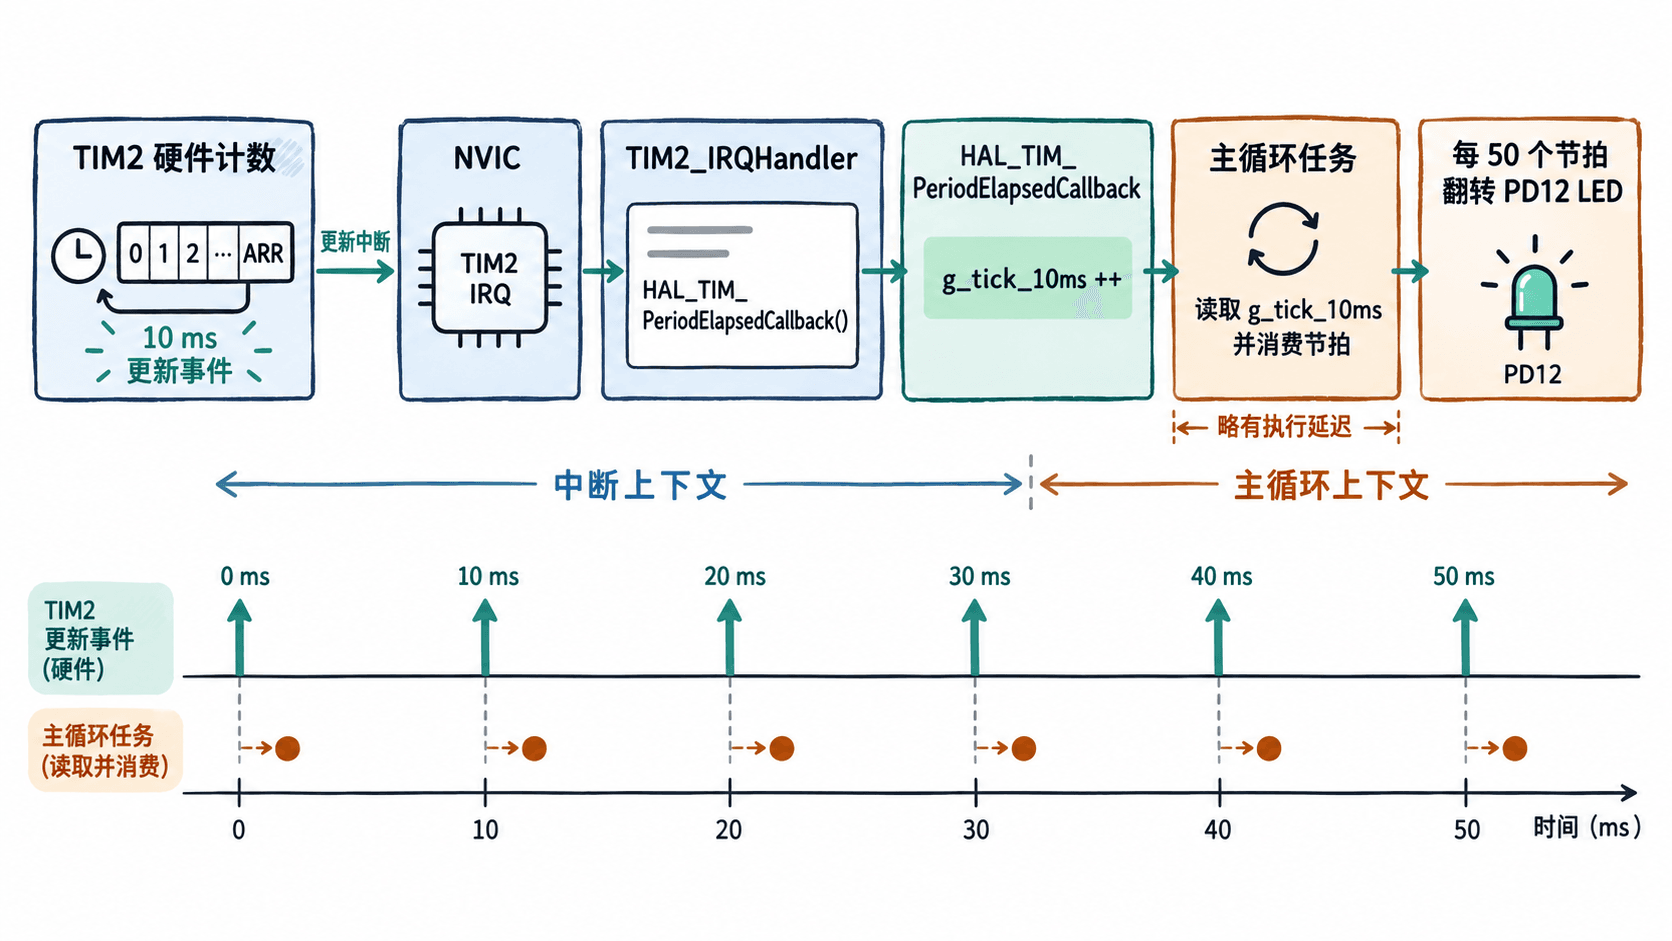
以下是片段示例:依赖 CubeIDE 生成的 main.c、htim2 及 HAL 头文件。将代码放进 main.c 的 /* USER CODE BEGIN 0 */ 区域,避免重新生成代码时被覆盖。
static volatile uint32_t g_tick_10ms = 0U;
static uint32_t g_handled_tick = 0U;
static uint8_t g_led_divider = 0U;

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
    if (htim->Instance == TIM2) {
        ++g_tick_10ms;  // 只记录已发生的硬件节拍
    }
}
volatile 确保主循环每次重新读取被中断修改的计数;只有中断写入 g_tick_10ms,主循环单独维护 g_handled_tick,避免双方共同修改同一个标志时丢失事件。
在主循环消费任务节拍
在自动生成的 MX_TIM2_Init()、MX_GPIO_Init() 调用之后,将以下片段示例放入 main.c 的 /* USER CODE BEGIN 2 */ 区域,启用带更新中断的计数器。
if (HAL_TIM_Base_Start_IT(&htim2) != HAL_OK) {
    Error_Handler(); // 启动失败时进入项目的错误处理入口
}
在原有 while (1) 内的 /* USER CODE BEGIN 3 */ 区域加入以下片段示例。每读到一个未消费的 10 ms 节拍,就执行一次轻量任务;累计 50 次才翻转 LED。
if ((uint32_t)(g_tick_10ms - g_handled_tick) != 0U) {
    ++g_handled_tick; // 每次只消费一个节拍,保留尚未处理的事件
    if (++g_led_divider >= 50U) {
        g_led_divider = 0U;
        HAL_GPIO_TogglePin(GPIOD, GPIO_PIN_12);
    }
}
预期结果: 编译、下载并运行后,绿色 LED 约每 500 ms 改变一次亮灭状态,完整的亮灭循环约 1 s。g_tick_10ms 以每秒约 100 次递增,主循环不需要 HAL_Delay()。这三个片段合并到指定的用户代码区后,才构成可运行的例程。
测量周期与软件延时偏差
用逻辑分析仪或示波器测 PD12 对 GND,连续两次翻转边沿应相隔约 500 ms。若要观察更细的节拍,可暂时把比较条件 >= 50U 改为 >= 1U:相邻边沿理想间隔约 10 ms,完整方波周期约 20 ms。测试完改回 50。
对照另一种常见写法:每次循环先 HAL_Delay(10),随后运行一次耗时 3 ms 的任务。下一轮延时只能等任务完成后开始,因此任务起点间隔约为 13 ms 或更长,100 次执行可能花费约 1.3 s 以上。HAL_Delay() 本身通常也使用硬件时基,但这种串行等待会累加任务执行时间;TIM2 的硬件更新事件则按自己的计数时钟继续发生。
检查未触发和积压问题
- 回调不执行: 确认
HAL_TIM_Base_Start_IT()返回HAL_OK,TIM2 的 NVIC 中断已启用,并检查生成的stm32f4xx_it.c中TIM2_IRQHandler()是否调用HAL_TIM_IRQHandler(&htim2);不要额外定义第二个同名中断入口。 - 周期约为预期一半: 重新核对 Clock Configuration。若错把 PCLK1 的 42 MHz 当作 TIM2 的 84 MHz 来计算,配置值会偏一倍。
- LED 偶尔连续快速翻转: 在调试器里观察
(uint32_t)(g_tick_10ms - g_handled_tick);若持续大于 1,表明主循环来不及消费节拍。先移除循环中的阻塞等待,再测量任务最坏执行时间。 - 调试时测量不准: 断点会暂停或扰乱前台运行,测周期应在不暂停 CPU 的情况下用外部仪器观察。内部 HSI 也有频率误差,长时间绝对精度取决于实际时钟源。
对于 10 ms 周期任务,只要主循环的最坏耗时小于节拍间隔、且中断没有长时间被屏蔽,用“中断累计次数、主循环逐次消费”的方式就能把计时基准和业务执行解耦。