
图形渲染与 Shader / 系统课时
哪些物体可以放进同一批
哪些物体可以放进同一批
GPU Instancing 的关键不是“物体长得像”,而是多个实例能否共享同一次绘制所需的网格与渲染状态。判断正确后,才能把大量重复物体合并成少量 Draw Call,同时把位置、颜色等差异留给实例数据处理。
学习目标
- 判断两个物体是否具备进入同一实例批次的基本条件
- 区分会拆批的渲染状态与可以作为实例数据变化的属性
- 用稳定的批次键筛选实例化候选对象
先看能否共享一次绘制
一次实例化绘制会重复执行同一套网格读取和着色流程,因此最核心的前提是共享几何资源和渲染管线状态。如果中途必须更换网格、着色器变体、混合方式或深度状态,就通常需要结束当前批次并开始新的绘制。
| 条件 | 是否通常要求一致 | 原因 |
|---|---|---|
| 网格 | 是 | 一次实例化绘制通常引用同一组顶点和索引数据 |
| 材质或着色器变体 | 是 | 切换程序、关键字变体或资源绑定通常会改变绘制状态 |
| 深度、混合、剔除状态 | 是 | GPU 不能在同一个普通 Draw Call 中为不同实例随意切换固定管线状态 |
| 位置、旋转、缩放 | 否 | 可以作为每实例数据传入 GPU |
| 颜色、自定义数值 | 否 | 着色器支持时可以逐实例读取 |
把批次理解为一组状态键
工程里可以把一次实例化绘制需要共享的内容看成一个批次键,例如 mesh + material + pipelineState。只有批次键相同的对象才进入同一个候选集合,而世界矩阵、颜色等差异则跟随实例单独上传。
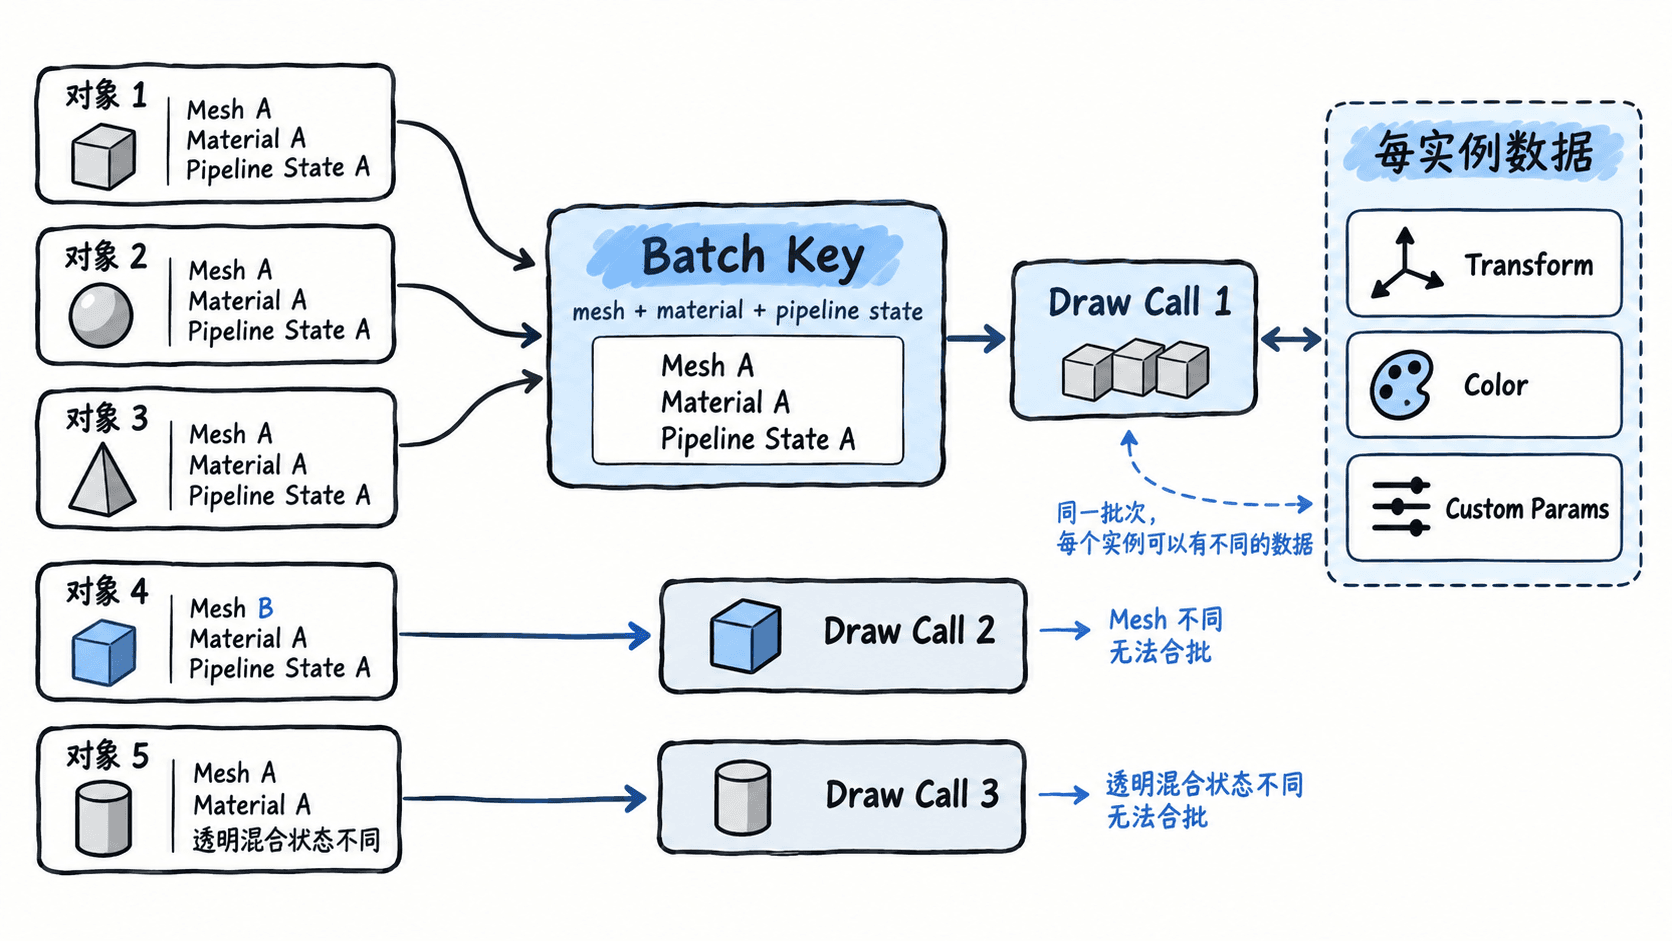
这种模型还有一个实际好处:排查“为什么没合批”时,不必盯着场景里的外观,而是逐项比较批次键。只要某个共享状态发生变化,就能明确知道拆批发生在哪里。
用代码筛选实例化候选对象
下面用一个可运行的 C++ 示例模拟批次键。示例不调用具体图形 API,只演示渲染器在提交 Draw Call 前最重要的分组逻辑。
#include <iostream>
#include <map>
#include <string>
#include <tuple>
#include <vector>

struct DrawItem {
    std::string name;
    int meshId;
    int materialId;
    int pipelineStateId;
};

int main() {
    std::vector<DrawItem> items = {
        {"Tree-01", 1, 10, 100},
        {"Tree-02", 1, 10, 100},
        {"Tree-03", 1, 11, 100},
        {"Rock-01", 2, 20, 100}
    };

    using BatchKey = std::tuple<int, int, int>;
    std::map<BatchKey, int> batchCounts;

    // 只有共享网格、材质和管线状态的对象进入同一候选批次。
    for (const auto& item : items) {
        BatchKey key{item.meshId, item.materialId, item.pipelineStateId};
        ++batchCounts[key];
    }

    std::cout << "batch count = " << batchCounts.size() << '\n';
    for (const auto& [key, count] : batchCounts) {
        const auto& [mesh, material, state] = key;
        std::cout << mesh << ',' << material << ',' << state
                  << " -> " << count << " instances\n";
    }
}
预期输出:
batch count = 3
1,10,100 -> 2 instances
1,11,100 -> 1 instances
2,20,100 -> 1 instances
Tree-01 与 Tree-02 可以成为同一实例批次;Tree-03 虽然网格相同,但材质不同,因此进入另一个批次。Rock-01 的网格不同,也不能与树共享这次实例化绘制。
哪些差异适合留给实例数据
位置、旋转、缩放几乎总是最典型的每实例差异,因为它们只改变物体在世界中的变换。颜色、风摆强度、损伤程度、动画相位等参数,只要着色器设计成逐实例读取,也不需要因此拆批。
纹理差异则要具体分析。如果每个对象都要求重新绑定完全不同的纹理,普通实例化通常会被破坏;若渲染方案使用纹理数组、图集或绑定表,并把纹理索引作为实例参数,才可能继续共享绘制。
真正值得实例化的对象通常同时满足两个条件:数量足够多,而且共享状态足够稳定。几百棵使用同一网格和材质的树是典型候选;只有两三个模型,或者每个对象都频繁切换材质与渲染状态时,强行实例化反而会增加数据整理和维护成本。