
图形渲染与 Shader / 系统课时
为什么开了 Instancing 还是很多批次
为什么开了 Instancing 还是很多批次
开启 Instancing 只能说明引擎“允许”把兼容对象合并绘制,并不保证所有对象都会进入同一个批次。批次仍很多时,应按材质与 Shader、渲染状态、实例属性、网格与 LOD、可见性这条顺序定位,而不是反复切换开关碰运气。
学习目标
- 理解哪些差异会直接让实例化批次被拆分
- 建立从 Frame Debugger 现象到材质、Shader 和实例数据的排查顺序
- 能区分“Instancing 未生效”和“Instancing 已生效但仍有多个合理批次”
先确认你看到的是异常拆批
Instancing 的目标不是让整帧只剩一个 Draw Call。同一材质但不同网格、不同 LOD、不同 Pass、阴影阶段、透明排序组,都会自然形成不同批次。判断是否异常,应该选一组本应完全相同的对象,看它们是否被重复拆成多个 Draw。
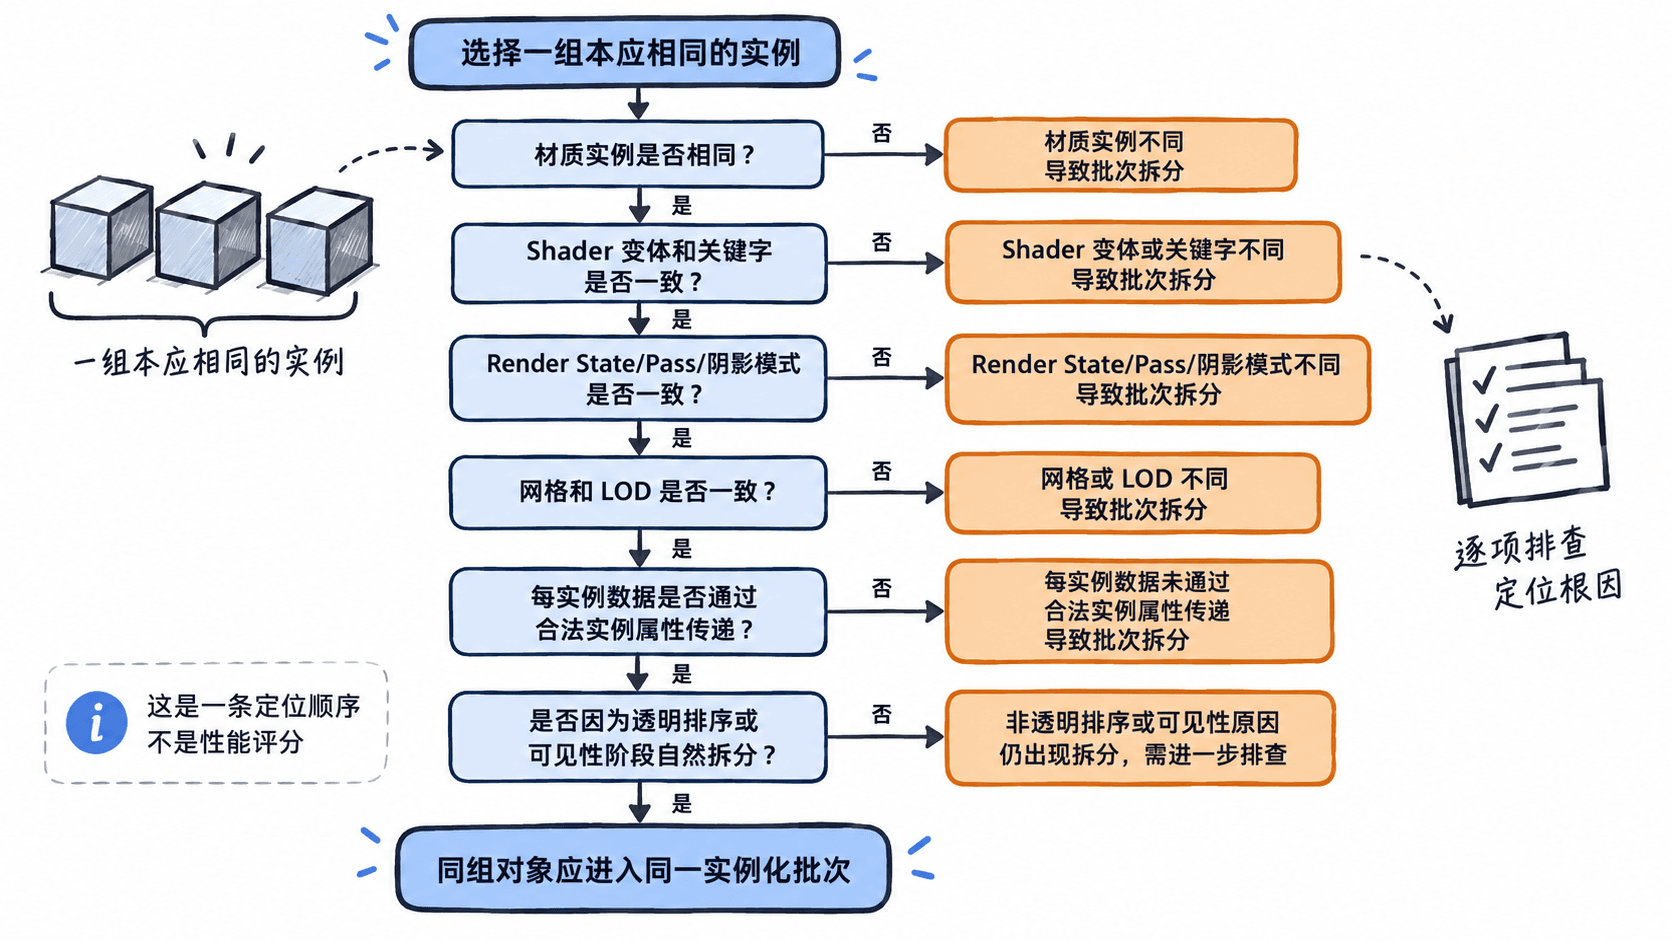
如果调试器显示一次 Draw 已包含多个实例,说明 Instancing 实际已经生效;批次多可能只是存在多个网格、材质或渲染阶段。只有当“完全相同的一组对象”仍被拆开,才需要继续追根因。
材质和 Shader 是第一检查项
最常见的问题是看起来使用“同一个材质”,运行时却被脚本复制出了多个材质实例。很多引擎中,一旦你修改对象级材质实例,就可能破坏共享关系。正确思路是保持共享材质不变,把颜色、风参数、随机数等差异放入引擎支持的实例属性或属性块。
Shader 也必须真正支持实例化路径。即使材质勾选了 Instancing,如果 Shader 没有声明实例 ID、实例缓冲区或对应变体,最终仍可能回退到普通绘制。还要检查关键字:同一个 Shader 只要启用了不同 feature keyword,也可能编译成不同变体,从而无法同批。
下面的 Python 示例模拟“批次键”检查。它把网格、材质、Shader 变体和渲染状态拼成分组键,可以快速理解为什么两个对象看起来相似却不能合并。
from collections import defaultdict

objects = [
    ("grass-1", "mesh-grass", "mat-grass", "shader:wind", "opaque"),
    ("grass-2", "mesh-grass", "mat-grass", "shader:wind", "opaque"),
    ("grass-3", "mesh-grass", "mat-grass-copy", "shader:wind", "opaque"),
    ("grass-4", "mesh-grass", "mat-grass", "shader:wind+snow", "opaque"),
]

groups = defaultdict(list)

for name, mesh, material, variant, state in objects:
    key = (mesh, material, variant, state)
    groups[key].append(name)

for index, names in enumerate(groups.values(), start=1):
    print(f"batch-{index}: {names}")
预期输出:
batch-1: ['grass-1', 'grass-2']
batch-2: ['grass-3']
batch-3: ['grass-4']
这个结果说明 Instancing 开关没有坏:真正导致拆分的是材质实例和 Shader 变体不一致。
渲染状态也必须兼容
渲染队列、混合模式、深度写入、剔除模式、Pass 类型、阴影开关等状态会直接影响是否能共享一次绘制。尤其是透明物体,为了保证从远到近的排序正确,引擎往往不能像不透明物体那样自由合并,所以草叶使用透明混合时,批次和 overdraw 都可能明显增加。
LOD 也会拆分。LOD0、LOD1、LOD2 使用不同网格,本来就应该形成不同批次。排查时不要把“不同 LOD 各一个批次”误判成失败;真正值得关注的是同一 LOD、同一材质、同一 Shader 变体里的对象又被细碎拆开。
检查实例数据的传递方式
实例之间存在差异并不等于一定拆批,关键在于差异是否通过支持实例化的通道传递。变换矩阵通常天然是实例数据;颜色、风强度、随机种子等属性如果被设计成 per-instance buffer,也可以继续共享材质和 Shader。
相反,如果为了每棵草不同颜色而创建一份新材质,批次通常会被直接拆开。排查时应问:这个差异究竟是“渲染状态差异”,还是“实例数据差异”?前者通常要拆批,后者应优先放进实例属性。
最后再看可见性和统计口径
不同摄像机、阴影相机、反射探针、深度预通道都可能重复绘制同一批对象,所以“批次数”必须结合具体渲染阶段看。主相机颜色 Pass 中实例化正常,并不代表阴影 Pass 也会以完全相同的方式合批。
可靠的定位顺序是:先确认调试器中哪些对象被拆开,再比对材质与 Shader 变体,随后检查渲染状态和 LOD,最后检查实例属性与额外 Pass。这样能把“正常存在的多个批次”和“本应合并却没有合并的批次”分开处理,避免只盯一个总数做错误优化。