
单片机与物联网 / 系统课时
系统集成故障排查
系统集成故障排查
系统集成后的故障往往同时表现为无法启动、通信乱码或数据漂移。有效排查不是反复改代码,而是先固定现象,再按电源、时钟、复位、引脚、总线、数据和任务的依赖顺序逐层验证,找到第一个不满足条件的层级。
学习目标
- 建立从硬件基础到软件任务的分层排查顺序
- 能为每一层定义测量方法、通过标准和修复动作
- 使用日志与最小化测试复现并定位系统集成故障
先固定现象与复现条件
排查开始前先记录固件版本、供电方式、外设连接、触发步骤和故障概率。对“偶发”问题至少连续复现 20 次,并区分冷启动、热复位、长时间运行和外部干扰四类条件。只有复现条件稳定,后续测量结果才具有可比性。
建议先把故障归入三类:完全不启动、通信链路异常、采样或控制结果漂移。不要同时修改时钟、驱动和任务代码,否则即使现象消失,也无法确认真正原因。
按依赖顺序逐层定位
系统上层依赖下层。电源不稳定时,时钟、总线和数据都可能出现假故障;任务调度未运行时,外设初始化成功也不会产生业务数据。因此应在每一层通过后再进入下一层,并保留测量证据。
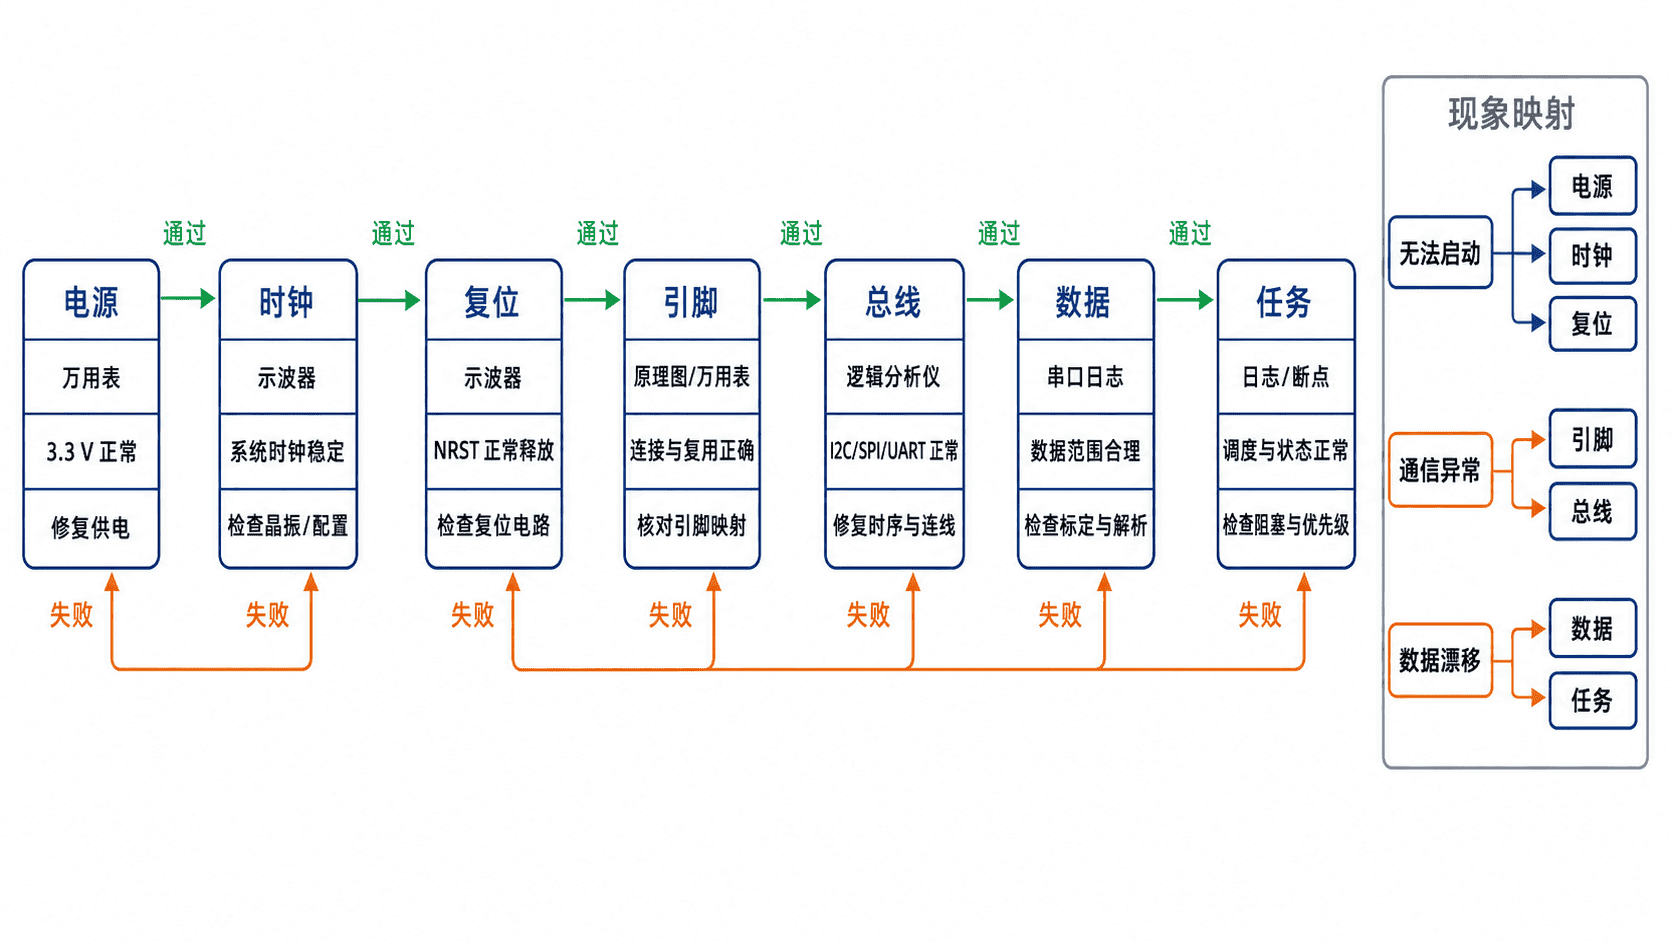
| 层级 | 首选检查手段 | 通过标准 |
|---|---|---|
| 电源 | 万用表与示波器测量 VDD、VDDA 和纹波 |
电压处于器件允许范围,负载切换时无明显跌落 |
| 时钟 | 输出 MCO、读取时钟状态寄存器或测量外部晶振 |
时钟源就绪,系统频率与配置一致 |
| 复位 | 读取复位原因,观察 NRST 波形 |
复位脉宽有效,无反复欠压复位 |
| 引脚 | 核对复用、上下拉、速度和电平 | 引脚模式与原理图一致,无冲突驱动 |
| 总线 | 逻辑分析仪检查 UART、I2C 或 SPI 时序 | 参数一致,地址、应答和片选正确 |
| 数据 | 检查量程、参考电压、单位和边界 | 原始值稳定,换算结果处于合理范围 |
| 任务 | 心跳计数、运行时统计和看门狗状态 | 周期按期执行,无阻塞和优先级饥饿 |
用最小诊断程序保留第一故障
下面的 C 程序模拟七层检查。它遵循“遇到首个失败立即停止”的原则,避免上层错误掩盖下层根因。实际项目中可把布尔值替换为电压采样、寄存器状态、通信返回值和任务心跳。
#include <stdbool.h>
#include <stddef.h>
#include <stdio.h>

typedef struct {
    const char *name;
    bool passed;
    const char *evidence;
    const char *action;
} CheckItem;

static bool run_checks(const CheckItem *items, size_t count) {
    for (size_t i = 0; i < count; ++i) {
        const CheckItem *item = &items[i];

        if (item->passed) {
            printf("[PASS] %s: %s\n", item->name, item->evidence);
            continue;
        }

        printf("[FAIL] %s: %s\n", item->name, item->evidence);
        printf("建议: %s\n", item->action);
        printf("结论: 故障首次出现在%s层,先修复该层再继续验证任务调度。\n", item->name);
        return false;
    }

    printf("结论: 七层检查全部通过。\n");
    return true;
}

int main(void) {
    const CheckItem checks[] = {
        {"电源", true, "VDD=3.30 V,纹波=18 mV", "检查稳压器、去耦电容和地线"},
        {"时钟", true, "SYSCLK=72 MHz,HSE ready", "回退到内部时钟并核对晶振负载"},
        {"复位", true, "复位原因为上电复位", "检查 NRST、BOR 阈值和复位循环"},
        {"引脚", true, "UART 与 ADC 复用配置一致", "核对复用映射和上下拉"},
        {"总线", true, "I2C 地址 0x3C 收到 ACK", "检查速率、地址和上拉电阻"},
        {"数据", false, "ADC 基线漂移 86 LSB", "检查 VDDA、采样时间、源阻抗和接地"},
        {"任务", true, "10 ms 任务心跳连续", "检查阻塞调用、优先级和栈余量"}
    };

    return run_checks(checks, sizeof(checks) / sizeof(checks[0])) ? 0 : 1;
}
将代码保存为 system_diagnose.c,使用支持 C11 的编译器运行:
gcc -std=c11 -Wall -Wextra -O2 system_diagnose.c -o system_diagnose
./system_diagnose
预期输出
[PASS] 电源: VDD=3.30 V,纹波=18 mV
[PASS] 时钟: SYSCLK=72 MHz,HSE ready
[PASS] 复位: 复位原因为上电复位
[PASS] 引脚: UART 与 ADC 复用配置一致
[PASS] 总线: I2C 地址 0x3C 收到 ACK
[FAIL] 数据: ADC 基线漂移 86 LSB
建议: 检查 VDDA、采样时间、源阻抗和接地
结论: 故障首次出现在数据层,先修复该层再继续验证任务调度。
典型故障的验证闭环
无法启动时,先确认供电和复位,再用最小固件翻转一个 GPIO;若 GPIO 正常,再恢复时钟和外设初始化。通信异常时,先测物理波形,再核对波特率、地址、帧格式和超时。数据漂移时,应同时记录原始 ADC 值、参考电压、温度和时间,避免只观察换算后的结果。
常见误区是看到日志缺失就直接修改串口驱动。若系统在日志初始化前已经复位,串口没有输出只是结果,不是原因。另一个误区是只检查平均值;电源毛刺、栈溢出和竞争条件通常需要观察最大值、最小值、时间戳与复位原因。
本课练习
- 为一个“上电后偶尔无串口输出”的系统设计 7 层检查表。输入条件为 3.3 V 供电、72 MHz 主频和 UART 115200 8N1;要求为每层写出测量工具、通过标准和失败后的下一步,验收条件是能够明确首个停止点。
- 修改示例程序,使总线层失败并输出 I2C NACK 证据。要求保持第一故障原则,不执行后续数据与任务检查;验收条件是输出顺序与检查数组一致,程序返回非零状态。
本课总结
- 排查必须从依赖链底部开始,先确认电源、时钟和复位,再检查通信与任务
- 每一层都要有可测量证据、明确阈值和修复后的复测步骤
- 保留第一故障能够减少误判,并让偶发问题转化为可重复验证的问题
下一课预告
下一课将进入“性能优化与项目交付”,在系统功能稳定后量化处理器占用、内存和功耗,并把验收结果整理成可复现的发布包。