
单片机与物联网 / 系统课时
直流电机与 H 桥驱动
直流电机与 H 桥驱动
单片机的 GPIO 既不能直接承受直流电机的启动电流,也不能独立改变电机两端的电压极性。本课使用 H 桥把方向控制与 PWM 调速组合起来,并通过可运行的控制逻辑示例验证正转、反转、停机和占空比限制。
学习目标
- 理解 H 桥改变电机电流方向的基本机制。
- 能用方向信号与 PWM 占空比描述电机控制命令。
- 能完成供电、共地、续流和过流能力检查。
H 桥为何不可替代
直流电机是感性负载,启动或堵转时电流可能远高于空载电流。GPIO 只负责输出逻辑电平,真正向电机供电的工作必须交给电机驱动器。H 桥由四个功率开关构成,通过切换导通路径改变电机两端极性,从而实现正转和反转。
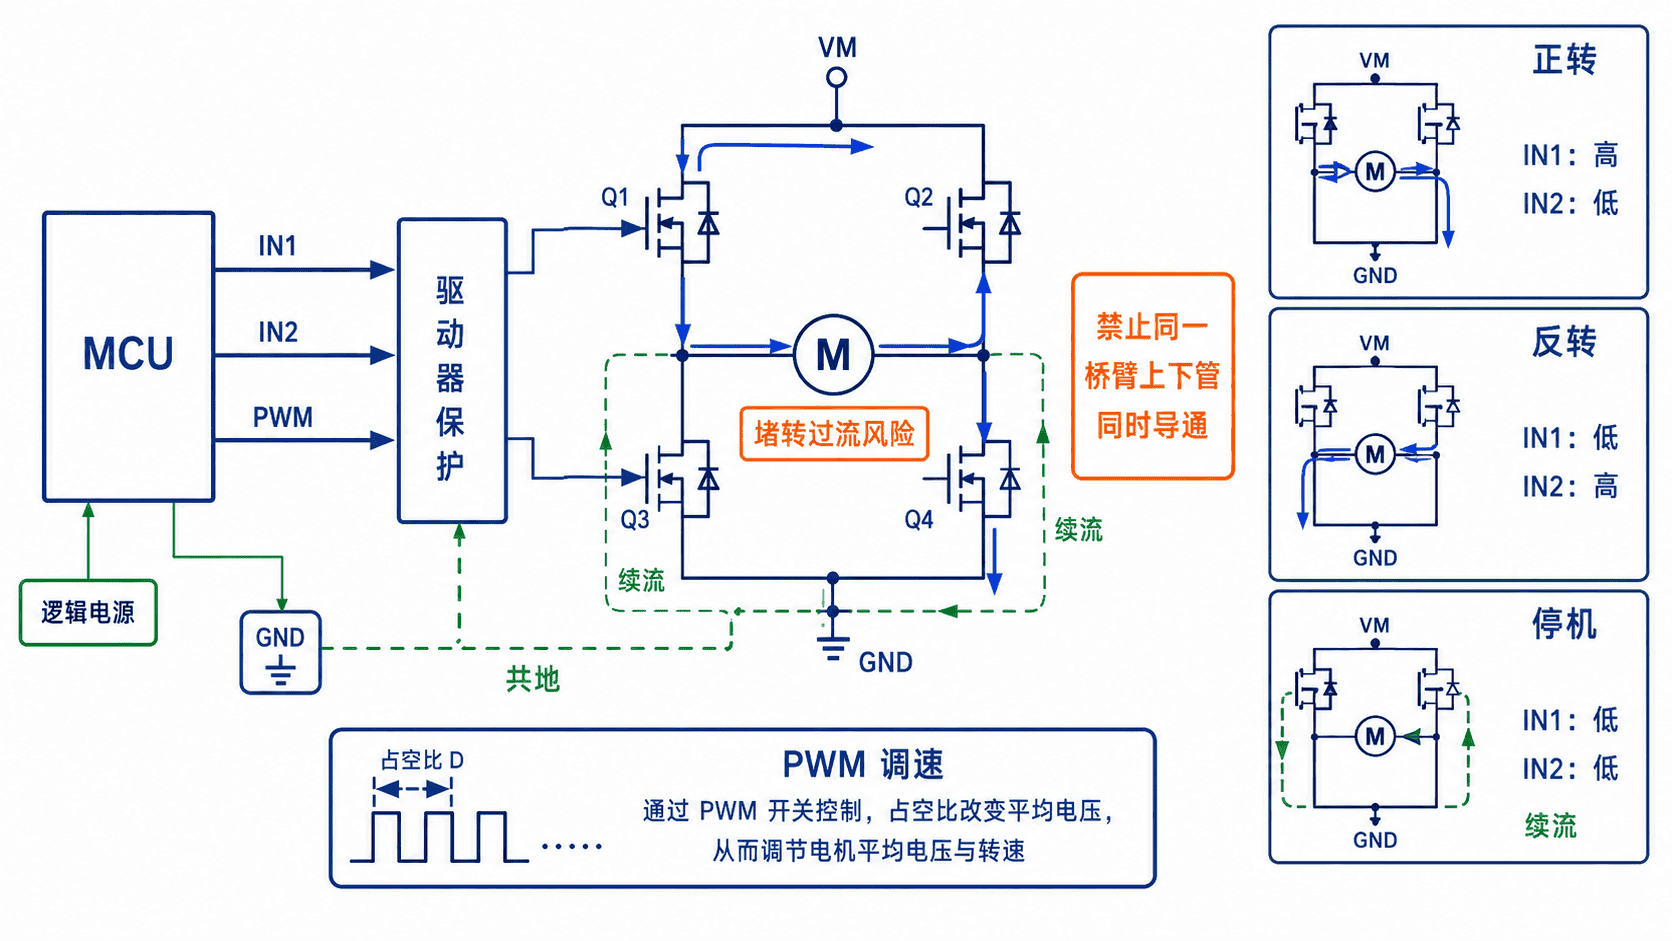
H 桥不能随意组合开关状态。同一桥臂的上管和下管若同时导通,会把电源直接短接,形成直通电流。使用集成驱动芯片时,死区与保护通常由芯片内部处理;使用分立 MOSFET 时,则必须由硬件驱动电路保证死区。
方向、制动与 PWM
以下约定适用于常见的双方向输入加使能 PWM 的驱动方式。不同芯片对 IN1 = IN2 时的滑行或制动定义可能不同,停机方式必须核对对应驱动器的数据手册。
| 控制目标 | IN1 |
IN2 |
PWM | 结果 |
|---|---|---|---|---|
| 正转 | 1 | 0 | 1%~100% | 电流按正向流过电机 |
| 反转 | 0 | 1 | 1%~100% | 电流方向反转 |
| 滑行停机 | 0 | 0 | 0% | 软件关闭输出,电机依惯性减速 |
PWM 不改变逻辑方向,而是周期性接通和断开电机电源。理想情况下,电机端平均电压可近似理解为电源电压与占空比的乘积,但真实转速还受负载、反电动势、绕组电阻和驱动器压降影响,因此占空比与转速通常不是严格线性关系。
反转前应先将 PWM 降到 0,等待电流和机械转速下降,再切换方向并恢复占空比。直接从高速正转切换为高速反转会产生很大的制动电流和机械冲击。
接线与保护
电机电源 VM 应由能够提供启动电流的独立电源供电,单片机、驱动器逻辑侧与电机电源必须共地。驱动器额定电流应按电机堵转电流选择,而不是只看空载电流。电源入口应放置足够的储能电容,电机端可并联小容量陶瓷电容抑制电刷噪声。
还要确认驱动器是否集成续流二极管、过流保护、过温保护和欠压锁定。若芯片提供 STBY、SLEEP 或故障输出引脚,应在初始化时设置为确定状态,避免上电瞬间误动作。调试初期使用限流电源,并让电机悬空,先验证方向再带负载。
完整控制示例
下面的 C 程序完整实现方向命令、占空比限幅和停机逻辑,可在桌面环境编译运行。上板时,将结构体中的 in1、in2 和 pwmPercent 分别映射到两个 GPIO 与定时器比较寄存器即可。
#include <stdio.h>

typedef enum {
    MOTOR_STOP,
    MOTOR_FORWARD,
    MOTOR_REVERSE
} MotorDirection;

typedef struct {
    MotorDirection direction;
    int in1;
    int in2;
    int pwmPercent;
} MotorCommand;

static int clamp_duty(int dutyPercent) {
    // 防止非法占空比写入定时器比较寄存器。
    if (dutyPercent < 0) {
        return 0;
    }
    if (dutyPercent > 100) {
        return 100;
    }
    return dutyPercent;
}

static MotorCommand motor_set(MotorDirection direction, int dutyPercent) {
    // 默认命令关闭 PWM,避免未知方向导致电机误动作。
    MotorCommand command = {MOTOR_STOP, 0, 0, 0};

    // 方向决定两个逻辑输入,占空比只决定输出强度。
    if (direction == MOTOR_FORWARD) {
        command = (MotorCommand){MOTOR_FORWARD, 1, 0, clamp_duty(dutyPercent)};
    } else if (direction == MOTOR_REVERSE) {
        command = (MotorCommand){MOTOR_REVERSE, 0, 1, clamp_duty(dutyPercent)};
    }

    return command;
}

static const char *direction_name(MotorDirection direction) {
    if (direction == MOTOR_FORWARD) {
        return "FORWARD";
    }
    if (direction == MOTOR_REVERSE) {
        return "REVERSE";
    }
    return "STOP";
}

static void print_command(MotorCommand command) {
    printf("direction=%s, IN1=%d, IN2=%d, PWM=%d%%\n",
           direction_name(command.direction),
           command.in1,
           command.in2,
           command.pwmPercent);
}

int main(void) {
    print_command(motor_set(MOTOR_FORWARD, 35));
    print_command(motor_set(MOTOR_FORWARD, 120));
    print_command(motor_set(MOTOR_STOP, 80));
    print_command(motor_set(MOTOR_REVERSE, 50));
    return 0;
}
将代码保存为 motor_h_bridge_demo.c,然后编译运行:
gcc -std=c11 -Wall -Wextra -O2 motor_h_bridge_demo.c -o motor_h_bridge_demo
./motor_h_bridge_demo
预期输出如下:
direction=FORWARD, IN1=1, IN2=0, PWM=35%
direction=FORWARD, IN1=1, IN2=0, PWM=100%
direction=STOP, IN1=0, IN2=0, PWM=0%
direction=REVERSE, IN1=0, IN2=1, PWM=50%
在 STM32 定时器中,可将 pwmPercent 换算为比较值:CCR = (ARR + 1) × pwmPercent / 100。写寄存器前仍需将占空比限制在 0%~100%,并保证方向切换过程先停 PWM、再改 GPIO、最后恢复 PWM。
验证与故障排查
电机不转时,先测量驱动器逻辑输入,再测量电机端电压,最后检查电机电源是否在启动瞬间掉压。只听到啸叫但不转,通常表示占空比过低、负载过大或电源限流。方向错误时只应交换方向逻辑或电机两根线中的一种,不要同时交换两处。
驱动器发热明显时,应立即降低负载并检查堵转电流、散热和开关状态。示波器观察 PWM 时,应同时确认频率、占空比和方向切换瞬间是否存在异常脉冲。电机噪声干扰单片机复位时,重点检查共地路径、电源去耦、续流回路和电机线束布局。
本课练习
- 将示例扩展为“安全反转”函数:输入当前方向、目标方向和目标占空比;当方向改变时,必须先输出停机命令,再输出新方向命令。验收条件是正转切反转时打印两条命令,方向不变时只打印一条命令。
- 假设定时器
ARR = 999,编写函数把 0%~100% 占空比转换为CCR。输入小于 0 或大于 100 时先限幅,验收0% -> 0、35% -> 350、100% -> 1000。
本课总结
- H 桥负责承受电机电流并改变电机两端极性,GPIO 只提供控制信号。
- 方向切换应先撤销 PWM,避免大电流反接和机械冲击。
- 驱动器选型必须依据堵转电流,并同时检查续流、散热、共地和电源去耦。
下一课预告
下一课将学习“闭环控制基础”,把目标值、传感器反馈、误差和 PWM 输出连接成反馈回路,并用比例控制观察系统如何接近目标。