
单片机与物联网 / 系统课时
实现串口监控协议
实现串口监控协议
本课为综合项目增加可调试、可扩展的串口监控通道。完成后,设备能够解析带校验的命令帧,返回实时数据和配置,安全修改参数,按需周期上报,并对格式、校验和命令错误给出稳定响应。
学习目标
- 设计包含帧边界、序号、命令、参数和校验值的文本协议。
- 分离接收组帧、命令执行、响应编码和周期上报。
- 为格式错误、校验失败和非法命令定义机器可读的响应。
帧结构与数据路径
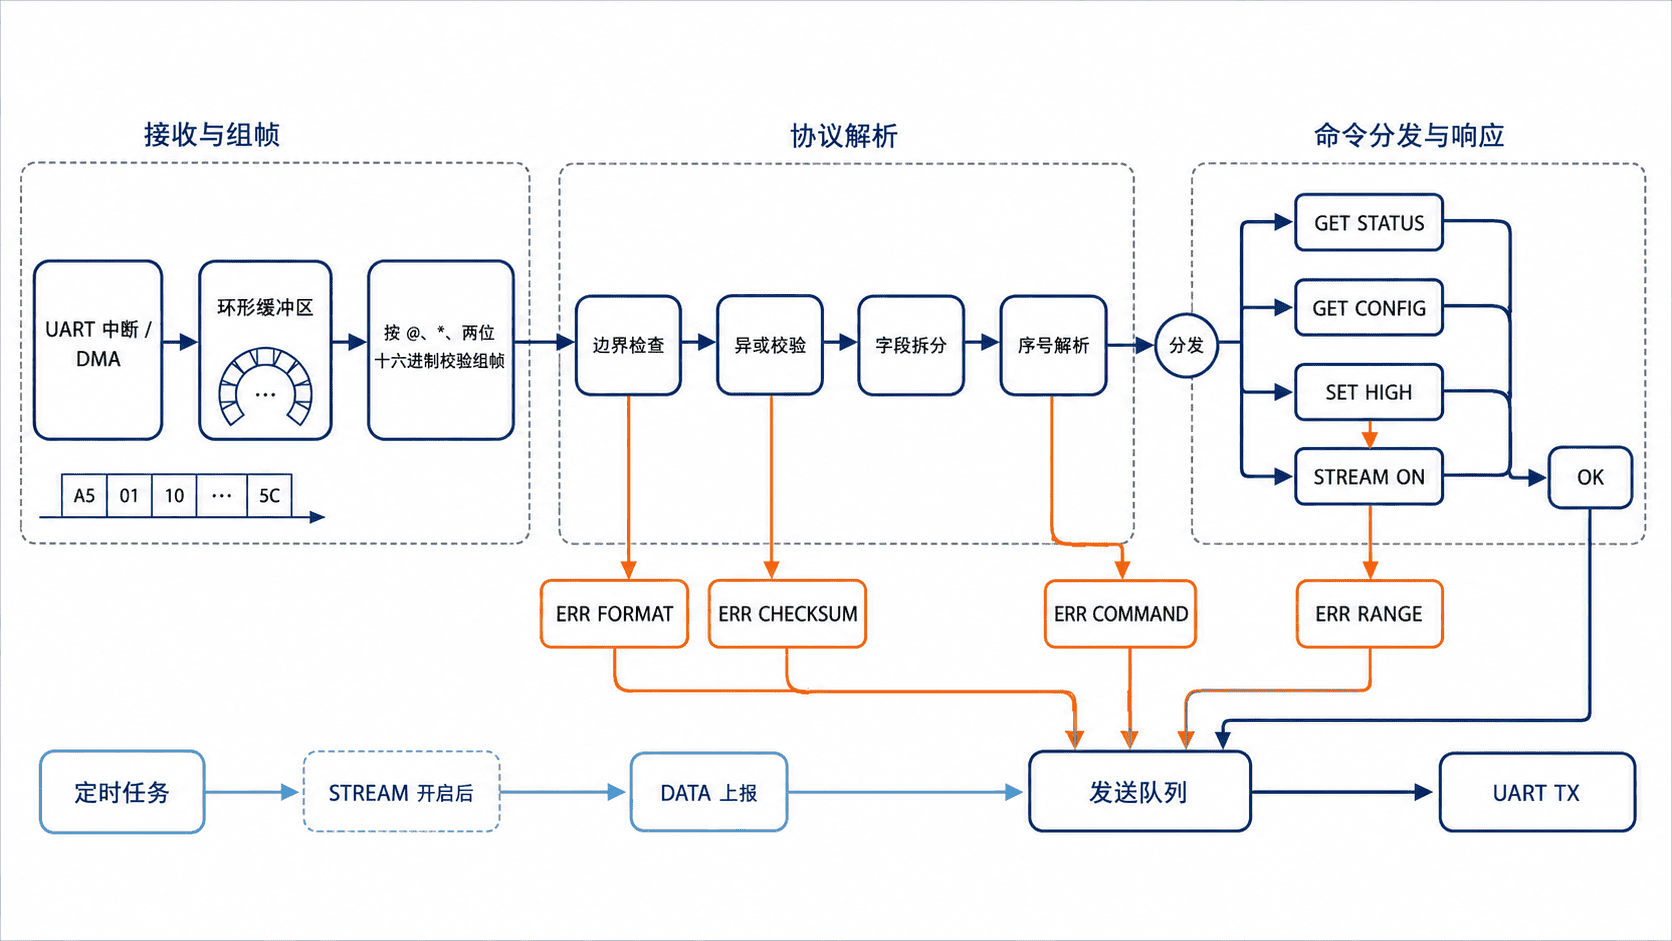
本课使用 @payload*CS 作为最小文本帧。@ 是帧头,* 结束负载,CS 是两位十六进制异或校验。UART 传输时可在末尾追加 CRLF,接收器在获得完整行后再提交解析,校验范围只覆盖 payload。
| 负载 | 作用 |
|---|---|
1,GET,STATUS |
查询当前测量值 |
2,SET,HIGH,32.5 |
修改上限阈值 |
3,GET,CONFIG |
查询当前配置 |
4,STREAM,ON |
开启周期上报 |
首字段是请求序号,响应应原样返回,使上位机能够匹配请求和结果。周期数据不对应某次请求,本课使用序号 0 和类型 DATA 区分。
解析与错误处理
接收中断只负责把字节放入环形缓冲区,不执行字符串解析、Flash 写入或长时间格式化。通信任务取得完整帧后,依次检查帧头、分隔符、长度和校验值,全部通过后才拆分字段并执行命令。
FORMAT 表示帧边界或字段结构错误,CHECKSUM 表示传输内容损坏,VALUE 表示数值无法完整解析,RANGE 表示数值违反业务边界,COMMAND 表示命令不受支持。损坏帧不能产生参数修改等副作用。
完整可运行示例
下面的 C11 程序构造并解析固定命令序列,覆盖状态查询、参数修改、配置查询、实时上报和校验错误。它不依赖串口硬件,可先验证协议规则,再把输入源替换为 UART 接收缓冲区。
#include <ctype.h>
#include <stdio.h>
#include <stdlib.h>
#include <string.h>

#define CAPACITY 128

typedef struct {
    float value;
    float low;
    float high;
    int streamOn;
} Device;

/* 校验范围固定为 @ 与 * 之间的 payload,收发两端必须一致。 */
static unsigned char checksum(const char *payload) {
    unsigned char value = 0U;
    while (*payload != '\0') value ^= (unsigned char)*payload++;
    return value;
}

static void make_frame(const char *payload, char frame[CAPACITY]) {
    (void)snprintf(frame, CAPACITY, "@%s*%02X", payload, checksum(payload));
}

static int hex_digit(char ch) {
    if (ch >= '0' && ch <= '9') return ch - '0';
    ch = (char)toupper((unsigned char)ch);
    return ch >= 'A' && ch <= 'F' ? ch - 'A' + 10 : -1;
}

/* 先验证边界与校验值,再把 payload 交给命令分发层。 */
static int parse_frame(const char *frame, char payload[CAPACITY]) {
    const char *star = strrchr(frame, '*');
    if (frame[0] != '@' || star == NULL || star[3] != '\0') return 0;
    int high = hex_digit(star[1]);
    int low = hex_digit(star[2]);
    size_t length = (size_t)(star - frame - 1);
    if (high < 0 || low < 0 || length == 0U || length >= CAPACITY) return 0;
    memcpy(payload, frame + 1, length);
    payload[length] = '\0';
    return checksum(payload) == (unsigned char)((high << 4) | low) ? 1 : -1;
}

static void send_payload(const char *payload) {
    char frame[CAPACITY];
    make_frame(payload, frame);
    printf("TX %s\n", frame);
}

/* 命令层只在完整校验通过后修改设备状态并生成响应。 */
static void handle(Device *device, const char *frame) {
    char payload[CAPACITY];
    char response[CAPACITY];
    printf("RX %s\n", frame);

    int parsed = parse_frame(frame, payload);
    if (parsed == -1) {
        send_payload("0,ERR,CHECKSUM");
        return;
    }
    if (parsed == 0) {
        send_payload("0,ERR,FORMAT");
        return;
    }

    char *seq = strtok(payload, ",");
    char *cmd = strtok(NULL, ",");
    char *arg1 = strtok(NULL, ",");
    char *arg2 = strtok(NULL, ",");
    if (seq == NULL || cmd == NULL || arg1 == NULL) {
        send_payload("0,ERR,FORMAT");
        return;
    }

    if (strcmp(cmd, "GET") == 0 && strcmp(arg1, "STATUS") == 0) {
        (void)snprintf(response, CAPACITY, "%s,OK,VALUE=%.1f", seq, device->value);
    } else if (strcmp(cmd, "GET") == 0 && strcmp(arg1, "CONFIG") == 0) {
        (void)snprintf(response, CAPACITY, "%s,OK,LOW=%.1f,HIGH=%.1f",
                       seq, device->low, device->high);
    } else if (strcmp(cmd, "STREAM") == 0 && strcmp(arg1, "ON") == 0) {
        device->streamOn = 1;
        (void)snprintf(response, CAPACITY, "%s,OK,STREAM=ON", seq);
    } else if (strcmp(cmd, "SET") == 0 && strcmp(arg1, "HIGH") == 0 && arg2 != NULL) {
        char *end = NULL;
        float highValue = strtof(arg2, &end);
        if (*arg2 == '\0' || *end != '\0') {
            (void)snprintf(response, CAPACITY, "%s,ERR,VALUE", seq);
        } else if (highValue <= device->low) {
            (void)snprintf(response, CAPACITY, "%s,ERR,RANGE", seq);
        } else {
            device->high = highValue;
            (void)snprintf(response, CAPACITY, "%s,OK,HIGH=%.1f", seq, highValue);
        }
    } else {
        (void)snprintf(response, CAPACITY, "%s,ERR,COMMAND", seq);
    }
    send_payload(response);
}

int main(void) {
    Device device = {24.6F, 20.0F, 30.0F, 0};
    /* 固定命令序列覆盖查询、修改、上报开启和校验失败。 */
    const char *commands[] = {
        "1,GET,STATUS",
        "2,SET,HIGH,32.5",
        "3,GET,CONFIG",
        "4,STREAM,ON"
    };

    for (size_t i = 0; i < 4U; ++i) {
        char frame[CAPACITY];
        make_frame(commands[i], frame);
        handle(&device, frame);
    }
    if (device.streamOn) send_payload("0,DATA,VALUE=24.6");
    handle(&device, "@5,GET,STATUS*00");
    return 0;
}
编译并运行:
gcc -std=c11 -Wall -Wextra -pedantic serial_protocol_demo.c -o serial_protocol_demo
./serial_protocol_demo
预期输出:
RX @1,GET,STATUS*73
TX @1,OK,VALUE=24.6*5D
RX @2,SET,HIGH,32.5*48
TX @2,OK,HIGH=32.5*1F
RX @3,GET,CONFIG*6F
TX @3,OK,LOW=20.0,HIGH=32.5*47
RX @4,STREAM,ON*29
TX @4,OK,STREAM=ON*10
TX @0,DATA,VALUE=24.6*48
RX @5,GET,STATUS*00
TX @0,ERR,CHECKSUM*78
工程验收与练习
上板验收时,先核对波特率、8N1 和换行规则,再连续发送多帧验证边界恢复;开启周期上报后并发查询配置,确认发送队列不会把响应帧和数据帧交叉。参数修改成功后,应调用上一课的可靠存储接口提交新配置。
练习一:增加 STREAM,OFF 和 GET,VERSION,要求所有响应保留请求序号,未知参数返回 ERR,COMMAND。
练习二:把异或校验替换为 CRC16-CCITT,并增加最大帧长。验收条件是截断帧、超长帧和单字节翻转帧都不改变设备配置。
本课总结
- 串口协议应先明确帧边界与校验范围,再定义业务命令。
- 接收、解析、执行和发送分层可以避免中断阻塞与帧交错。
- 请求序号和稳定错误码能显著提高上位机定位问题的效率。
下一课预告
下一阶段将把报警存储与串口监控合并到完整固件中,通过异常注入、长时间运行和断电重启验证数据一致性与故障恢复能力。