
单片机与物联网 / 系统课时
通用定时器计数
通用定时器计数
通用定时器能把外设时钟转换成稳定的计数节拍,但配置时最容易在 APB 倍频、预分频加一和自动重装载加一处出错。本课将完成 TIM2 的 1 秒周期配置,并给出可在 STM32F103 HAL 工程中运行的完整代码。
学习目标
- 能够从 APB 时钟推导通用定时器的实际输入时钟。
- 能够根据目标周期计算
PSC与ARR。 - 能够启动更新中断,并通过计数变量和 LED 验证周期。
时钟链与计数公式
通用定时器的计数链路可以概括为“定时器时钟 → 预分频器 → 计数器 → 自动重装载”。计数器向上计数时,会依次经历 0 到 ARR,因此一次完整周期包含 ARR + 1 个计数节拍,而不是 ARR 个。
在 STM32F1 中,若 APB 预分频系数为 1,定时器时钟等于对应的 PCLK;若 APB 预分频系数大于 1,定时器时钟通常等于 2 × PCLK。例如 PCLK1 = 36 MHz 且 APB1 分频为 2 时,TIM2 的输入时钟是 72 MHz。
计数频率与更新周期分别为:
若目标是 1 秒更新一次,可选择 PSC = 7199,先把 72 MHz 分频到 10 kHz;再设置 ARR = 9999,让计数器累计 10000 个节拍,最终得到 1 Hz 更新事件。
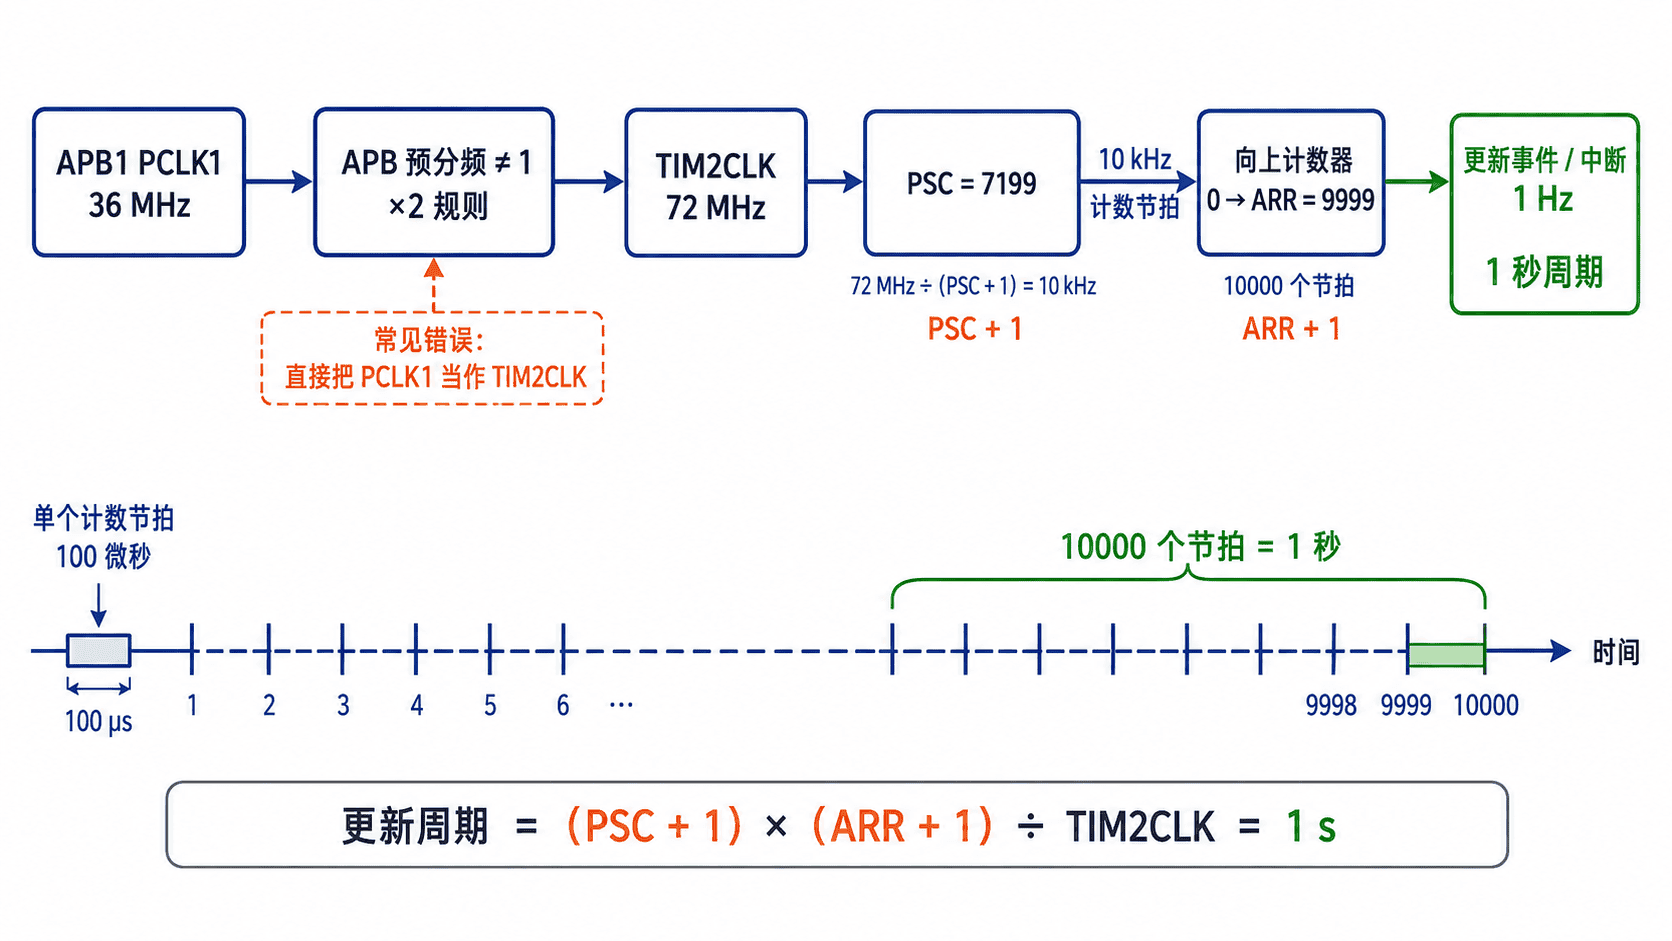
以 STM32F103 的 TIM2 为例,PSC 与 ARR 均按 16 位范围使用,合法值为 0~65535。计算时不仅要满足周期,还要检查两个寄存器是否越界;若目标周期很长,可以降低计数频率,或在每次更新中断中再进行软件累加。
配置并运行 TIM2
下面示例假设开发板使用 8 MHz HSE,并将系统时钟配置为 72 MHz。TIM2 每 1 秒产生一次更新中断,回调函数递增 seconds,同时翻转 PC13。若开发板 LED 为低电平点亮,会表现为每秒切换一次亮灭状态。
将代码作为 STM32F103C8Tx HAL 工程中 Core/Src/main.c 的主体,并确保工程其他文件没有重复定义 TIM2_IRQHandler 与 HAL_TIM_Base_MspInit。
#include "stm32f1xx_hal.h"

TIM_HandleTypeDef htim2;
volatile uint32_t seconds = 0;

static void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_TIM2_Init(void);
void Error_Handler(void);

int main(void) {
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_TIM2_Init();

    /* 初始化可能产生更新标志,启动前先清除。 */
    __HAL_TIM_CLEAR_FLAG(&htim2, TIM_FLAG_UPDATE);
    if (HAL_TIM_Base_Start_IT(&htim2) != HAL_OK) {
        Error_Handler();
    }

    while (1) {
        __WFI();
    }
}

static void SystemClock_Config(void) {
    RCC_OscInitTypeDef oscillator = {0};
    RCC_ClkInitTypeDef clock = {0};

    oscillator.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    oscillator.HSEState = RCC_HSE_ON;
    oscillator.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
    oscillator.PLL.PLLState = RCC_PLL_ON;
    oscillator.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    oscillator.PLL.PLLMUL = RCC_PLL_MUL9;
    if (HAL_RCC_OscConfig(&oscillator) != HAL_OK) {
        Error_Handler();
    }

    clock.ClockType = RCC_CLOCKTYPE_HCLK |
                      RCC_CLOCKTYPE_SYSCLK |
                      RCC_CLOCKTYPE_PCLK1 |
                      RCC_CLOCKTYPE_PCLK2;
    clock.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clock.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clock.APB1CLKDivider = RCC_HCLK_DIV2;
    clock.APB2CLKDivider = RCC_HCLK_DIV1;
    if (HAL_RCC_ClockConfig(&clock, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_GPIO_Init(void) {
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_GPIOC_CLK_ENABLE();
    HAL_GPIO_WritePin(GPIOC, GPIO_PIN_13, GPIO_PIN_SET);

    gpio.Pin = GPIO_PIN_13;
    gpio.Mode = GPIO_MODE_OUTPUT_PP;
    gpio.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOC, &gpio);
}

static void MX_TIM2_Init(void) {
    htim2.Instance = TIM2;
    htim2.Init.Prescaler = 7199;
    htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim2.Init.Period = 9999;
    htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim2.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;

    if (HAL_TIM_Base_Init(&htim2) != HAL_OK) {
        Error_Handler();
    }
}

void HAL_TIM_Base_MspInit(TIM_HandleTypeDef *timer) {
    if (timer->Instance == TIM2) {
        __HAL_RCC_TIM2_CLK_ENABLE();
        HAL_NVIC_SetPriority(TIM2_IRQn, 1, 0);
        HAL_NVIC_EnableIRQ(TIM2_IRQn);
    }
}

void TIM2_IRQHandler(void) {
    HAL_TIM_IRQHandler(&htim2);
}

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *timer) {
    if (timer->Instance == TIM2) {
        ++seconds;
        HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_13);
    }
}

void Error_Handler(void) {
    __disable_irq();
    while (1) {
    }
}
预期结果
上电后 TIM2 每 1 秒产生一次更新中断。
seconds 的值依次变为 1、2、3、4……
PC13 电平每秒翻转一次,连接在该引脚上的低有效 LED 每秒切换亮灭状态。
调试时可在 HAL_TIM_PeriodElapsedCallback 处设置断点,并将 seconds 加入 Watch。两次进入回调的间隔应约为 1 秒。断点会暂停处理器,因此不适合用断点精确测量长期周期;需要精确验证时,可用示波器或逻辑分析仪测量 PC13 翻转波形。
常见错误与验证方法
第一类错误是直接把 PCLK1 当成 TIM2 时钟。只要 APB1 分频系数大于 1,就应检查芯片参考手册中的定时器倍频规则。在本例中,PCLK1 为 36 MHz,但 TIM2 的时钟是 72 MHz;若误用 36 MHz 计算,实际周期会变成预期值的一半。
第二类错误是忽略 PSC + 1 和 ARR + 1。寄存器写入 7199 代表除以 7200,写入 9999 代表累计 10000 个计数。可以把最终参数代回公式,确认结果严格等于目标周期,再写入工程。
第三类错误是在 ISR 中执行延时、格式化日志或复杂计算。更新中断只应完成清标志、计数和轻量状态更新。若中断频率提高,过长的 ISR 会阻塞其他中断,甚至造成新的更新事件在处理期间再次挂起。
若计数值完全不变化,应按“TIM2 时钟是否使能 → HAL_TIM_Base_Init 是否成功 → 更新中断是否使能 → NVIC 是否使能 → TIM2_IRQHandler 是否调用 HAL 处理函数”的顺序检查。该顺序能快速区分时钟、外设和中断链路问题。
本课总结
- 定时器周期由实际
TIMxCLK、PSC + 1和ARR + 1共同决定。 - APB 分频大于 1 时,要特别检查定时器时钟是否为
2 × PCLK。 - 配置完成后应同时验证寄存器计算、更新中断和外部引脚波形。
下一课预告
后续可以在基础计数之上继续学习输出比较、PWM 和输入捕获,让定时器不仅产生固定节拍,还能生成波形并测量外部信号。