
单片机与物联网 / 系统课时
使用 PWM 控制 LED 亮度
使用 PWM 控制 LED 亮度
LED 对快速开关的响应远快于人眼,因此可以通过 PWM 改变单位时间内的导通比例,调节其平均电流和视觉亮度。本课使用 STM32F103 的 TIM3_CH1 驱动外接 LED,并实现稳定、可观察的渐亮渐暗效果。
学习目标
- 完成 PA6、限流电阻和 LED 的安全连接。
- 配置 TIM3_CH1 输出 1 kHz PWM,并动态修改比较值。
- 排查极性、复用引脚、频闪和亮度非线性问题。
电路与亮度原理
本课采用高电平点亮的外接 LED:PA6 经 330 Ω 限流电阻连接 LED 阳极,LED 阴极接 GND。以红色 LED 正向压降约 2.0 V 估算,导通电流约为 (3.3 V - 2.0 V) / 330 Ω ≈ 3.9 mA,适合普通指示灯实验。
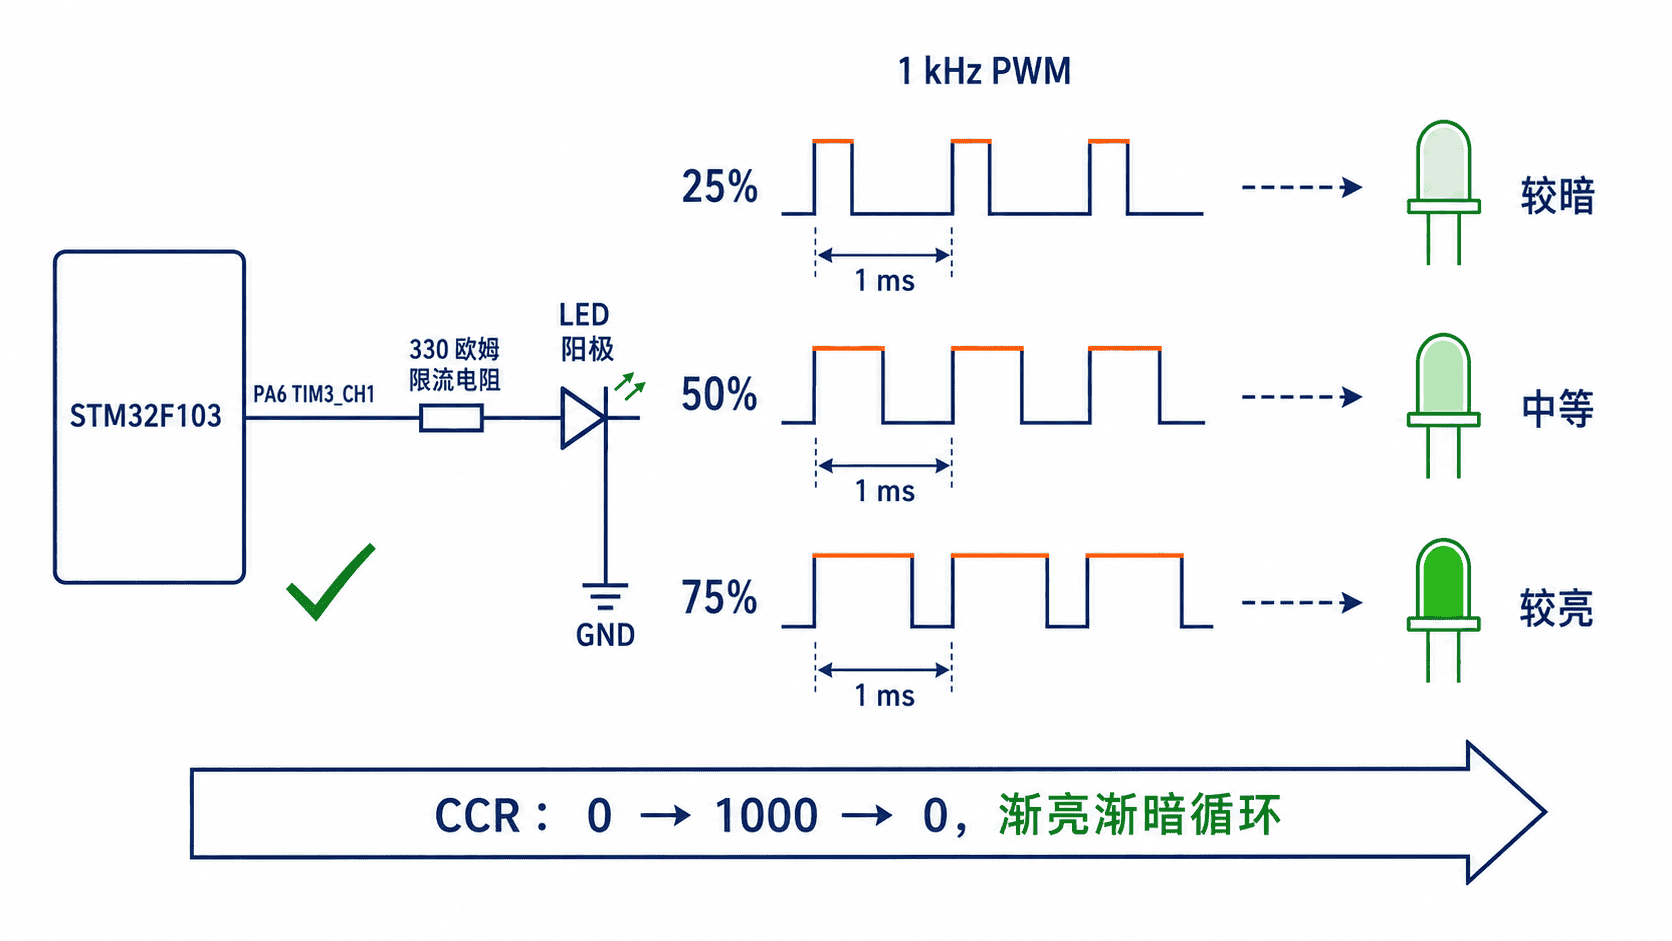
当 PWM 频率足够高时,人眼不会分辨每次开关,而是感受到平均亮度。对普通低功率 LED,在电源、电阻和温度稳定时,平均电流大致随占空比增加;但人眼感知近似非线性,所以占空比线性变化并不会产生完全均匀的视觉亮度变化。
高功率 LED、灯带或电机不能由 GPIO 直接供电,应使用逻辑级 MOSFET、独立电源和必要的续流或恒流电路。本课电路仅用于几毫安级指示灯。
TIM3_CH1 配置
示例假设 STM32F103 使用 8 MHz 外部晶振,系统时钟配置为 72 MHz,APB1 分频为 2,因此 TIM3 时钟仍为 72 MHz。将 PSC 设为 71、ARR 设为 999,即可得到 1 kHz PWM;比较值在 0 到 1000 之间变化时,对应 0% 到 100% 占空比。
| 配置项 | 设置值 | 说明 |
|---|---|---|
| GPIO | PA6 复用推挽输出 | TIM3_CH1 默认映射 |
PSC |
71 | 72 MHz 分频到 1 MHz |
ARR |
999 | 1000 个计数组成一个周期 |
| PWM 模式 | PWM mode 1 | CNT < CCR 时输出高电平 |
| 输出极性 | High | 高电平点亮外接 LED |
初始 CCR |
0 | 上电后先保持熄灭 |
下面的 main.c 适用于已包含 STM32F1 HAL、启动文件和链接脚本的 STM32CubeIDE 工程。代码完整配置 72 MHz 时钟、PA6 和 TIM3_CH1,并以约 2 秒为一个周期执行渐亮渐暗。
完整渐亮渐暗示例
#include "stm32f1xx_hal.h"

TIM_HandleTypeDef htim3;

static void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_TIM3_Init(void);
static void Error_Handler(void);

int main(void) {
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_TIM3_Init();

    if (HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }

    while (1) {
        /* 0 到 1000 对应 0% 到 100% 占空比。 */
        for (uint32_t compare = 0U; compare <= 1000U; compare += 10U) {
            __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_1, compare);
            HAL_Delay(10U);
        }

        for (int32_t compare = 1000; compare >= 0; compare -= 10) {
            __HAL_TIM_SET_COMPARE(
                &htim3,
                TIM_CHANNEL_1,
                (uint32_t)compare
            );
            HAL_Delay(10U);
        }
    }
}

static void MX_TIM3_Init(void) {
    TIM_OC_InitTypeDef config = {0};

    __HAL_RCC_TIM3_CLK_ENABLE();

    htim3.Instance = TIM3;
    htim3.Init.Prescaler = 71U;
    htim3.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim3.Init.Period = 999U;
    htim3.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim3.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_ENABLE;

    if (HAL_TIM_PWM_Init(&htim3) != HAL_OK) {
        Error_Handler();
    }

    config.OCMode = TIM_OCMODE_PWM1;
    config.Pulse = 0U;
    config.OCPolarity = TIM_OCPOLARITY_HIGH;
    config.OCFastMode = TIM_OCFAST_DISABLE;

    if (HAL_TIM_PWM_ConfigChannel(
            &htim3,
            &config,
            TIM_CHANNEL_1
        ) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_GPIO_Init(void) {
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_AFIO_CLK_ENABLE();
    __HAL_RCC_GPIOA_CLK_ENABLE();

    gpio.Pin = GPIO_PIN_6;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &gpio);
}

static void SystemClock_Config(void) {
    RCC_OscInitTypeDef osc = {0};
    RCC_ClkInitTypeDef clk = {0};

    osc.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    osc.HSEState = RCC_HSE_ON;
    osc.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
    osc.HSIState = RCC_HSI_ON;
    osc.PLL.PLLState = RCC_PLL_ON;
    osc.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    osc.PLL.PLLMUL = RCC_PLL_MUL9;

    if (HAL_RCC_OscConfig(&osc) != HAL_OK) {
        Error_Handler();
    }

    clk.ClockType = RCC_CLOCKTYPE_HCLK |
                    RCC_CLOCKTYPE_SYSCLK |
                    RCC_CLOCKTYPE_PCLK1 |
                    RCC_CLOCKTYPE_PCLK2;
    clk.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clk.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clk.APB1CLKDivider = RCC_HCLK_DIV2;
    clk.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clk, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }
}

static void Error_Handler(void) {
    __disable_irq();

    while (1) {
    }
}
构建并下载到目标板后,不需要串口输出。示波器或逻辑分析仪接到 PA6 时,应看到约 1 kHz 方波,其高电平宽度随程序循环连续变化。
预期结果
PA6 PWM frequency: approximately 1 kHz
Duty cycle: 0% -> 100% -> 0%
Visible effect: LED gradually brightens, then gradually dims
One fade cycle: approximately 2 seconds
调试与改进
LED 完全不亮时,依次检查 LED 极性、是否串联限流电阻、PA6 是否确实连接到 TIM3_CH1、GPIO 是否配置为复用推挽,以及 HAL_TIM_PWM_Start() 是否成功。若使用开发板自带 LED,还要确认它是否为低电平点亮,低有效电路需要反转极性或比较逻辑。
亮度在暗部跳变明显并不一定是 PWM 配置错误,而是人眼响应非线性。需要更均匀的视觉渐变时,可先把线性进度映射为平方或查表后的 CCR,同时保持 PWM 频率和计数周期不变。
肉眼稳定但摄像画面出现条纹时,原因通常是 PWM 与相机曝光或滚动快门发生拍频。可在 LED 和驱动器允许范围内提高 PWM 频率,但频率升高会减少 ARR + 1,从而降低占空比分辨率。
本课总结
- 普通指示 LED 可通过限流电阻连接 PWM 引脚,平均亮度主要由占空比控制。
- TIM3_CH1 启动后,动态修改
CCR就能改变高电平持续时间,无需反复重新初始化定时器。 - 调试时应同时检查电气极性、复用引脚、通道启动状态和视觉非线性。
下一课预告
下一阶段可把相同的 PWM 参数计算与比较值更新方法扩展到无源蜂鸣器、舵机或电机驱动,并进一步区分“改变频率”和“改变占空比”对执行器行为的不同影响。