
单片机与物联网 / 系统课时
轮询方式发送与接收
轮询方式发送与接收
轮询方式让主程序直接等待 UART 发送或接收完成,代码路径最直观,适合验证硬件连线、波特率和基础通信。本课将使用 STM32 HAL 阻塞式接口发送字符串、接收单字节并回显,同时区分成功、超时与错误三种返回状态。
学习目标
- 掌握
HAL_UART_Transmit与HAL_UART_Receive的基本调用方式。 - 理解阻塞等待、超时参数和返回状态之间的关系。
- 完成一个可验证的单字节接收与回显程序。
阻塞式收发与超时
HAL_UART_Transmit 会等待发送数据寄存器可写,并在最后一个字节发出后继续等待发送完成标志。HAL_UART_Receive 会等待接收数据寄存器非空,再把字节复制到用户缓冲区。在函数返回前,当前执行流不能继续处理后续业务,因此这种方式也称为阻塞式或轮询式收发。
Timeout 的单位是毫秒。接收多个字节时,它限制的是整次调用从开始到结束的总等待时间,而不是每个字节分别获得一段完整超时。返回值为 HAL_OK 表示完成,HAL_TIMEOUT 表示等待时间耗尽,HAL_ERROR 表示发生奇偶校验、帧、噪声或溢出等错误。HAL_MAX_DELAY 会让调用持续等待,除非明确允许永久阻塞,否则不建议在主循环中滥用。
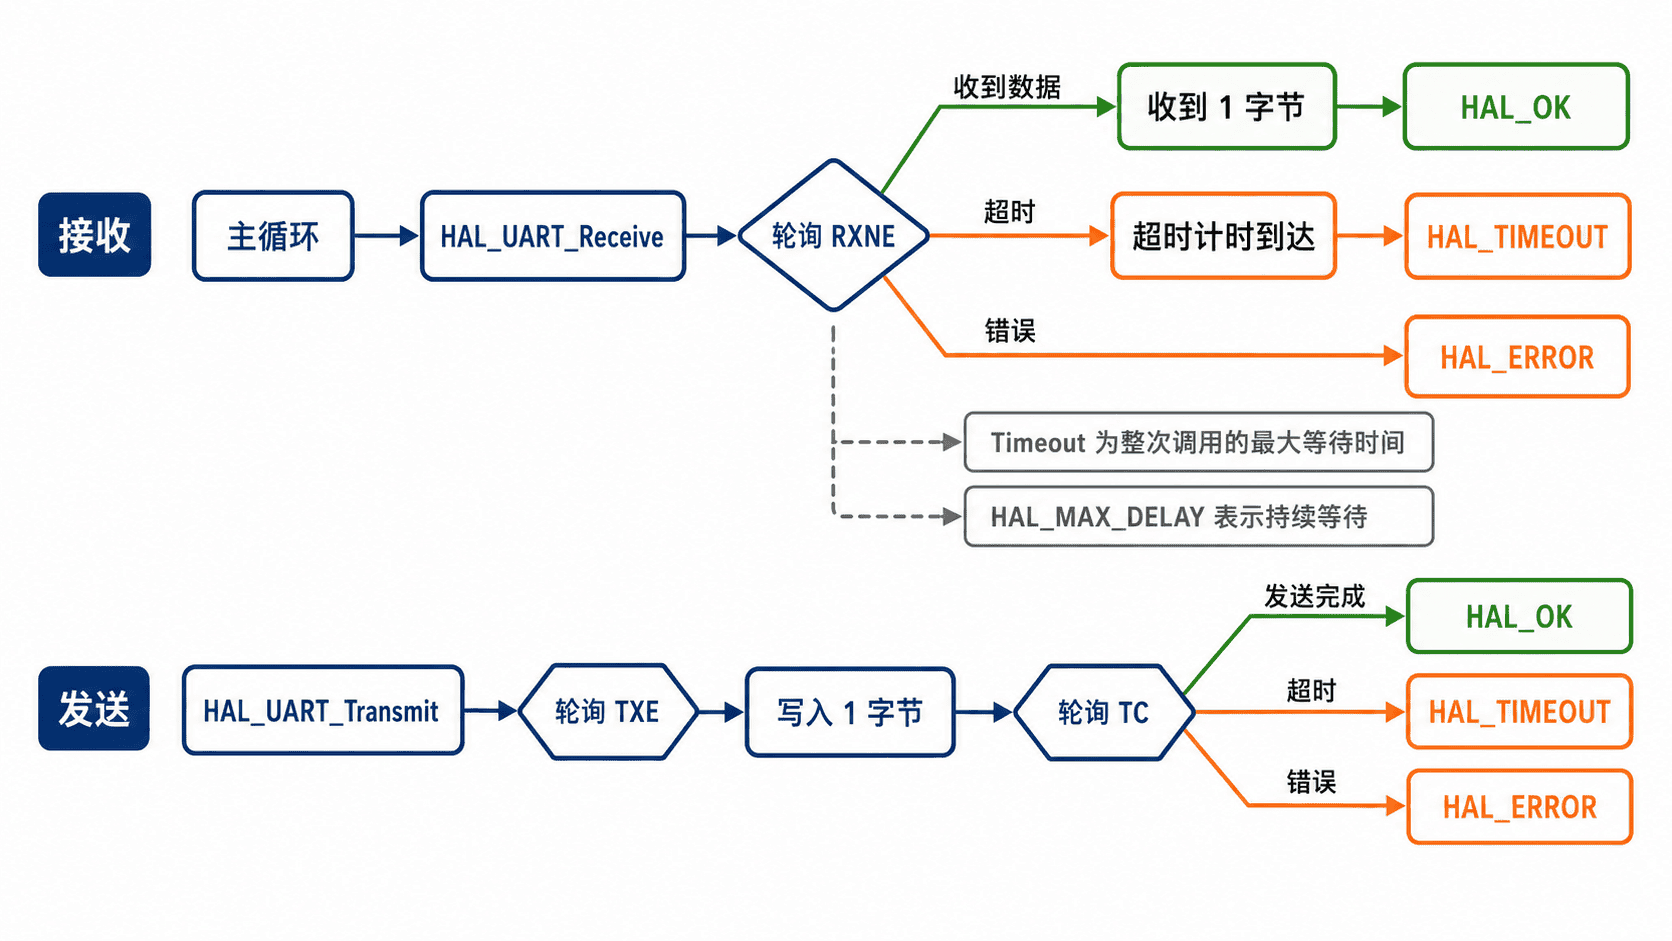
轮询方式适合启动阶段、短命令交互和故障定位,但不适合持续高速接收。只要等待时间明显长于主循环允许的响应时间,就应改用中断或 DMA,让 CPU 在数据到来前执行其他任务。
完整可运行回显示例
下面的 main.c 面向 STM32F103 HAL 工程,使用内部 HSI 作为系统时钟,并将 USART1 配置为 115200 8N1。PA9 连接 USB 转串口模块的 RX,PA10 连接模块的 TX,两端必须共地。工程仍需包含芯片对应的启动文件、链接脚本和 STM32 HAL 驱动。
#include "stm32f1xx_hal.h"

UART_HandleTypeDef huart1;

static void SystemClock_Config(void);
static void USART1_Init(void);
static void Error_Handler(void);

int main(void)
{
    uint8_t readyMessage[] = "Polling UART ready\r\n";
    uint8_t timeoutMessage[] = "[timeout]\r\n";
    uint8_t errorMessage[] = "[uart error]\r\n";
    uint8_t prefix[] = "RX: ";
    uint8_t suffix[] = "\r\n";
    uint8_t receivedByte = 0U;

    HAL_Init();
    SystemClock_Config();
    USART1_Init();

    if (HAL_UART_Transmit(
            &huart1,
            readyMessage,
            (uint16_t)(sizeof(readyMessage) - 1U),
            100U) != HAL_OK) {
        Error_Handler();
    }

    while (1) {
        HAL_StatusTypeDef status = HAL_UART_Receive(
            &huart1,
            &receivedByte,
            1U,
            1000U);

        if (status == HAL_OK) {
            HAL_UART_Transmit(
                &huart1,
                prefix,
                (uint16_t)(sizeof(prefix) - 1U),
                100U);
            HAL_UART_Transmit(&huart1, &receivedByte, 1U, 100U);
            HAL_UART_Transmit(
                &huart1,
                suffix,
                (uint16_t)(sizeof(suffix) - 1U),
                100U);
        } else if (status == HAL_TIMEOUT) {
            HAL_UART_Transmit(
                &huart1,
                timeoutMessage,
                (uint16_t)(sizeof(timeoutMessage) - 1U),
                100U);
        } else {
            __HAL_UART_CLEAR_OREFLAG(&huart1);
            HAL_UART_Transmit(
                &huart1,
                errorMessage,
                (uint16_t)(sizeof(errorMessage) - 1U),
                100U);
        }
    }
}

static void SystemClock_Config(void)
{
    RCC_OscInitTypeDef oscillator = {0};
    RCC_ClkInitTypeDef clocks = {0};

    oscillator.OscillatorType = RCC_OSCILLATORTYPE_HSI;
    oscillator.HSIState = RCC_HSI_ON;
    oscillator.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT;
    oscillator.PLL.PLLState = RCC_PLL_NONE;

    if (HAL_RCC_OscConfig(&oscillator) != HAL_OK) {
        Error_Handler();
    }

    clocks.ClockType = RCC_CLOCKTYPE_HCLK
        | RCC_CLOCKTYPE_SYSCLK
        | RCC_CLOCKTYPE_PCLK1
        | RCC_CLOCKTYPE_PCLK2;
    clocks.SYSCLKSource = RCC_SYSCLKSOURCE_HSI;
    clocks.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clocks.APB1CLKDivider = RCC_HCLK_DIV1;
    clocks.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clocks, FLASH_LATENCY_0) != HAL_OK) {
        Error_Handler();
    }
}

static void USART1_Init(void)
{
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_AFIO_CLK_ENABLE();
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_USART1_CLK_ENABLE();

    gpio.Pin = GPIO_PIN_9;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &gpio);

    gpio.Pin = GPIO_PIN_10;
    gpio.Mode = GPIO_MODE_INPUT;
    gpio.Pull = GPIO_NOPULL;
    HAL_GPIO_Init(GPIOA, &gpio);

    huart1.Instance = USART1;
    huart1.Init.BaudRate = 115200;
    huart1.Init.WordLength = UART_WORDLENGTH_8B;
    huart1.Init.StopBits = UART_STOPBITS_1;
    huart1.Init.Parity = UART_PARITY_NONE;
    huart1.Init.Mode = UART_MODE_TX_RX;
    huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart1.Init.OverSampling = UART_OVERSAMPLING_16;

    if (HAL_UART_Init(&huart1) != HAL_OK) {
        Error_Handler();
    }
}

static void Error_Handler(void)
{
    __disable_irq();

    while (1) {
    }
}
预期输出:串口助手设置为 115200 8N1,关闭本地回显,等待超过 1 秒后发送不带换行的字符 A,可观察到以下内容。超时行数取决于发送前等待了多少秒。
Polling UART ready
[timeout]
RX: A
验证方法与常见错误
先用示波器或逻辑分析仪确认 PA9 在启动后出现发送波形,再检查 USB 转串口模块是否使用 3.3 V TTL 电平。若终端只显示乱码,优先核对波特率、数据位、停止位和时钟配置;若完全无输出,检查 TX 与 RX 是否交叉连接以及是否共地。
不要把很长的字符串交给较短超时。发送 n 个字节的理论时间约为 秒,其中 10 包含起始位、8 个数据位和停止位。超时小于实际发送时间时,函数可能返回 HAL_TIMEOUT,而调用者若未检查返回值,就会把未完成的发送误判为成功。
轮询接收还可能让按键扫描、界面刷新或控制算法停顿。调试时可在调用前后翻转一个 GPIO,通过脉宽直接测量阻塞时间;正式程序则应为每个任务设定可接受的最大延迟,并据此选择轮询、中断或 DMA。
本课练习
- 可配置超时回显:初始条件为 USART1 已按示例配置。将接收超时改为
200 ms,分别在连续发送字符和停止发送时观察输出。验收条件是程序能区分HAL_OK与HAL_TIMEOUT,且不会因为一次超时退出主循环。 - 固定长度命令接收:接收 4 个字节并在成功后原样返回。要求使用一个 4 字节数组,检查返回状态,并说明为什么整次调用的超时不能简单理解为每个字节各等待同样时间。验收条件是发送
PING时收到PING,发送不足 4 个字节时能进入超时分支。
本课总结
- 阻塞式 UART 接口结构简单,但函数返回前会占用当前执行流。
Timeout限制整次调用的最长等待时间,返回状态必须被检查。- 轮询适合低频和调试场景,连续通信应改用中断或 DMA。
下一课预告
下一课将学习“中断接收与环形缓冲区”,把字节接收从主循环等待改为中断驱动,并使用固定容量缓冲区吸收短时间的数据突发。