
单片机与物联网 / 系统课时
中断优先级配置
中断优先级配置
当外部按键、定时器和串口同时产生中断时,处理器必须决定谁先执行、谁可以打断谁。本课以 STM32F103 的 NVIC 为例,建立抢占优先级与响应优先级的配置方法,并用可运行程序验证排序与抢占规则。
学习目标
- 理解抢占优先级与响应优先级各自解决的问题。
- 能够为不同中断分配合理的优先级分组与数值。
- 能够识别优先级配置无效、阻塞和响应顺序异常的原因。
优先级分组与配置规则
Cortex-M3 使用 NVIC 管理可屏蔽中断。优先级数值越小,优先级越高。STM32F103 实现了 4 个有效优先级位,优先级分组决定这 4 位如何分给抢占优先级和响应优先级。分组是全局设置,同一时刻不能为不同外设使用不同分组。
抢占优先级决定一个中断能否打断正在执行的另一个中断。只有新中断的抢占优先级更高,也就是数值更小,才会发生抢占。响应优先级也称子优先级,只在多个相同抢占级别的中断同时处于等待状态时决定先后顺序,不会让它们互相打断。
| 比较项目 | 抢占优先级 | 响应优先级 |
|---|---|---|
| 主要作用 | 决定能否打断当前 ISR | 决定同抢占级别的等待顺序 |
| 数值规则 | 数值越小,级别越高 | 数值越小,等待时越先响应 |
| 能否产生嵌套 | 可以 | 不可以 |
| 配置范围 | 由分组分配的位数决定 | 由分组分配的位数决定 |
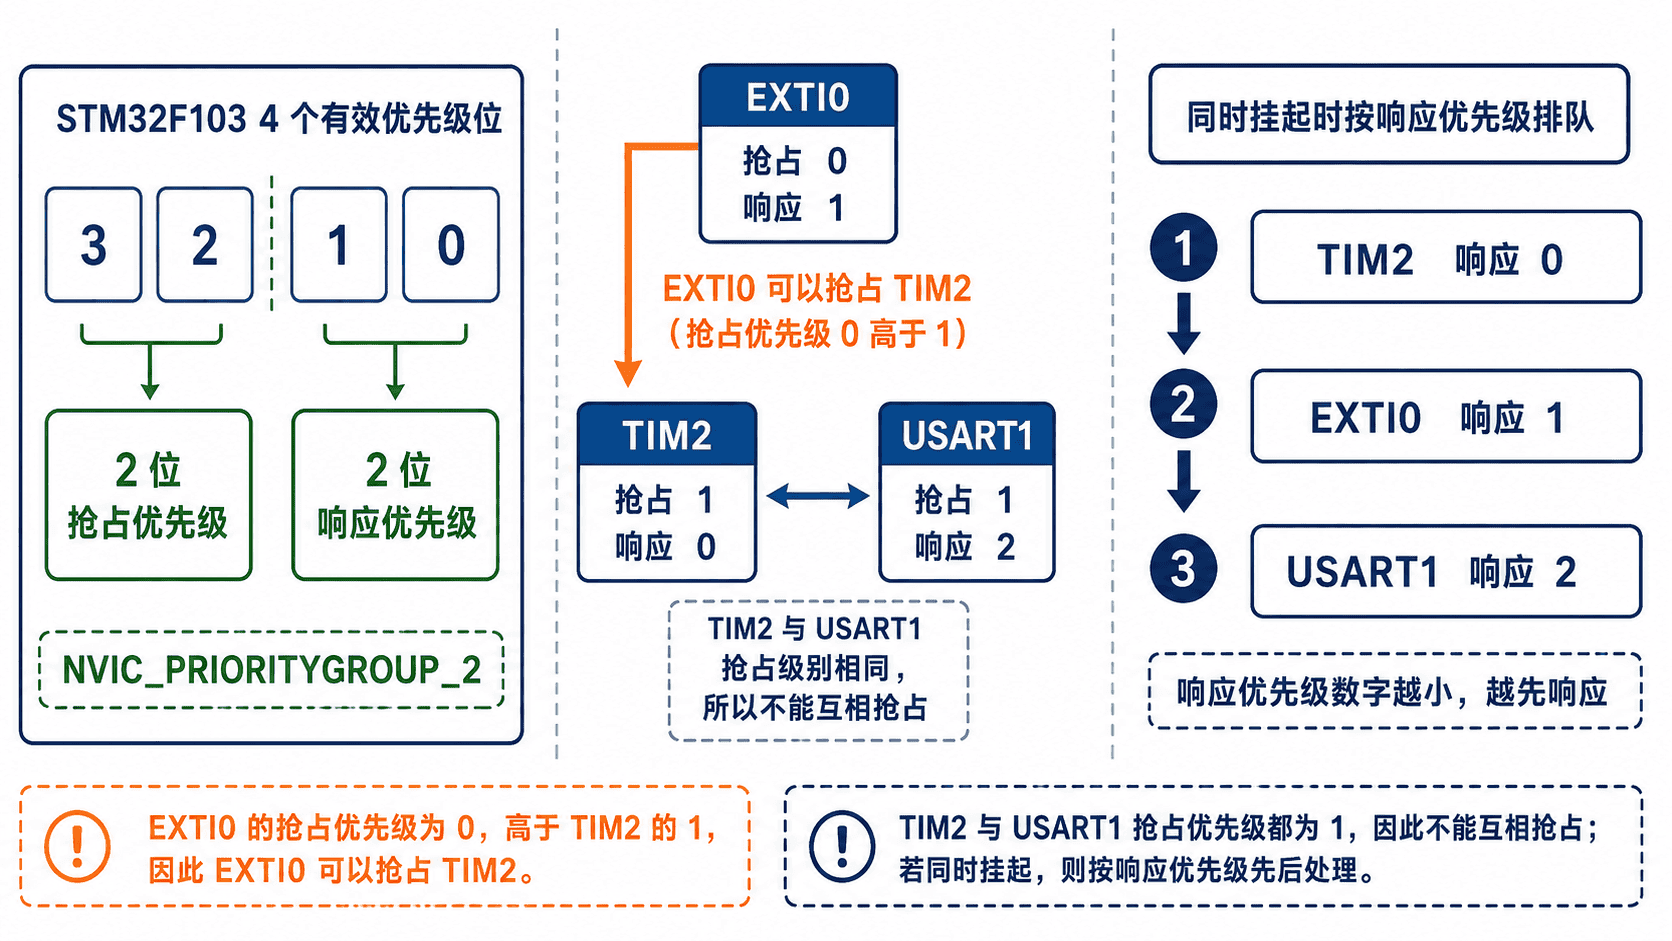
对初学项目,NVIC_PRIORITYGROUP_2 通常较容易理解:2 位用于抢占优先级,2 位用于响应优先级,两者的可用值均为 0~3。优先级分组应在系统初始化阶段设置一次,之后先配置优先级,再使能对应 IRQ。
下面是 STM32F1 HAL 工程中的配置片段,依赖已完成的 EXTI0 与 TIM2 外设初始化,只展示 NVIC 相关设置,不作为独立程序运行。
HAL_NVIC_SetPriorityGrouping(NVIC_PRIORITYGROUP_2);

HAL_NVIC_SetPriority(EXTI0_IRQn, 0, 1);
HAL_NVIC_EnableIRQ(EXTI0_IRQn);

HAL_NVIC_SetPriority(TIM2_IRQn, 1, 0);
HAL_NVIC_EnableIRQ(TIM2_IRQn);
这组配置表示 EXTI0 可以抢占 TIM2。若另一个中断也使用抢占优先级 1,则它不能打断 TIM2,只能在 TIM2 退出后,根据响应优先级和挂起顺序获得处理机会。
完整可运行示例
下面的标准 C 程序不依赖单片机硬件,用同一组优先级数据模拟“同时挂起的排序”和“能否抢占”两条规则。将文件保存为 priority_demo.c。
#include <stdio.h>
#include <stdlib.h>

typedef struct {
    const char *name;
    int preempt_priority;
    int response_priority;
} Interrupt;

static int compare_pending(const void *left, const void *right) {
    const Interrupt *a = (const Interrupt *)left;
    const Interrupt *b = (const Interrupt *)right;

    if (a->preempt_priority != b->preempt_priority) {
        return a->preempt_priority - b->preempt_priority;
    }
    return a->response_priority - b->response_priority;
}

static int can_preempt(const Interrupt *incoming, const Interrupt *running) {
    return incoming->preempt_priority < running->preempt_priority;
}

int main(void) {
    Interrupt pending[] = {
        {"USART1", 1, 2},
        {"TIM2", 1, 0},
        {"EXTI0", 0, 1}
    };
    const size_t count = sizeof(pending) / sizeof(pending[0]);

    qsort(pending, count, sizeof(pending[0]), compare_pending);

    printf("Priority grouping: 2 preempt bits + 2 response bits\n");
    printf("Simultaneous pending order: ");
    for (size_t i = 0; i < count; ++i) {
        printf("%s%s", pending[i].name, i + 1 == count ? "\n" : " -> ");
    }

    printf("EXTI0 can preempt TIM2: %s\n",
           can_preempt(&pending[0], &pending[1]) ? "yes" : "no");
    printf("USART1 can preempt TIM2: %s\n",
           can_preempt(&pending[2], &pending[1]) ? "yes" : "no");

    return 0;
}
在安装 GCC 或 Clang 的终端中执行:
gcc -std=c11 -Wall -Wextra -O2 priority_demo.c -o priority_demo
./priority_demo
预期输出
Priority grouping: 2 preempt bits + 2 response bits
Simultaneous pending order: EXTI0 -> TIM2 -> USART1
EXTI0 can preempt TIM2: yes
USART1 can preempt TIM2: no
排序结果说明:EXTI0 的抢占优先级最高,因此最先处理;TIM2 与 USART1 的抢占优先级相同,响应优先级更高的 TIM2 先进入处理。USART1 即使响应优先级较低或较高,也不能在相同抢占级别下打断 TIM2。
常见错误与调试方法
最常见的错误是把“大数”误认为“高优先级”。在 NVIC 中,0 比 1 更高。配置完成后,可以在调试器中查看 SCB->AIRCR 的分组字段和 NVIC->IP 中的优先级值,确认实际写入结果,而不是只检查源代码。
不要在设置完各中断优先级后再次修改全局分组。已有寄存器位不会自动按照新含义重新编码,原本合理的配置会被重新解释。正确做法是在系统启动早期固定分组,再统一配置所有 IRQ。
相同抢占优先级的中断不会互相嵌套,即使响应优先级不同。若高频 ISR 执行时间过长,低优先级事件会持续挂起。ISR 中应只完成清标志、采样和记录状态,把日志、协议解析与复杂计算移到主循环或任务中。
本课总结
- 抢占优先级决定能否嵌套,响应优先级只决定同级等待顺序。
- NVIC 的优先级数值越小越高,分组必须在配置各 IRQ 之前统一确定。
- 合理设计应同时考虑事件紧急程度、触发频率和 ISR 最坏执行时间。
下一课预告
下一课将学习“通用定时器计数”,从定时器输入时钟、预分频器和自动重装载寄存器出发,计算准确的计数频率与溢出周期。