
单片机与物联网 / 系统课时
校准、滤波与单位换算
校准、滤波与单位换算
ADC 原始码值通常包含随机噪声、偶发尖峰和系统误差,不能直接当作温度或光照结果。本课建立“限幅、平均、校准、换算”的处理链,并用可运行的 C 程序验证每一步的实际效果。
学习目标
- 区分限幅滤波、平均滤波和线性校准各自解决的问题。
- 使用滑动平均保存连续状态,并正确处理窗口尚未填满的启动阶段。
- 通过两点标定计算斜率和截距,把 ADC 码值换算为电压与物理量。
从原始码到物理量
一条可靠的数据链通常先处理异常点,再降低随机噪声,最后修正系统比例和零点误差。限幅滤波比较当前值与上一个已接受值,抑制不可能的瞬时跳变;滑动平均在固定窗口内求均值;两点线性校准根据两个已知参考点建立码值与物理量的对应关系。
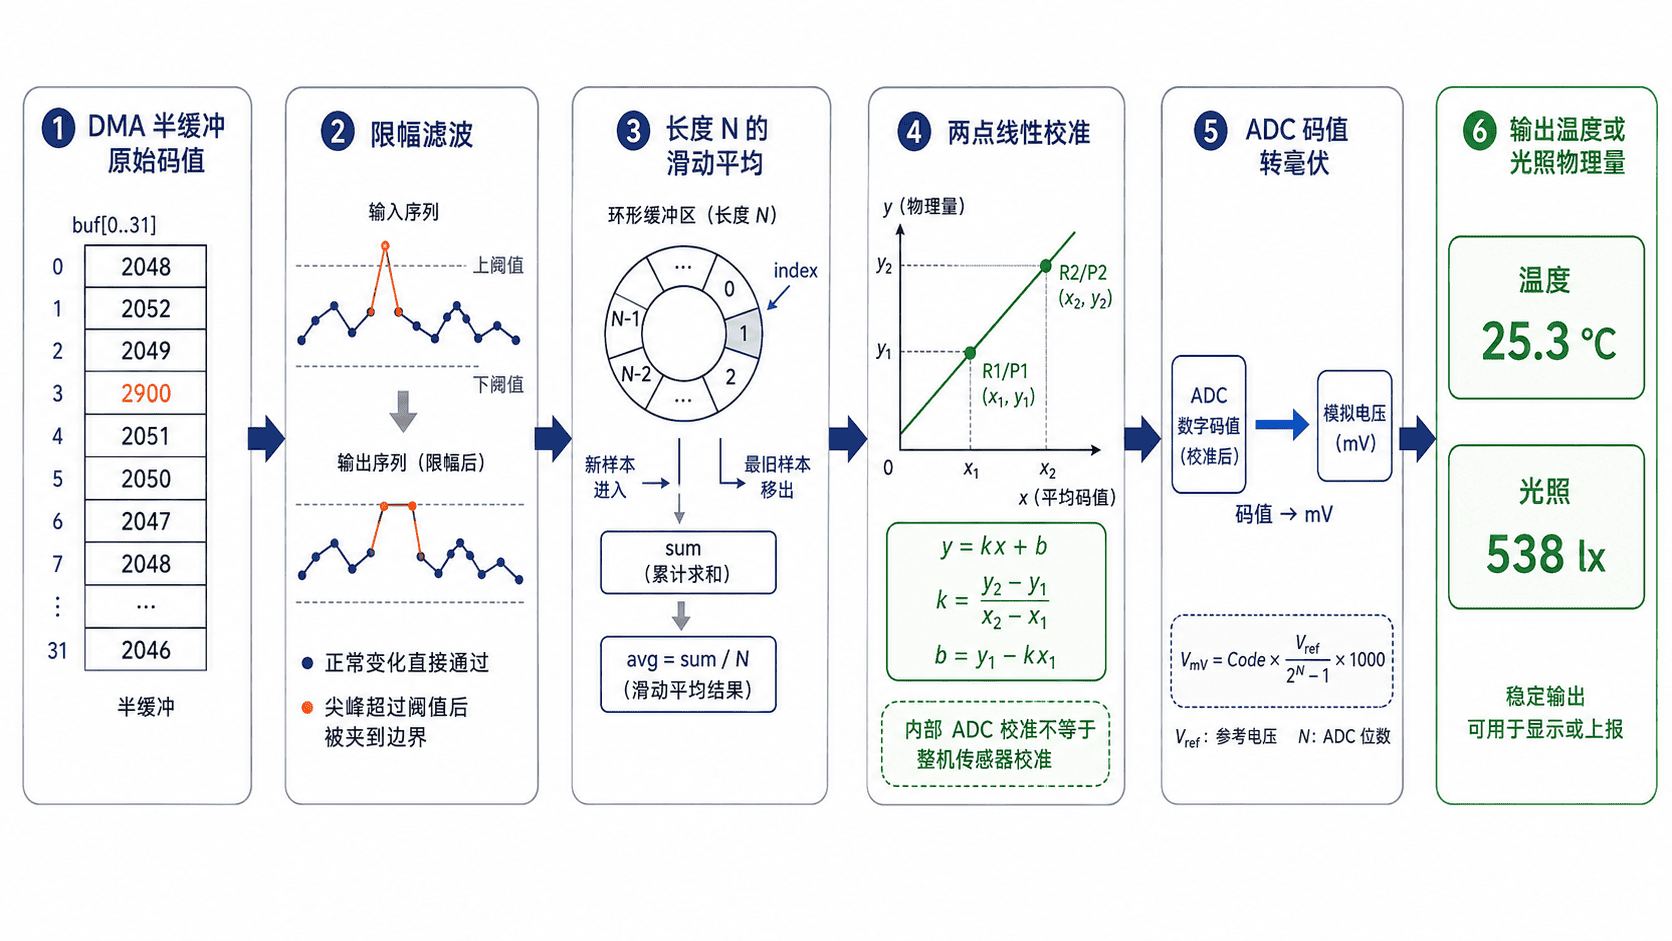
处理顺序不能机械固定。若传感器允许真实快速变化,过严的限幅会把有效信号误判为异常;若平均窗口过大,结果虽然平滑,却会产生明显响应延迟。参数必须由传感器最大变化速度、采样频率和控制系统允许延迟共同确定。
滤波与校准规则
限幅滤波把当前样本限制在上一个已接受样本的区间 内。滑动平均使用最近 个样本,公式为 。窗口未填满时,应除以当前有效样本数,而不是始终除以 。
两点线性校准使用参考点 和 。斜率与截距分别为 、,最终物理量为 。若只需要电压,可按 换算 12 位 ADC 结果。
| 处理步骤 | 主要作用 | 关键代价 |
|---|---|---|
| 限幅滤波 | 抑制偶发尖峰和通信毛刺 | 阈值过小会削平真实突变 |
| 滑动平均 | 降低近似零均值的随机噪声 | 窗口越大,响应延迟越高 |
| 两点校准 | 修正比例误差与零点偏移 | 只适用于测量区间内近似线性的系统 |
| 单位换算 | 生成 mV、℃、lx 等可读结果 | 依赖参考电压和传感器模型 |
完整可运行示例
下面的标准 C 程序模拟一组 ADC 样本,其中 2500 是异常尖峰。程序先使用阈值 80 的限幅滤波,再计算 4 点滑动平均;校准参考点设为原始码值 620 对应 10 ℃、3100 对应 50 ℃,同时按 3.3 V 参考电压换算毫伏。
#include <stddef.h>
#include <stdint.h>
#include <stdio.h>

#define WINDOW_SIZE 4U

typedef struct {
    uint16_t values[WINDOW_SIZE];
    size_t count;
    size_t index;
    uint32_t sum;
} AverageFilter;

typedef struct {
    double slope;
    double offset;
} LinearCalibration;

static uint16_t LimitSample(
    uint16_t current,
    uint16_t previous,
    uint16_t threshold
) {
    int32_t lower = (int32_t)previous - threshold;
    int32_t upper = (int32_t)previous + threshold;
    int32_t value = current;

    if (value < lower) {
        value = lower;
    } else if (value > upper) {
        value = upper;
    }

    if (value < 0) {
        value = 0;
    } else if (value > 4095) {
        value = 4095;
    }

    return (uint16_t)value;
}

static double MovingAveragePush(
    AverageFilter *filter,
    uint16_t sample
) {
    if (filter->count < WINDOW_SIZE) {
        filter->values[filter->index] = sample;
        filter->sum += sample;
        filter->count++;
    } else {
        filter->sum -= filter->values[filter->index];
        filter->values[filter->index] = sample;
        filter->sum += sample;
    }

    filter->index = (filter->index + 1U) % WINDOW_SIZE;
    return (double)filter->sum / filter->count;
}

static LinearCalibration MakeCalibration(
    double raw1,
    double value1,
    double raw2,
    double value2
) {
    LinearCalibration calibration;

    calibration.slope = (value2 - value1) / (raw2 - raw1);
    calibration.offset = value1 - calibration.slope * raw1;
    return calibration;
}

int main(void) {
    const uint16_t samples[] = {
        620, 628, 635, 640, 2500, 648,
        655, 662, 670, 678, 686, 694
    };
    const size_t sampleCount =
        sizeof(samples) / sizeof(samples[0]);
    const uint16_t limitThreshold = 80U;
    AverageFilter average = {0};
    LinearCalibration temperature =
        MakeCalibration(620.0, 10.0, 3100.0, 50.0);
    uint16_t previous = samples[0];

    printf("i raw limited average mV temp_C\n");

    for (size_t i = 0U; i < sampleCount; i++) {
        uint16_t limited = (i == 0U)
            ? samples[i]
            : LimitSample(
                samples[i],
                previous,
                limitThreshold
            );
        double filtered =
            MovingAveragePush(&average, limited);
        uint32_t millivolts = (uint32_t)(
            filtered * 3300.0 / 4095.0 + 0.5
        );
        double tempC =
            temperature.slope * filtered +
            temperature.offset;

        printf(
            "%2zu %4u %7u %7.2f %4lu %6.2f\n",
            i,
            samples[i],
            limited,
            filtered,
            (unsigned long)millivolts,
            tempC
        );

        previous = limited;
    }

    return 0;
}
将代码保存为 adc_filter_calibration.c,使用支持 C11 的 GCC 编译并运行。
gcc -std=c11 -Wall -Wextra -pedantic adc_filter_calibration.c -o adc_filter_calibration
./adc_filter_calibration
预期输出如下。
i raw limited average mV temp_C
 0  620     620  620.00  500  10.00
 1  628     628  624.00  503  10.06
 2  635     635  627.67  506  10.12
 3  640     640  630.75  508  10.17
 4 2500     720  655.75  528  10.58
 5  648     648  660.75  532  10.66
 6  655     655  665.75  537  10.74
 7  662     662  671.25  541  10.83
 8  670     670  658.75  531  10.62
 9  678     678  666.25  537  10.75
10  686     686  674.00  543  10.87
11  694     694  682.00  550  11.00
结果解读与嵌入式移植
第 4 个索引处的原始值从 640 跳到 2500,超过允许变化范围,因此被限制为 720。该值进入 4 点窗口后,平均值只从 630.75 上升到 655.75,没有被尖峰直接拉到高位。索引 8 时,受限尖峰离开窗口,平均值回落到 658.75,这是滑动窗口正常更新的结果。
移植到上一课的 DMA 程序时,应让 AverageFilter、上一个有效值和校准参数保持为长期状态,不要在处理每个半缓冲前重新清零。可以逐点遍历 32 个 DMA 样本并更新滤波器,也可以先对整块求统计量,但两种方法的响应速度和异常点处理效果不同。
校准与滤波的工程边界
STM32F1 的 HAL_ADCEx_Calibration_Start() 用于校正 ADC 内部偏移,它不能替代整机两点标定。传感器误差、分压电阻、运放增益和 VDDA 偏差仍需通过已知参考输入进行系统校准。校准点应覆盖实际工作区间,并避免两个参考码值过于接近,否则斜率会对测量误差非常敏感。
示例把 VDDA 视为 3300 mV。若供电变化明显,应使用实测 VDDA、稳定外部参考源,或结合内部参考通道估算供电电压。平均滤波对周期性干扰不一定有效;面对 50 Hz 或 60 Hz 干扰时,可调整采样窗口覆盖完整周期,或使用中值、陷波等更合适的方法。
本课总结
- 限幅处理异常跃变,滑动平均处理随机噪声,两点校准修正比例与零点误差,三者职责不能互相替代。
- 滤波器必须跨 DMA 数据块保存状态,窗口大小和限幅阈值应由采样率、信号变化速度与允许延迟共同决定。
- ADC 内部校准只能修正转换器自身偏移,可靠的物理量结果仍依赖参考电压和整机标定。
下一课预告
下一阶段将把已经校准并带单位的数据用于阈值判断、告警、显示和闭环控制,并进一步处理多通道传感器之间的采样同步与数据组织。