
单片机与物联网 / 系统课时
输入捕获测量脉冲
输入捕获测量脉冲
本课使用 STM32F103 的 TIM2 输入捕获记录脉冲边沿计数,并由硬件得到周期和高电平时间。示例用 TIM3 生成 1 kHz、25% 占空比测试波形,通过一根跳线完成回环自测,串口直接输出频率与占空比。
学习目标
- 理解输入捕获、边沿极性、捕获寄存器和计数器复位之间的关系。
- 使用 PWM Input 模式同时测量周期与高电平持续时间。
- 根据计数时钟换算频率和占空比,并分析溢出、分辨率和噪声边沿。
测量模型与接线
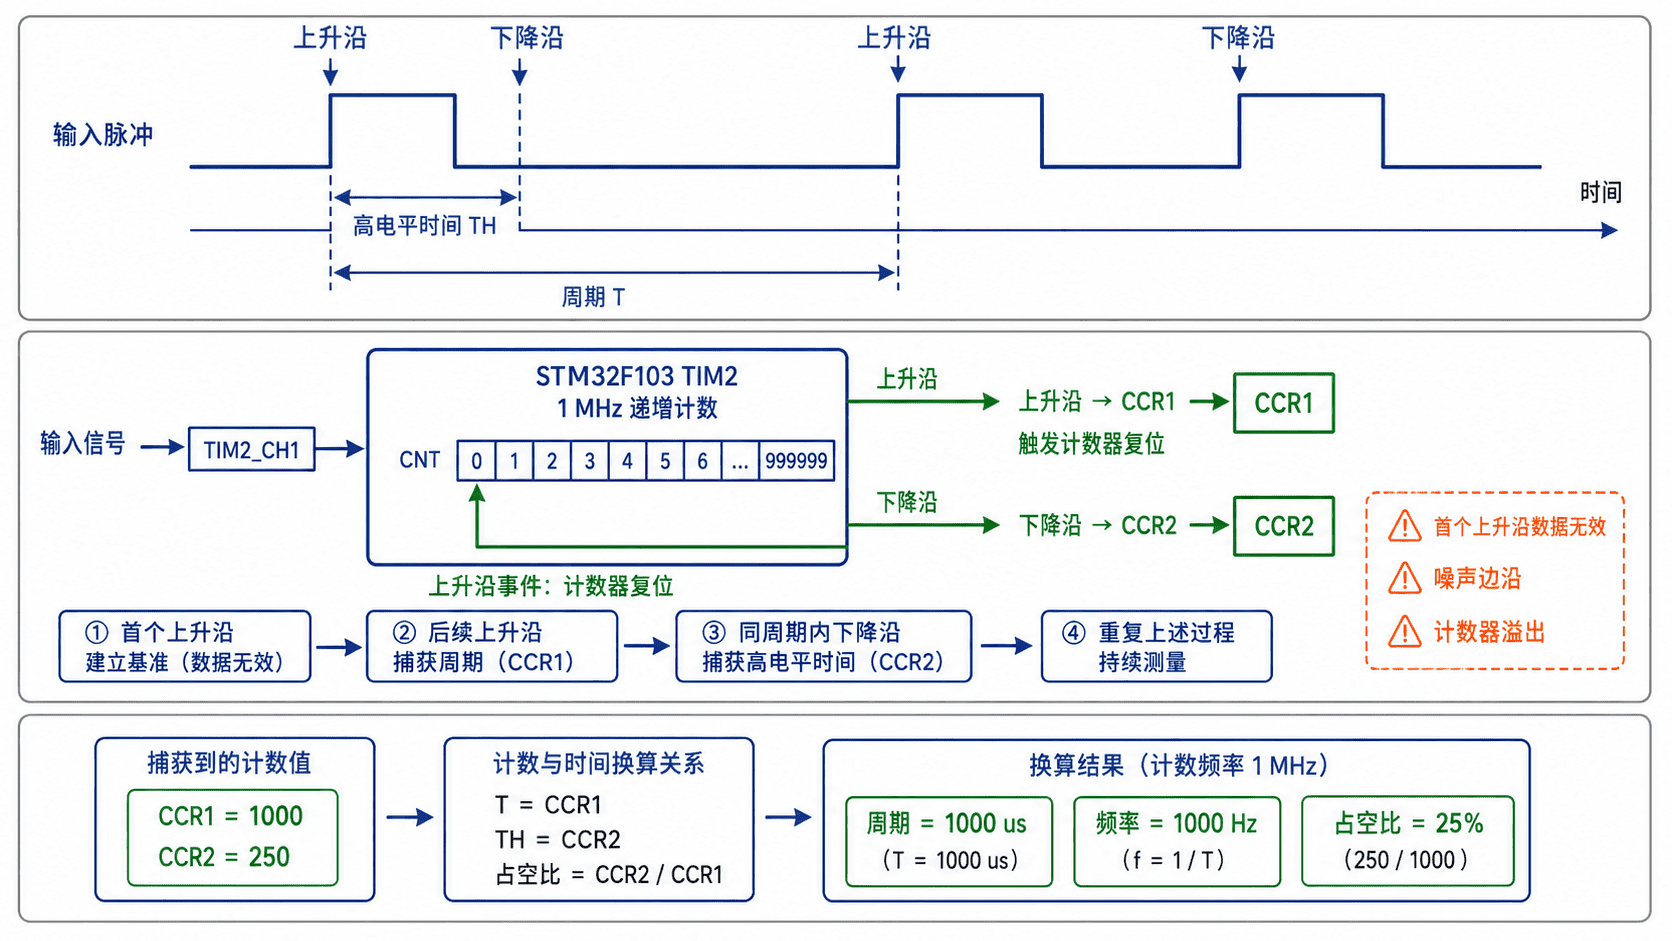
输入捕获不会主动产生波形,而是在指定边沿到达时,把当前计数器值锁存到捕获比较寄存器。测周期需要连续两个同极性边沿;测高电平时间还需要记录同一周期内的下降沿。PWM Input 模式把两个通道映射到同一个输入脚,并让上升沿自动复位计数器,因此可以直接得到两个时间量。
本例将 TIM3_CH1 的 PA6 配置为 1 kHz、25% 占空比 PWM 输出,再用跳线连接到 TIM2_CH1 的 PA0。两者位于同一开发板时已经共地;若改接外部信号源,必须确保信号幅度满足 3.3 V 输入阈值,且信号源地与开发板地相连。
| 引脚 | 外设功能 | 用途 |
|---|---|---|
PA6 |
TIM3_CH1 | 输出 1 kHz、25% 测试 PWM |
PA0 |
TIM2_CH1 | 接收待测脉冲 |
PA9 |
USART1_TX | 输出测量结果 |
PA10 |
USART1_RX | 本例初始化但不接收数据 |
输入捕获的工作机制
TIM2 仍使用 72 MHz 定时器时钟,设置 PSC = 71 后得到 1 MHz 计数频率,因此一个计数等于 1 μs。通道 1 直接连接 TI1,捕获上升沿;通道 2 间接连接 TI1,捕获下降沿;从模式选择 Reset,触发源选择 TI1FP1,使每次上升沿到来后计数器自动清零。
第二个及之后的上升沿到来时,CCR1 保存完整周期计数;本周期内下降沿到来时,CCR2 保存从上升沿到下降沿的计数。于是:
PWM Input 模式配置
通道 1 和通道 2 必须使用同一输入源,但捕获极性相反。只有通道 1 开启捕获中断,通道 2 由硬件静默锁存下降沿时间,这样不会在每个周期产生两次软件中断。首次上升沿只负责建立计数起点,其 CCR1 代表启动到首个边沿的时间,因此示例主动丢弃第一次结果。
测试 PWM 的 TIM3 同样使用 1 MHz 计数,ARR = 999 得到 1000 μs 周期,CCR1 = 250 使高电平保持 250 μs。将 PWM 输出和输入捕获放在同一时钟域内,可以先验证配置逻辑;换成外部信号后,再观察晶振误差和边沿噪声带来的波动。
完整示例与运行
下面的 main.c 可用于 STM32CubeIDE 创建的 STM32F103C8Tx HAL 工程。工程仍需要 CubeMX 生成的启动文件、HAL 驱动和链接脚本。下载前用跳线连接 PA6 与 PA0,USART1 设置为 115200 8N1。
#include "stm32f1xx_hal.h"
#include <stdint.h>
#include <stdio.h>

TIM_HandleTypeDef htim2;
TIM_HandleTypeDef htim3;
UART_HandleTypeDef huart1;

/* 中断发布同一周期内的周期值与高电平值,主循环成对读取。 */
static volatile uint32_t g_period_us = 0;
static volatile uint32_t g_high_us = 0;
static volatile uint8_t g_measurement_valid = 0;

void SystemClock_Config(void);
static void MX_TIM2_Init(void);
static void MX_TIM3_Init(void);
static void MX_USART1_UART_Init(void);
static void CopyMeasurement(uint32_t *period_us, uint32_t *high_us);
static void Error_Handler(void);

int main(void)
{
    uint32_t last_print_ms = 0;

    HAL_Init();
    SystemClock_Config();
    MX_USART1_UART_Init();
    MX_TIM2_Init();
    MX_TIM3_Init();

    /* 先启用静默捕获下降沿的通道 2,再启用通道 1 中断。 */
    if (HAL_TIM_IC_Start(&htim2, TIM_CHANNEL_2) != HAL_OK) {
        Error_Handler();
    }

    if (HAL_TIM_IC_Start_IT(&htim2, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }

    if (HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }

    printf("input capture started\r\n");

    while (1) {
        if ((HAL_GetTick() - last_print_ms) >= 500U && g_measurement_valid != 0U) {
            uint32_t period_us;
            uint32_t high_us;
            uint32_t frequency_milli_hz;
            uint32_t duty_x100;

            last_print_ms += 500U;
            CopyMeasurement(&period_us, &high_us);

            if (period_us == 0U || high_us > period_us) {
                continue;
            }

            /* 使用定点整数避免依赖 printf 的浮点格式支持。 */
            frequency_milli_hz =
                (uint32_t)(1000000000ULL / (uint64_t)period_us);
            duty_x100 =
                (uint32_t)(((uint64_t)high_us * 10000ULL) /
                           (uint64_t)period_us);

            printf("period=%lu us, high=%lu us, "
                   "frequency=%lu.%03lu Hz, duty=%lu.%02lu%%\r\n",
                   (unsigned long)period_us,
                   (unsigned long)high_us,
                   (unsigned long)(frequency_milli_hz / 1000U),
                   (unsigned long)(frequency_milli_hz % 1000U),
                   (unsigned long)(duty_x100 / 100U),
                   (unsigned long)(duty_x100 % 100U));
        }
    }
}

void HAL_TIM_IC_CaptureCallback(TIM_HandleTypeDef *htim)
{
    static uint8_t discard_first_capture = 1;
    uint32_t period;
    uint32_t high;

    if (htim->Instance != TIM2 ||
        htim->Channel != HAL_TIM_ACTIVE_CHANNEL_1) {
        return;
    }

    period = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_1);
    high = HAL_TIM_ReadCapturedValue(htim, TIM_CHANNEL_2);

    /* 首次 CCR1 不是完整周期,只用于建立复位后的计时起点。 */
    if (discard_first_capture != 0U) {
        discard_first_capture = 0U;
        return;
    }

    if (period > 0U && high <= period) {
        g_period_us = period;
        g_high_us = high;
        g_measurement_valid = 1;
    }
}

static void CopyMeasurement(uint32_t *period_us, uint32_t *high_us)
{
    uint32_t primask = __get_PRIMASK();

    __disable_irq();
    *period_us = g_period_us;
    *high_us = g_high_us;

    if (primask == 0U) {
        __enable_irq();
    }
}

static void MX_TIM2_Init(void)
{
    TIM_IC_InitTypeDef input = {0};
    TIM_SlaveConfigTypeDef slave = {0};

    /* 1 MHz 计数使捕获值可直接按微秒解释。 */
    htim2.Instance = TIM2;
    htim2.Init.Prescaler = 72 - 1;
    htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim2.Init.Period = 0xFFFFFFFFU;
    htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim2.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;

    if (HAL_TIM_IC_Init(&htim2) != HAL_OK) {
        Error_Handler();
    }

    /* CH1 捕获上升沿周期,CH2 从同一 TI1 输入捕获下降沿。 */
    input.ICPolarity = TIM_INPUTCHANNELPOLARITY_RISING;
    input.ICSelection = TIM_ICSELECTION_DIRECTTI;
    input.ICPrescaler = TIM_ICPSC_DIV1;
    input.ICFilter = 0;

    if (HAL_TIM_IC_ConfigChannel(&htim2, &input, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }

    input.ICPolarity = TIM_INPUTCHANNELPOLARITY_FALLING;
    input.ICSelection = TIM_ICSELECTION_INDIRECTTI;

    if (HAL_TIM_IC_ConfigChannel(&htim2, &input, TIM_CHANNEL_2) != HAL_OK) {
        Error_Handler();
    }

    /* 每个上升沿复位 CNT,使 CCR1 与 CCR2 都相对本周期起点。 */
    slave.SlaveMode = TIM_SLAVEMODE_RESET;
    slave.InputTrigger = TIM_TS_TI1FP1;
    slave.TriggerPolarity = TIM_TRIGGERPOLARITY_RISING;
    slave.TriggerPrescaler = TIM_TRIGGERPRESCALER_DIV1;
    slave.TriggerFilter = 0;

    if (HAL_TIM_SlaveConfigSynchro(&htim2, &slave) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_TIM3_Init(void)
{
    TIM_OC_InitTypeDef pwm = {0};(&htim2, &slave) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_TIM3_Init(void)
{
    TIM_OC_InitTypeDef pwm = {0};

    /* TIM3 生成 1000 us 周期、250 us 高电平的自测波形。 */
    htim3.Instance = TIM3;
    htim3.Init.Prescaler = 72 - 1;
    htim3.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim3.Init.Period = 1000 - 1;
    htim3.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim3.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;

    if (HAL_TIM_PWM_Init(&htim3) != HAL_OK) {
        Error_Handler();
    }

    pwm.OCMode = TIM_OCMODE_PWM1;
    pwm.Pulse = 250;
    pwm.OCPolarity = TIM_OCPOLARITY_HIGH;
    pwm.OCFastMode = TIM_OCFAST_DISABLE;

    if (HAL_TIM_PWM_ConfigChannel(&htim3, &pwm, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_USART1_UART_Init(void)
{
    huart1.Instance = USART1;
    huart1.Init.BaudRate = 115200;
    huart1.Init.WordLength = UART_WORDLENGTH_8B;
    huart1.Init.StopBits = UART_STOPBITS_1;
    huart1.Init.Parity = UART_PARITY_NONE;
    huart1.Init.Mode = UART_MODE_TX_RX;
    huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart1.Init.OverSampling = UART_OVERSAMPLING_16;

    if (HAL_UART_Init(&huart1) != HAL_OK) {
        Error_Handler();
    }
}

void HAL_TIM_IC_MspInit(TIM_HandleTypeDef *htim)
{
    GPIO_InitTypeDef gpio = {0};

    if (htim->Instance == TIM2) {
        __HAL_RCC_TIM2_CLK_ENABLE();
        __HAL_RCC_GPIOA_CLK_ENABLE();

        gpio.Pin = GPIO_PIN_0;
        gpio.Mode = GPIO_MODE_INPUT;
        gpio.Pull = GPIO_NOPULL;
        HAL_GPIO_Init(GPIOA, &gpio);

       void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *htim)
{
    GPIO_InitTypeDef gpio = {0};

    if (htim->Instance == TIM3) {
        __HAL_RCC_TIM3_CLK_ENABLE();
        __HAL_RCC_GPIOA_CLK_ENABLE();

        gpio.Pin = GPIO_PIN_6;
        gpio.Mode = GPIO_MODE_AF_PP;
        gpio.Speed = GPIO_SPEED_FREQ_HIGH;
        HAL_GPIO_Init(GPIO_GPIOA_CLK_ENABLE();

        gpio.Pin = GPIO_PIN_6;
        gpio.Mode = GPIO_MODE_AF_PP;
        gpio.Speed = GPIO_SPEED_FREQ_HIGH;
        HAL_GPIO_Init(GPIOA, &gpio);
    }
}

void HAL_UART_MspInit(UART_HandleTypeDef *huart)
{
    GPIO_InitTypeDef gpio = {0};

    if (huart->Instance == USART1) {
        __HAL_RCC_USART1_CLK_ENABLE();
        __HAL_RCC_GPIOA_CLK_ENABLE();

        gpio.Pin = GPIO_PIN_9;
        gpio.Mode = GPIO_MODE_AF_PP;
        gpio.Speed = GPIO_SPEED_FREQ_HIGH;
        HAL_GPIO_Init(GPIOA, &gpio);

        gpio.Pin = GPIO_PIN_10;
        gpio.Mode = GPIO_MODE_INPUT;
        gpio.Pull = GPIO_NOPULL;
        HAL_GPIO_Init(GPIOA, &gpio);
    }
}

void TIM2_IRQHandler(void)
{
    HAL_TIM_IRQHandler(&htim2);
}

int _write(int file, char *ptr, int len)
{
    (void)file;
    HAL_UART_Transmit(&huart1, (uint8_t *)ptr, (uint16_t)len, HAL_MAX_DELAY);
    return len;
}

void SystemClock_Config(void)
{
    RCC_OscInitTypeDef osc = {0};
    RCC_ClkInitTypeDef clk = {0};

    osc.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    osc.HSEState = RCC_HSE_ON;
    osc.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
    osc.HSIState = RCC_HSI_ON;
    osc.PLL.PLLState = RCC_PLL_ON;
    osc.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    osc.PLL.PLLMUL = RCC_PLL_MUL9;

    if (HAL_RCC_OscConfig(&osc) != HAL_OK) {
        Error_Handler();
    }

    clk.ClockType = RCC_CLOCKTYPE_HCLK |
                    RCC_CLOCKTYPE_SYSCLK |
                    RCC_CLOCKTYPE_PCLK1 |
                    RCC_CLOCKTYPE_PCLK2;
    clk.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clk.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clk.APB1CLKDivider = RCC_HCLK_DIV2;
    clk.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clk, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }
}

static void Error_Handler(void)
{
    __disable_irq();

    while (1) {
    }
}
烧录后打开串口工具。TIM3 与 TIM2 使用同一 72 MHz 时钟源,且参数均为整数分频,因此回环测量结果稳定为 1000 μs 周期和 250 μs 高电平时间。
预期输出如下:
input capture started
period=1000 us, high=250 us, frequency=1000.000 Hz, duty=25.00%
period=1000 us, high=250 us, frequency=1000.000 Hz, duty=25.00%
精度边界与排错
测量分辨率等于计数器单次计数时间。本例为 1 μs,因此 10 μs 高电平只能分成 10 个计数,量化误差占比会明显增大;提高计数频率可以改善短脉冲分辨率,但会缩短计数器溢出前可测量的最大周期。TIM2 为 32 位计数器,在 1 MHz 下最大周期约为 4294 s,足以覆盖大多数低频脉冲。
若 CCR1 始终为 0,应依次检查 PA6 到 PA0 的跳线、TIM3 是否启动、TIM2 中断是否进入以及输入通道是否发生重映射。若频率正确但占空比异常,重点核对通道 2 是否使用 TIM_ICSELECTION_INDIRECTTI 和下降沿极性。
对机械触点、长导线或噪声较强的输入,可增加 ICFilter,但数字滤波会要求输入电平连续稳定若干采样周期才确认边沿。滤波能够抑制窄毛刺,也会引入固定延迟;测量高频或极窄脉冲前,应结合参考手册中的滤波采样频率评估是否会漏检。
外部信号频率可能随晶振误差和信号源误差发生小幅变化,因此实际串口值不一定始终为整数。复制 CCR1 和 CCR2 时要保持同一测量周期的一致性;本例用短临界区同时读取两个变量,避免中断在复制中途更新其中一个值。
本课练习
- 将 TIM3 PWM 改为 2 kHz、40% 占空比。保持 TIM2 计数频率为 1 MHz,验收结果应接近
period=500 us、high=200 us、frequency=2000.000 Hz和duty=40.00%。 - 将 TIM2 计数频率提高到 10 MHz,并把输出单位改为 0.1 μs。比较相同输入下的分辨率变化,并确认 32 位计数器的最大可测周期随之缩短。
- 断开回环线,接入外部方波源。分别测量 10 Hz、1 kHz 和 50 kHz 信号,记录
CCR1波动范围,并判断误差主要来自计数量化、时钟误差还是信号边沿噪声。
本课总结
- PWM Input 模式用两个捕获通道分别锁存周期和高电平时间,并通过上升沿复位计数器简化计算。
- 频率、占空比和最大可测周期都由计数频率、捕获值及计数器位宽共同决定。
- 首次捕获、输入极性、间接通道选择、溢出和噪声滤波是输入捕获调试的关键检查点。
下一课预告
完成周期测量后,下一阶段可以把捕获结果用于转速计算、超声波测距、遥控脉宽解码和通信时序诊断,并进一步学习溢出扩展与 DMA 批量采样。