
单片机与物联网 / 系统课时
SPI 时序与工作模式
SPI 时序与工作模式
本课把 SPI 的四根关键信号与四种工作模式放到同一条时间轴上分析。完成后,你可以根据从设备数据手册判断空闲电平、采样边沿和移位边沿,并把模式准确映射到 STM32 HAL 的极性与相位配置。
学习目标
- 能说明主机、从机、SCK、MOSI、MISO 与片选信号的职责
- 能根据 CPOL 和 CPHA 判断四种 SPI 模式的采样边沿
- 能从数据手册时序图反推 HAL 配置并验证通信结果
总线角色与一次传输
SPI 通常由主机产生 SCK,并通过独立片选信号选择一个从机。MOSI 承载主机发送的数据,MISO 承载从机返回的数据;两条数据线可在同一时钟下同时移动,因此 SPI 天然支持全双工。
片选通常低有效。主机先拉低 NSS,再按约定模式输出时钟和数据,传输完规定的位数后拉高 NSS。许多芯片把片选上升沿视为一帧结束,因此不能只保证时钟正确,还要满足片选建立时间、保持时间和帧间隔。
CPOL、CPHA 与四种模式
CPOL 决定 SCK 空闲时的电平:0 表示空闲低,1 表示空闲高。CPHA 决定第一个有效边沿用于采样还是移位:0 表示在第一个边沿采样,1 表示在第二个边沿采样。
| SPI 模式 | CPOL | CPHA | SCK 空闲 | 采样边沿 | 移位边沿 |
|---|---|---|---|---|---|
| Mode 0 | 0 | 0 | 低电平 | 上升沿 | 下降沿 |
| Mode 1 | 0 | 1 | 低电平 | 下降沿 | 上升沿 |
| Mode 2 | 1 | 0 | 高电平 | 下降沿 | 上升沿 |
| Mode 3 | 1 | 1 | 高电平 | 上升沿 | 下降沿 |
“第一个边沿”不是固定的上升沿。CPOL 为 0 时,第一个边沿是上升沿;CPOL 为 1 时,第一个边沿是下降沿。判断模式时应先看空闲电平,再确定领先边沿和尾随边沿。
用时序图判断采样时刻
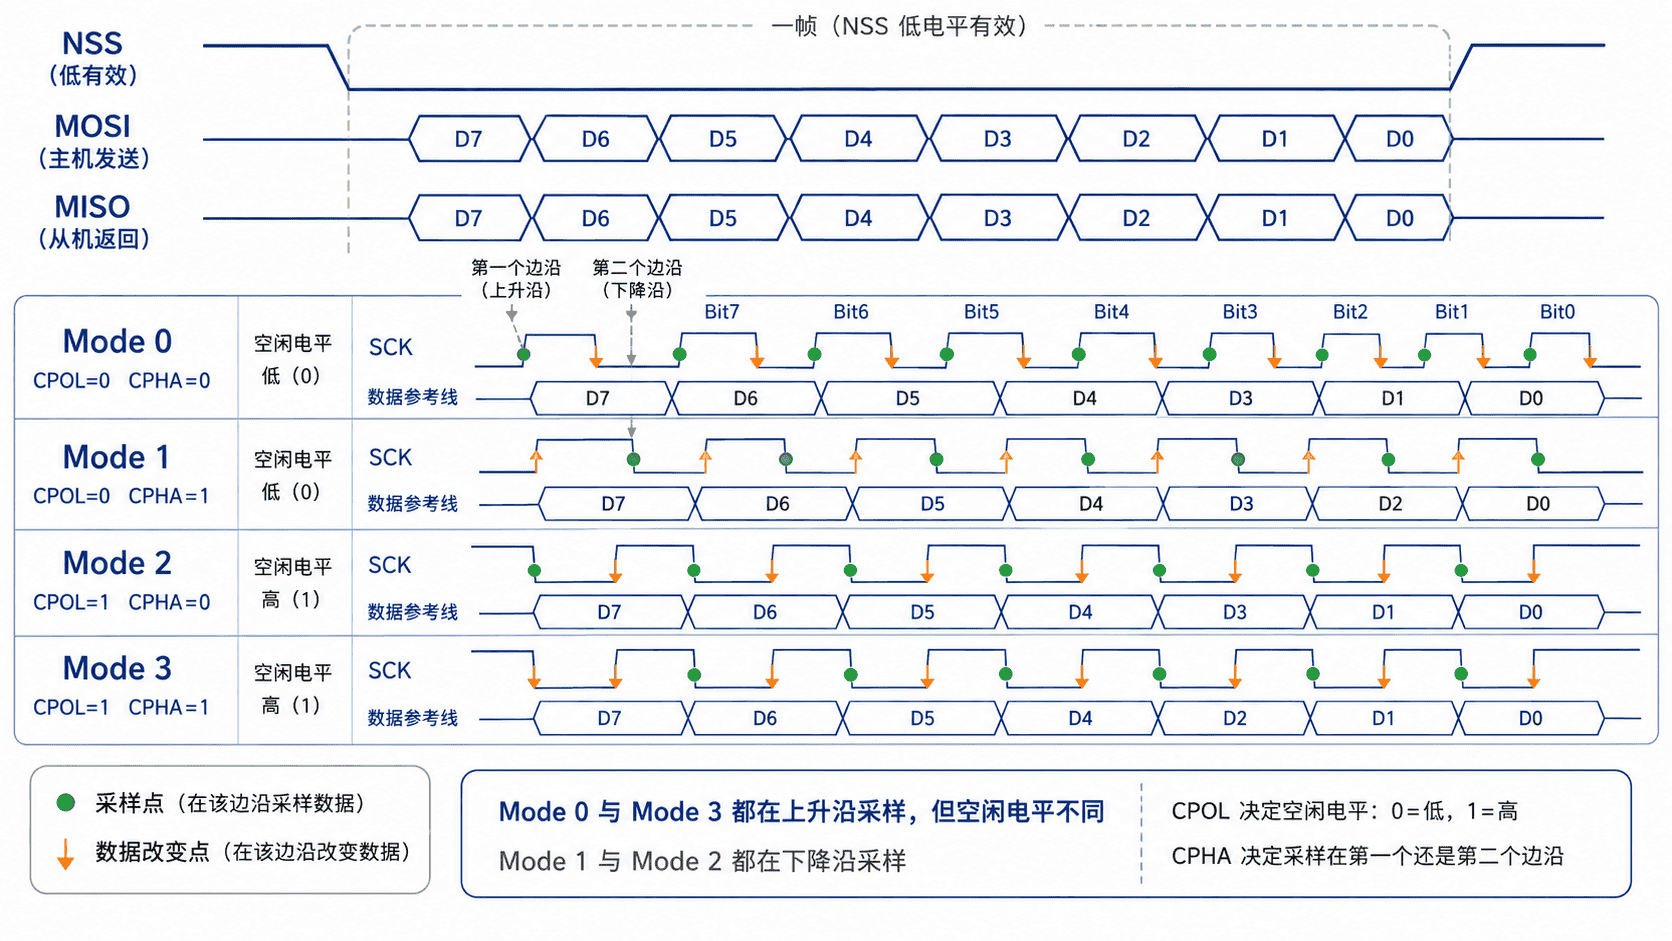
读取数据手册时,优先寻找“data valid”“sampled on rising edge”“changes on falling edge”等描述。如果只给波形图,就观察数据在什么边沿之后改变、在哪个边沿附近保持稳定。主机应在稳定边沿采样,而不是在数据正在变化的边沿读取。
还要确认位序。常见器件使用 MSB first,但也有协议使用 LSB first。模式只决定时钟边沿,不决定位序、字长和片选规则,这些参数必须分别配置。
从数据手册映射到 HAL
STM32 HAL 中,CPOL 对应 CLKPolarity,CPHA 对应 CLKPhase。以下是四种模式的直接映射。
| 模式 | CLKPolarity |
CLKPhase |
|---|---|---|
| Mode 0 | SPI_POLARITY_LOW |
SPI_PHASE_1EDGE |
| Mode 1 | SPI_POLARITY_LOW |
SPI_PHASE_2EDGE |
| Mode 2 | SPI_POLARITY_HIGH |
SPI_PHASE_1EDGE |
| Mode 3 | SPI_POLARITY_HIGH |
SPI_PHASE_2EDGE |
下面是片段示例,依赖已声明的 SPI_HandleTypeDef hspi1 和已完成的 GPIO、RCC 初始化。它配置主机、8 位、MSB first、软件管理 NSS 的 Mode 3。
hspi1.Instance = SPI1;
hspi1.Init.Mode = SPI_MODE_MASTER;
hspi1.Init.Direction = SPI_DIRECTION_2LINES;
hspi1.Init.DataSize = SPI_DATASIZE_8BIT;
hspi1.Init.CLKPolarity = SPI_POLARITY_HIGH;
hspi1.Init.CLKPhase = SPI_PHASE_2EDGE;
hspi1.Init.NSS = SPI_NSS_SOFT;
hspi1.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_16;
hspi1.Init.FirstBit = SPI_FIRSTBIT_MSB;
hspi1.Init.TIMode = SPI_TIMODE_DISABLE;
hspi1.Init.CRCCalculation = SPI_CRCCALCULATION_DISABLE;
hspi1.Init.CRCPolynomial = 7;

if (HAL_SPI_Init(&hspi1) != HAL_OK) {
    Error_Handler();
}
配置生效后,可用逻辑分析仪检查 SCK 空闲时是否保持高电平,并确认数据在下降沿后改变、在上升沿被采样。若波形与从设备手册不一致,应先修正 CPOL/CPHA,再排查频率和片选时序。
完整可运行验证程序
下面的标准 C 程序不访问硬件,而是根据 CPOL 与 CPHA 计算四种模式的空闲电平、采样边沿和移位边沿。它适合在配置外设前验证自己的模式判断。
#include <stdio.h>

typedef struct {
    int mode;
    int cpol;
    int cpha;
} SpiMode;

static const char *idle_level(int cpol) {
    return cpol == 0 ? "低" : "高";
}

static const char *leading_edge(int cpol) {
    return cpol == 0 ? "上升沿" : "下降沿";
}

static const char *trailing_edge(int cpol) {
    return cpol == 0 ? "下降沿" : "上升沿";
}

int main(void) {
    const SpiMode modes[] = {
        {0, 0, 0},
        {1, 0, 1},
        {2, 1, 0},
        {3, 1, 1}
    };

    for (size_t i = 0; i < sizeof(modes) / sizeof(modes[0]); ++i) {
        const SpiMode mode = modes[i];
        const char *sample = mode.cpha == 0
            ? leading_edge(mode.cpol)
            : trailing_edge(mode.cpol);
        const char *shift = mode.cpha == 0
            ? trailing_edge(mode.cpol)
            : leading_edge(mode.cpol);

        printf("Mode %d: CPOL=%d, CPHA=%d, 空闲=%s, 采样=%s, 移位=%s\n",
               mode.mode, mode.cpol, mode.cpha,
               idle_level(mode.cpol), sample, shift);
    }

    return 0;
}
将代码保存为 spi_modes.c,使用 GCC 编译并运行。
gcc -std=c11 -Wall -Wextra -O2 spi_modes.c -o spi_modes
./spi_modes
预期输出如下。
Mode 0: CPOL=0, CPHA=0, 空闲=低, 采样=上升沿, 移位=下降沿
Mode 1: CPOL=0, CPHA=1, 空闲=低, 采样=下降沿, 移位=上升沿
Mode 2: CPOL=1, CPHA=0, 空闲=高, 采样=下降沿, 移位=上升沿
Mode 3: CPOL=1, CPHA=1, 空闲=高, 采样=上升沿, 移位=下降沿
常见错误与排查顺序
最常见的错误是只凭“上升沿采样”选择 Mode 0。Mode 3 同样在上升沿采样,但其 SCK 空闲为高电平。正确做法是同时确认空闲电平与采样边沿,再确定 CPOL 和 CPHA。
若读取值始终为 0xFF,通常表示 MISO 被上拉、从机未选中或接线断开;始终为 0x00 则可能是 MISO 被拉低。若数据每次都相近但位错一位,应检查 CPHA、位序和字长。排查时先降低 SCK 频率,再用逻辑分析仪同时观察 NSS、SCK、MOSI 和 MISO。
本课总结
- CPOL 决定 SCK 空闲电平,CPHA 决定第一个还是第二个边沿采样
- SPI 模式不包含位序、字长、频率和片选规则,这些参数必须独立确认
- 配置验证应同时观察 NSS、SCK、MOSI 和 MISO,而不是只看接收结果
下一课预告
下一阶段将把 SPI 模式应用到具体外设通信,继续学习片选控制、命令帧组织、全双工收发与多字节数据解析。