
单片机与物联网 / 系统课时
GPIO 输出模式
GPIO 输出模式
GPIO 输出不仅是把引脚写成高电平或低电平,还涉及端口时钟、输出类型、驱动速度和原子写寄存器。本课以 STM32F103C8T6 的 PA0 为例,直接使用 CMSIS 寄存器完成普通推挽输出,并用万用表或逻辑分析仪验证电平变化。
学习目标
- 理解推挽输出、开漏输出和输出速度的区别
- 掌握 STM32F1 的 GPIO 配置寄存器与数据寄存器
- 能够用
BSRR原子地置位和复位一个输出引脚
输出通路与配置要点
GPIO 输出通路由总线时钟、配置寄存器、输出数据锁存器和引脚驱动级组成。对 STM32F1 而言,使用某个端口前必须先在 RCC->APB2ENR 中开启对应时钟,否则对端口寄存器的写入不会产生预期效果。
推挽输出内部同时具备上拉管和下拉管,可以主动输出高、低电平,适合驱动逻辑输入、指示灯或片选信号。开漏输出只能主动拉低,高电平依靠外部或内部上拉形成,常用于 I2C、线与和电平转换场景。
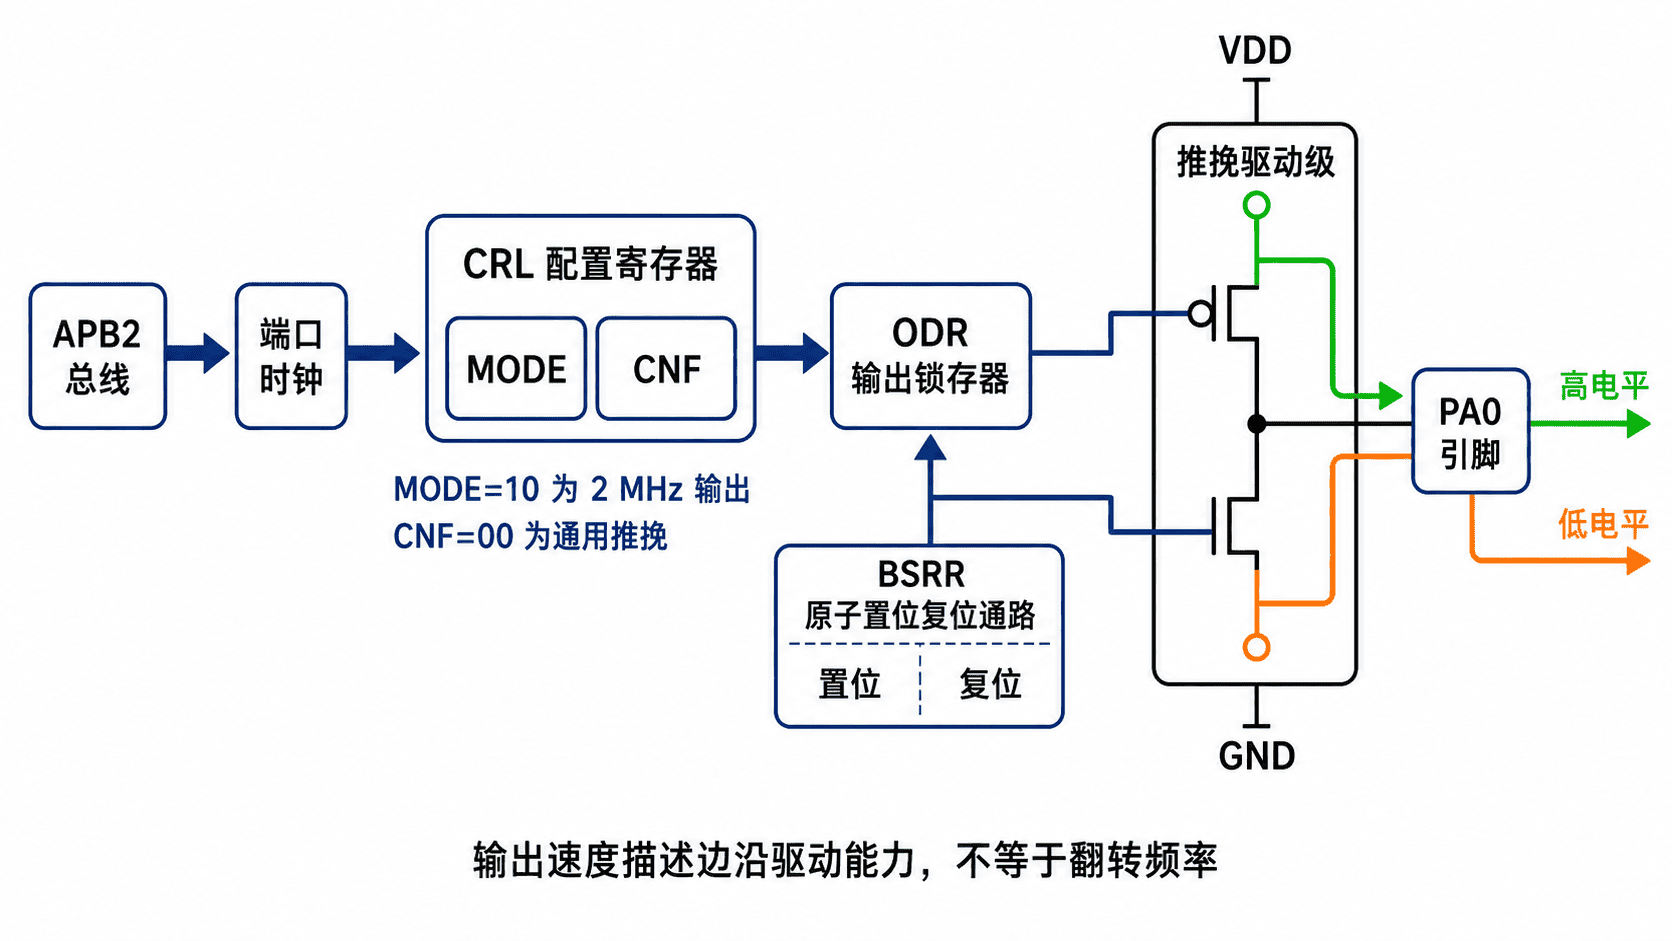
在 STM32F1 中,每个引脚由 4 个配置位控制。低 8 个引脚使用 CRL,高 8 个引脚使用 CRH。其中 MODE 决定输入或输出及输出速度,CNF 决定推挽、开漏或复用方式。
| 配置项 | 位值 | 含义 |
|---|---|---|
MODE = 00 |
输入模式 | 引脚不由输出驱动级控制 |
MODE = 01 |
10 MHz | 较低边沿驱动能力 |
MODE = 10 |
2 MHz | 适合低速控制信号 |
MODE = 11 |
50 MHz | 较高边沿驱动能力 |
CNF = 00 |
通用推挽 | 主动输出高、低电平 |
CNF = 01 |
通用开漏 | 只能主动拉低 |
输出速度配置限制的是输出边沿的驱动能力和电磁辐射特性,不是程序翻转 GPIO 的频率。低速控制信号优先选择 2 MHz 或 10 MHz,能够减小过冲、串扰和不必要的功耗。
数据寄存器与原子写入
ODR 保存端口的输出锁存状态,读取它可以查看软件最后写入的电平。直接对 ODR 执行读改写时,处理器需要先读出整个寄存器、修改一位再写回;若中断也修改同一端口,可能发生竞态。
BSRR 提供原子置位与复位。写入低 16 位可将对应引脚置 1,写入高 16 位可将对应引脚清 0。对单个位进行控制时,优先使用 BSRR,既不会影响同一端口的其他引脚,也无需关闭中断。
完整可运行示例
下面代码适用于 STM32CubeIDE 创建的 STM32F103C8T6 裸机工程。工程需包含设备启动文件、链接脚本和 CMSIS 设备头文件;SystemInit() 会在进入 main() 前由启动代码调用。
#include "stm32f1xx.h"

static void delay_cycles(volatile uint32_t cycles)
{
    while (cycles > 0U) {
        __NOP();
        cycles--;
    }
}

int main(void)
{
    /* 开启 GPIOA 外设时钟。 */
    RCC->APB2ENR |= RCC_APB2ENR_IOPAEN;

    /* PA0:MODE0=10(2 MHz 输出),CNF0=00(通用推挽)。 */
    GPIOA->CRL &= ~(GPIO_CRL_MODE0 | GPIO_CRL_CNF0);
    GPIOA->CRL |= GPIO_CRL_MODE0_1;

    while (1) {
        /* BSRR 低半字置位 PA0,高半字复位 PA0。 */
        GPIOA->BSRR = GPIO_BSRR_BS0;
        delay_cycles(800000U);

        GPIOA->BSRR = GPIO_BSRR_BR0;
        delay_cycles(800000U);
    }
}
在 STM32CubeIDE 中选择 Debug 或 Release 配置后执行 Build,再通过 ST-LINK 下载。将逻辑分析仪或万用表连接到 PA0 和 GND;若使用逻辑分析仪,应能看到周期性高低电平。
预期结果如下,实际周期会受系统时钟、编译优化等级和调试状态影响。
PA0 在约 3.3 V 与 0 V 之间周期切换
高电平和低电平持续时间大致相同
同一 GPIOA 端口的其他引脚状态不受影响
调试与常见错误
若 PA0 始终没有变化,先检查 RCC_APB2ENR_IOPAEN 是否置位,再确认 CRL 中 PA0 的 4 个配置位。调试器的寄存器视图应显示 MODE0 = 10、CNF0 = 00,ODR0 会随写入状态变化。
将输出速度误认为翻转频率是常见错误。MODE = 10 不表示引脚只能以 2 MHz 翻转,它描述的是输出级能力。另一个错误是用 GPIOA->ODR ^= 1U 翻转单个位;该写法包含读改写过程,在中断或多任务环境下可能覆盖并发更新。
本课练习
- 将示例引脚改为 PA5,保持 2 MHz 推挽输出。验收条件是寄存器配置只影响 PA5,逻辑分析仪能观察到稳定方波。
- 使用
ODR读取当前锁存状态,并在调试器中确认它与 PA0 的高低电平一致。不得通过整端口赋值破坏其他位。
本课总结
- GPIO 输出前必须先开启端口时钟并正确设置
MODE与CNF - 推挽输出可主动驱动高、低电平,输出速度应按信号需要选择
- 单引脚控制优先使用
BSRR,可避免读改写竞争并保护其他引脚
下一课预告
下一课将学习“点亮并闪烁 LED”,把 GPIO 输出、电平有效逻辑、LED 极性和限流电阻组合成一个可验证的硬件实验。