
单片机与物联网 / 系统课时
低功耗运行模式
低功耗运行模式
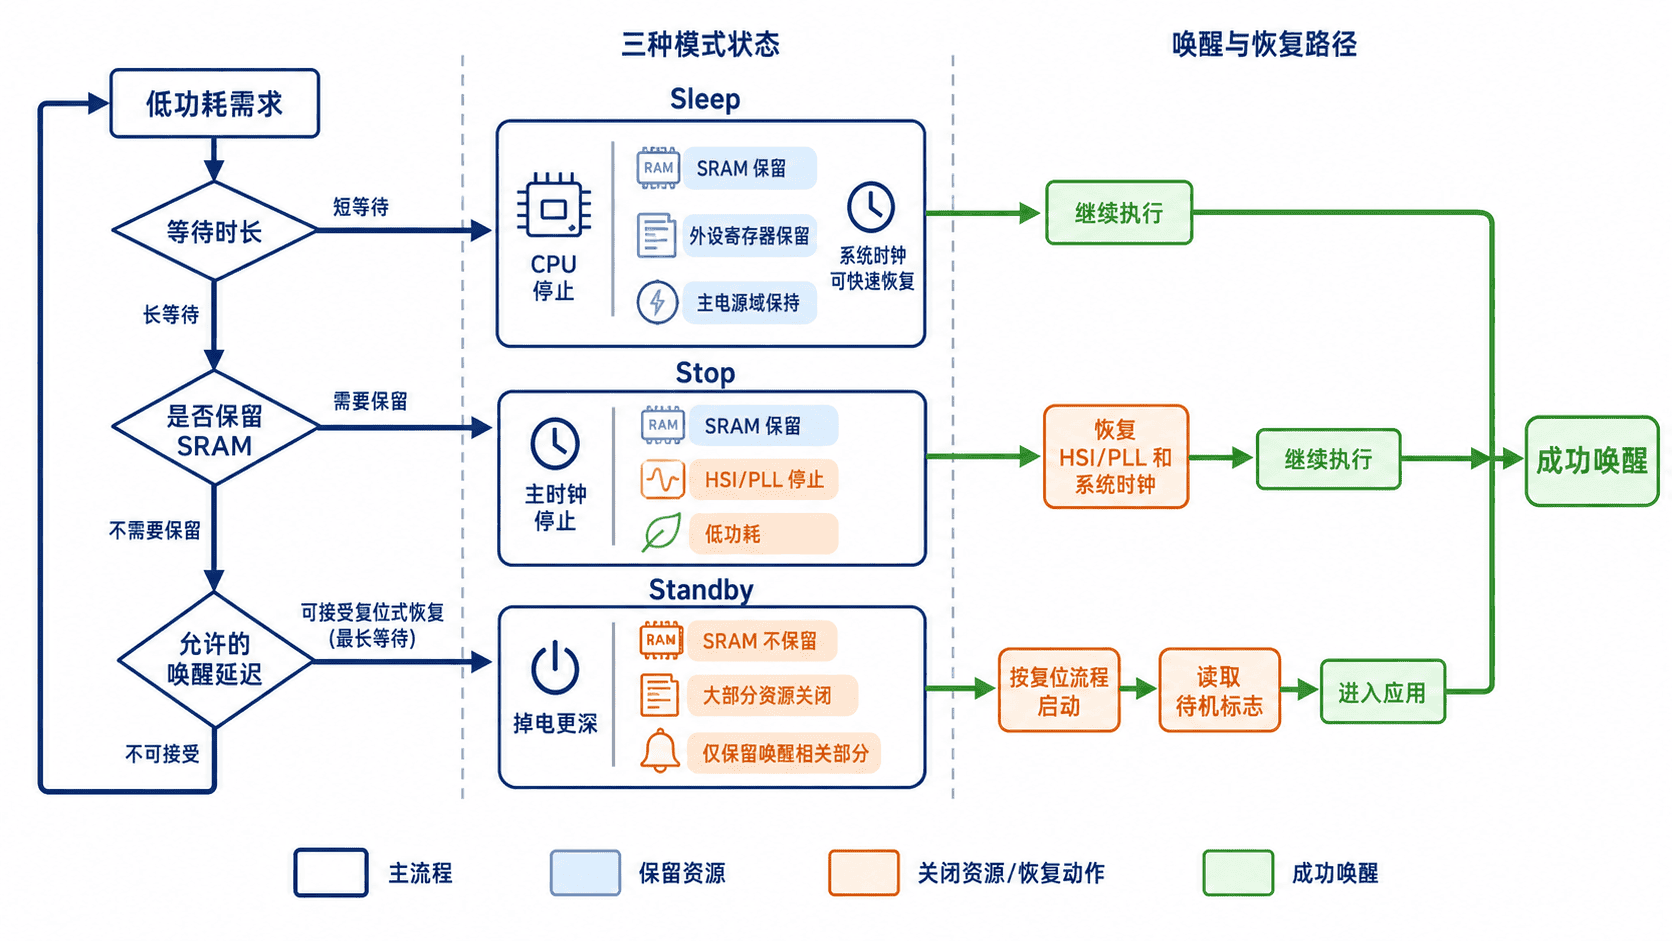
低功耗设计不是简单地“关闭时钟”,而是根据等待时长、保留数据和唤醒延迟选择合适模式。本课将比较睡眠、停机和待机模式,并以 STM32F103 的 Stop 模式为例完成外部中断唤醒与系统时钟恢复。
学习目标
- 区分 Sleep、Stop 和 Standby 的资源保留与唤醒行为
- 配置 EXTI 唤醒源并避免 SysTick 造成立即唤醒
- 在 Stop 唤醒后恢复 PLL 和系统主频
三种模式的取舍
| 模式 | SRAM 保留 | 主时钟状态 | 典型唤醒源 | 恢复代价 |
|---|---|---|---|---|
| Sleep | 保留 | CPU 时钟停止,外设可继续 | 任意已使能中断或事件 | 最低 |
| Stop | 保留 | HSI、HSE 与 PLL 停止 | EXTI、RTC 等 | 需要恢复系统时钟 |
| Standby | 不保留普通 SRAM | 核心电源域关闭 | WKUP 引脚、RTC 等 | 按复位路径重新启动 |
Sleep 适合短暂等待中断,Stop 适合需要保留运行上下文的中长时间休眠,Standby 则用于极低功耗且允许重新启动的场景。选择时应同时评估休眠电流、进入频率、唤醒延迟和恢复代码复杂度,而不是只比较数据手册中的最低电流。
Stop 模式示例与预期结果
下面的 main.c 可放入标准 STM32F103 HAL 工程。PA0 配置为上升沿 EXTI 唤醒源,PC13 用于指示状态。程序运行 1 秒后进入 Stop 模式;按下连接到 PA0 的高电平按键后,MCU 被唤醒,恢复 64 MHz PLL 时钟,并让 PC13 快速翻转 3 次。
c
#include "stm32f1xx_hal.h"

static void Error_Handler(void)
{
    __disable_irq();
    while (1) {
    }
}

static void SystemClock_Config(void)
{
    // HSI/2 经 PLL ×16 得到 64 MHz,Stop 唤醒后也要重新执行。
    RCC_OscInitTypeDef osc = {0};
    RCC_ClkInitTypeDef clk = {0};

    osc.OscillatorType = RCC_OSCILLATORTYPE_HSI;
    osc.HSIState = RCC_HSI_ON;
    osc.HSICalibrationValue = RCC_HSICALIBRATION_DEFAULT;
    osc.PLL.PLLState = RCC_PLL_ON;
    osc.PLL.PLLSource = RCC_PLLSOURCE_HSI_DIV2;
    osc.PLL.PLLMUL = RCC_PLL_MUL16;

    if (HAL_RCC_OscConfig(&osc) != HAL_OK) {
        Error_Handler();
    }

    clk.ClockType = RCC_CLOCKTYPE_HCLK | RCC_CLOCKTYPE_SYSCLK
        | RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2;
    clk.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clk.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clk.APB1CLKDivider = RCC_HCLK_DIV2;
    clk.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clk, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }
}

static void GPIO_EXTI_Init(void)
{
    // PA0 作为上升沿唤醒源,PC13 作为状态指示。
    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_GPIOC_CLK_ENABLE();
    __HAL_RCC_AFIO_CLK_ENABLE();

    GPIO_InitTypeDef gpio = {0};

    gpio.Pin = GPIO_PIN_13;
    gpio.Mode = GPIO_MODE_OUTPUT_PP;
    gpio.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOC, &gpio);

    gpio.Pin = GPIO_PIN_0;
    gpio.Mode = GPIO_MODE_IT_RISING;
    gpio.Pull = GPIO_PULLDOWN;
    HAL_GPIO_Init(GPIOA, &gpio);

    HAL_NVIC_SetPriority(EXTI0_IRQn, 0, 0);
    HAL_NVIC_EnableIRQ(EXTI0_IRQn);
}

static void Blink(uint32_t count)
{
    for (uint32_t i = 0; i < count; ++i) {
        HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_13);
        HAL_Delay(100);
        HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_13);
        HAL_Delay(100);
    }
}

void EXTI0_IRQHandler(void)
{
    HAL_GPIO_EXTI_IRQHandler(GPIO_PIN_0);
}

int main(void)
{
    HAL_Init();
    SystemClock_Config();
    GPIO_EXTI_Init();
    __HAL_RCC_PWR_CLK_ENABLE();

    while (1) {
        Blink(1);
        HAL_Delay(800);

        // 先清除旧挂起位,再暂停 SysTick,避免进入后立即被唤醒。
        __HAL_GPIO_EXTI_CLEAR_IT(GPIO_PIN_0);
        HAL_SuspendTick();

        HAL_PWR_EnterSTOPMode(
            PWR_LOWPOWERREGULATOR_ON,
            PWR_STOPENTRY_WFI
        );

        // Stop 返回时 PLL 已关闭,先恢复时基,再重建系统时钟。
        HAL_ResumeTick();
        SystemClock_Config();
        Blink(3);
    }
}
预期结果:
text
启动后:PC13 闪烁一次,随后 MCU 进入 Stop 模式。
未触发 PA0:程序保持休眠,不再产生周期闪烁。
PA0 出现上升沿:MCU 唤醒,恢复 64 MHz 系统时钟,PC13 快速闪烁 3 次。
约 1 秒后:程序再次进入 Stop 模式。
若开发板按键电路为低电平有效,应把 PA0 改为下降沿触发并使用上拉输入。Stop 唤醒后系统通常先使用 HSI,PLL 不会自动恢复,因此必须重新执行时钟配置;否则串口波特率、定时器周期和延时函数都会偏离原设计。
工程建议与练习
常见错误与优化
- 未调用
HAL_SuspendTick()时,SysTick 可能立即唤醒 MCU,表现为几乎没有进入低功耗。 - 唤醒前未清除 EXTI 挂起位,可能一进入 Stop 就再次返回;同时要确认外部引脚电平不会持续满足触发条件。
- Stop 唤醒后忘记恢复 PLL,会导致外设时序错误。恢复后可通过
HAL_RCC_GetSysClockFreq()或时钟输出引脚验证主频。 - Standby 不保留普通 SRAM,不能把它当作“更省电的 Stop”。需要保留的数据应写入备份域或非易失存储,并在启动时检查待机唤醒标志。
练习
- 将示例改为 Sleep 模式,保留 PA0 中断唤醒。验收条件是唤醒后无需重新配置 PLL,且响应时间明显短于 Stop。
- 为 Stop 模式增加唤醒原因记录:区分 PA0 外部中断和 RTC 唤醒,并在唤醒后通过串口输出原因。动态时间值使用
<TIME>表示。
本课总结
- Sleep、Stop 和 Standby 的核心差异是时钟关闭范围、数据保留和恢复路径。
- Stop 模式保留 SRAM,但唤醒后必须恢复系统时钟配置。
- 正确的唤醒源、挂起位处理和 SysTick 管理决定低功耗是否真正生效。
下一课预告
下一阶段将把低功耗、看门狗、时钟恢复和参数保存组合成可靠运行方案,重点关注异常复位后的状态恢复与长期功耗验证。
按自己的节奏,确认真正理解。