
单片机与物联网 / 系统课时
多通道扫描采集
多通道扫描采集
单个 ADC 常要轮流采集电位器、光敏传感器和温度传感器。只在主循环中反复切换通道容易造成采样间隔不均、结果错位和 CPU 占用过高。本课将建立规则通道序列,并用定时器触发与 DMA 循环搬运实现稳定的周期扫描。
学习目标
- 理解规则组、通道序号、转换排名与结果顺序的对应关系。
- 配置定时器触发 ADC 扫描,并让 DMA 循环接收完整帧。
- 设计不会把通道值读错位的结果快照与验证方法。
规则序列与结果索引
STM32F103 的规则组可以包含多个转换排名。每次触发到来后,ADC 按 Rank 1、Rank 2、Rank 3 的顺序完成转换;DMA 则按相同顺序把数据写入内存。因此,缓冲区下标表达的是“排名”,不是物理通道号,代码必须显式维护两者的映射。
| 转换排名 | ADC 通道 | 引脚 | 缓冲区下标 | 示例传感器 |
|---|---|---|---|---|
Rank 1 |
ADC_CHANNEL_0 |
PA0 | 0 | 电位器 |
Rank 2 |
ADC_CHANNEL_1 |
PA1 | 1 | 光敏传感器 |
Rank 3 |
ADC_CHANNEL_4 |
PA4 | 2 | 模拟温度传感器 |
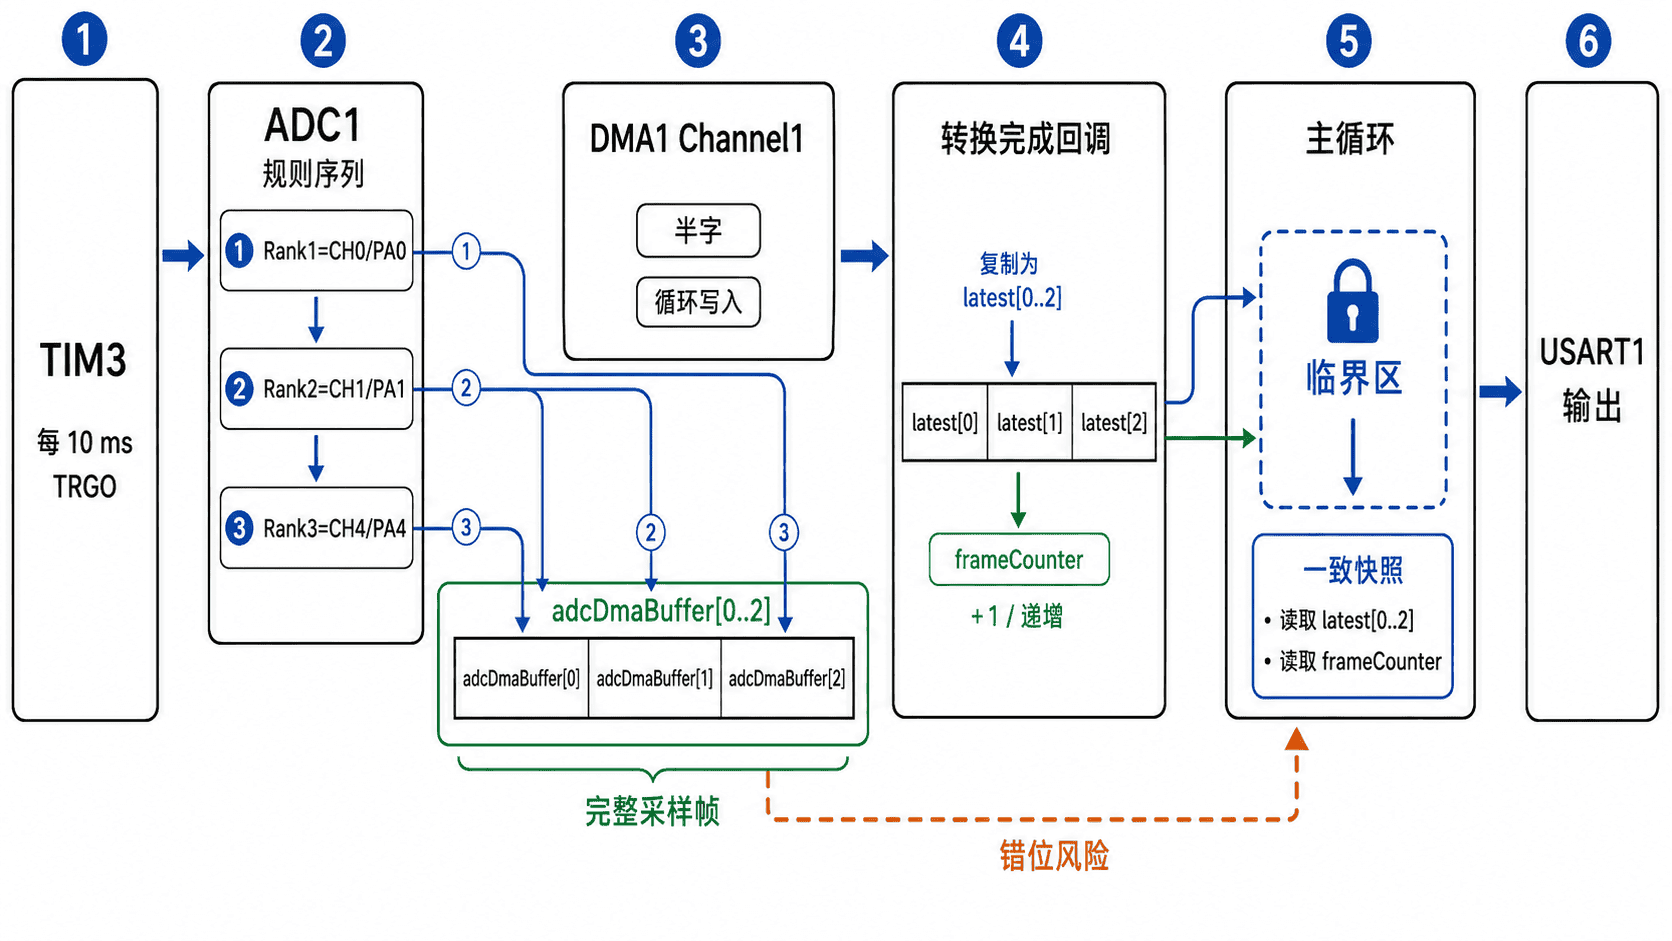
一帧包含三个结果,DMA 缓冲区长度也应设为 3。若长度设成 6,但程序仍在每次完成回调中按前三个元素解释,就会把两帧数据混在一起。若扫描顺序改变,也必须同步修改结果索引或传感器映射表。
定时触发与 DMA 运行机制
示例把 TIM3 更新事件设为 100 Hz。每 10 ms 产生一次 TRGO,ADC 收到触发后连续完成三个通道的规则转换,DMA 将结果写入长度为 3 的循环缓冲区。DMA 完成一帧后进入回调,复制结果并递增帧计数;主循环只负责读取快照和输出,不参与逐通道等待。
这种结构把采样周期交给硬件,抖动明显小于 HAL_Delay() 驱动的轮询方案。三个通道的采样并非绝对同时,而是在一个很短的扫描窗口内依次完成。若信号变化很快或要求同步采样,应评估通道间时间偏移,必要时改用多 ADC 同步模式或外部采样保持电路。
完整扫描采集示例
下面的 main.c 适用于 STM32F103、8 MHz 外部晶振和 STM32Cube HAL 工程。PA0、PA1、PA4 配置为模拟输入,TIM3 以 100 Hz 触发 ADC1,DMA1 Channel1 循环搬运三通道结果,USART1 每 500 ms 输出一次一致快照。
#include "stm32f1xx_hal.h"
#include <stdio.h>

ADC_HandleTypeDef hadc1;
DMA_HandleTypeDef hdma_adc1;
TIM_HandleTypeDef htim3;
UART_HandleTypeDef huart1;

static volatile uint16_t adcDmaBuffer[3];
static volatile uint16_t latest[3];
static volatile uint32_t frameCounter;

static void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_DMA_Init(void);
static void MX_ADC1_Init(void);
static void MX_TIM3_Init(void);
static void MX_USART1_UART_Init(void);
static void Error_Handler(void);

int main(void) {
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_DMA_Init();
    MX_ADC1_Init();
    MX_TIM3_Init();
    MX_USART1_UART_Init();

    if (HAL_ADCEx_Calibration_Start(&hadc1) != HAL_OK) {
        Error_Handler();
    }
    if (HAL_ADC_Start_DMA(&hadc1, (uint32_t *)adcDmaBuffer, 3) != HAL_OK) {
        Error_Handler();
    }
    if (HAL_TIM_Base_Start(&htim3) != HAL_OK) {
        Error_Handler();
    }

    while (1) {
        uint16_t snapshot[3];
        uint32_t frames;

        __disable_irq();
        snapshot[0] = latest[0];
        snapshot[1] = latest[1];
        snapshot[2] = latest[2];
        frames = frameCounter;
        __enable_irq();

        printf("frame=%lu, ch0=%u, ch1=%u, ch4=%u\r\n",
               (unsigned long)frames,
               snapshot[0],
               snapshot[1],
               snapshot[2]);

        HAL_Delay(500);
    }
}

void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef *hadc) {
    if (hadc->Instance == ADC1) {
        latest[0] = adcDmaBuffer[0];
        latest[1] = adcDmaBuffer[1];
        latest[2] = adcDmaBuffer[2];
        frameCounter++;
    }
}

void DMA1_Channel1_IRQHandler(void) {
    HAL_DMA_IRQHandler(&hdma_adc1);
}

static void MX_ADC1_Init(void) {
    ADC_ChannelConfTypeDef channel = {0};

    __HAL_RCC_ADC1_CLK_ENABLE();

    hadc1.Instance = ADC1;
    hadc1.Init.ScanConvMode = ADC_SCAN_ENABLE;
    hadc1.Init.ContinuousConvMode = DISABLE;
    hadc1.Init.DiscontinuousConvMode = DISABLE;
    hadc1.Init.ExternalTrigConv = ADC_EXTERNALTRIGCONV_T3_TRGO;
    hadc1.Init.DataAlign = ADC_DATAALIGN_RIGHT;
    hadc1.Init.NbrOfConversion = 3;

    if (HAL_ADC_Init(&hadc1) != HAL_OK) {
        Error_Handler();
    }

    channel.SamplingTime = ADC_SAMPLETIME_55CYCLES_5;

    channel.Channel = ADC_CHANNEL_0;
    channel.Rank = ADC_REGULAR_RANK_1;
    if (HAL_ADC_ConfigChannel(&hadc1, &channel) != HAL_OK) {
        Error_Handler();
    }

    channel.Channel = ADC_CHANNEL_1;
    channel.Rank = ADC_REGULAR_RANK_2;
    if (HAL_ADC_ConfigChannel(&hadc1, &channel) != HAL_OK) {
        Error_Handler();
    }

    channel.Channel = ADC_CHANNEL_4;
    channel.Rank = ADC_REGULAR_RANK_3;
    if (HAL_ADC_ConfigChannel(&hadc1, &channel) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_DMA_Init(void) {
    __HAL_RCC_DMA1_CLK_ENABLE();

    hdma_adc1.Instance = DMA1_Channel1;
    hdma_adc1.Init.Direction = DMA_PERIPH_TO_MEMORY;
    hdma_adc1.Init.PeriphInc = DMA_PINC_DISABLE;
    hdma_adc1.Init.MemInc = DMA_MINC_ENABLE;
    hdma_adc1.Init.PeriphDataAlignment = DMA_PDATAALIGN_HALFWORD;
    hdma_adc1.Init.MemDataAlignment = DMA_MDATAALIGN_HALFWORD;
    hdma_adc1.Init.Mode = DMA_CIRCULAR;
    hdma_adc1.Init.Priority = DMA_PRIORITY_MEDIUM;

    if (HAL_DMA_Init(&hdma_adc1) != HAL_OK) {
        Error_Handler();
    }

    __HAL_LINKDMA(&hadc1, DMA_Handle, hdma_adc1);

    HAL_NVIC_SetPriority(DMA1_Channel1_IRQn, 1, 0);
    HAL_NVIC_EnableIRQ(DMA1_Channel1_IRQn);
}

static void MX_TIM3_Init(void) {
    TIM_MasterConfigTypeDef master = {0};

    __HAL_RCC_TIM3_CLK_ENABLE();

    htim3.Instance = TIM3;
    htim3.Init.Prescaler = 7199;
    htim3.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim3.Init.Period = 99;
    htim3.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim3.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;

    if (HAL_TIM_Base_Init(&htim3) != HAL_OK) {
        Error_Handler();
    }

    master.MasterOutputTrigger = TIM_TRGO_UPDATE;
    master.MasterSlaveMode = TIM_MASTERSLAVEMODE_DISABLE;

    if (HAL_TIMEx_MasterConfigSynchronization(&htim3, &master) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_USART1_UART_Init(void) {
    __HAL_RCC_USART1_CLK_ENABLE();

    huart1.Instance = USART1;
    huart1.Init.BaudRate = 115200;
    huart1.Init.WordLength = UART_WORDLENGTH_8B;
    huart1.Init.StopBits = UART_STOPBITS_1;
    huart1.Init.Parity = UART_PARITY_NONE;
    huart1.Init.Mode = UART_MODE_TX_RX;
    huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart1.Init.OverSampling = UART_OVERSAMPLING_16;

    if (HAL_UART_Init(&huart1) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_GPIO_Init(void) {
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_AFIO_CLK_ENABLE();

    gpio.Pin = GPIO_PIN_0 | GPIO_PIN_1 | GPIO_PIN_4;
    gpio.Mode = GPIO_MODE_ANALOG;
    HAL_GPIO_Init(GPIOA, &gpio);

    gpio.Pin = GPIO_PIN_9;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &gpio);

    gpio.Pin = GPIO_PIN_10;
    gpio.Mode = GPIO_MODE_INPUT;
    gpio.Pull = GPIO_NOPULL;
    HAL_GPIO_Init(GPIOA, &gpio);
}

static void SystemClock_Config(void) {
    RCC_OscInitTypeDef oscillator = {0};
    RCC_ClkInitTypeDef clocks = {0};
    RCC_PeriphCLKInitTypeDef peripheralClock = {0};

    oscillator.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    oscillator.HSEState = RCC_HSE_ON;
    oscillator.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
    oscillator.PLL.PLLState = RCC_PLL_ON;
    oscillator.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    oscillator.PLL.PLLMUL = RCC_PLL_MUL9;

    if (HAL_RCC_OscConfig(&oscillator) != HAL_OK) {
        Error_Handler();
    }

    clocks.ClockType = RCC_CLOCKTYPE_HCLK | RCC_CLOCKTYPE_SYSCLK |
                       RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2;
    clocks.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clocks.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clocks.APB1CLKDivider = RCC_HCLK_DIV2;
    clocks.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clocks, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }

    peripheralClock.PeriphClockSelection = RCC_PERIPHCLK_ADC;
    peripheralClock.AdcClockSelection = RCC_ADCPCLK2_DIV6;

    if (HAL_RCCEx_PeriphCLKConfig(&peripheralClock) != HAL_OK) {
        Error_Handler();
    }
}

int _write(int file, char *data, int length) {
    (void)file;
    HAL_UART_Transmit(&huart1, (uint8_t *)data, (uint16_t)length, HAL_MAX_DELAY);
    return length;
}

static void Error_Handler(void) {
    __disable_irq();
    while (1) {
    }
}
串口终端会周期性看到完整帧。ADC 数值和帧计数属于动态值,实际结果可能不同。
frame=<COUNT>, ch0=<ADC0>, ch1=<ADC1>, ch4=<ADC4>
frame=<COUNT>, ch0=<ADC0>, ch1=<ADC1>, ch4=<ADC4>
以 100 Hz 触发时,连续两次 500 ms 输出之间的 frame 通常增加约 50。若计数不增长,应检查 TIM3 是否启动、ADC 外部触发源是否为 T3_TRGO、DMA1 Channel1 中断是否进入,以及 HAL_ADC_Start_DMA() 是否在定时器启动前调用。
结果管理与常见错误
主循环读取多个共享变量时要保证它们来自同一帧。示例用短临界区复制三个通道值和帧计数,避免回调在复制过程中更新一半数据。临界区只做内存复制,不执行串口发送或延时,因此不会长期阻塞中断。
常见错位来自三处:修改了 Rank 却没有修改数组含义;DMA 长度与序列长度不一致;把通道号误当成缓冲区下标。另一个常见问题是高阻通道跟在大幅度变化的低阻通道之后,此时应延长该通道采样时间、降低源阻抗,或在切换后丢弃一次结果。
验收时可分别把三个引脚接到 GND、3.3 V 和约 1.65 V。稳定后,三个结果应分别接近 0、4095 和 2048;交换两根传感器线时,只有对应数组位置应随之变化。这个方法能同时验证引脚、通道、排名和结果索引。
本课总结
- 规则序列决定转换顺序,DMA 缓冲区下标与
Rank一一对应。 - 定时器触发加 DMA 循环模式可获得稳定采样周期,并显著减少 CPU 轮询。
- 多通道结果必须按完整帧管理,序列长度、DMA 长度和软件映射必须保持一致。
下一课预告
后续将继续学习如何对扫描结果进行电压换算、滤波与传感器标定,把原始 ADC 码值转换为可使用的物理量。