
单片机与物联网 / 系统课时
实现传感器采集模块
实现传感器采集模块
本课把模拟量与数字量传感器接入统一采集链路,使用固定周期触发采样,并在数据进入业务层前完成单位换算、校准和异常标记。完成后,应用代码只需消费结构化数据帧,不必重复处理 ADC、GPIO 与质量判断细节。
学习目标
- 设计同时容纳模拟量、数字量和质量状态的统一数据结构
- 使用固定采样节拍完成非阻塞周期采集
- 实现线性校准、越界、突变和卡死异常识别
模块目标与数据路径
示例使用 PA0/ADC1_IN0 读取模拟传感器,使用 PB12 读取数字量传感器。定时器每 100 ms 只产生一次采样请求,主循环收到请求后依次执行读取、校准、异常判断和数据发布,避免在中断中等待 ADC 转换或输出日志。
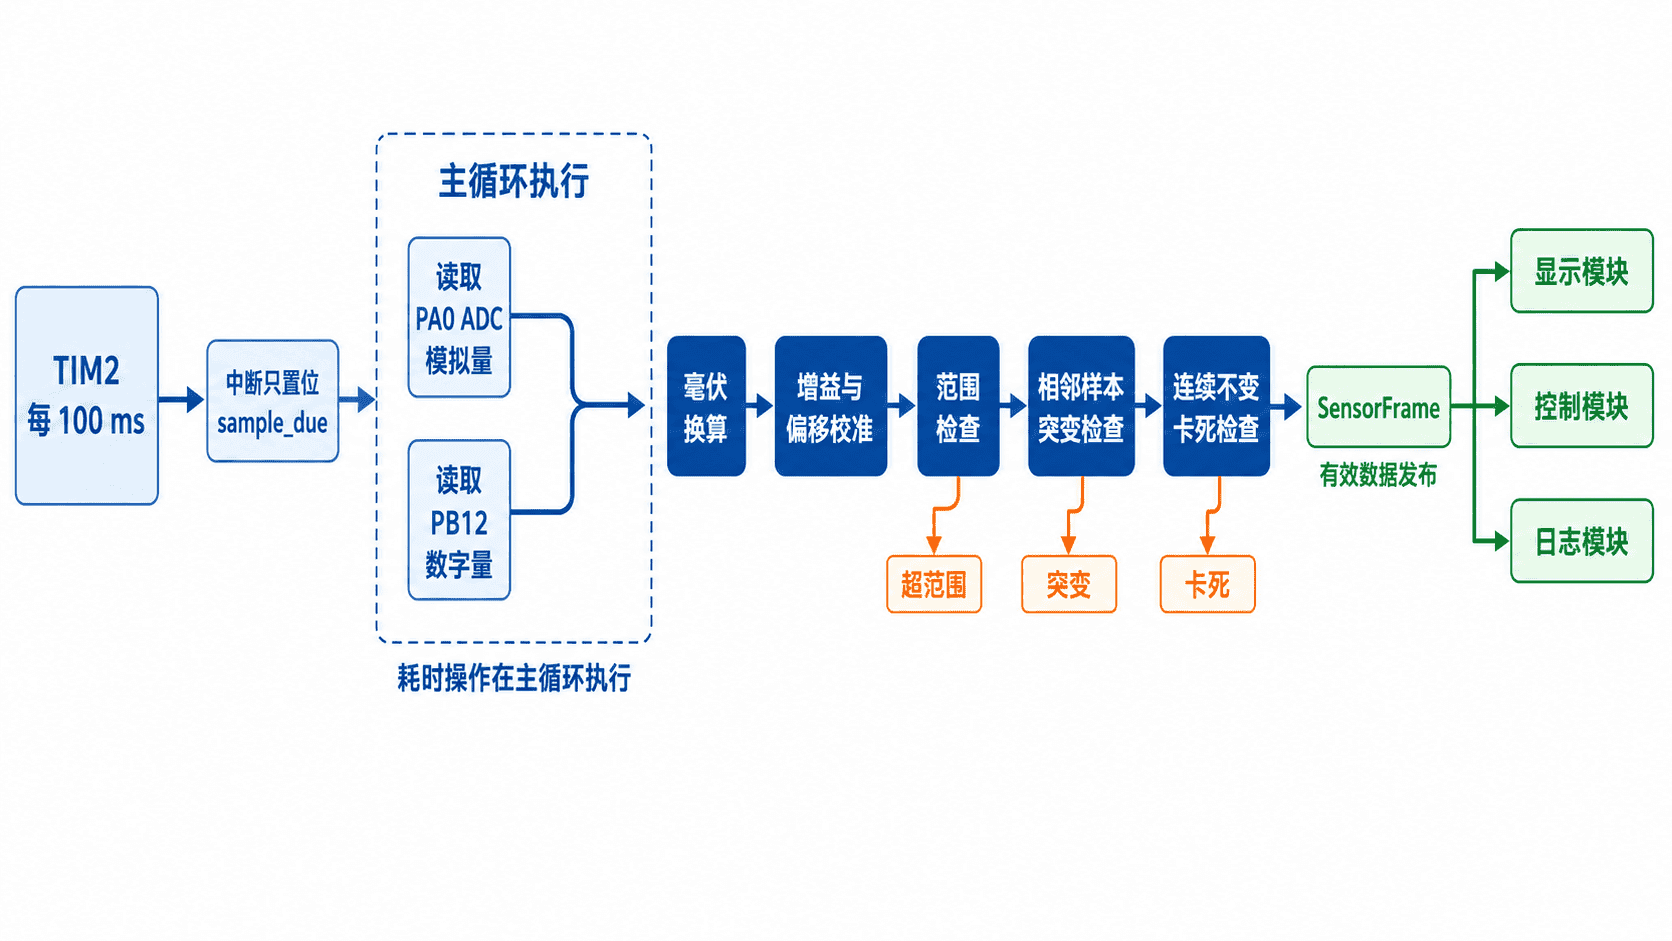
统一数据结构与采样节拍
统一结构应同时保留原始值和工程量。原始值便于排查 ADC、接线与参考电压问题,工程量供显示和控制逻辑使用,质量标志则让上层决定丢弃、降级还是报警。
| 字段 | 含义 | 使用建议 |
|---|---|---|
sequence |
递增采样序号 | 判断是否丢帧 |
timestamp_ms |
采样时间戳 | 计算数据新鲜度 |
analog_raw |
ADC 原始码值 | 校验硬件采集 |
analog_mv |
校准后的毫伏值 | 显示与控制 |
digital_active |
数字传感器状态 | 表示开关或告警状态 |
quality_flags |
异常位集合 | 支持多个异常同时存在 |
采样周期应由系统需求决定。环境监测常用 100~1000 ms,快速控制则需要更短周期。无论周期多长,中断服务函数都应只置位或投递事件,实际采样和计算放在主循环或任务中完成。
校准与异常判定
线性校准可写成 calibrated = raw_mv * gain_per_mille / 1000 + offset_mv。增益修正比例误差,偏移修正零点误差。使用整数千分比可以避免在资源受限芯片上引入不必要的浮点运算,同时要使用 32 位中间变量防止乘法溢出。
示例设置三类质量标志:工程量低于 150 mV 或高于 3150 mV 时标记越界;相邻样本变化超过 400 mV 时标记突变;连续三个差值不超过 2 mV 时标记卡死。阈值必须依据传感器量程、噪声和真实变化速度确定,不能直接照搬到所有项目。
完整可运行示例
下面的 C99 程序使用固定样本模拟 ADC 与数字输入,完整演示数据帧生成、校准和异常位叠加。移植到 STM32 时,只需把样本数组替换为 HAL 读取函数,核心判断逻辑保持不变。将代码保存为 sensor_demo.c。
#include <stdbool.h>
#include <stdint.h>
#include <stdio.h>

#define SENSOR_FLAG_RANGE  (1u << 0)
#define SENSOR_FLAG_JUMP   (1u << 1)
#define SENSOR_FLAG_STUCK  (1u << 2)

typedef struct {
    uint32_t sequence;
    uint32_t timestamp_ms;
    uint16_t analog_raw;
    int32_t analog_mv;
    bool digital_active;
    uint8_t quality_flags;
} SensorFrame;

static const uint16_t adc_samples[] = {
    1200, 1210, 1220, 2400, 2400, 2400, 2400, 1500
};

static const bool digital_samples[] = {
    false, false, true, true, true, true, false, false
};

static int32_t clamp_i32(int32_t value, int32_t min_value, int32_t max_value) {
    if (value < min_value) {
        return min_value;
    }
    if (value > max_value) {
        return max_value;
    }
    return value;
}

static int32_t calibrate_mv(uint16_t raw) {
    const int32_t gain_per_mille = 1020;
    const int32_t offset_mv = -20;
    int32_t raw_mv = ((int32_t) raw * 3300 + 2047) / 4095;
    int32_t calibrated = (raw_mv * gain_per_mille + 500) / 1000 + offset_mv;
    return clamp_i32(calibrated, 0, 3300);
}

static uint32_t abs_diff_i32(int32_t a, int32_t b) {
    return (uint32_t) (a >= b ? a - b : b - a);
}

static SensorFrame acquire_frame(size_t index) {
    static uint32_t sequence = 0;
    static int32_t last_mv = 0;
    static uint8_t stable_count = 0;
    static bool have_last = false;

    SensorFrame frame = {
        .sequence = ++sequence,
        .timestamp_ms = (uint32_t) index * 100,
        .analog_raw = adc_samples[index],
        .analog_mv = calibrate_mv(adc_samples[index]),
        .digital_active = digital_samples[index],
        .quality_flags = 0
    };

    // 先检查物理范围,再比较相邻样本的变化速度。
    if (frame.analog_mv < 150 || frame.analog_mv > 3150) {
        frame.quality_flags |= SENSOR_FLAG_RANGE;
    }

    if (have_last) {
        uint32_t delta = abs_diff_i32(frame.analog_mv, last_mv);
        if (delta > 400) {
            frame.quality_flags |= SENSOR_FLAG_JUMP;
        }

        stable_count = delta <= 2 ? (uint8_t) (stable_count + 1) : 0;
        if (stable_count >= 3) {
            frame.quality_flags |= SENSOR_FLAG_STUCK;
        }
    }

    last_mv = frame.analog_mv;
    have_last = true;
    return frame;
}

int main(void) {
    size_t sample_count = sizeof(adc_samples) / sizeof(adc_samples[0]);

    for (size_t i = 0; i < sample_count; ++i) {
        SensorFrame frame = acquire_frame(i);
        printf("seq=%lu t=%lums raw=%u mv=%ld digital=%u flags=0x%02X\n",
               (unsigned long) frame.sequence,
               (unsigned long) frame.timestamp_ms,
               frame.analog_raw,
               (long) frame.analog_mv,
               frame.digital_active ? 1u : 0u,
               frame.quality_flags);
    }

    return 0;
}
编译并运行:
gcc -std=c99 -Wall -Wextra -pedantic sensor_demo.c -o sensor_demo
./sensor_demo
预期输出:
seq=1 t=0ms raw=1200 mv=966 digital=0 flags=0x00
seq=2 t=100ms raw=1210 mv=975 digital=0 flags=0x00
seq=3 t=200ms raw=1220 mv=983 digital=1 flags=0x00
seq=4 t=300ms raw=2400 mv=1953 digital=1 flags=0x02
seq=5 t=400ms raw=2400 mv=1953 digital=1 flags=0x00
seq=6 t=500ms raw=2400 mv=1953 digital=1 flags=0x00
seq=7 t=600ms raw=2400 mv=1953 digital=0 flags=0x04
seq=8 t=700ms raw=1500 mv=1213 digital=0 flags=0x02
板端接入与验收
下面是依赖 STM32 HAL、已初始化 ADC1 与 PB12 的片段示例。HAL_TIM_PeriodElapsedCallback() 只置位,主循环检测 sample_due 后再调用读取函数,这样不会在中断上下文中阻塞。
static volatile bool sample_due = false;

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim) {
    if (htim->Instance == TIM2) {
        sample_due = true;
    }
}

uint16_t Board_ReadAdcRaw(void) {
    uint16_t value = 0;

    HAL_ADC_Start(&hadc1);
    if (HAL_ADC_PollForConversion(&hadc1, 5) == HAL_OK) {
        value = (uint16_t) HAL_ADC_GetValue(&hadc1);
    }
    HAL_ADC_Stop(&hadc1);
    return value;
}

bool Board_ReadDigital(void) {
    return HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_12) == GPIO_PIN_SET;
}
验收时先保持传感器输入稳定,确认时间戳间隔约为 100 ms;再快速改变模拟输入,确认出现突变标志;最后断开或固定输入,观察越界或卡死标志。若 ADC 偶发失败,应增加独立的读取失败标志,而不是把失败值误判为真实的 0 mV。
本课总结
- 采集模块应把硬件读取、校准、异常判断和数据发布分层处理
- 原始值、工程量、时间戳和质量标志应同时保留,便于业务使用与故障定位
- 定时中断只负责触发,耗时采样与日志输出应放在主循环或任务中执行
下一课预告
下一课将实现“实现显示与按键交互”,把本课产生的传感器数据映射到实时页面、状态页面和参数设置页面,并加入按键防抖与编辑状态管理。