
单片机与物联网 / 系统课时
闭环控制基础
闭环控制基础
仅给电机固定 PWM 属于开环控制,电源波动或负载变化都会让实际转速偏离目标。本课建立目标值、传感器反馈、误差和控制输出之间的闭环关系,并通过比例控制仿真观察限幅、响应速度与稳态误差。
学习目标
- 能解释目标值、反馈值、误差和控制输出的关系。
- 能实现带限幅的比例控制器。
- 能根据响应曲线判断增益过小、过大或执行器饱和。
闭环控制链路
闭环系统不断测量实际输出,并把测量值与目标值比较。设目标值为 ,反馈值为 ,则离散时刻的误差为 。控制器根据误差计算输出 ,再由 H 桥和电机改变下一时刻的转速。
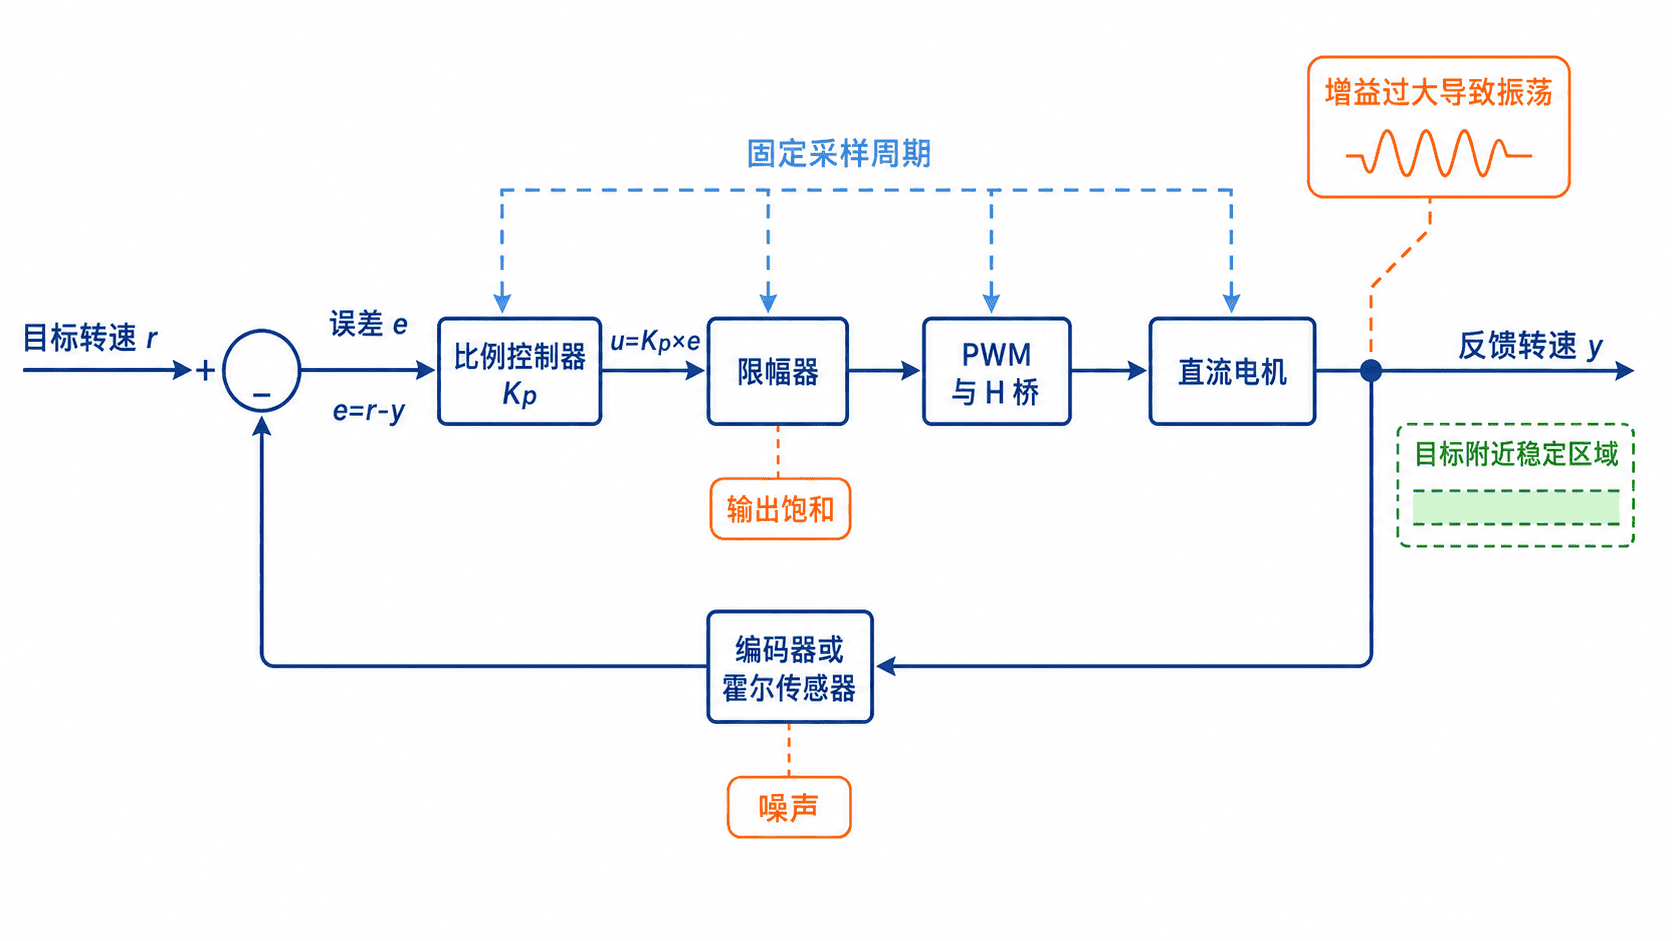
反馈必须来自可重复测量的传感器,例如编码器脉冲、霍尔传感器或位置电位器。控制周期也必须固定,否则相同的控制参数会在不同循环速度下产生不同响应。工程中通常由定时器中断触发“采样、计算、更新 PWM”这一完整步骤。
比例控制器
最简单的控制律为 。比例增益 Kp 决定误差被放大的程度:Kp 较小时响应平缓但追踪较慢;Kp 较大时响应更快,但容易出现过冲、振荡和噪声放大。控制输出还必须限制在执行器能力范围内,例如 PWM 为 -100%~100%。
比例控制通常存在稳态误差。电机要抵抗摩擦和负载,就需要持续的正向控制输出;而比例控制只有在误差不为 0 时才会产生该输出,因此系统可能稳定在目标值下方。后续加入积分项可以减小这类长期偏差,但积分也会带来饱和累积等新问题。
采样与执行周期
控制周期应同时满足传感器分辨率和被控对象动态。周期过短时,编码器脉冲数太少,速度估计会跳动;周期过长时,控制器来不及响应负载变化。入门实验可先选择 10 ms~100 ms 的固定周期,再根据电机惯性和传感器脉冲数调整。
每次执行应遵循固定顺序:读取传感器累计值、换算反馈量、计算误差、计算控制量、执行限幅、更新 PWM。调试日志不要放在高频中断中持续阻塞,可将关键数据写入缓冲区,再由主循环低频输出。
完整比例控制实验
下面的 C 程序模拟目标转速为 600 RPM 的比例控制。电机模型被简化为一阶响应,输出 100% 时对应约 1000 RPM。程序可直接编译运行,用于验证控制计算与输出限幅;真实上板时,应将 plant_step 替换为编码器反馈,将 output 写入 PWM 和方向控制。
#include <stdio.h>

static double clamp(double value, double minimum, double maximum) {
    // 执行器只能接受 -100% 到 100% 的控制输出。
    if (value < minimum) {
        return minimum;
    }
    if (value > maximum) {
        return maximum;
    }
    return value;
}

static double proportional_control(double target, double measured, double kp) {
    double error = target - measured;
    return clamp(kp * error, -100.0, 100.0);
}

static double plant_step(double speed, double outputPercent) {
    // 用一阶惯性近似电机,便于观察控制器响应趋势。
    double expectedSpeed = outputPercent * 10.0;
    return speed + 0.1 * (expectedSpeed - speed);
}

int main(void) {
    const double target = 600.0;
    const double kp = 0.5;
    double speed = 0.0;

    printf("step   error  output   speed\n");

    // 固定周期执行采样、计算和对象更新。
    for (int step = 0; step < 10; ++step) {
        double error = target - speed;
        double output = proportional_control(target, speed, kp);
        speed = plant_step(speed, output);

        printf("%2d %7.1f %7.1f %7.1f\n", step, error, output, speed);
    }

    return 0;
}
将代码保存为 proportional_control_demo.c,然后编译运行:
gcc -std=c11 -Wall -Wextra -O2 proportional_control_demo.c -o proportional_control_demo
./proportional_control_demo
预期输出如下:
step   error  output   speed
 0   600.0   100.0   100.0
 1   500.0   100.0   190.0
 2   410.0   100.0   271.0
 3   329.0   100.0   343.9
 4   256.1   100.0   409.5
 5   190.5    95.2   463.8
 6   136.2    68.1   485.5
 7   114.5    57.2   494.2
 8   105.8    52.9   497.7
 9   102.3    51.2   499.1
前五步输出被限制在 100%,说明执行器已饱和。之后误差变小,比例输出逐步下降。系统最终会接近 500 RPM 而不是 600 RPM,这正是当前模型中仅使用比例项产生的稳态误差。
结果分析与调参
调参时先从较小 Kp 开始,逐步增加并记录目标值、反馈值、误差和输出。若响应始终缓慢且没有明显波动,可以适当提高 Kp;若速度在目标两侧反复摆动、噪声被明显放大或方向频繁切换,应降低 Kp,并检查采样周期与反馈滤波。
输出长时间停留在 100% 但反馈仍明显低于目标,通常不是继续增大 Kp 就能解决。应检查电源电压、负载、堵转、电机能力和目标值是否可达。反馈突然跳变时,还要检查编码器计数溢出、脉冲丢失、单位换算和采样时间是否一致。
本课练习
- 将示例中的
Kp分别改为 0.2、0.8 和 1.2,记录前 10 步的速度与输出。验收条件是能够说明哪组响应最慢、哪组更容易出现波动,以及输出何时进入饱和。 - 为比例控制器加入目标死区:当误差绝对值小于 5 RPM 时输出保持为 0。验收条件是代码仍能编译运行,并能解释死区如何减少目标附近的频繁抖动,以及它为何可能增大最终偏差。
本课总结
- 闭环控制用传感器反馈持续修正输出,核心关系是误差等于目标值减去反馈值。
- 比例增益决定响应强度,但输出限幅、采样周期和传感器质量同样影响结果。
- 仅使用比例项通常存在稳态误差,调参前应先确认目标值在执行器能力范围内。
下一课预告
下一阶段将把闭环控制连接到真实编码器采样与定时器周期,并进一步学习积分、微分和抗饱和等控制方法。