
单片机与物联网 / 系统课时
GPIO 输入与上下拉
GPIO 输入与上下拉
GPIO 读取是否可靠,取决于输入端在无人驱动时是否有确定电平。本课从浮空、内部上拉和内部下拉三种模式出发,完成按键与数字传感器的接线判断、STM32 HAL 配置及读取逻辑,并用可运行程序验证电平结果。
学习目标
- 解释浮空、上拉和下拉输入在无人驱动时的电平差异。
- 根据按键或数字传感器的输出形式选择接线与上下拉模式。
- 使用 STM32 HAL 配置输入引脚并正确解释读取结果。
输入模式的本质
GPIO 输入端通过输入缓冲器判断引脚电压属于逻辑 0 还是逻辑 1。判定边界由芯片数据手册中的 VIL 与 VIH 给出,并不等同于电源电压的一半。读取操作本身是常数时间,但结果是否可信取决于引脚是否被外部电路或内部弱电阻稳定驱动。
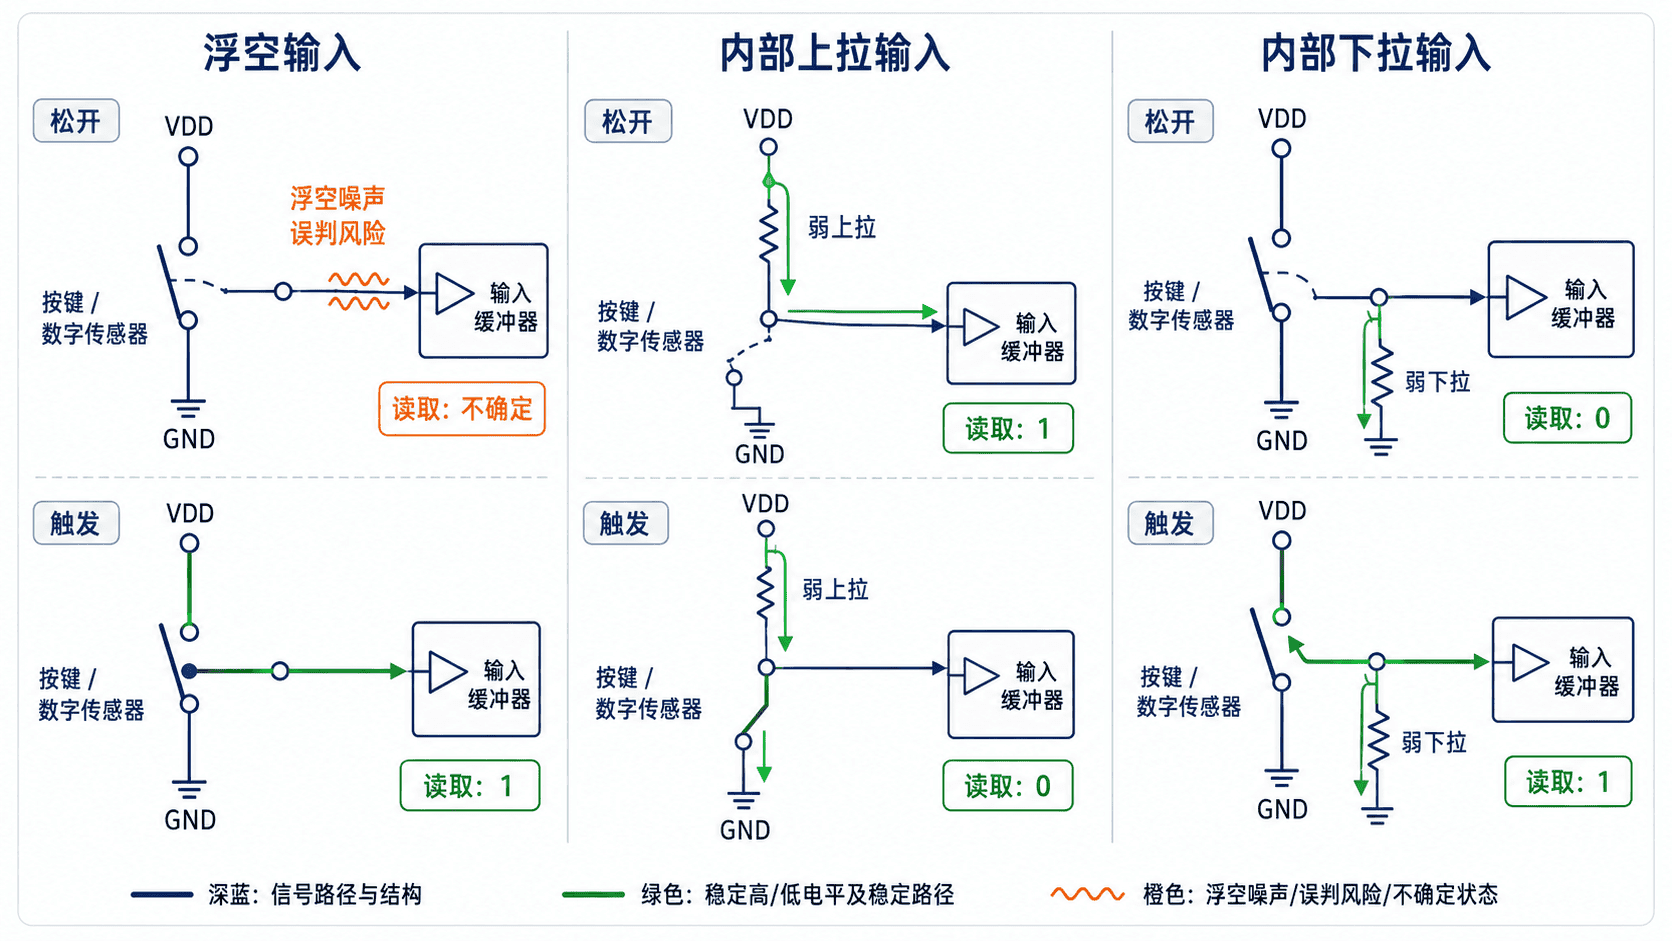
浮空输入等效为高阻输入,引脚没有默认电平,可能受漏电流、走线耦合和人体触碰影响。内部上拉会用较弱电阻把无人驱动的引脚拉向 VDD,内部下拉则拉向 GND。内部电阻的具体范围因芯片型号而异,不能替代需要精确阻值或较强驱动能力的外部电阻。
接线与电平判断
| 输入模式 | 无外部驱动时 | 典型接线 | 有效状态 |
|---|---|---|---|
| 浮空输入 | 不确定 | 外部电路始终主动输出高或低电平 | 由外部输出决定 |
| 内部上拉 | 高电平 | 按键按下接地,或连接开漏输出 | 低电平通常表示触发 |
| 内部下拉 | 低电平 | 按键按下接 VDD,或连接高有效输出 |
高电平通常表示触发 |
机械按键常采用“内部上拉加按下接地”的低有效接法。松开时读取高电平,按下时读取低电平。数字传感器若为推挽输出,通常不需要额外上下拉;若为开漏输出,则必须提供上拉,否则高电平阶段仍会浮空。
STM32 配置与读取
下面是依赖 STM32CubeMX 已生成 HAL 工程的片段示例。将按键接在 PA0 与 GND 之间,并启用内部上拉。pressed 为 1 表示按下,为 0 表示松开。
#include "main.h"

static void Button_GPIO_Init(void) {
    GPIO_InitTypeDef config = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();
    config.Pin = GPIO_PIN_0;
    config.Mode = GPIO_MODE_INPUT;
    config.Pull = GPIO_PULLUP;
    HAL_GPIO_Init(GPIOA, &config);
}

static uint8_t Button_IsPressed(void) {
    return HAL_GPIO_ReadPin(GPIOA, GPIO_PIN_0) == GPIO_PIN_RESET;
}
配置生效后,可在调试器中观察 GPIOA->IDR 或 Button_IsPressed() 的返回值。若松开和按下的逻辑与预期相反,应先检查接线与有效电平定义,而不是直接在业务代码中随意取反。
完整可运行示例
下面的标准 C 程序模拟内部上下拉和外部驱动的优先关系。它不访问真实 MCU 寄存器,但可以独立验证“无人驱动时由上下拉决定,有外部驱动时由外部电路决定”的判断逻辑。
#include <stdbool.h>
#include <stdio.h>

typedef enum {
    GPIO_FLOATING,
    GPIO_PULL_UP,
    GPIO_PULL_DOWN
} InputMode;

static int sample_pin(InputMode mode, bool external_low, bool external_high) {
    if (external_low) {
        return 0;
    }
    if (external_high) {
        return 1;
    }
    if (mode == GPIO_PULL_UP) {
        return 1;
    }
    if (mode == GPIO_PULL_DOWN) {
        return 0;
    }
    return -1;
}

static const char *level_text(int level) {
    if (level == 0) {
        return "低电平";
    }
    if (level == 1) {
        return "高电平";
    }
    return "不确定";
}

int main(void) {
    printf("上拉输入,按键松开: %s\n",
           level_text(sample_pin(GPIO_PULL_UP, false, false)));
    printf("上拉输入,按键按下: %s\n",
           level_text(sample_pin(GPIO_PULL_UP, true, false)));
    printf("下拉输入,传感器拉高: %s\n",
           level_text(sample_pin(GPIO_PULL_DOWN, false, true)));
    printf("浮空输入,无外部驱动: %s\n",
           level_text(sample_pin(GPIO_FLOATING, false, false)));
    return 0;
}
编译并运行:
gcc -std=c11 -Wall -Wextra -pedantic gpio_input_demo.c -o gpio_input_demo
./gpio_input_demo
预期输出:
上拉输入,按键松开: 高电平
上拉输入,按键按下: 低电平
下拉输入,传感器拉高: 高电平
浮空输入,无外部驱动: 不确定
调试要点与练习
输入值异常时,先用万用表测量引脚静态电压,再检查 GPIO 端口时钟、引脚复用、上下拉配置和公共地。不要让两个推挽输出直接对驱,也不要把 5 V 数字输出接入不具备 5 V 容忍能力的引脚。
练习一:将 PA0 按键改为内部下拉并接到 VDD。要求修改配置和有效电平判断,验收条件是松开返回 0、按下返回 1。
练习二:为一个开漏数字传感器设计输入方案。要求说明上拉位置、默认电平和触发电平,并用示波器或逻辑分析仪确认高电平稳定且没有长时间悬空。
本课总结
- 浮空输入没有确定默认电平,不能用于无人驱动的按键或开漏信号。
- 上拉与下拉决定默认电平,业务逻辑还必须明确高有效或低有效。
- 读取异常应从电压、接线、复用和配置逐层定位,而不是只修改软件判断。
下一课预告
下一课将学习“按键消抖”,把已经稳定接线的 GPIO 输入转换为一次按下只产生一次事件的可靠按键状态。