
单片机与物联网 / 系统课时
轻量级任务调度
轻量级任务调度
当单片机同时承担按键扫描、传感器采样、状态指示和串口上报时,连续调用 HAL_Delay() 会让任务彼此阻塞。本课使用系统毫秒时基和周期任务表构建协作式调度器,使每个任务按自己的频率执行,并保持主循环持续响应。
学习目标
- 理解系统时基、任务周期和下一次运行时间之间的关系。
- 能够使用任务表组织多个周期任务,并避免阻塞式延时。
- 能够处理执行超时、时基回绕和周期漂移等边界问题。
调度模型与任务表
轻量级调度器通常运行在裸机主循环中。系统滴答定期增加时基,主循环读取当前时间,逐项判断任务是否到期;到期任务执行一次并更新下一次截止时间,未到期任务立即跳过。它不保存独立任务栈,也不在函数中途抢占,因此属于协作式调度。
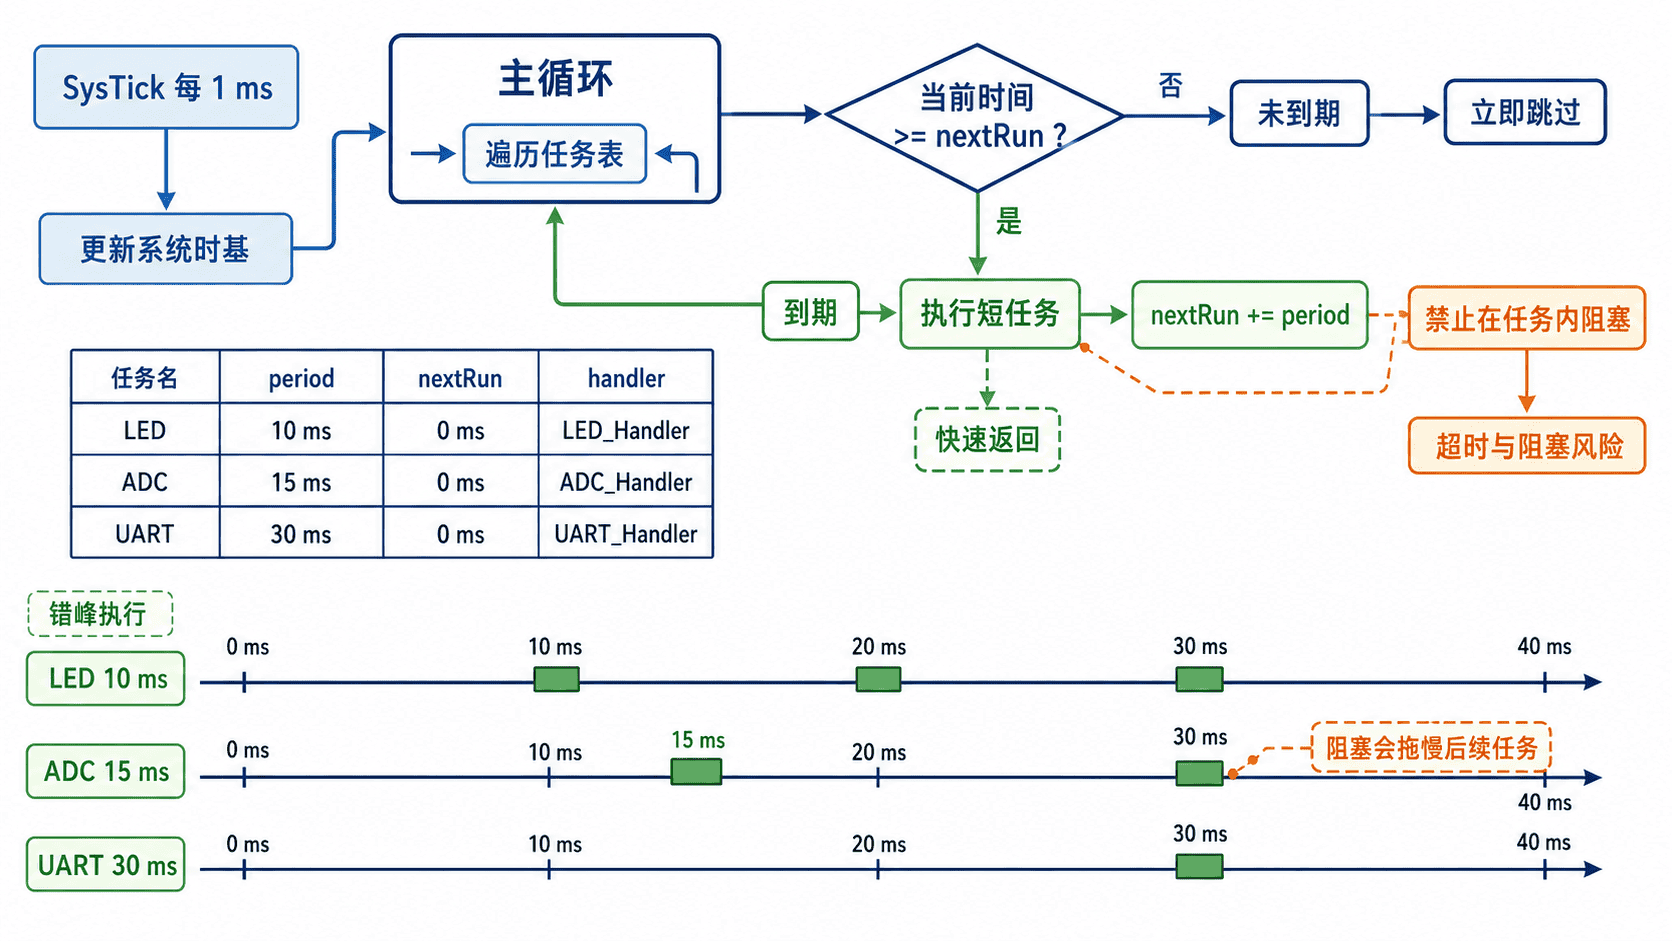
| 字段 | 作用 | 设计要求 |
|---|---|---|
period_ms |
规定任务执行间隔 | 必须大于 0,并与业务响应时间匹配 |
next_run_ms |
保存下一次截止时间 | 每次执行后累加周期,避免长期漂移 |
handler |
指向任务处理函数 | 单次运行应短小、可返回、不得永久循环 |
now |
当前系统时基 | MCU 中可由 HAL_GetTick() 或自定义滴答提供 |
到期判断不能简单依赖 now >= next_run_ms,因为 32 位毫秒计数最终会回绕。常见做法是计算有符号差值 (int32_t)(now - deadline) >= 0,只要单个周期远小于半个计数范围,就能在回绕前后保持正确判断。
实现与运行
下面的 C 程序在桌面环境模拟 1 ms 时基。三个任务分别以 10 ms、15 ms 和 30 ms 周期运行;移植到 STM32 时,只需把循环中的模拟时间替换为 HAL_GetTick(),并将任务函数改为实际的非阻塞处理逻辑。
c
#include <stddef.h>
#include <stdint.h>
#include <stdio.h>

typedef void (*TaskHandler)(uint32_t now);

typedef struct {
    const char *name;
    uint32_t period_ms;
    uint32_t next_run_ms;
    TaskHandler handler;
} PeriodicTask;

static void led_task(uint32_t now) {
    printf("%3u ms | LED toggle\n", now);
}

static void sample_task(uint32_t now) {
    printf("%3u ms | ADC sample\n", now);
}

static void report_task(uint32_t now) {
    printf("%3u ms | UART report\n", now);
}

static int time_reached(uint32_t now, uint32_t deadline) {
    // 有符号差值可正确处理 uint32_t 时基回绕。
    return (int32_t)(now - deadline) >= 0;
}

static void scheduler_run(PeriodicTask tasks[], size_t count, uint32_t now) {
    for (size_t i = 0; i < count; ++i) {
        if (!time_reached(now, tasks[i].next_run_ms)) {
            continue;
        }

        tasks[i].handler(now);

        // 累加周期而不是使用 now + period,避免长期漂移。
        do {
            tasks[i].next_run_ms += tasks[i].period_ms;
        } while (time_reached(now, tasks[i].next_run_ms));
    }
}

int main(void) {
    PeriodicTask tasks[] = {
        {"led", 10, 0, led_task},
        {"sample", 15, 0, sample_task},
        {"report", 30, 0, report_task}
    };

    const size_t task_count = sizeof(tasks) / sizeof(tasks[0]);

    // MCU 上可把 now 替换为 HAL_GetTick() 的返回值。
    for (uint32_t now = 0; now <= 50; ++now) {
        scheduler_run(tasks, task_count, now);
    }

    return 0;
}
将代码保存为 light_scheduler.c,使用支持 C11 的 GCC 编译并运行:
bash
gcc -std=c11 -Wall -Wextra -pedantic light_scheduler.c -o light_scheduler
./light_scheduler
预期输出如下。相同时间点有多个任务到期时,调度器按照任务表顺序依次执行:
text
  0 ms | LED toggle
  0 ms | ADC sample
  0 ms | UART report
 10 ms | LED toggle
 15 ms | ADC sample
 20 ms | LED toggle
 30 ms | LED toggle
 30 ms | ADC sample
 30 ms | UART report
 40 ms | LED toggle
 45 ms | ADC sample
 50 ms | LED toggle
关键边界与优化
调度器本身只负责决定“何时调用”,不能修复任务函数内部的阻塞。ADC 采样、串口发送和通信协议处理应拆成短步骤;需要等待硬件完成时,应记录状态并在后续循环继续,而不是在任务中忙等。所有同一时刻到期任务的最坏执行时间之和,也必须小于系统能够接受的响应窗口。
- 执行超时:在任务入口和出口读取时基,记录单次执行时间;超过预算时输出诊断信息或设置故障标志。
- 错过多个周期:示例使用循环推进
next_run_ms,只执行一次当前任务并跳过已错过的历史周期,防止系统恢复后连续补跑。 - 共享数据:主循环任务与中断同时访问多字节数据时,应使用临界区、原子操作或双缓冲,不能仅依赖
volatile。 - 任务优先关系:任务表顺序只能提供固定的同刻执行顺序,不能实现真正抢占;存在严格截止期时应考虑硬件中断或 RTOS。
练习
- 增加一个周期为 7 ms 的按键扫描任务,要求在 0~35 ms 的模拟区间内验证其触发次数,并确认其他任务周期不受影响。
- 为每个任务增加
max_runtime_ms字段,在调度器中统计执行耗时;当任务超过预算时输出任务名和超时时长,验收条件是正常任务不报警、故意延时的测试任务能够被检测。
本课总结
- 轻量级调度器通过“当前时基、截止时间、任务周期”组织多个非阻塞周期任务。
- 使用
next_run += period可以减少漂移,使用有符号时间差可以处理无符号时基回绕。 - 协作式调度的响应能力取决于每个任务能否快速返回,长耗时工作必须拆分或交给更合适的并发机制。
下一课预告
下一课将学习“RTOS 基础概念”,在独立任务栈和内核调度的基础上理解优先级、消息队列、信号量与互斥锁,并比较它们与裸机任务表的适用边界。
按自己的节奏,确认真正理解。