
单片机与物联网 / 系统课时
采样时间与信号源阻抗
采样时间与信号源阻抗
ADC 并不是在某个瞬间直接读出引脚电压,而是先让内部采样电容通过模拟开关充电,再进入逐次逼近转换。本课从这个充电过程出发,说明信号源阻抗为什么会影响结果,并给出 STM32F103 上选择、配置和验证采样时间的方法。
学习目标
- 理解信号源阻抗、采样电容与建立误差之间的关系。
- 根据 ADC 时钟和信号源特性选择合适的采样周期。
- 通过短采样与长采样对比判断测量偏差是否来自充电不足。
采样电容为何需要时间
ADC 输入端可简化为信号源电阻、片内模拟开关电阻和采样电容串联。采样开关闭合后,电容电压按指数规律逼近输入电压;总电阻越大、采样电容越大,达到同一精度所需的时间越长。转换开始后开关断开,逐次逼近电路只能基于已经保持的电压工作。
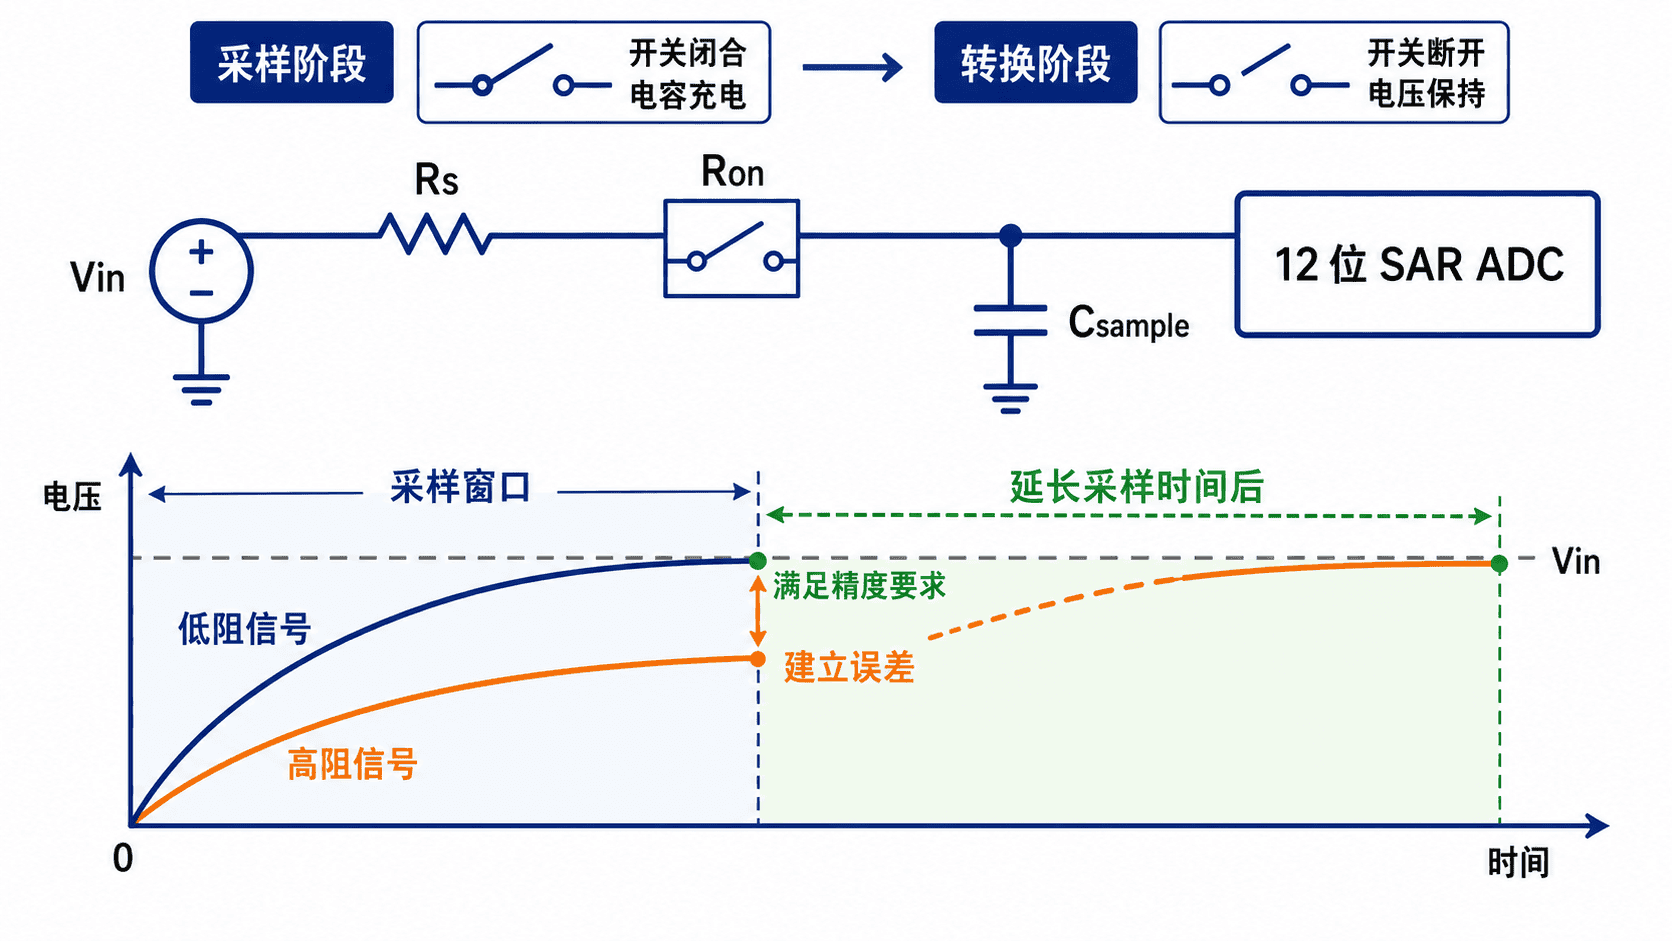
对一阶 RC 模型,可用 理解建立过程,其中 包含外部信号源阻抗和片内开关等效电阻。对于 12 位 ADC,允许误差通常要控制在约半个最低有效位以内,因此不能只要求“电容大致充满”,而应给传感器误差、噪声和参考电压波动留出余量。
选择采样周期
STM32F103 的常用采样周期为 1.5、7.5、13.5、28.5、41.5、55.5、71.5 和 239.5 个 ADC 时钟周期,转换阶段还需要 12.5 个周期。若 ADC 时钟为 12 MHz,几种配置的时间如下。
| HAL 配置 | 采样时间 | 单次总转换时间 |
|---|---|---|
ADC_SAMPLETIME_7CYCLES_5 |
0.625 μs | 1.667 μs |
ADC_SAMPLETIME_55CYCLES_5 |
4.625 μs | 5.667 μs |
ADC_SAMPLETIME_239CYCLES_5 |
19.958 μs | 21.000 μs |
选择时先看传感器数据手册中的输出阻抗,再把串联电阻、RC 滤波器和多路复用器导通电阻计入等效阻抗。低阻缓冲输出可以从较短周期开始;阻抗达到数十千欧时应优先延长采样时间;若阻抗更高且采样速率又不能下降,应增加运算放大器缓冲,而不是只依赖软件修正。
配置并对比两种采样时间
下面的 main.c 适用于 STM32F103、8 MHz 外部晶振和 STM32Cube HAL 工程。PA0 接模拟信号,USART1 以 115200 bit/s 输出结果。程序每次分别使用 7.5 周期和 239.5 周期采集 32 次平均值,便于观察高阻信号在短采样下的偏差。
#include "stm32f1xx_hal.h"
#include <stdio.h>

ADC_HandleTypeDef hadc1;
UART_HandleTypeDef huart1;

static void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_ADC1_Init(void);
static void MX_USART1_UART_Init(void);
static uint32_t ReadAdcAverage(uint32_t sampleTime);
static void Error_Handler(void);

int main(void) {
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_ADC1_Init();
    MX_USART1_UART_Init();

    if (HAL_ADCEx_Calibration_Start(&hadc1) != HAL_OK) {
        Error_Handler();
    }

    while (1) {
        uint32_t shortSample = ReadAdcAverage(ADC_SAMPLETIME_7CYCLES_5);
        uint32_t longSample = ReadAdcAverage(ADC_SAMPLETIME_239CYCLES_5);
        int32_t delta = (int32_t)longSample - (int32_t)shortSample;

        printf("short=%4lu, long=%4lu, delta=%ld\r\n",
               (unsigned long)shortSample,
               (unsigned long)longSample,
               (long)delta);

        HAL_Delay(1000);
    }
}

static uint32_t ReadAdcAverage(uint32_t sampleTime) {
    ADC_ChannelConfTypeDef channel = {0};
    uint32_t sum = 0;

    channel.Channel = ADC_CHANNEL_0;
    channel.Rank = ADC_REGULAR_RANK_1;
    channel.SamplingTime = sampleTime;

    if (HAL_ADC_ConfigChannel(&hadc1, &channel) != HAL_OK) {
        Error_Handler();
    }

    for (uint32_t i = 0; i < 32; ++i) {
        if (HAL_ADC_Start(&hadc1) != HAL_OK) {
            Error_Handler();
        }
        if (HAL_ADC_PollForConversion(&hadc1, 10) != HAL_OK) {
            Error_Handler();
        }
        sum += HAL_ADC_GetValue(&hadc1);
        HAL_ADC_Stop(&hadc1);
    }

    return sum / 32U;
}

static void MX_ADC1_Init(void) {
    __HAL_RCC_ADC1_CLK_ENABLE();

    hadc1.Instance = ADC1;
    hadc1.Init.ScanConvMode = ADC_SCAN_DISABLE;
    hadc1.Init.ContinuousConvMode = DISABLE;
    hadc1.Init.DiscontinuousConvMode = DISABLE;
    hadc1.Init.ExternalTrigConv = ADC_SOFTWARE_START;
    hadc1.Init.DataAlign = ADC_DATAALIGN_RIGHT;
    hadc1.Init.NbrOfConversion = 1;

    if (HAL_ADC_Init(&hadc1) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_USART1_UART_Init(void) {
    __HAL_RCC_USART1_CLK_ENABLE();

    huart1.Instance = USART1;
    huart1.Init.BaudRate = 115200;
    huart1.Init.WordLength = UART_WORDLENGTH_8B;
    huart1.Init.StopBits = UART_STOPBITS_1;
    huart1.Init.Parity = UART_PARITY_NONE;
    huart1.Init.Mode = UART_MODE_TX_RX;
    huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart1.Init.OverSampling = UART_OVERSAMPLING_16;

    if (HAL_UART_Init(&huart1) != HAL_OK) {
        Error_Handler();
    }
}

static void MX_GPIO_Init(void) {
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();
    __HAL_RCC_AFIO_CLK_ENABLE();

    gpio.Pin = GPIO_PIN_0;
    gpio.Mode = GPIO_MODE_ANALOG;
    HAL_GPIO_Init(GPIOA, &gpio);

    gpio.Pin = GPIO_PIN_9;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &gpio);

    gpio.Pin = GPIO_PIN_10;
    gpio.Mode = GPIO_MODE_INPUT;
    gpio.Pull = GPIO_NOPULL;
    HAL_GPIO_Init(GPIOA, &gpio);
}

static void SystemClock_Config(void) {
    RCC_OscInitTypeDef oscillator = {0};
    RCC_ClkInitTypeDef clocks = {0};
    RCC_PeriphCLKInitTypeDef peripheralClock = {0};

    oscillator.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    oscillator.HSEState = RCC_HSE_ON;
    oscillator.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
    oscillator.PLL.PLLState = RCC_PLL_ON;
    oscillator.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    oscillator.PLL.PLLMUL = RCC_PLL_MUL9;

    if (HAL_RCC_OscConfig(&oscillator) != HAL_OK) {
        Error_Handler();
    }

    clocks.ClockType = RCC_CLOCKTYPE_HCLK | RCC_CLOCKTYPE_SYSCLK |
                       RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2;
    clocks.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clocks.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clocks.APB1CLKDivider = RCC_HCLK_DIV2;
    clocks.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clocks, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }

    peripheralClock.PeriphClockSelection = RCC_PERIPHCLK_ADC;
    peripheralClock.AdcClockSelection = RCC_ADCPCLK2_DIV6;

    if (HAL_RCCEx_PeriphCLKConfig(&peripheralClock) != HAL_OK) {
        Error_Handler();
    }
}

int _write(int file, char *data, int length) {
    (void)file;
    HAL_UART_Transmit(&huart1, (uint8_t *)data, (uint16_t)length, HAL_MAX_DELAY);
    return length;
}

static void Error_Handler(void) {
    __disable_irq();
    while (1) {
    }
}
烧录后打开串口终端。高阻信号源可能出现如下结果,具体数值会随输入电压、板级阻抗和噪声变化。
short=2038, long=2047, delta=9
short=2039, long=2047, delta=8
short=2038, long=2046, delta=8
若两组结果长期接近且波动相当,当前采样时间通常已经足够;若长采样值更稳定,或与万用表换算值更接近,应保留长采样配置。验证时还要覆盖输入电压快速变化、相邻通道切换和最高工作温度,因为这些条件会放大建立时间不足的问题。
偏差定位与工程处理
短采样误差经常被误判为 ADC 非线性或参考电压不准。排查时应先固定输入电压,再依次延长采样周期、降低源阻抗、减少串联电阻,并比较平均值与离散程度。若延长采样后偏差明显减小,根因通常在输入建立过程,而不是数字换算公式。
外部 RC 滤波器不能只按截止频率设计。电容可以在采样瞬间提供电荷,但串联电阻过大仍会限制电容恢复;多通道扫描时,前一通道留下的电荷还可能影响后一通道。必要时可加入电压跟随器、降低滤波电阻,或在切换通道后丢弃第一次转换结果。
本课总结
- ADC 采样误差本质上来自采样电容在规定窗口内未充分建立。
- 采样周期应同时考虑 ADC 时钟、信号源阻抗、外部 RC 网络和目标精度。
- 短采样与长采样对比是定位高阻输入偏差的直接方法,无法兼顾速度时应使用模拟缓冲。
下一课预告
下一课将学习“多通道扫描采集”,把多个模拟输入按规则序列依次转换,并使用 DMA 管理连续采样结果。