
单片机与物联网 / 系统课时
舵机角度控制
舵机角度控制
舵机不是通过 PWM 占空比直接调速,而是通过固定重复周期中的高电平脉宽接收位置指令。本课使用 STM32F103 的 TIM2 生成 50 Hz 控制脉冲,把 0°~180° 映射为 1000~2000 μs,并完成安全接线、角度限幅和往返动作验证。
学习目标
- 理解舵机控制周期、高电平脉宽与目标角度的对应关系。
- 能配置 1 MHz 定时器时基和 20 ms PWM 周期。
- 能实现角度到脉宽的映射,并处理供电、限位和抖动问题。
脉宽与角度映射
常见模拟舵机每隔约 20 ms 接收一次控制脉冲,即控制频率约为 50 Hz。真正表达位置的是高电平持续时间,而不是占空比本身:在本课采用的安全起始范围中,1000 μs 对应一端,1500 μs 对应中位,2000 μs 对应另一端。由于不同型号的机械行程和允许脉宽不同,这些数值应视为初始标定值,而不是所有舵机都严格一致的标准。
让 TIM2 以 1 MHz 计数后,每个计数等于 1 μs。设置 ARR = 19999 可得到 20000 μs 周期,随后把 CCR1 直接写成目标脉宽即可。例如 CCR1 = 1500 表示每 20 ms 输出 1500 μs 高电平。角度映射可写为 $pulse=min+(max-min)\times angle/180$,程序还必须先把角度限制在 0°~180°,避免越界值驱动机械结构撞击限位。
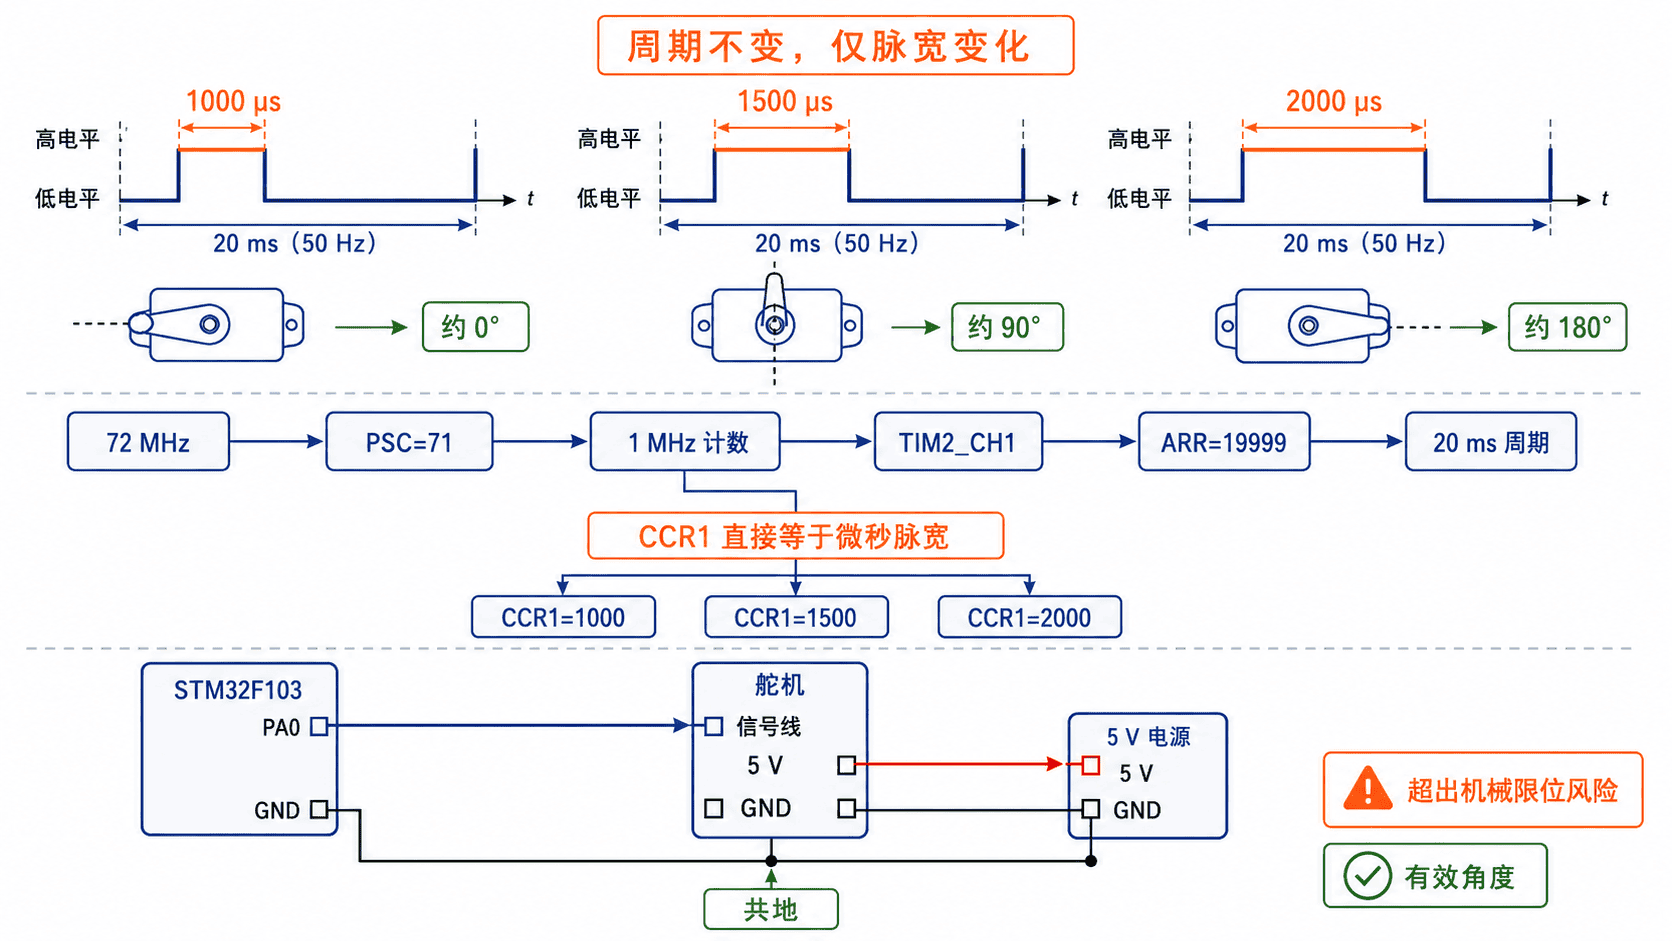
舵机通常在动作瞬间产生较大电流,不能直接由开发板 3.3 V 引脚供电。正确做法是使用容量足够的独立 5 V 电源给舵机供电,同时把外部电源地、舵机地和 STM32 地连接在一起,保证 PWM 信号具有共同参考电位。若电源压降明显,可在舵机附近增加电解电容,并缩短大电流回路。
配置与完整示例
本例使用 TIM2_CH1 默认引脚 PA0。TIM2 输入时钟为 72 MHz,PSC = 71 形成 1 MHz 计数,ARR = 19999 形成 20 ms 周期。程序先移动到中位,再按 0°、45°、90°、135°、180° 和反向顺序循环。若舵机机械行程不足,应先缩小 SERVO_MIN_US 与 SERVO_MAX_US 的差值,不要直接扩大脉宽。
#include "stm32f1xx_hal.h"

#define SERVO_MIN_US 1000U
#define SERVO_MAX_US 2000U
#define SERVO_PERIOD_US 20000U

TIM_HandleTypeDef htim2;

static void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_TIM2_Init(void);
static void Servo_WriteAngle(uint16_t angle);
static void Error_Handler(void);

int main(void) {
    static const uint16_t positions[] = {
        0, 45, 90, 135, 180, 135, 90, 45
    };

    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_TIM2_Init();

    if (HAL_TIM_PWM_Start(&htim2, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }

    Servo_WriteAngle(90);
    HAL_Delay(1000);

    while (1) {
        for (uint32_t i = 0; i < sizeof(positions) / sizeof(positions[0]); ++i) {
            Servo_WriteAngle(positions[i]);
            HAL_Delay(700);
        }
    }
}

static void Servo_WriteAngle(uint16_t angle) {
    if (angle > 180U) {
        angle = 180U;
    }

    uint32_t pulseUs = SERVO_MIN_US +
        ((SERVO_MAX_US - SERVO_MIN_US) * (uint32_t)angle) / 180U;

    __HAL_TIM_SET_COMPARE(&htim2, TIM_CHANNEL_1, pulseUs);
}

static void MX_TIM2_Init(void) {
    TIM_OC_InitTypeDef config = {0};

    htim2.Instance = TIM2;
    htim2.Init.Prescaler = 71;
    htim2.Init.CounterMode = TIM_COUNTERMODE_UP;
    htim2.Init.Period = SERVO_PERIOD_US - 1U;
    htim2.Init.ClockDivision = TIM_CLOCKDIVISION_DIV1;
    htim2.Init.AutoReloadPreload = TIM_AUTORELOAD_PRELOAD_DISABLE;

    if (HAL_TIM_PWM_Init(&htim2) != HAL_OK) {
        Error_Handler();
    }

    config.OCMode = TIM_OCMODE_PWM1;
    config.Pulse = 1500;
    config.OCPolarity = TIM_OCPOLARITY_HIGH;
    config.OCFastMode = TIM_OCFAST_DISABLE;

    if (HAL_TIM_PWM_ConfigChannel(&htim2, &config, TIM_CHANNEL_1) != HAL_OK) {
        Error_Handler();
    }
}

void HAL_TIM_PWM_MspInit(TIM_HandleTypeDef *timer) {
    if (timer->Instance == TIM2) {
        __HAL_RCC_TIM2_CLK_ENABLE();
    }
}

static void MX_GPIO_Init(void) {
    GPIO_InitTypeDef gpio = {0};

    __HAL_RCC_GPIOA_CLK_ENABLE();

    gpio.Pin = GPIO_PIN_0;
    gpio.Mode = GPIO_MODE_AF_PP;
    gpio.Speed = GPIO_SPEED_FREQ_HIGH;
    HAL_GPIO_Init(GPIOA, &gpio);
}

static void SystemClock_Config(void) {
    RCC_OscInitTypeDef osc = {0};
    RCC_ClkInitTypeDef clk = {0};

    osc.OscillatorType = RCC_OSCILLATORTYPE_HSE;
    osc.HSEState = RCC_HSE_ON;
    osc.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
    osc.PLL.PLLState = RCC_PLL_ON;
    osc.PLL.PLLSource = RCC_PLLSOURCE_HSE;
    osc.PLL.PLLMUL = RCC_PLL_MUL9;

    if (HAL_RCC_OscConfig(&osc) != HAL_OK) {
        Error_Handler();
    }

    clk.ClockType = RCC_CLOCKTYPE_HCLK | RCC_CLOCKTYPE_SYSCLK |
                    RCC_CLOCKTYPE_PCLK1 | RCC_CLOCKTYPE_PCLK2;
    clk.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
    clk.AHBCLKDivider = RCC_SYSCLK_DIV1;
    clk.APB1CLKDivider = RCC_HCLK_DIV2;
    clk.APB2CLKDivider = RCC_HCLK_DIV1;

    if (HAL_RCC_ClockConfig(&clk, FLASH_LATENCY_2) != HAL_OK) {
        Error_Handler();
    }
}

static void Error_Handler(void) {
    __disable_irq();
    while (1) {
    }
}
预期结果:
上电后舵机先移动到约 90° 中位。
随后依次移动到约 0°、45°、90°、135°、180°,再按反向顺序返回。
逻辑分析仪可测得 PWM 周期约 20 ms,高电平脉宽随目标角度在 1000~2000 μs 之间变化。
角度与实际转轴位置可能存在偏差,原因包括舵机内部电位器误差、机械安装偏置和脉宽范围差异。工程中应先拆除可能卡住转轴的负载,找到可靠中位,再逐步测试两端安全脉宽。若需要更平滑的运动,应在软件中分段递增角度,而不是一次把 CCR1 从一端跳到另一端。
调试、练习与常见错误
舵机持续抖动时,先检查独立电源电压和共地,再测量脉冲周期是否稳定。把 ARR 改成 1999 而仍使用 1 MHz 计数会得到 2 ms 周期,舵机将无法正常识别;把 CCR1 写成角度值则会输出 0~180 μs 脉冲,也不能形成有效位置指令。舵机到端点后发出持续嗡鸣,通常表示机械结构已受阻或脉宽超出安全范围,应立即缩小端点参数。
- 练习 1:把往返动作改为每次增加 2°,每步延时 20 ms。验收条件是运动明显比 45° 跳变更平滑,且端点不持续嗡鸣。
- 练习 2:增加
Servo_WritePulseUs()函数,并将允许范围限制为 900~2100 μs。验收条件是越界输入会被安全夹紧,逻辑分析仪测得脉宽始终在限定范围内。 - 调试技巧:先固定输出 1500 μs 中位脉冲,确认供电和共地正常,再测试 1200 μs 与 1800 μs,最后逐步逼近安全端点,可降低撞限位和烧毁舵机的风险。
本课总结
- 舵机位置由固定周期中的高电平脉宽决定,不能把普通 PWM 调速思路直接套用到舵机控制。
- 使用 1 MHz 计数时基后,
CCR1数值可直接表示微秒脉宽,角度映射和调试更直观。 - 稳定供电、共地、软件限幅和机械端点标定与定时器配置同样重要。
下一课预告
完成基础执行器控制后,下一阶段将把 PWM 输出与传感器输入、状态机和定时任务结合,构建能够按条件调节声音或机械位置的闭环控制应用。