
单片机与物联网 / 系统课时
非阻塞状态机
非阻塞状态机
使用长延时或等待循环组织流程时,程序会在某一步停住,导致按键、通信和传感器任务无法及时处理。本课把连续动作拆成状态转换,并用时间戳驱动更新函数,让设备流程与心跳任务在同一个主循环中并行推进。
学习目标
- 能够区分状态、事件、进入时间和转换条件。
- 能够用周期调用的
update()函数替代阻塞延时。 - 能够处理计时回绕、重复事件和单次进入动作等边界问题。
阻塞流程为什么失效
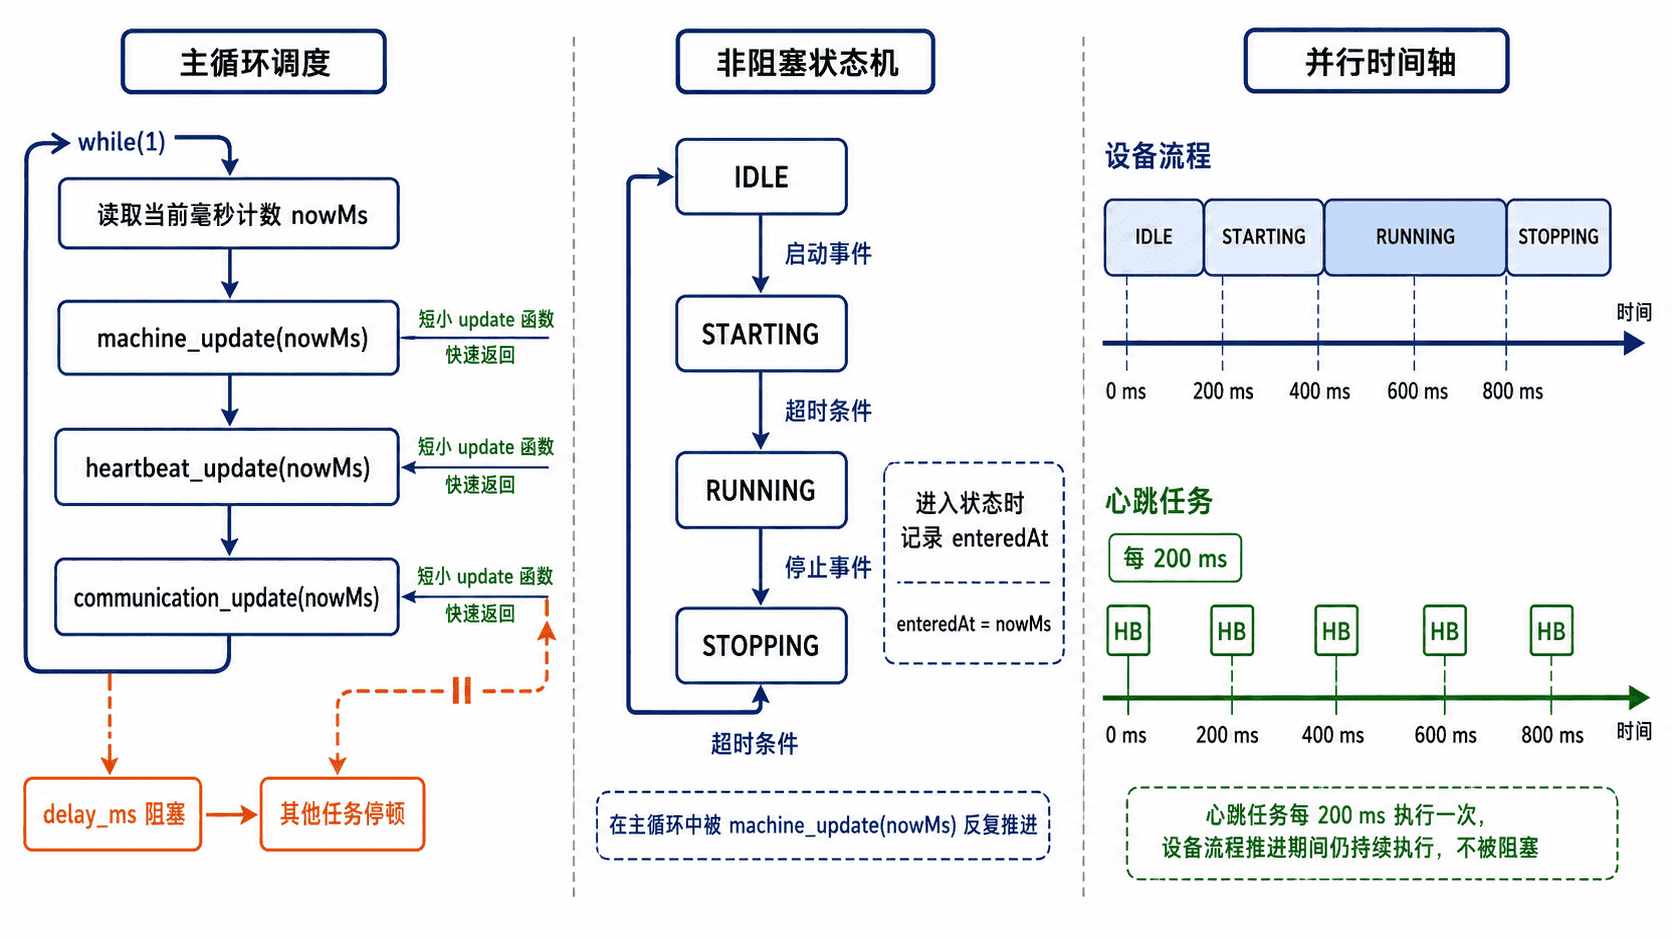
阻塞代码通常先启动设备,再调用 delay_ms(300) 等待,随后执行下一步。在等待期间,CPU 可能仍在空转,但应用无法处理新的串口字节、急停输入或其他任务。多个流程叠加后,响应时间会等于所有阻塞段之和,系统也难以估算最坏情况延迟。
状态、事件与时间条件
状态表示系统当前所处的稳定阶段,事件表示外部发生了什么,时间条件则决定某个阶段是否已经持续足够久。状态机每次被调用时只检查条件、执行必要动作并立即返回,不在函数内部等待。主循环持续调用所有任务,因此各流程看起来像同时运行。
| 要素 | 示例 | 作用 |
|---|---|---|
| 状态 | STARTING、RUNNING |
记录当前阶段 |
| 事件 | 启动命令、停止命令 | 触发立即转换 |
| 进入时间 | entered_at |
计算当前状态已持续多久 |
| 转换条件 | 已运行 500 ms | 决定何时进入下一状态 |
| 进入动作 | 打开电源、清除计数 | 只在状态切换时执行一次 |
计时比较应使用无符号减法:(uint32_t)(now - entered_at) >= timeout。即使毫秒计数从最大值回绕到 0,该差值在一次回绕范围内仍能正确工作。超时时间应明显小于约 49.7 天的 uint32_t 毫秒周期,并保证更新函数持续被调度。
可运行状态机示例
下面的 C11 程序模拟设备依次经历启动、运行、停止和空闲状态,同时让心跳任务每 200 ms 输出一次。主循环每 100 ms 调用两个更新函数,没有任何延时等待。
将代码保存为 nonblocking_fsm.c。
#include <stdint.h>
#include <stdio.h>

typedef enum {
    STATE_IDLE,
    STATE_STARTING,
    STATE_RUNNING,
    STATE_STOPPING
} MachineState;

typedef struct {
    MachineState state;
    uint32_t entered_at;
} Machine;

typedef struct {
    uint32_t next_due;
} Heartbeat;

static void machine_enter(Machine *machine,
                          MachineState next,
                          uint32_t now,
                          const char *name) {
    machine->state = next;
    machine->entered_at = now;
    printf("t=%u machine -> %s\n", now, name);
}

static void machine_start(Machine *machine, uint32_t now) {
    if (machine->state == STATE_IDLE) {
        machine_enter(machine, STATE_STARTING, now, "STARTING");
    }
}

static void machine_update(Machine *machine, uint32_t now) {
    uint32_t elapsed = (uint32_t)(now - machine->entered_at);

    switch (machine->state) {
        case STATE_STARTING:
            if (elapsed >= 300U) {
                machine_enter(machine, STATE_RUNNING, now, "RUNNING");
            }
            break;
        case STATE_RUNNING:
            if (elapsed >= 500U) {
                machine_enter(machine, STATE_STOPPING, now, "STOPPING");
            }
            break;
        case STATE_STOPPING:
            if (elapsed >= 200U) {
                machine_enter(machine, STATE_IDLE, now, "IDLE");
            }
            break;
        case STATE_IDLE:
        default:
            break;
    }
}

static void heartbeat_update(Heartbeat *heartbeat, uint32_t now) {
    if ((int32_t)(now - heartbeat->next_due) >= 0) {
        printf("t=%u heartbeat\n", now);
        heartbeat->next_due += 200U;
    }
}

int main(void) {
    Machine machine = {STATE_IDLE, 0U};
    Heartbeat heartbeat = {0U};

    machine_start(&machine, 0U);

    for (uint32_t now = 0U; now <= 1200U; now += 100U) {
        machine_update(&machine, now);
        heartbeat_update(&heartbeat, now);
    }

    return 0;
}
使用 GCC 编译并运行:
gcc -std=c11 -Wall -Wextra -pedantic nonblocking_fsm.c -o nonblocking_fsm
./nonblocking_fsm
预期输出:
t=0 machine -> STARTING
t=0 heartbeat
t=200 heartbeat
t=300 machine -> RUNNING
t=400 heartbeat
t=600 heartbeat
t=800 machine -> STOPPING
t=800 heartbeat
t=1000 machine -> IDLE
t=1000 heartbeat
t=1200 heartbeat
可以看到,设备在 300 ms、800 ms 和 1000 ms 完成状态转换,而心跳任务始终按自己的周期运行。把 now 替换为 MCU 的单调毫秒计数,例如 HAL_GetTick(),即可将同样结构迁移到主循环固件中。
调度规则与常见错误
每个 update() 函数都应在可预测的短时间内返回。进入动作只在状态切换函数中执行一次,持续动作则放在当前状态的更新分支中。事件如果来自中断,建议由中断设置标志或写入队列,再由主循环消费,避免在中断中执行完整业务流程。
常见错误包括在状态分支内再次调用阻塞延时、每次循环都重复初始化外设、转换后忘记更新进入时间,以及使用 now >= entered_at + timeout 进行计时比较。最后一种写法在计数回绕附近容易失效,应改为无符号差值比较。调试时可记录“时间、旧状态、事件、新状态”,以确认每次转换是否只发生一次。
练习与验收
- 为示例增加
STATE_FAULT。初始条件是在运行状态收到故障事件;实现要求是任何状态都能立即进入故障状态,并停止自动计时转换;验收标准是故障发生后仍有心跳输出,但设备状态不再进入STOPPING。 - 增加一个每 300 ms 执行的传感器任务。实现要求是不修改设备状态机内部代码;验收标准是在设备完整流程期间,心跳和传感器输出都保持各自周期,且主循环中不存在阻塞延时。
本课总结
- 非阻塞状态机把连续流程拆成状态、事件、时间条件和一次性进入动作。
- 周期调用的短小更新函数能够让多个任务在协作式主循环中并行推进。
- 无符号时间差、清晰的进入动作和事件转交机制是可靠实现的关键。
下一课预告
完成分层与非阻塞流程后,下一阶段可继续学习模块化测试、故障注入和自动化验证,把业务状态机与测试替身结合起来,逐步建立可重复的嵌入式软件测试体系。