
单片机与物联网 / 系统课时
栈、堆与全局变量
栈、堆与全局变量
单片机的 RAM 往往只有几 KB 到几百 KB,变量放在哪里会直接影响容量、生命周期和稳定性。本课建立代码区、只读区、全局数据区、栈与堆的整体模型,并通过一个可运行的 C 程序观察不同存储对象的行为。
学习目标
- 区分代码区、只读区、
.data、.bss、栈和堆的职责 - 根据变量的生命周期选择合适的存储位置
- 识别栈溢出、堆碎片和越界写入等内存风险
内存区域与变量归属
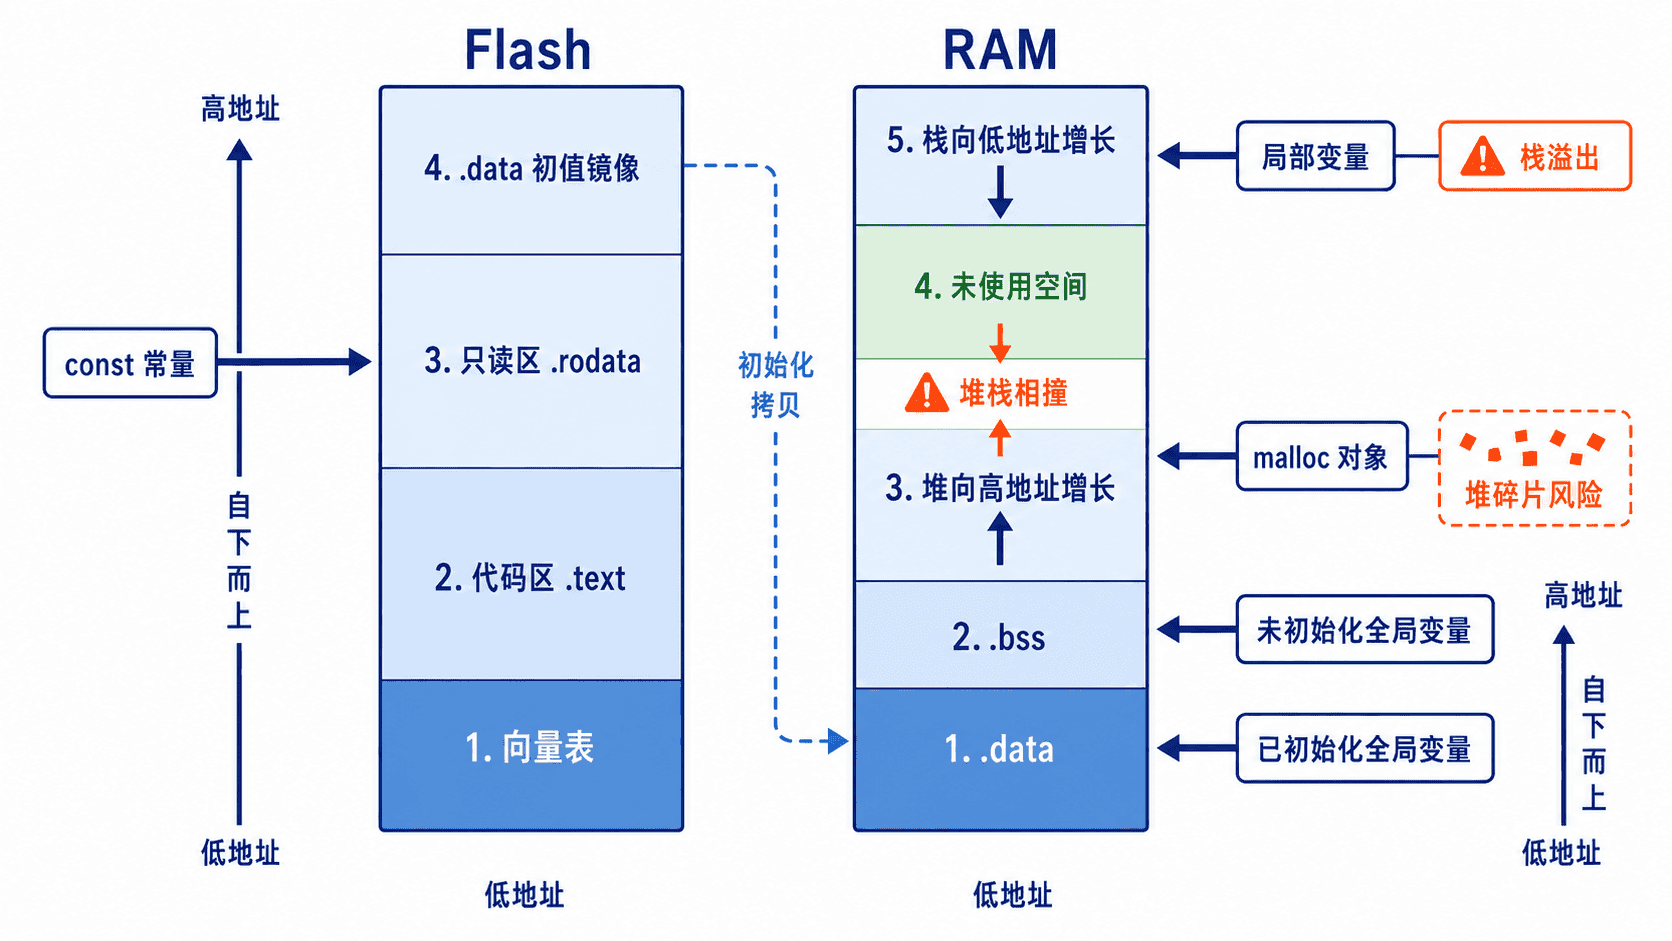
典型单片机程序同时使用 Flash 和 RAM。机器指令与只读常量通常保存在 Flash;需要修改的数据、函数调用现场和动态分配对象位于 RAM。链接脚本决定各段地址,启动代码负责把需要初值的数据搬入 RAM。
| 区域 | 常见内容 | 生命周期 | 主要风险 |
|---|---|---|---|
.text / .rodata |
指令、字符串常量、const 数据 |
整个程序 | Flash 不足、误判可写性 |
.data |
有非零初值的全局或静态变量 | 整个程序 | 占用 Flash 初值和 RAM |
.bss |
零初始化或未显式初始化的全局、静态变量 | 整个程序 | 大数组快速耗尽 RAM |
| 栈 | 局部变量、返回地址、保存的寄存器 | 一次函数调用 | 深递归、大局部数组导致溢出 |
| 堆 | malloc、calloc 获得的对象 |
从分配到释放 | 泄漏、碎片、分配失败 |
const 并不必然保证对象位于 Flash,最终位置仍由编译器、链接器和访问方式决定。对嵌入式工程,应结合生成的 .map 文件和链接脚本确认实际归属,而不是只根据 C 关键字推断。
生命周期与容量判断
全局变量和 static 变量在程序运行期间一直存在,适合保存设备状态、通信缓冲区和跨调用数据。普通局部变量随函数进入和退出创建、销毁,适合短期计算,但不应在栈上放置体积过大的帧缓冲区。
堆允许在运行时决定对象大小,却会引入分配失败和碎片。长期运行、硬实时或安全要求较高的固件通常优先使用静态内存池、固定长度数组或对象池,并在启动阶段完成资源规划。
估算 RAM 时不能只统计全局数组,还要同时计算 .data + .bss、最坏调用链的栈峰值、RTOS 各任务栈、堆上限以及 DMA 缓冲区。链接成功只说明静态段能够放入内存,并不代表运行时栈和堆一定安全。
完整可运行示例
下面的程序分别创建已初始化全局变量、未初始化全局变量、只读常量、栈变量和堆对象。示例在桌面编译器上运行,用于观察 C 语言层面的生命周期;在真实 MCU 中,具体地址由链接脚本决定。
#include <stdio.h>
#include <stdlib.h>

int g_initialized = 12;
int g_zero_initialized;
static const int g_limit = 100;

static int sum_with_stack(int input) {
    int local_value = input + 3;
    return local_value + g_initialized;
}

int main(void) {
    int stack_value = sum_with_stack(5);
    int *heap_value = malloc(sizeof(int));

    if (heap_value == NULL) {
        puts("heap allocation failed");
        return 1;
    }

    *heap_value = 24;
    g_zero_initialized = 7;

    printf("global initialized: %d\n", g_initialized);
    printf("global zero initialized: %d\n", g_zero_initialized);
    printf("read-only constant: %d\n", g_limit);
    printf("stack result: %d\n", stack_value);
    printf("heap value: %d\n", *heap_value);

    free(heap_value);
    heap_value = NULL;
    return 0;
}
编译并运行:
gcc -std=c11 -Wall -Wextra -O0 memory_regions_demo.c -o memory_regions_demo
./memory_regions_demo
预期输出:
global initialized: 12
global zero initialized: 7
read-only constant: 100
stack result: 20
heap value: 24
保存为 memory_regions_demo.c 后运行。实际 MCU 工程应使用交叉编译器,并通过链接器生成的内存占用报告核对各段大小。
工程检查与常见错误
调试内存问题时,先查看 .map 文件与链接摘要,确认 .data、.bss 和剩余 RAM;再检查栈水位、堆剩余量和越界写入。若系统运行一段时间后随机崩溃,重点排查未释放对象、碎片以及数组越界破坏控制块。
常见错误包括在函数内声明超大数组、返回局部变量地址、未检查 malloc 返回值,以及释放后继续访问指针。修复时应把大缓冲区改为静态区或专用内存池,所有动态分配都检查失败路径,并在释放后把指针设为 NULL。
还要避免把字符串常量当作可写数组。char *p = "abc"; 指向的内容通常位于只读区,写入会产生未定义行为;需要修改时应使用 char p[] = "abc";,让编译器创建可写数组。
本课总结
- 变量所在区域由存储期、初始化方式和链接规则共同决定
- 栈适合短期局部数据,堆适合动态对象,但都需要明确容量上限
- 可靠固件必须结合
.map文件、栈水位和堆监控验证内存余量
下一课预告
下一课将学习“复位与启动流程”,沿着上电复位、向量表、数据段初始化和 main 函数入口,理解这些内存区域如何在程序真正运行前被准备好。