
Web 图形与 3D / 系统课时
Box3 包围盒怎样计算模型尺寸
Box3 包围盒怎样计算模型尺寸
加载外部模型后,往往不知道它的实际尺寸、中心位置以及最低点在哪里。Three.js 的 Box3 可以计算整个模型在世界坐标中的包围范围,配合 Vector3 得到尺寸和中心。本课通过一个带父子变换的模型,完成包围盒测量、自动居中、底部落地,并说明如何利用结果设置镜头。
学习目标
- 理解世界空间轴对齐包围盒与模型局部几何尺寸的区别。
- 使用
Box3.setFromObject()、getSize()和getCenter()计算模型尺寸及中心。 - 根据包围盒移动模型,并识别旋转、层级变换和空模型带来的测量问题。
世界空间包围盒如何确定范围
Box3 表示轴对齐包围盒(Axis-Aligned Bounding Box,AABB)。它使用两个 Vector3 描述三维空间中的最小和最大边界:
box.min:包围盒在 X、Y、Z 三个轴上的最小坐标。box.max:包围盒在 X、Y、Z 三个轴上的最大坐标。box.getSize(target):返回三个轴上的跨度,即max - min。box.getCenter(target):返回最小点与最大点的中点。
例如,某个模型的最小点为 (9, 1, 0),最大点为 (13, 5, 3),其包围盒尺寸就是 (4, 4, 3),中心为 (11, 3, 1.5)。这些数值的单位是场景单位,不会自动转换成厘米或米。
需要特别区分局部包围盒和世界包围盒。geometry.computeBoundingBox() 计算几何体自身局部坐标中的边界,而 new THREE.Box3().setFromObject(object) 会考虑对象及其子对象的世界变换,适合测量含多个网格的产品模型。
例如,几何体原始尺寸为 (2, 4, 6),其父节点缩放为 (2, 1, 0.5),在没有旋转的情况下,世界空间尺寸变为 (4, 4, 3)。父节点和子节点的平移则共同决定包围盒中心。
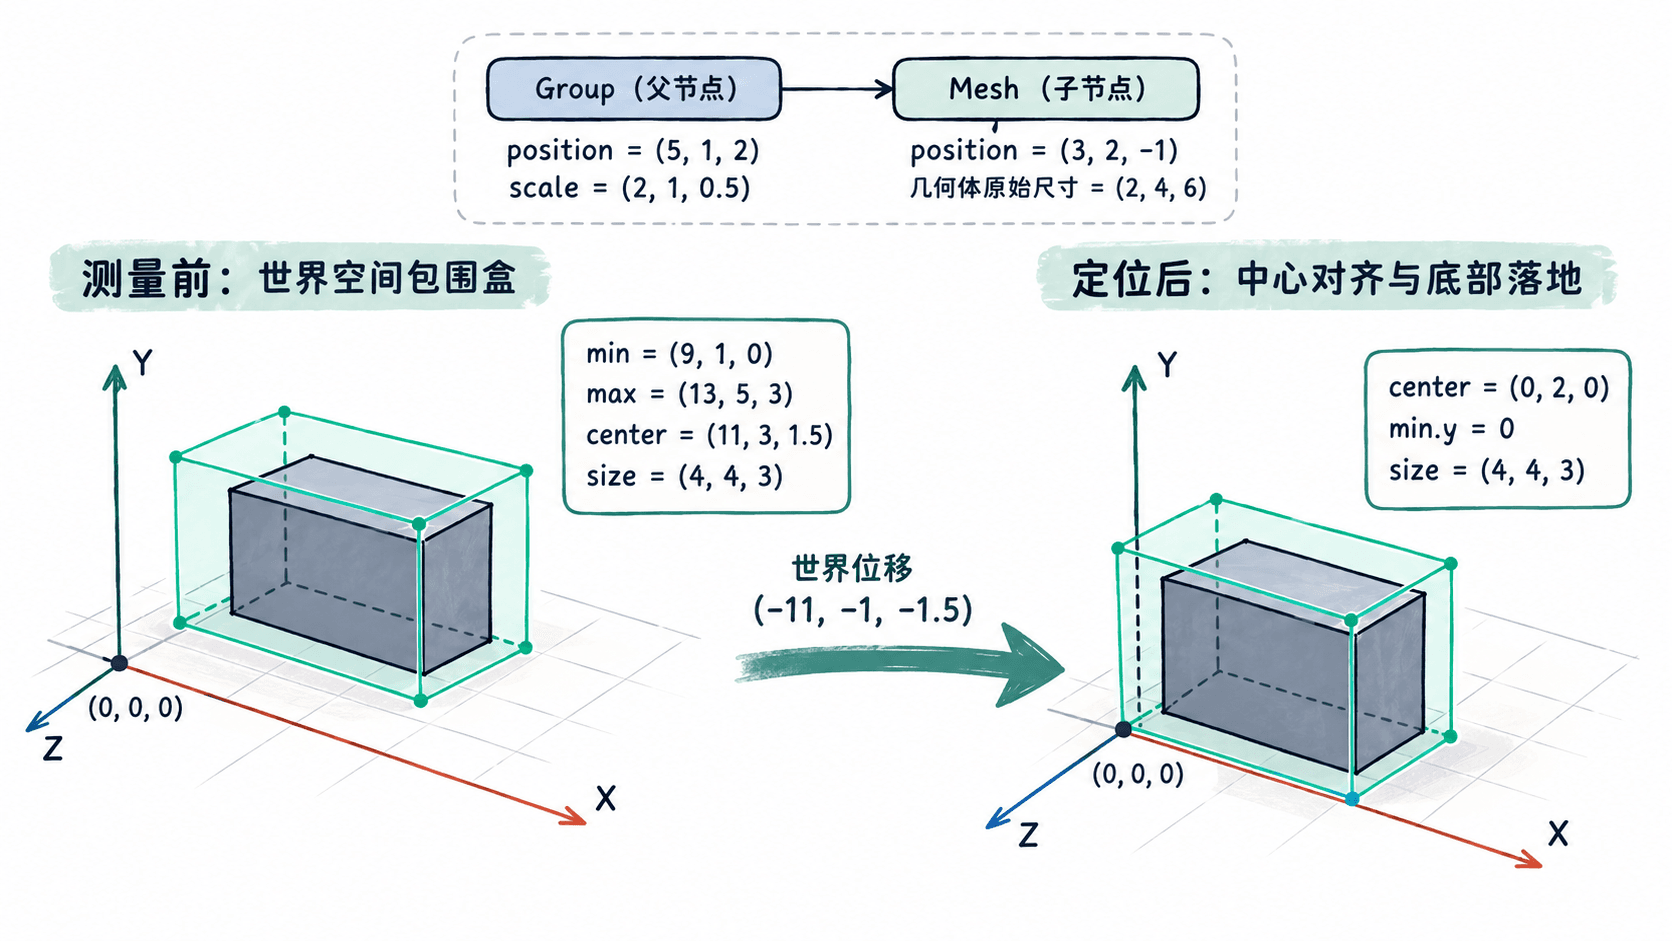
使用 Box3 计算尺寸和中心
下面创建一个有平移和非均匀缩放的父节点,并在其中加入长方体网格。示例不需要浏览器或 WebGL 渲染器,可以直接在 Node.js 中验证包围盒计算结果。
准备 Node.js 22 或兼容版本,在空目录执行 npm init -y 和 npm install three,然后把下面的代码保存为 measure.mjs,使用 node measure.mjs 运行。
import * as THREE from 'three';

const root = new THREE.Group();
root.position.set(5, 1, 2);
root.scale.set(2, 1, 0.5);

// 子网格的局部位置会受到父节点缩放和平移影响。
const mesh = new THREE.Mesh(
  new THREE.BoxGeometry(2, 4, 6),
  new THREE.MeshBasicMaterial()
);
mesh.position.set(3, 2, -1);
root.add(mesh);

// 先同步世界矩阵,再测量包含所有子网格的范围。
root.updateWorldMatrix(true, true);
const box = new THREE.Box3().setFromObject(root);
if (box.isEmpty()) throw new Error('没有可测量的几何体');

const size = box.getSize(new THREE.Vector3());
const center = box.getCenter(new THREE.Vector3());
const fmt = (v) => v.toArray()
  .map((n) => Number(n.toFixed(2))).join(', ');

console.log('size:', fmt(size));
console.log('center:', fmt(center));
console.log('min:', fmt(box.min));
console.log('max:', fmt(box.max));

// 根节点没有变换父节点,因此可以直接应用世界空间位移。
root.position.sub(new THREE.Vector3(center.x, box.min.y, center.z));
root.updateWorldMatrix(true, true);
box.setFromObject(root);

console.log('after center:', fmt(box.getCenter(new THREE.Vector3())));
console.log('after minY:', box.min.y.toFixed(2));
预期输出:
size: 4, 4, 3
center: 11, 3, 1.5
min: 9, 1, 0
max: 13, 5, 3
after center: 0, 2, 0
after minY: 0.00
原始长方体虽然宽度只有 2,但父节点在 X 轴上的缩放为 2,因此世界宽度为 4。网格局部 X 坐标为 3,经过父节点缩放和平移后,其世界中心 X 坐标为 5 + 3 * 2,即 11。
getSize() 与 getCenter() 都要求传入目标 Vector3,并将结果写入该对象。实际项目中可以复用目标向量,避免在每一帧重复创建临时对象。
利用包围盒完成模型定位与取景
产品展示中常见的需求是让模型在展台中央摆正,并使底部恰好接触地面。上述代码已经完成这两个动作,规则分别是:
- X 轴减去
center.x,使包围盒的 X 中心变成 0。 - Z 轴减去
center.z,使包围盒的 Z 中心变成 0。 - Y 轴减去
box.min.y,使包围盒最低点落在y = 0。 - 重新计算包围盒,确认中心的 X、Z 为 0,最低 Y 为 0。
这里不能直接把整个 center 从模型位置中减掉,否则包围盒中心的 Y 也会变成 0,模型下半部分可能穿过地面。居中与落地是两种不同的定位目标。
还要注意,示例中的 root 没有经过旋转或缩放的父节点。如果模型挂在另一个经过变换的节点下,不能直接把世界空间偏移量加到局部 position 上。更容易管理的做法是建立一个没有额外旋转、缩放的定位容器,统一负责展品的位置调整。
镜头取景同样可以使用包围盒数据。假设定位后的模型尺寸为 (4, 4, 3),透视相机沿 Z 轴负方向观察,垂直视场角为 50°,画布宽高比为 16:9,镜头朝向包围盒中心 (0, 2, 0)。
模型半高为 2、半深为 1.5。为了让最近的模型表面也能进入视野,可以根据半高除以 tan(25°) 得到约 4.29 的基础可见距离,再给这部分距离留出 20% 余量并加上半深,得到约 6.65 的相机中心距离。此例可将相机放在 (0, 2, 6.65),设置 near = 0.1、far = 100,并朝 (0, 2, 0) 观察。
这个数值适用于本例的视角和轴对齐长方体。实际展厅还需要考虑用户旋转模型、画布宽高比变化以及场景内其他物体,不应将固定距离直接用于所有模型。
测量错误与精度边界
Box3 的结果看起来不符合预期时,优先检查以下情况。
- 旋转导致尺寸变大:
Box3始终与世界坐标轴对齐,而不是紧贴模型自身方向。一个边长为 2 的正方体绕 Y 轴旋转 45° 后,其世界 X、Z 包围盒跨度约为 2.83。这不代表几何体真的被放大。 - 父节点变换没有同步:在复杂场景中,先调用
object.updateWorldMatrix(true, true),确保祖先和子节点的世界矩阵是最新的,再读取包围盒。特别是在关闭矩阵自动更新时,需要自行保证矩阵正确。 - 包围盒包含多余对象:
setFromObject()会遍历对象的子层级。如果导入模型中还含有用于定位的辅助网格、隐藏几何体或较大的背景模型,它们可能把包围范围拉大。应只针对真正需要测量的模型根节点计算。 - 空对象或动态顶点:没有可测量几何体时,
box.isEmpty()为真,不应拿空盒结果进行归一化或相机距离计算。通过自定义顶点着色器产生的视觉位移,也不一定会自动反映到 CPU 端的包围盒中。
setFromObject(object, true) 可以要求 Three.js 在支持的情况下基于顶点计算更紧的世界轴对齐范围,但计算成本较高,而且仍然不是随模型方向旋转的包围盒。一般产品预览优先使用默认模式,确实发现保守包围盒过大时再比较精确模式的效果。
在产品展示与数字展厅中,建议将包围盒测量安排在模型加载完成、缩放和初始姿态确定之后。完成定位后重新测量一次,并用中心、尺寸、最低点三个数值验收,随后再计算相机位置或展台空间检测范围。