
Web 图形与 3D / 系统课时
局部坐标怎样转换到世界坐标
局部坐标怎样转换到世界坐标
把商品模型、展台和标签组成父子层级后,子对象的 position 往往不等于它在场景中的实际位置。本课通过可运行示例,把平移、旋转和缩放逐级合成世界矩阵,并验证局部点怎样映射到世界坐标。
学习目标
- 区分父对象坐标系、子对象局部坐标系与世界坐标系。
- 解释
position、rotation、quaternion、scale如何形成局部矩阵与世界矩阵。 - 使用
localToWorld()、worldToLocal()和世界位置查询验证计算结果。
子对象的位置相对谁
Three.js 中,Object3D.position 表示对象原点相对于父对象坐标系的位置,不一定是世界坐标。若父对象位于世界坐标 (3, 0, 0),子对象位于父坐标 (1, 0, 0),并且双方都不旋转、缩放为 1,则子对象的世界原点是 (4, 0, 0)。
如果父对象再绕 Y 轴旋转 90°、统一放大 2 倍,子原点就变成 (3, 0, -2):子节点沿父局部 X 轴的 1 个单位,先被放大成 2,再随父级旋转指向世界负 Z 轴。子节点的 position 仍然是 (1, 0, 0)。
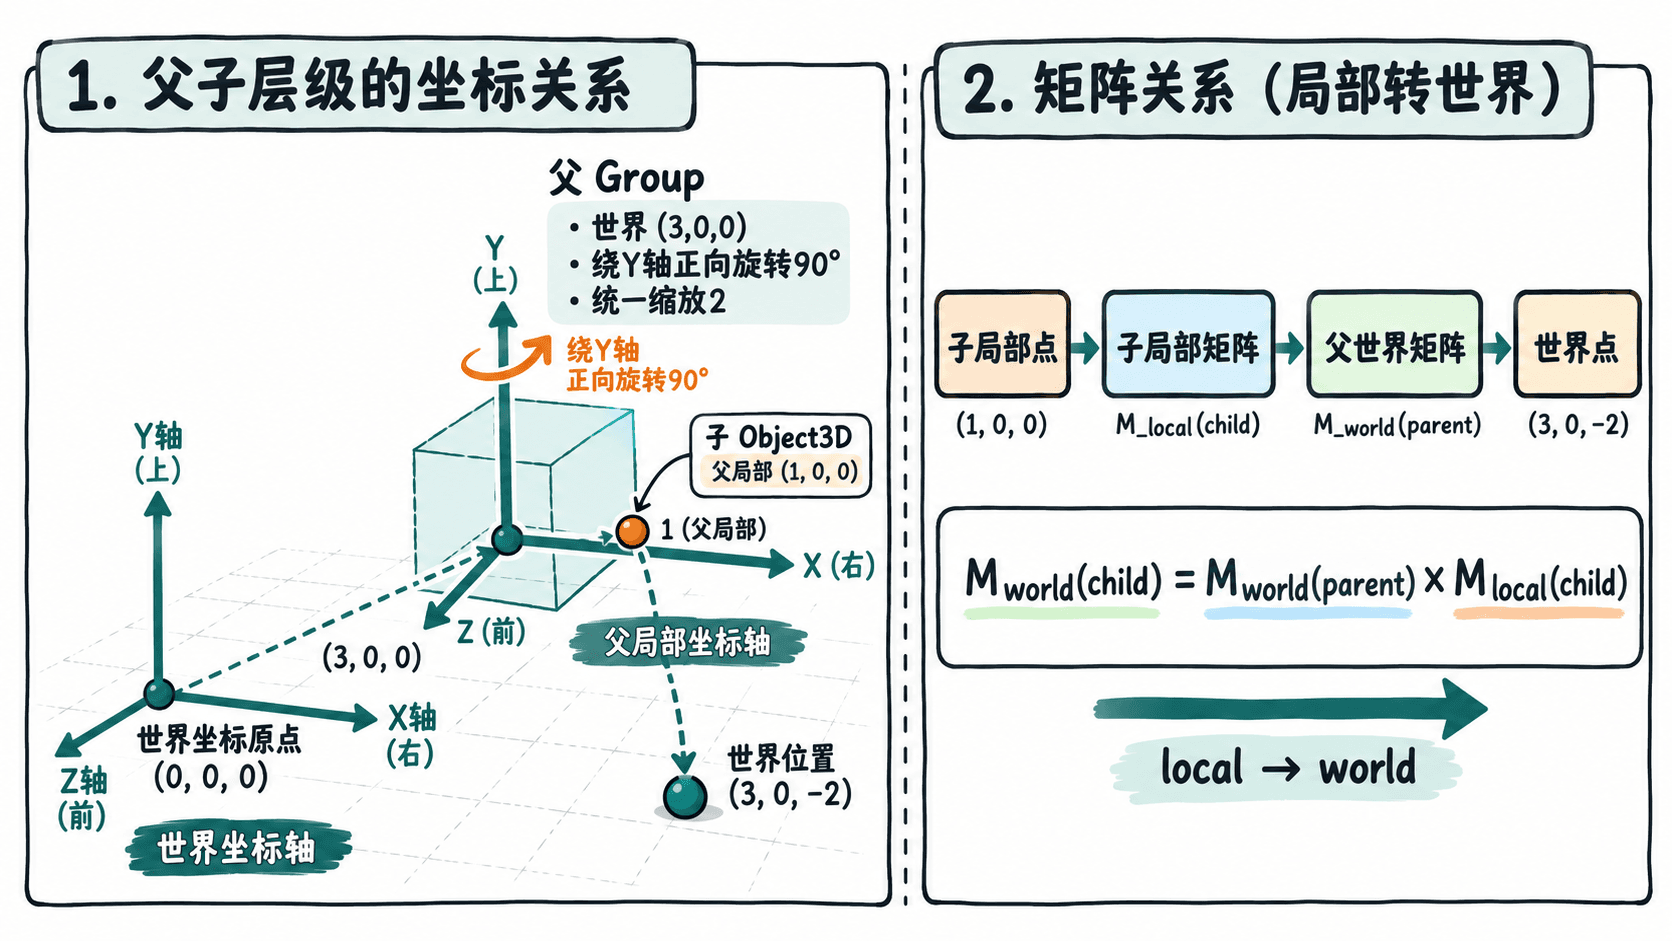
平移旋转缩放怎样组成矩阵
每个 Object3D 都有 position(平移)、scale(缩放)和两种相互同步的旋转表示:rotation 是欧拉角,quaternion 是四元数。欧拉角单位是弧度,默认顺序为 XYZ;例如 rotation.y = Math.PI / 2 表示绕局部 Y 轴旋转 90°。给 quaternion 重新赋值会更新欧拉角,不能把它们当成两次独立旋转叠加。
默认情况下,Three.js 将这些属性合成为局部矩阵 matrix,对列向量依次执行缩放、旋转、平移:
父子关系再把矩阵从父级向下相乘,形成 matrixWorld:
因此,子对象即使没有改动自身属性,父对象的位置、旋转或缩放变化也会改变它的世界位置。matrix 只描述相对于父级的变换;matrixWorld 才包含整个祖先链。
运行代码验证坐标转换
在安装 Node.js 20 或更新版本的工作目录执行 npm install three,然后保存以下内容为 demo.mjs,执行 node demo.mjs。示例不创建画布,也不需要浏览器:只使用 Three.js 的场景节点和数学 API。
import * as THREE from 'three';

const scene = new THREE.Scene();
const parent = new THREE.Group();
scene.add(parent);
parent.position.set(3, 0, 0);
parent.rotation.y = Math.PI / 2; // 父级绕 Y 轴旋转 90°
parent.scale.setScalar(2);

const child = new THREE.Object3D();
child.position.set(1, 0, 0);
// 用四元数设置子级绕 Z 轴旋转 90°,等价于对应的欧拉角
child.quaternion.setFromAxisAngle(new THREE.Vector3(0, 0, 1), Math.PI / 2);
child.scale.setScalar(0.5);
parent.add(child);

// 渲染前读取坐标时,主动更新父链与子节点世界矩阵
child.updateWorldMatrix(true, false);
const origin = child.getWorldPosition(new THREE.Vector3());
const point = child.localToWorld(new THREE.Vector3(0, 2, 0));
const back = child.worldToLocal(point.clone());
const worldScale = child.getWorldScale(new THREE.Vector3());

// 归零浮点误差,避免打印出 -0.00
const fmt = v => [v.x, v.y, v.z]
  .map(n => (Math.abs(n) < 1e-9 ? 0 : n).toFixed(2))
  .join(', ');
console.log(`origin: (${fmt(origin)})`);
console.log(`point: (${fmt(point)})`);
console.log(`back: (${fmt(back)})`);
console.log(`scale: (${fmt(worldScale)})`);
预期输出:
origin: (3.00, 0.00, -2.00)
point: (3.00, 0.00, 0.00)
back: (0.00, 2.00, 0.00)
scale: (1.00, 1.00, 1.00)
origin 是子对象原点的世界位置。对子局部点 (0, 2, 0),先按子级缩放 0.5 得到 (0, 1, 0),再绕子级 Z 轴转 90° 得到 (-1, 0, 0);加上子位置 (1, 0, 0),恰好回到父级原点,最后得到世界坐标 (3, 0, 0)。逆转换 worldToLocal() 找回原始局部点。
读数不对时检查什么
调用 getWorldPosition(new THREE.Vector3()) 可读取世界原点;getWorldQuaternion(new THREE.Quaternion())、getWorldScale(new THREE.Vector3()) 分别用于读取世界旋转和缩放。localToWorld() 与 worldToLocal() 会修改传入的 Vector3;要保留原值,先使用 clone()。
当刚修改过父级变换、又需要在渲染前查询时,可调用 child.updateWorldMatrix(true, false) 更新祖先链和本节点。默认 matrixAutoUpdate = true,会从 position、quaternion、scale 重新计算局部矩阵;如果手动设为 false,改变这些属性后还必须调用 updateMatrix()。
还有两个容易混淆的操作:改变 child.position.x 是沿父级 X 轴移动;调用 child.translateX(1) 则沿子对象自身 X 轴移动。若父级存在非均匀缩放并叠加旋转,世界矩阵可能出现剪切,不能始终把它无损拆成独立旋转与缩放;需要精确转换点时,应优先使用更新后的 matrixWorld 或 localToWorld()。
可以把示例中的 parent.scale.setScalar(2) 改为 parent.scale.setScalar(1) 再运行。此时 origin 应变成 (3.00, 0.00, -1.00)、scale 应变成 (0.50, 0.50, 0.50),这能直接检查父级缩放是否参与了世界坐标计算。