
机器人 / 系统课时
统一仿真时间与消息时间戳
统一仿真时间与消息时间戳
Nav2 报 TF 外推或消息过期时,应先排除系统时钟与仿真时钟混用。本课基于 ROS 2 Jazzy 和 Gazebo Harmonic,接通 /clock、统一 use_sim_time,核对激光、里程计及动态 TF 时间戳。
学习目标
- 确认
/clock的来源与更新状态,正确设置 ROS 节点的use_sim_time。 - 对照
/scan、/odom和/tf的时间戳,判断是否存在时基混用或传输延迟。 - 按定位顺序处理 TF 外推、仿真暂停和时间回退。
时钟与消息时间戳的关系
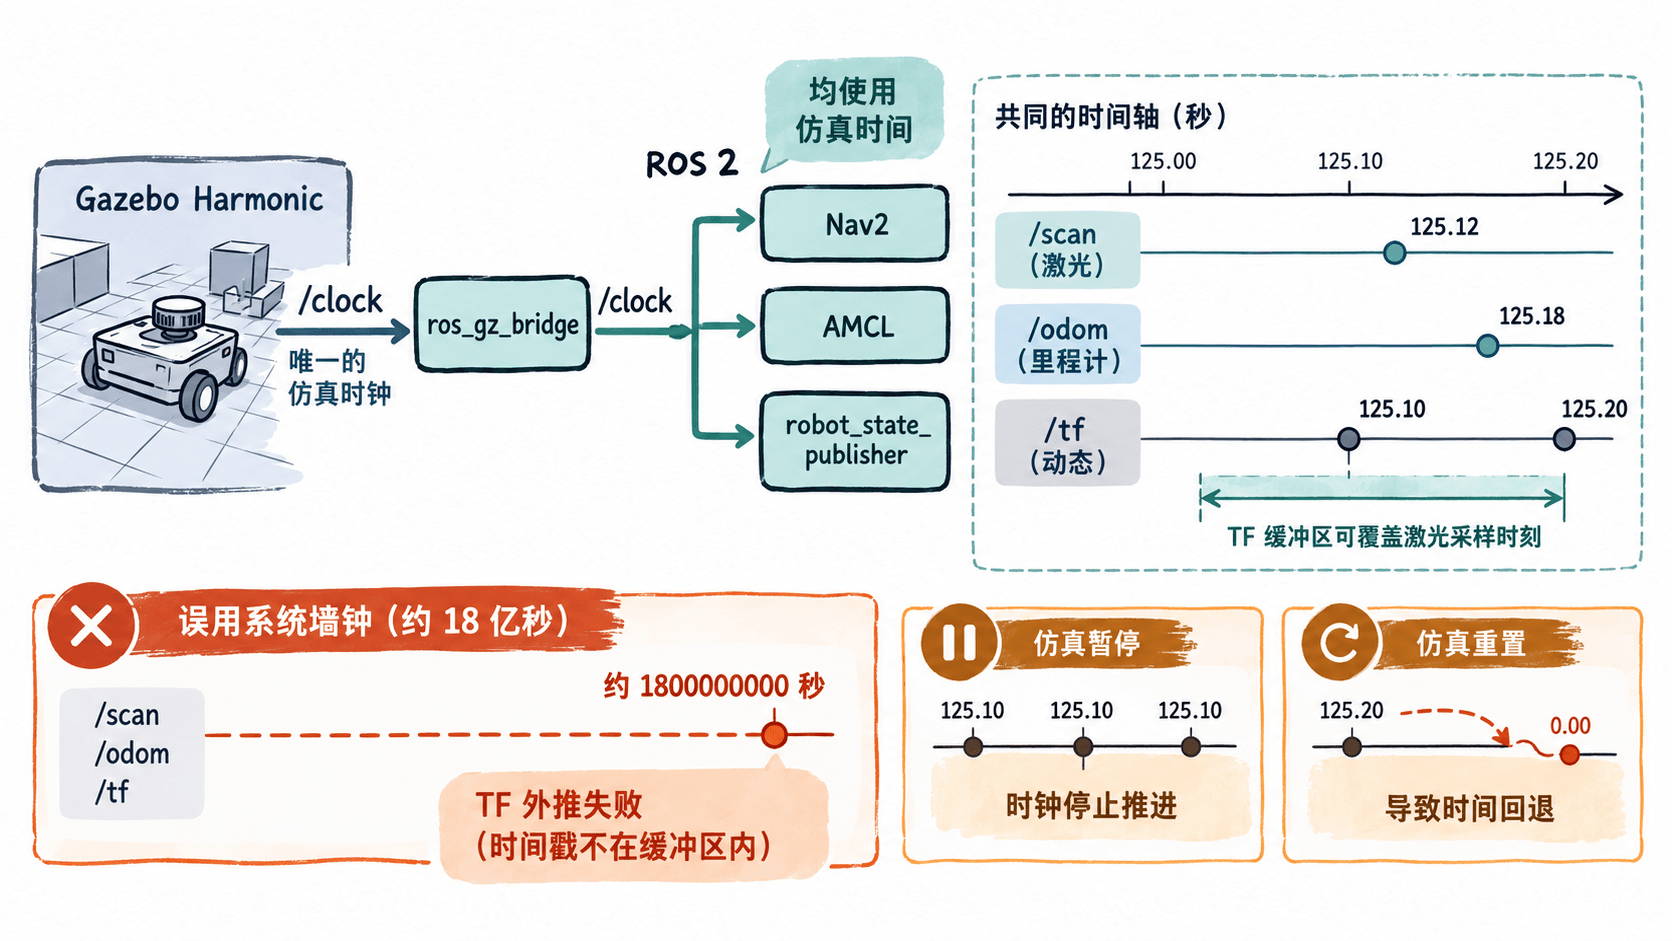
Gazebo 发布仿真时钟 /clock,其消息类型为 rosgraph_msgs/msg/Clock。ROS 节点启用 use_sim_time: true 后,其 ROS 时间由 /clock 驱动;Gazebo 传出的激光和里程计消息头,以及动态 TF 的时间戳,也应使用同一仿真时间基准。时间轴一致不代表每条消息的时间戳完全相等,采样、传输和处理本来就存在延迟。
例如,在同一个短暂采样窗口内,/clock 为 125.20 秒,激光消息为 125.12 秒,里程计为 125.18 秒,这是可解释的滞后;若某条消息的秒数却达到约 18 亿,则很可能被系统墙钟打戳。TF 必须能在消息所需的时刻提供变换,导航节点才能处理该消息。
检查并接通仿真时钟
前提是 Gazebo Harmonic 已启动且正在运行仿真,系统已安装 ros_gz_bridge。先用 ros2 topic list -t 查找 /clock [rosgraph_msgs/msg/Clock];若没有 ROS 侧的时钟,且 Gazebo 侧确有 /clock,可在单独终端执行以下命令。已有时钟桥接时不要再启动第二个。
source /opt/ros/jazzy/setup.bash
# 仅在尚无 /clock 桥接时启动,保持终端运行
ros2 run ros_gz_bridge parameter_bridge '/clock@rosgraph_msgs/msg/Clock[gz.msgs.Clock'
预期结果:桥接进程持续运行,ROS 侧开始出现 /clock;此桥仅把 Gazebo 时钟送往 ROS,不反向发送;写法见 ros_gz_bridge 官方说明。若 Gazebo 仅发布 /world/世界名/clock,应先核对实际话题名,再在桥接配置中把它映射为 ROS 的 /clock。
在另一个已加载 Jazzy 环境的终端检查一次时钟消息:
ros2 topic echo /clock --once预期输出(秒与纳秒为动态值):
clock:
  sec: <TIME>
  nanosec: <TIME>
---
多执行两次观察秒、纳秒组合是否前进;仿真暂停时不再推进属于正常现象。还可用 ros2 topic info /clock -v 核对发布者,避免多个时钟源同时发布。
让导航节点采用同一时间
在 ROS 2 Jazzy 的 Nav2 标准 bringup_launch.py 中,启动参数 use_sim_time:=true 用于为导航组件选择仿真时间。单独启动的 robot_state_publisher、RViz 以及负责输出里程计或动态 TF 的 ROS 节点也要分别配置;只修改 Nav2 接收端,不能修正上游错误打出的时间戳。
假定 Nav2、AMCL 与机器人状态发布器已启动,并使用下列默认节点名,逐一检查:
# 各节点必须分别检查,不能只看 controller_server
ros2 param get /controller_server use_sim_time
ros2 param get /amcl use_sim_time
ros2 param get /robot_state_publisher use_sim_time
预期输出(依次对应三个已存在的节点):
Boolean value is: True
Boolean value is: True
Boolean value is: True
若某项为 False,优先修改相应启动文件的 use_sim_time 参数后重新启动该节点,避免每次手工设参;节点带命名空间时需替换成 ros2 node list 显示的全名。RViz 也应核对自身的 use_sim_time,否则可视化可能继续出现时间不匹配。
核对激光、里程计与动态 TF
仿真保持运行,在独立终端分别读取 /scan 与 /odom 的消息头,再查看 odom 到 base_link 的动态变换。若底盘采用 base_footprint 作为里程计子坐标系,应按真实 TF 树替换查询目标。
# 每个话题只取一条消息的 header
ros2 topic echo /scan --once --field header
ros2 topic echo /odom --once --field header
# 持续打印变换及其时间,按 Ctrl+C 结束
ros2 run tf2_ros tf2_echo odom base_link
预期结果:前两条命令分别给出包含 stamp.sec、stamp.nanosec 和 frame_id 的消息头;最后一条持续显示变换及 At time 时间。输出数值取决于仿真进度,若 TF 链不存在,需先修复坐标系关系,不能把它误判为时间问题。
换算秒数时使用 sec + nanosec / 1000000000。例如激光时间为 125.12 秒、采样附近的 /clock 为 125.20 秒,则滞后约 80 毫秒;里程计 125.18 秒则滞后 20 毫秒。可把 200 毫秒作为本例的初步排查提示线,不是 Nav2 固定的允许误差。应重复测量,并确认动态 TF 的缓存覆盖激光采样时刻;/tf_static 的零时间戳不是动态消息超时。
按症状定位延迟和时间跳变
| 观察到的现象 | 优先检查与修复 |
|---|---|
/clock 缺失或一直不变 |
检查 Gazebo 是否暂停、桥接是否存在、话题映射是否正确;运行时应看到时间持续前进。 |
/scan 或 /odom 的秒数与 /clock 相差多年 |
查产生时间戳的上游节点或桥接配置;修正时钟来源,不要靠给时间戳加固定偏移解决。 |
extrapolation into the future/past |
比较请求的消息时间与可用 TF 时间范围;检查动态 TF 发布频率、延迟和时间戳,而非盲目增大 transform_tolerance。 |
| 重置世界后突然出现旧时间或时间回退告警 | Gazebo 重置可能使 /clock 向后跳;等待 TF 和传感器缓冲重新填充,必要时重启未恢复的节点。 |
验收时应同时满足:仿真运行中 /clock 正常前进,相关 ROS 节点均采用仿真时间,激光与里程计时间戳和动态 TF 处在相容的时间窗口内。此时再重试导航,若仍失败,应继续排查 TF 连通性和传感器数据本身,而不是重复修改时钟参数。