
机器人 / 系统课时
设置 Footprint 与膨胀半径
设置 Footprint 与膨胀半径
机器人在仿真中擦碰墙角,或明明能通过走廊却被规划器判为不可通行,往往与底盘轮廓或障碍膨胀设置有关。本课以 ROS 2 Jazzy、Nav2 和一台长 0.40 m、宽 0.32 m 的差速底盘为例,配置两张代价地图并验证避障效果。
学习目标
- 根据实际外廓选择多边形
footprint或圆形robot_radius。 - 配置
footprint_padding、inflation_radius与cost_scaling_factor。 - 用 ROS 2 参数查询和 RViz 检查轮廓、膨胀带及窄通道通行性。
从底盘尺寸确定轮廓
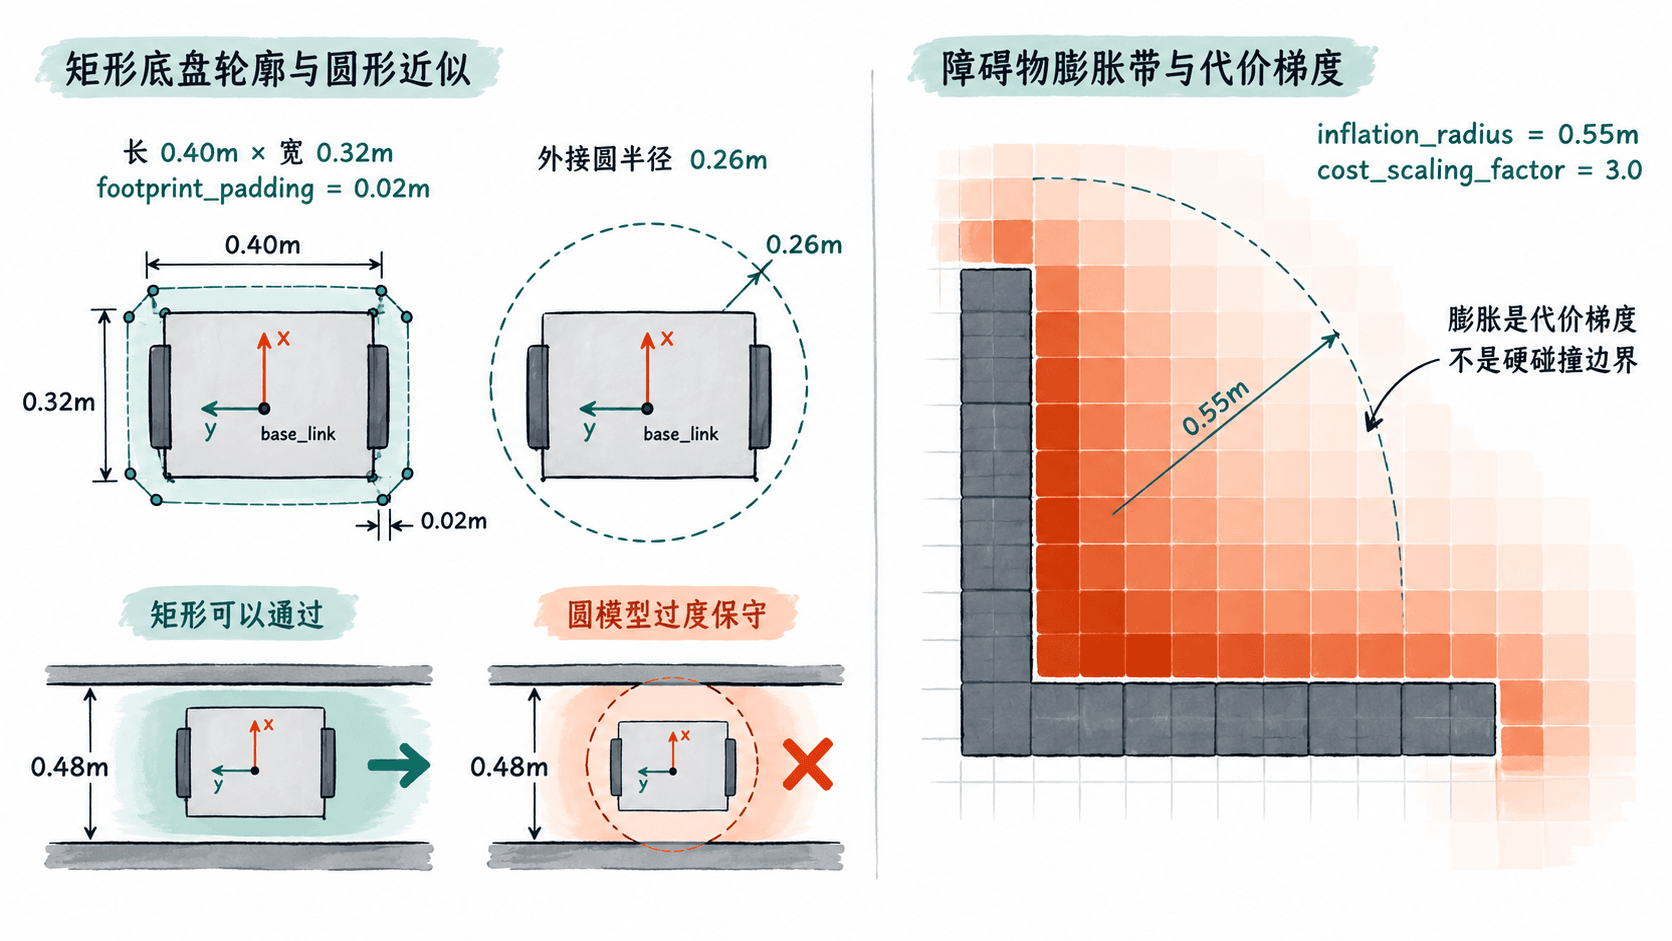
以 base_link 为原点,车头为 x 正方向、左侧为 y 正方向。本例底盘长 0.40 m、宽 0.32 m,四角坐标按逆时针排列为 [-0.20,-0.16]、[0.20,-0.16]、[0.20,0.16]、[-0.20,0.16],单位均为米。测量时要包括保险杠、外伸支架等可能碰撞的部分。
对于真正接近圆形的机器人,可设置 robot_radius。本例矩形若用外接圆近似,半径至少约 0.256 m,可取 0.26 m;但圆的直径达 0.52 m,会过度限制横向较窄的通道。这里选用多边形,并用 footprint_padding: 0.02 在外廓增加约 2 cm 的几何余量。
在局部与全局代价地图中配置
打开当前 Nav2 启动时使用的 nav2_params.yaml,分别定位 local_costmap.local_costmap.ros__parameters 与 global_costmap.global_costmap.ros__parameters。以下是片段示例,须合并进现有节点配置,保留已有地图、传感器和更新频率参数;不要在同一 YAML 文件里创建重复的同名键。
local_costmap:
  local_costmap:
    ros__parameters:
      footprint: "[[-0.20, -0.16], [0.20, -0.16], [0.20, 0.16], [-0.20, 0.16]]"
      footprint_padding: 0.02
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        enabled: true
        inflation_radius: 0.55
        cost_scaling_factor: 3.0

global_costmap:
  global_costmap:
    ros__parameters:
      footprint: "[[-0.20, -0.16], [0.20, -0.16], [0.20, 0.16], [-0.20, 0.16]]"
      footprint_padding: 0.02
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        enabled: true
        inflation_radius: 0.55
        cost_scaling_factor: 3.0
footprint 是点坐标组成的字符串,不能写成未加引号的 YAML 数组。检查两个代价地图各自的 plugins 列表:必须包含 inflation_layer,并将它排在产生障碍的图层之后;若已有该插件,只修改其参数。采用多边形时删除旧的 robot_radius,避免后续维护时误读配置。
区分碰撞边界与膨胀代价
footprint 加上 footprint_padding 描述机器人占据的几何范围;规划器与控制器是否按完整多边形检查碰撞,还取决于所选插件。inflation_radius: 0.55 则在障碍物周围生成半径 0.55 m 的代价区域,不代表机器人必须与障碍始终相隔 0.55 m。
Inflation Layer 在障碍栅格及机器人内切半径附近给出高代价,其余区域按指数规律衰减。cost_scaling_factor 越大,代价随距离下降越快;从 3.0 提到 5.0,离开障碍后的代价通常更低,并不是安全轮廓变小。相关字段可查 Nav2 Jazzy Inflation Layer 参数文档。
启动 Nav2 并验证参数
保存配置后,按原来的仿真启动方式重启 Nav2,确保仍加载这份 nav2_params.yaml。在已完成 ROS 2 Jazzy 环境设置、且两个 costmap 节点运行的终端执行:
ros2 param get /local_costmap/local_costmap footprint_padding
ros2 param get /local_costmap/local_costmap inflation_layer.inflation_radius
ros2 param get /global_costmap/global_costmap inflation_layer.cost_scaling_factor
预期输出:
Double value is: 0.02
Double value is: 0.55
Double value is: 3.0
在 RViz 将 Fixed Frame 设为有效的 map(已具备 map 到 odom 的 TF),使用 Add → By topic 添加 /local_costmap/published_footprint 的多边形显示,再添加 /local_costmap/costmap 和 /global_costmap/costmap 的地图显示。机器人转向时,多边形应随姿态转动;障碍周围应出现连续代价区域,而不是只有一格致命障碍。
根据窄通道结果调参
以宽 0.48 m 的直通道为测试:本例矩形宽 0.32 m,左右各扩 0.02 m 后,总宽约 0.36 m,正向通过时理论上两侧各余 0.06 m;外接圆直径约 0.52 m,反而会判为放不下。几何上可通过不代表规划一定成功,还要考虑定位误差、栅格分辨率和代价偏好。
若出现擦碰,先查轮廓是否包含外伸件、base_link 是否居中、定位是否漂移,再考虑把 footprint_padding 从 0.02 m 提高到 0.03 m。若通道明显足够宽却始终绕行,先排除误用圆形轮廓,再尝试将 cost_scaling_factor 从 3.0 调至 5.0,观察规划路径及与墙距离;不要直接缩小实际底盘尺寸来换取通过。每次只改一个参数,并在相同通道重复验证。