
机器人 / 系统课时
在 RViz 中核对障碍栅格
在 RViz 中核对障碍栅格
在 ROS 2 Jazzy 与 Nav2 仿真中,把代价地图、激光扫描和机器人轮廓叠在同一个坐标系下,才能分清障碍是真的消失、膨胀范围过宽,还是 TF 造成了错位。完成后你能在 RViz 中复现三类现象,并按证据定位到对应配置。
学习目标
- 在 RViz 中叠加
/map、全局或局部 Costmap、/scan和机器人 Footprint。 - 根据扫描点、障碍栅格及膨胀带的相对位置识别三类异常。
- 用放置与移走障碍物的短测试验证标记、清除和坐标变换。
确认话题与坐标基准
先启动 Gazebo Harmonic、定位或建图节点、Nav2,并确保相关生命周期节点已激活。以下使用默认命名空间;如果启动时带了机器人命名空间,话题前缀也要相应调整。终端执行:
# 分别核对激光、代价栅格和机器人轮廓的话题类型
ros2 topic type /scan
ros2 topic type /local_costmap/costmap
ros2 topic type /local_costmap/published_footprint
预期输出(按命令顺序):
sensor_msgs/msg/LaserScan
nav_msgs/msg/OccupancyGrid
geometry_msgs/msg/PolygonStamped
若出现 Unknown topic,先在 ros2 topic list 中查实际名称,并检查 Nav2 是否处于 active 状态;不要直接把 RViz 的空白画面判定为障碍层失效。
在 RViz 的 Global Options → Fixed Frame 选择 map,前提是 map → odom → base_link → 激光坐标系 的 TF 链完整。这样局部 odom 坐标下的 Costmap 也能变换到地图上。只有调试局部地图且暂时没有 map → odom 时才改用 odom;此时不能据此判断它与全局 /map 是否对齐。
叠加地图、扫描与轮廓
在左侧 Displays → Add → By topic 按下表添加对象,视角切到俯视 TopDownOrtho。先只打开局部 Costmap,再逐个启用其他图层,避免颜色完全盖住彼此。
| RViz 显示类型 | Topic | 建议设置与用途 |
|---|---|---|
| Map(静态地图) | /map |
Color Scheme: map,Alpha: 0.35;观察墙和固定障碍基准 |
| Map(全局代价地图) | /global_costmap/costmap |
Color Scheme: costmap,Alpha: 0.4;与局部地图交替查看 |
| Map(局部代价地图) | /local_costmap/costmap |
Color Scheme: costmap,Alpha: 0.7;观察实时障碍及代价梯度 |
| LaserScan | /scan |
Style: Points、Size (Pixels): 3;观察实际扫描落点 |
| Polygon | /local_costmap/published_footprint |
高对比描边;核对规划使用的底盘轮廓 |
全局和局部 Costmap 是两个独立的 Map 显示项,不应把 /map 当作代价地图。若 Map 无数据,检查显示项的 Status、Topic 以及 Durability Policy: Transient Local;若 LaserScan 无点,检查 Topic、TF、时间戳及传感器数据的 QoS 兼容性。
正常叠加时,激光命中的障碍边缘应贴近高代价栅格;外侧逐渐降低的颜色代表膨胀代价,不等同于整片区域都不可通行。机器人 Footprint 应包住实际底盘,并随位姿同步移动。
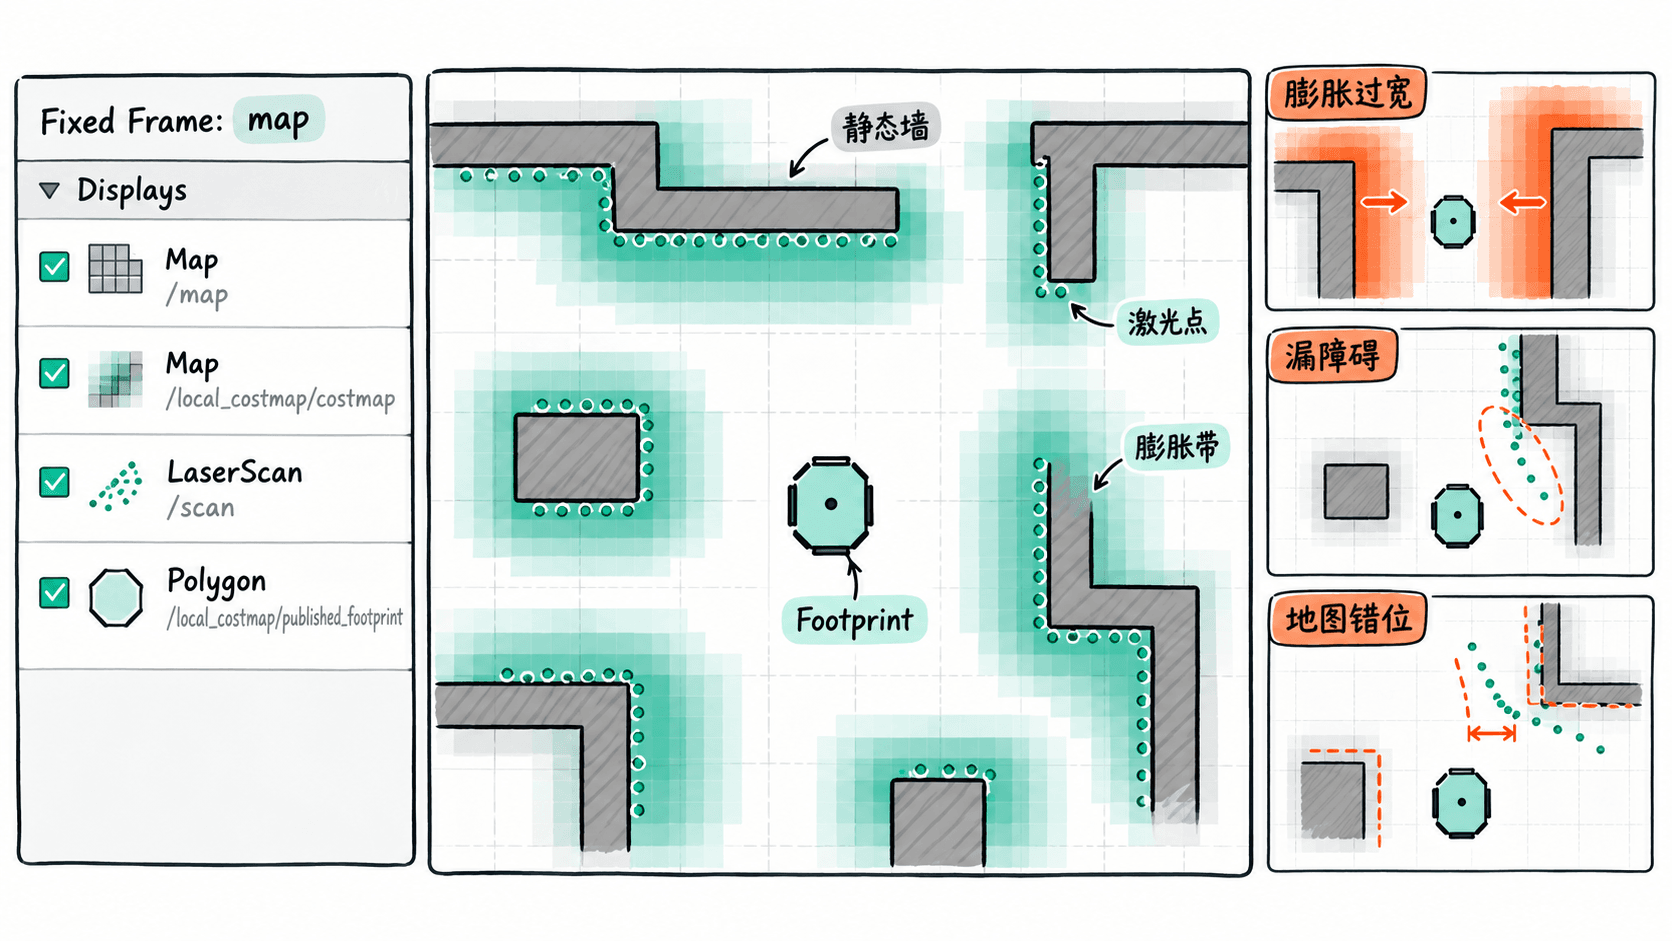
对照三类异常定位原因
| 画面现象 | 先分清什么 | 优先检查 |
|---|---|---|
| 通道两侧膨胀颜色连成一片 | 膨胀的高代价不等于致命障碍;查看中间是否还有可行栅格 | inflation_layer.inflation_radius、cost_scaling_factor、Footprint 与 footprint_padding |
/scan 已命中箱体,但局部 Costmap 没有对应障碍 |
扫描点存在,不代表 ObstacleLayer 一定采纳;也可能被高度或距离条件过滤 | 当前启用的是 obstacle_layer 还是 voxel_layer;观察源 topic、marking、obstacle_max_range、TF 与消息时间 |
| 扫描点和地图墙面整体错开或随转向漂移 | 先确认是地图定位误差,还是激光到车体的外参错误 | map → odom 定位、odom → base_link 里程计、base_link → 激光坐标系 静态 TF |
例如,分辨率为 0.05 m/格、inflation_radius: 0.55 时,膨胀影响可延伸约 11 格。若一条窄通道两侧颜色重叠,先比较机器人实际 Footprint、致命障碍位置与代价梯度,不要只凭颜色判断已无法通行,更不要把膨胀半径直接改成零。参数名称和适用条件可对照 Nav2 Jazzy 代价地图文档。
通过放置与移走障碍验收
- 在 Gazebo 中把一个可被二维激光扫描到的箱体放在机器人前方约
1.0 m处,并使其不与静态地图中的墙重合。确认它位于障碍标记距离内,例如obstacle_max_range: 2.5。 - 保持机器人静止,查看
/scan命中点与/local_costmap/costmap新增的障碍单元是否基本重合;允许存在栅格分辨率带来的少量差异。检查 Footprint 没有异常偏移。 - 移走箱体,确认新的自由空间观测射线经过原障碍位置后,动态障碍单元被清除;若仍残留,检查观察源的
clearing: true、raytrace_max_range和激光是否重新扫过该位置。静态地图本身的障碍不会因此消失。 - 缓慢移动机器人约
0.3 m,观察局部滚动 Costmap 是否跟随机器人更新,而箱体及墙面在map坐标中的位置没有明显跳动。
通过标准是:有回波能标记、可见自由空间能清除、Footprint 与机器人一致、扫描点和地图结构不系统性错位。若某项不成立,先沿“话题与时间 → TF → 观察源参数 → 膨胀参数”的顺序检查,避免一次修改多项后无法判断哪项真正生效。