
机器人 / 系统课时
接入 LaserScan 障碍数据
接入 LaserScan 障碍数据
看到 /scan 正在发布,并不代表 Nav2 已经能够避障。本课以 ROS 2 Jazzy 仿真差速机器人为例,依次检查激光测距、传感器 TF 和时间戳,将扫描数据接入局部代价地图,最后通过障碍物的出现与移除验证标记和清除功能。
学习目标
- 检查
/scan的消息类型、测距范围、坐标系和发布频率。 - 配置 Nav2 Obstacle Layer,使 LaserScan 正确参与障碍标记与空闲区域清除。
- 使用 TF、话题诊断和 RViz 定位扫描数据未进入代价地图的问题。
检查扫描话题与有效测距
本课适用于 Ubuntu 24.04、ROS 2 Jazzy 和 Nav2 Jazzy。开始前应已启动机器人仿真、里程计 TF 和激光雷达发布链路。使用 Gazebo Harmonic 时,还需要通过 ros_gz_bridge 将 Gazebo 扫描话题桥接到 ROS 2;若已有机器人驱动直接发布 /scan,则无需重复桥接。
在新终端检查话题类型:
source /opt/ros/jazzy/setup.bash
ros2 topic type /scan
预期输出:
sensor_msgs/msg/LaserScan读取一帧扫描数据:
ros2 topic echo /scan --once --qos-reliability best_effort预期结果:终端打印一条 LaserScan 消息,其中包含 header、angle_min、angle_max、angle_increment、range_min、range_max 和 ranges 等字段。时间戳、坐标系名称和测距数组随仿真环境变化。
重点检查以下内容:
header.frame_id:扫描数据所属的传感器坐标系,例如base_scan,必须能在 TF 中找到。header.stamp:采样时间,必须与消费数据的 Nav2 节点使用相容的时间源。range_min和range_max:传感器声明的有效测距范围,单位为米。ranges:各个角度对应的测距值;有效有限距离应处于声明范围内。angle_increment:相邻扫描束的角度增量,单位为弧度,通常为正值。
例如,某雷达的有效范围是 0.12~3.50 m,那么 1.20 m 属于有效回波,0.02 m 应被视为超出有效范围。NaN 不能作为可靠障碍测量;正无穷大通常表示该方向没有获得有限距离回波,具体含义仍需以传感器或仿真插件的输出约定为准。
继续检查扫描频率:
ros2 topic hz /scan预期结果:持续统计出非零的平均发布频率。频率取决于雷达配置,例如设定为 5 Hz 的扫描源,其测得平均频率应接近 5 Hz;按 Ctrl+C 结束统计。
校验传感器坐标与时间
LaserScan 中的每一个测距点都定义在 header.frame_id 指定的坐标系内。Nav2 必须先通过 TF 将这些点变换到代价地图的参考坐标系,才能判断障碍物相对于机器人的真实位置。
以 base_scan 为激光坐标系、base_link 为底盘坐标系、odom 为局部代价地图参考系时,必须存在从 odom 到 base_scan 的完整 TF 路径。实际机器人还可能在 odom 与 base_link 之间使用 base_footprint。
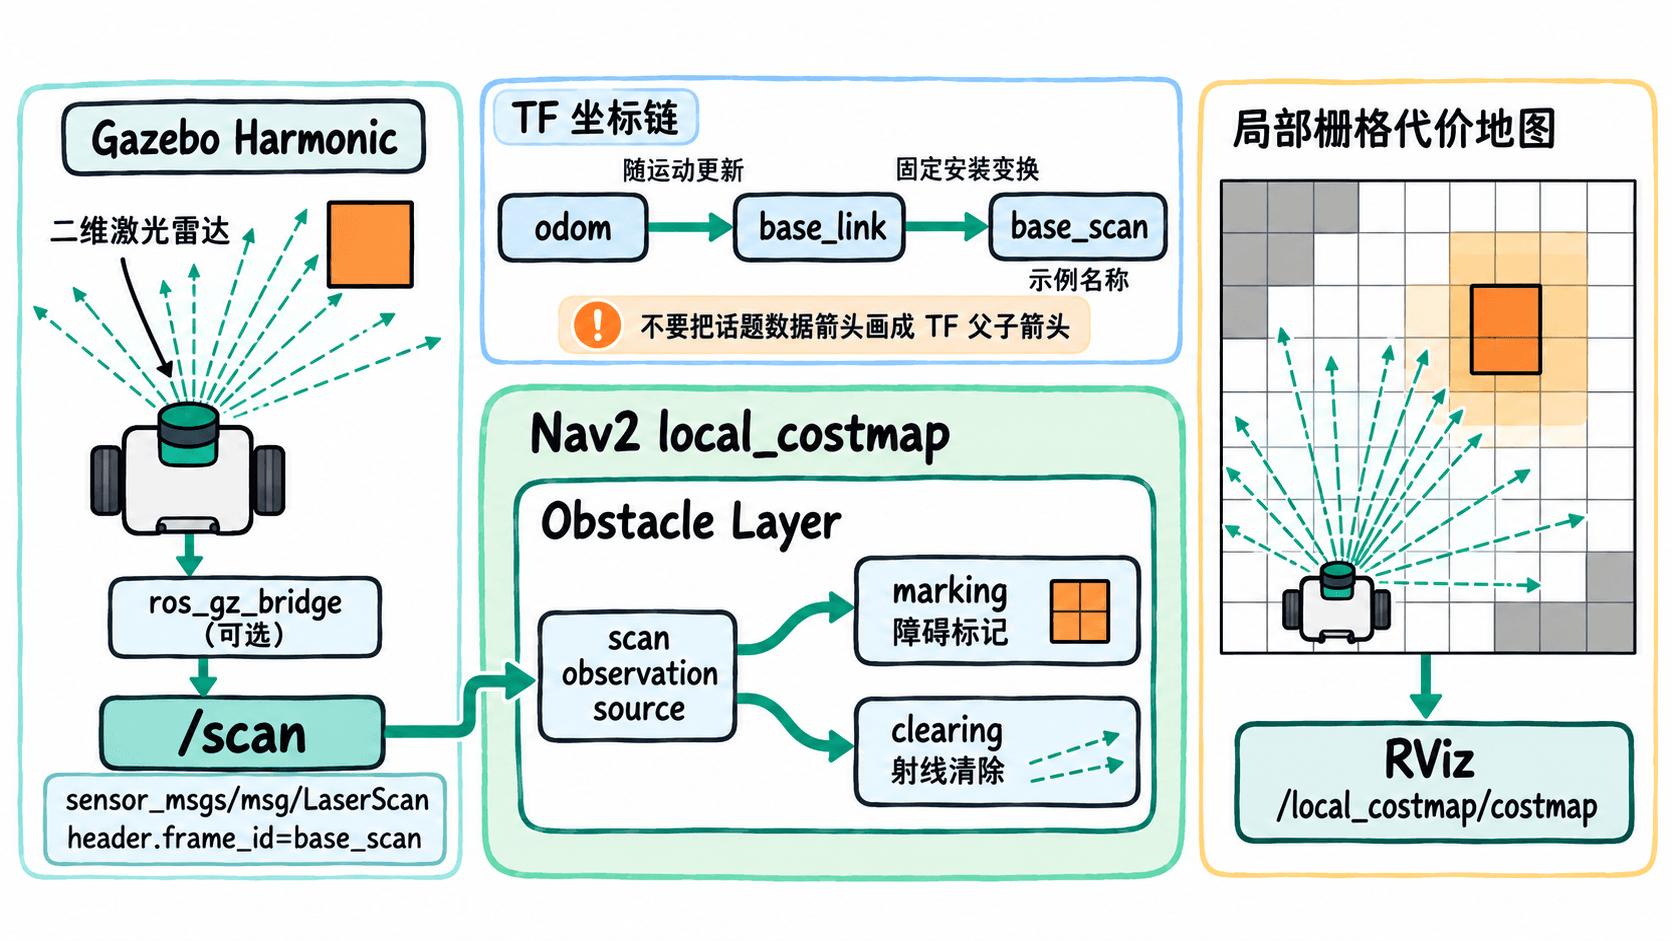
如果前一步读到的 frame_id 是 base_scan,可执行:
ros2 run tf2_ros tf2_echo odom base_scan预期结果:终端持续显示 base_scan 相对于 odom 的平移和旋转信息。具体数值随机器人位姿变化;如果实际扫描坐标系不是 base_scan,应使用消息中的真实名称替换命令参数。
需要区分两类变换:底盘到激光雷达通常由 URDF 固定关节经 robot_state_publisher 发布固定安装关系;odom 到底盘则通常由里程计或状态估计节点动态发布。不要随意增加一条零位移静态 TF 来掩盖真实的安装偏差。
局部代价地图使用 odom 时,不要求仅为了处理局部激光数据就建立 map 到 odom 的定位变换;但全局代价地图使用 map 时,需要对应的完整定位 TF 链。
仿真环境还要检查 /clock 正常发布,并确保传感器、TF 发布者和 Nav2 的 use_sim_time 设置一致。若扫描时间戳使用仿真时间而 TF 使用系统时间,即使 TF 树结构完整,也可能出现时间外推错误。
配置局部代价地图障碍层
Nav2 使用 nav2_costmap_2d::ObstacleLayer 处理二维激光扫描。该插件从指定话题接收观测,把有效障碍回波转换为占据栅格,并通过射线追踪清除传感器确认可见的空闲区域。
以下是适用于单台仿真差速机器人的局部代价地图配置片段示例。它需要合并到现有 nav2_params.yaml,并由 Nav2 启动配置加载,不是独立启动文件。数值以小型机器人为例,底盘半径和传感器量程应根据实际模型调整。
local_costmap:
  local_costmap:
    ros__parameters:
      global_frame: odom
      robot_base_frame: base_link
      rolling_window: true
      width: 3
      height: 3
      resolution: 0.05
      robot_radius: 0.22
      update_frequency: 5.0
      publish_frequency: 2.0
      plugins: ["obstacle_layer", "inflation_layer"]
      obstacle_layer:
        plugin: "nav2_costmap_2d::ObstacleLayer"
        enabled: true
        observation_sources: scan
        scan:
          topic: /scan
          data_type: "LaserScan"
          max_obstacle_height: 2.0
          marking: true
          clearing: true
          obstacle_max_range: 2.5
          raytrace_max_range: 3.0
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        inflation_radius: 0.55
        cost_scaling_factor: 3.0
其中 observation_sources: scan 声明名为 scan 的观测源,实际话题由 scan.topic 指向 /scan。marking: true 允许把有效测距端点标为障碍;clearing: true 允许利用射线经过的空间清除旧障碍记录。
obstacle_max_range: 2.5 表示最多使用距传感器 2.5 m 的有效回波标记障碍,raytrace_max_range: 3.0 表示清除射线的最大距离为 3.0 m,实际效果仍受雷达有效量程和代价地图边界限制。inflation_radius: 0.55 表示在障碍周围生成半径 0.55 m 的膨胀代价区域,并非在该范围内全部标成致命障碍。
修改完成后,使用实际 Nav2 启动文件和参数路径重新启动相关节点。节点名称没有被命名空间修改时,可检查已加载参数:
ros2 param get /local_costmap/local_costmap obstacle_layer.scan.topic预期输出:
String value is: /scan如果提示节点不存在,应先使用 ros2 node list 查看实际节点全名。若配置文件已修改但读取结果仍是旧值,应检查启动时传入的参数文件是否正确,以及 Nav2 是否已经重新加载配置。更多参数定义可参考 Nav2 Jazzy Obstacle Layer 文档。
在 RViz 验证障碍标记与清除
完成配置后,需要验证扫描是否真正影响代价地图,而不只是 RViz 能显示激光点。建议先让机器人静止,在其前方约 0.8~1.0 m 处放置一个可被二维雷达扫描到的方形障碍物。测试位置应处在局部代价地图窗口和雷达有效量程之内。
在 RViz 2 中按以下步骤观察:
- 将
Global Options > Fixed Frame设为odom,并确保对应 TF 可用。 - 使用
Add > By topic添加/scan对应的LaserScan显示,核对激光点是否与仿真障碍位置一致。 - 添加
/local_costmap/costmap对应的Map显示,并将其Color Scheme设为costmap。 - 在 Gazebo 中放置测试障碍,等待数个代价地图更新周期,观察对应位置是否出现障碍栅格和膨胀区域。
- 将测试障碍移走,确认
/scan中相应方向恢复为空闲观测,并观察原先由动态障碍层标记的区域是否被清除。
本例 update_frequency 为 5 Hz,即正常更新周期约为 0.2 秒。实际显示还受到扫描频率、TF 可用性与 publish_frequency: 2.0 的影响,不应把单帧显示延迟当作数据丢失。
验收时至少要满足三个现象:LaserScan 点云位置与仿真障碍吻合;障碍放入后局部代价地图出现相应高代价区域;障碍移除且传感器重新观测到空闲区域后,动态障碍标记能够消退。只有激光点可见、代价地图始终不变,不能判定接入成功。
按数据链路排查典型故障
遇到障碍地图不更新时,优先从消息、TF、订阅和参数四个方向定位,而不是直接增大膨胀半径或降低控制速度。
先查看扫描话题的通信端点和 QoS:
ros2 topic info /scan --verbose预期结果:输出 /scan 的发布者、订阅者及各端点的 QoS 信息。具体节点名称和端点数量与当前运行环境有关。重点确认 Nav2 代价地图相关订阅端存在,并检查可靠性策略是否兼容。Nav2 Jazzy 的 Obstacle Layer 使用传感器数据 QoS 订阅扫描;发布端使用 Best Effort 通常是兼容的。
| 故障现象 | 优先检查 | 修复方法 |
|---|---|---|
/scan 不存在 |
雷达插件、桥接、话题名称 | 启动正确发布链路,确认最终 ROS 2 话题名 |
| 有扫描但代价地图无障碍 | TF、Obstacle Layer、观测范围 | 修复扫描坐标到 odom 的 TF,检查插件启用与量程 |
| 出现 Message Filter 丢弃或外推错误 | header.stamp、TF 缓存、仿真时间 |
统一 use_sim_time,检查 TF 发布是否连续 |
| 障碍位置整体偏移 | 雷达安装外参、frame_id |
修正 URDF 固定关节及真实传感器坐标关系 |
| 移走障碍后仍有残影 | clearing、有效空闲射线、其他地图层 |
确认清除功能及空闲观测有效,排除静态地图障碍 |
如果雷达在无回波时使用正无穷大,而障碍层无法利用这些观测清除旧障碍,可在确认传感器语义后评估观测源参数 inf_is_valid: true。它会将正无穷大观测转换为接近传感器最大量程的测量用于射线处理,不应在不了解数据约定时盲目启用。
还应区分动态障碍与静态地图:Obstacle Layer 能清除自己维护的动态障碍记录,但不会因此删除 static_layer 从静态地图加载的墙体。对于已经写入地图的障碍,移动仿真物体后不一定能让全局或叠加后的代价地图变为空闲。
完成排查后,再重复放置和移除障碍物的实验。只要扫描数据连续有效、TF 与时间一致,并且局部代价地图能正确完成标记和清除,就说明 LaserScan 已被 Nav2 实际消费,可以继续进行避障与导航控制验证。