
机器人 / 系统课时
通过路径可视化定位规划失败
通过路径可视化定位规划失败
规划失败时,单看日志很难区分目标坐标错误、目标落在障碍内和真正的不可达。这里以 ROS 2 Jazzy 的 Nav2 为例,把 RViz 中的全局路径与代价地图叠在一起,再读取规划 Action 的返回结果,定位失败发生在哪个环节。
学习目标
- 在 RViz 中同时查看静态地图、全局代价地图和
/plan路径。 - 使用
ComputePathToPoseAction 验证规划结果和错误码。 - 区分 TF 故障、目标占据、路径不连通和仅显示异常。
建立可对照的 RViz 视图
前提是地图和定位已启动,机器人在 RViz 中的位置与仿真一致,Nav2 的 planner_server 正在运行。以下采用常见的无命名空间配置;若节点或话题被重映射,应使用实际名称。
- 在 RViz 左侧
Displays → Global Options → Fixed Frame设为map。不要为了让报错消失而改成base_link,否则无法以全局地图为基准检查目标。 - 用
Add → By display type → Map加入静态地图,Topic设为/map,Alpha设为1.0。 - 再加入一个
Map,Topic设为/global_costmap/costmap,Alpha可先设为0.5;它表示规划器实际参考的障碍及代价,而不只是原始墙体。 - 用
Add → By display type → Path加入全局路径,Topic设为/plan,Line Style选Lines,Line Width设为约0.03,Buffer Length设为1。 - 保持 RViz 的
Path订阅开启,再发规划请求。/plan不是永久保存上一条路径的接口,订阅建立前发出的那次路径可能看不到。
正确叠图时,机器人、目标和路径应落在地图的同一组空间位置。若障碍看起来被整体平移,先检查 map、odom、base_link 的 TF 关系,不要直接修改地图原点来掩盖定位错误。
直接请求规划结果
在已经加载 ROS 2 Jazzy 环境的终端,先确认规划节点处于活动状态、插件名称与 Action 类型。下面是使用默认 GridBased 插件的示例。
# 确认规划节点已激活,并取得实际插件 ID
ros2 lifecycle get /planner_server
ros2 param get /planner_server planner_plugins
ros2 action type /compute_path_to_pose
预期输出(默认 Nav2 配置):
active [3]
String values are: ['GridBased']
nav2_msgs/action/ComputePathToPose
接着在 RViz 地图上找一处明确的可通行目标点,将下面的 (1.0, 0.0) 替换为该点在 map 坐标系中的实际米数坐标;若插件名称不同,也要替换 GridBased。
# 只计算从当前位置到地图目标点的路径,不发送底盘运动指令
ros2 action send_goal /compute_path_to_pose nav2_msgs/action/ComputePathToPose \
  "{goal: {header: {frame_id: map}, pose: {position: {x: 1.0, y: 0.0, z: 0.0}, orientation: {w: 1.0}}}, planner_id: GridBased, use_start: false}"
预期输出(规划成功时的关键行节选;完整结果还包含路径点与规划耗时):
Goal accepted with ID: <ID>
  error_code: 0
Goal finished with status: SUCCEEDED
<ID> 为每次请求生成的动态标识。use_start: false 表示使用机器人当前位姿作为起点,因此必须先完成定位;goal.header.frame_id: map 表示目标坐标采用全局地图。成功时应在返回结果的 path.poses 中看到非空路径,RViz 的 /plan 也应出现折线。注意这是 Action,不是用 ros2 service call 调用的 Service。
按错误码定位空间问题
先看 Action 最后的状态,再看 error_code 和 RViz 叠图。下面的错误码适用于 Nav2 Jazzy 的 ComputePathToPose,不要把控制器的跟踪失败误判为全局规划失败。
| 错误码或现象 | 定位重点 | 具体修正 |
|---|---|---|
202:TF_ERROR |
无法从机器人底盘取得全局起点,或无法转换目标坐标 | 检查 map → odom → base_link 是否连通,并确认各节点统一使用仿真时间 |
203/204:起点或目标超出地图 |
map 的原点、宽高或目标坐标填错 |
在 RViz 内选取地图边界以内的点,注意位置单位是米,不是栅格像素 |
205/206:起点或目标被占据 |
起点或目标位姿与全局代价地图的致命障碍发生冲突 | 将位姿移到真正可通行的区域;检查障碍层和底盘占地轮廓 |
208:NO_VALID_PATH |
起终点可能各自空闲,但通道被障碍或代价地图约束切断 | 沿地图检查整段通道、膨胀带和未知区域的规划策略 |
201:INVALID_PLANNER |
planner_id 与实际加载的插件 ID 不一致 |
以 planner_plugins 参数里的名称为准 |
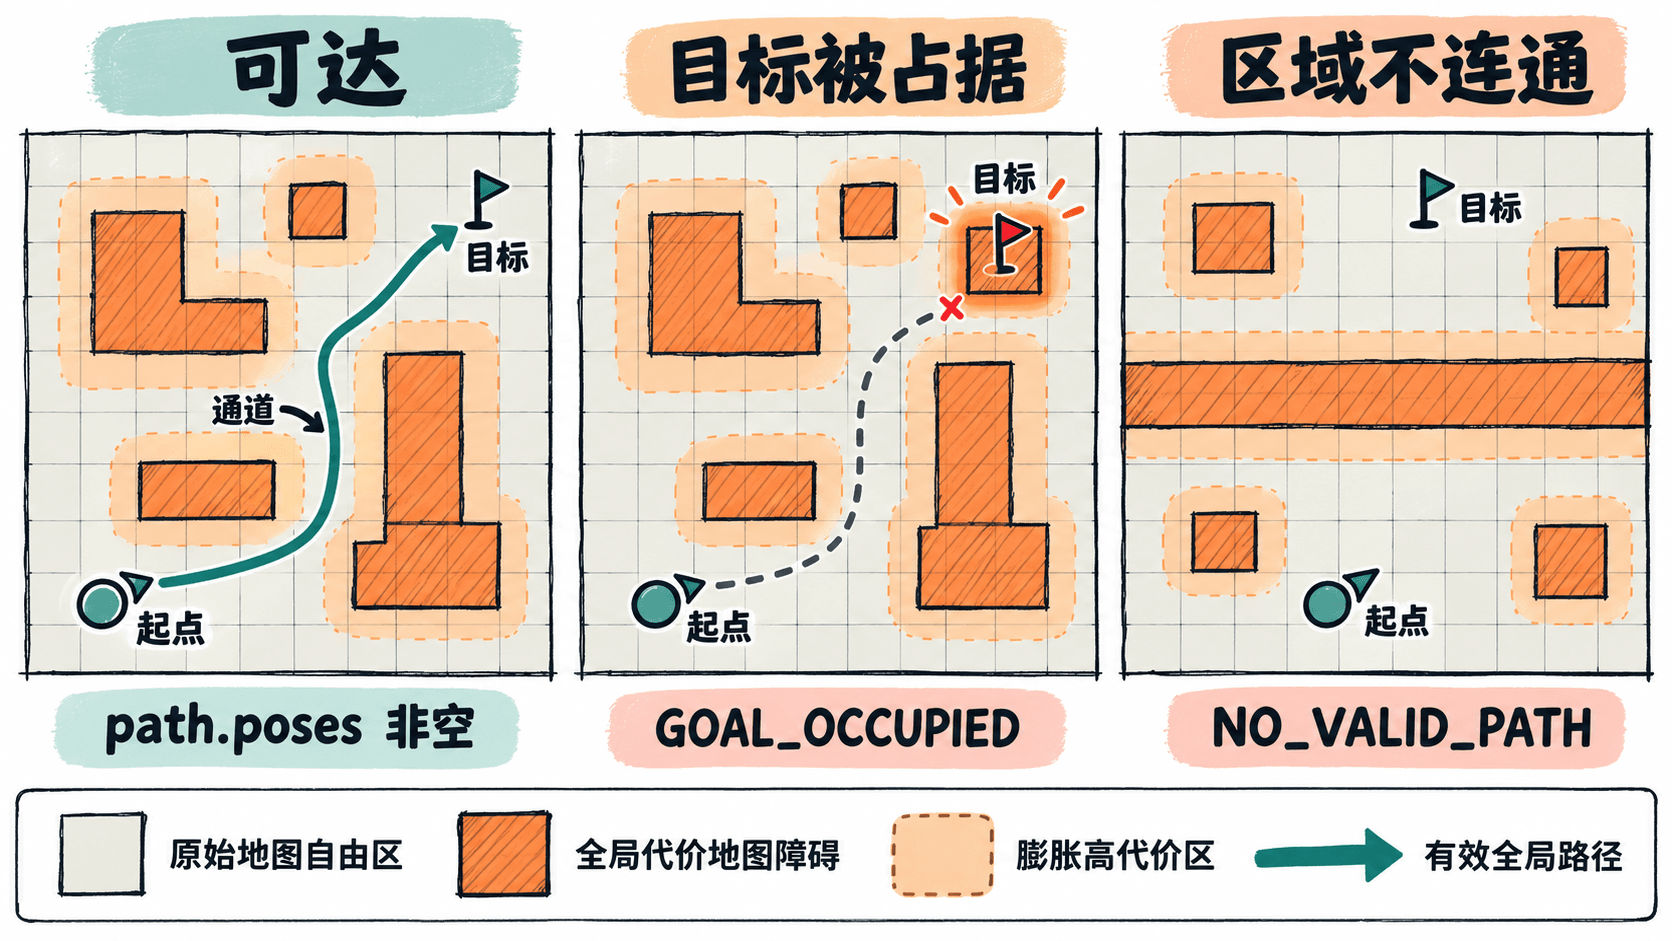
注意:膨胀带不等于每个栅格都是致命障碍;灰色未知区域也不必然禁止穿越,其处理取决于代价地图与所用规划插件的设置。判断时以 全局代价地图 和真实 Action 结果为准。
区分规划失败和显示失败
如果 Action 已返回 SUCCEEDED、error_code: 0 且 path.poses 非空,但 RViz 没有线,问题优先归入可视化而非规划。逐项确认 Path 订阅的是 /plan、Fixed Frame 为 map、Path 状态无 TF 报错,并在订阅建立后重新发送一次目标。若使用了命名空间,/plan 的实际全名也可能改变。
若是 TF_ERROR,可运行 ros2 run tf2_ros tf2_echo map base_link,预期会持续打印平移和旋转;若无法取得变换,检查 AMCL 发布的 map → odom 与里程计发布的 odom → base_link。若坐标正常但目标被拒绝,在 RViz 中只把目标移动到同一连通空闲区域,再用同一 Action 重测,不要同时调整多个代价地图参数。
最后以三件事验收:Action 成功、path.poses 非空、路径在地图上避开致命障碍并连接起终点。如果三项都满足但机器人仍不移动或跟踪振荡,应转查 controller_server、局部代价地图与速度指令链路;这已经不是全局规划未生成路径的问题。