
机器人 / 系统课时
启动 TurtleBot3 仿真
启动 TurtleBot3 仿真
用 Nav2 的 TurtleBot3 Waffle 示例启动 Gazebo Harmonic、RViz 2 和导航节点,并逐项验证机器人、地图、激光扫描及生命周期状态。完成后可继续设置初始位姿和导航目标。
学习目标
- 在 Ubuntu 24.04 与 ROS 2 Jazzy 上启动 Nav2 的 TurtleBot3 仿真示例。
- 检查 Gazebo 机器人、RViz 地图及 ROS 2 传感器话题是否正常。
- 用生命周期状态和消息链路识别“窗口已打开但导航尚未就绪”的情况。
检查系统和演示包
本例适用于已安装 Ubuntu 24.04 Desktop、ROS 2 Jazzy 的图形桌面环境。Jazzy 使用现代 Gazebo(与之配套的是 Harmonic);不要照搬 Humble 时代基于 Gazebo Classic 的 gazebo_ros、GAZEBO_MODEL_PATH 配置。以下使用 Nav2 的最小 TurtleBot3 Waffle 仿真包,而非 ROBOTIS 独立的 turtlebot3_gazebo 工程。
打开终端,安装 Nav2 和仿真模型,并确认 ROS 能定位软件包:
source /opt/ros/jazzy/setup.bash
sudo apt update
# 安装导航栈、统一启动文件及现代 Gazebo 用的最小 Waffle 模型
sudo apt install -y ros-jazzy-navigation2 ros-jazzy-nav2-bringup ros-jazzy-nav2-minimal-tb3-sim
ros2 pkg prefix nav2_bringup
ros2 pkg prefix nav2_minimal_tb3_sim预期结果:apt 正常结束,最后两条命令分别打印包的安装前缀;通过系统二进制包安装时通常均为 /opt/ros/jazzy。若输出 Package not found,先确认已经执行 source,再检查安装命令是否报错。
启动 Gazebo、机器人与 Nav2
在带图形界面的终端运行下列命令,保持此终端开启:
source /opt/ros/jazzy/setup.bash
# headless:=False 用来同时显示 Gazebo 的三维窗口
ros2 launch nav2_bringup tb3_simulation_launch.py headless:=False use_sim_time:=true
预期结果:Gazebo Sim 和 RViz 2 两个窗口出现;Gazebo 的场景中生成一台 TurtleBot3 Waffle,RViz 加载 Nav2 可视化配置。首次启动要加载模型和插件,窗口出现不等于所有节点已启动完毕。
这个启动文件默认使用 tb3_sandbox 仿真世界与配套地图,slam:=False 表示从已有地图启动 AMCL 定位,autostart:=true 表示自动激活 Nav2 生命周期节点。use_sim_time:=true 让 ROS 节点跟随 /clock 的仿真时间;单纯将 headless 改为 True 只会关闭 Gazebo 图形界面,不会停止仿真服务器。
对照窗口与消息链路
在 Gazebo 中找到 Waffle 机器人及周围障碍物;默认生成位置约为世界坐标 x=-2.0、y=-0.5 米。RViz 左侧 Displays 面板的 Global Options → Fixed Frame 应为 map,Map 显示项订阅 /map。如果只看到地图、还看不到正确叠加的机器人,不要立即判定模型启动失败:AMCL 可能尚未收到初始位姿。
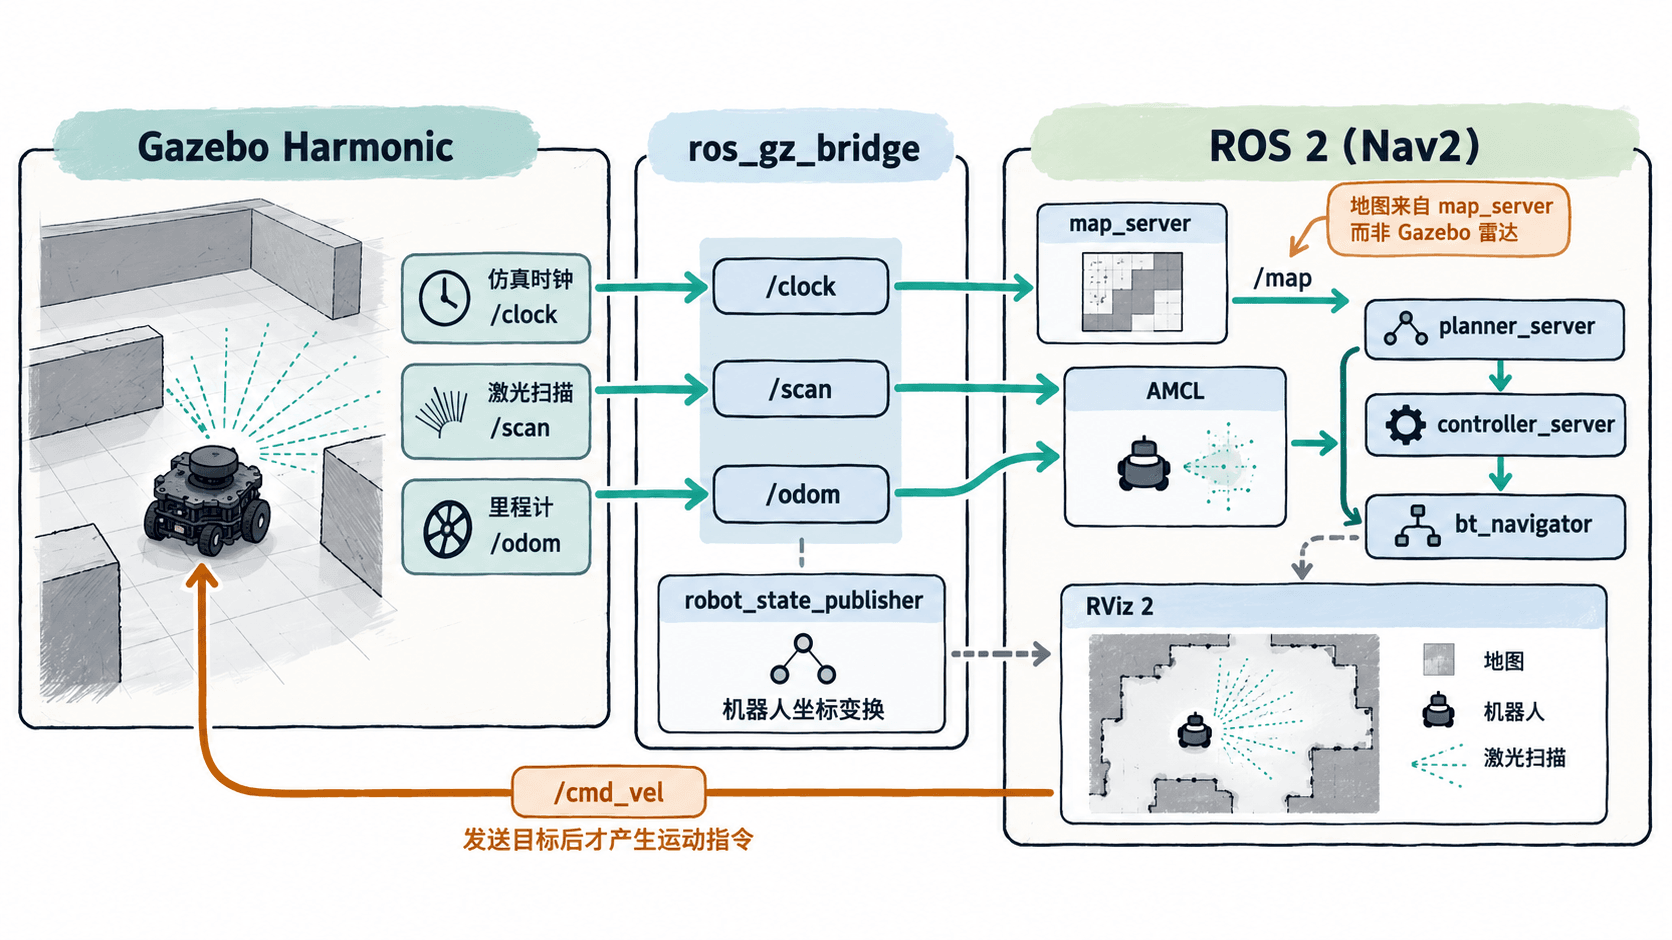
Gazebo 负责物理和传感器模拟,ros_gz_bridge 把仿真消息接入 ROS 2,Nav2 再读取地图、里程计和激光数据。三个窗口或进程可能分别正常,也可能其中一段链路断开,所以还需要终端验证。
验证话题与导航节点
新开终端,再次加载 Jazzy 环境,再确认四类关键话题的真实消息类型:
source /opt/ros/jazzy/setup.bash
# 依次检查仿真时钟、激光、里程计及占据栅格地图
ros2 topic type /clock
ros2 topic type /scan
ros2 topic type /odom
ros2 topic type /map
预期输出(四行按命令顺序):
rosgraph_msgs/msg/Clock
sensor_msgs/msg/LaserScan
nav_msgs/msg/Odometry
nav_msgs/msg/OccupancyGrid
话题存在只说明 ROS 图中能发现类型,不等于激光真的有数据。再接收一帧扫描:
# 按传感器常用的 best_effort QoS 接收一次扫描
ros2 topic echo /scan --once --qos-reliability best_effort
预期结果:打印一条 LaserScan 消息,包含 header、angle_min、angle_increment、ranges 等字段;距离数组随场景变化,没有固定数值。若持续等待,检查 Gazebo 是否在运行及桥接端点的 QoS。
最后检查 Nav2 生命周期节点:
# 生命周期为 active 表示进程已完成配置并激活
ros2 lifecycle get /map_server
ros2 lifecycle get /amcl
ros2 lifecycle get /bt_navigator
预期输出(在节点正常激活后):
active [3]
active [3]
active [3]
active 不表示机器人已经知道自身位姿。在 RViz 顶部选择 2D Pose Estimate,对照 Gazebo 里的位置,在地图对应地点单击并沿车头方向拖动;AMCL 收到初始位姿后才能建立可靠的全局定位关系。此时先不发送 Nav2 Goal。
处理常见启动失败
- 找不到启动文件:在启动终端运行
source /opt/ros/jazzy/setup.bash;若仍报Package 'nav2_bringup' not found,重新检查安装包与 ROS 发行版。 - Gazebo 没有三维窗口:确认传入
headless:=False,并在本地图形桌面运行;远程 SSH 或没有图形转发时,可以有仿真服务器却没有可见窗口。 - RViz 地图不显示:核对 Fixed Frame 为
map、Map 话题为/map;如果节点未激活,先查看启动终端的异常,再运行ros2 lifecycle get /map_server。地图的持久性 QoS 推荐使用Transient Local。 - 扫描话题没有数据:用
ros2 topic info /scan -v查看发布者数量与 QoS。发布者为 0 时优先检查 Gazebo 的激光插件和ros_gz_bridge,不要直接调整导航规划器参数。 - 节点 active 但机器人不在地图上:优先检查是否通过 2D Pose Estimate 给出合理初始位姿,以及
/clock是否持续更新;先解决定位再尝试发送目标。
验收标准是 Gazebo 中有实体 Waffle、RViz 能显示地图、/scan 收到真实数据且主要 Nav2 生命周期节点处于 active。具备这些条件后,才进入初始定位和目标导航操作。