
机器人 / 系统课时
定位 TF 超时与定位跳变
定位 TF 超时与定位跳变
导航时出现 Lookup would require extrapolation、Timed out waiting for transform,或者 RViz 中机器人突然跳到地图另一处,不要立即改大超时参数。先确认 TF 链是否完整、时间戳是否同源,再看 AMCL 粒子云与里程计,便能区分数据延迟和真正的定位重估。
学习目标
- 按错误类型和 TF 发布者定位超时发生在哪段变换。
- 对照
/clock、/scan和 TF 时间戳排查仿真时间不一致。 - 借助 AMCL 粒子云与
/amcl_pose区分定位跳变和里程计故障。
先区分超时与位姿突变
| 观察到的现象 | 优先怀疑 | 进一步证据 |
|---|---|---|
Extrapolation into the future |
传感器请求时间晚于现有 TF 最新时间 | 比较扫描时间与 TF 最新时间 |
Extrapolation into the past |
请求时间早于 TF 缓存最早时间 | 查旧扫描、延迟和时钟回拨 |
frame does not exist 或坐标系不连通 |
名称不一致、节点未发布或 TF 树断链 | 检查 header.frame_id 与帧图 |
| 地图中位姿突然移动,但 TF 查询仍成功 | AMCL 重定位修正或里程计本身跳变 | 对照 map→odom 与 odom→base_link |
以机器人静止 10 秒为例,若 odom→base_link 基本不动,map→odom 却突然平移 0.5 m,应检查 AMCL 的全局修正;若里程计段也突然跳变,则先查仿真重置、轮速里程计或重复 TF 发布者。0.5 m 只是排查示例,不是 Nav2 的故障阈值。
沿 TF 链定位断点
典型二维导航链是 map→odom→base_link→base_scan。AMCL 通常负责 map→odom,里程计或 robot_localization 负责 odom→base_link,激光外参由 robot_state_publisher 提供;实际项目可能在中间包含 base_footprint,激光帧名也可能不同。
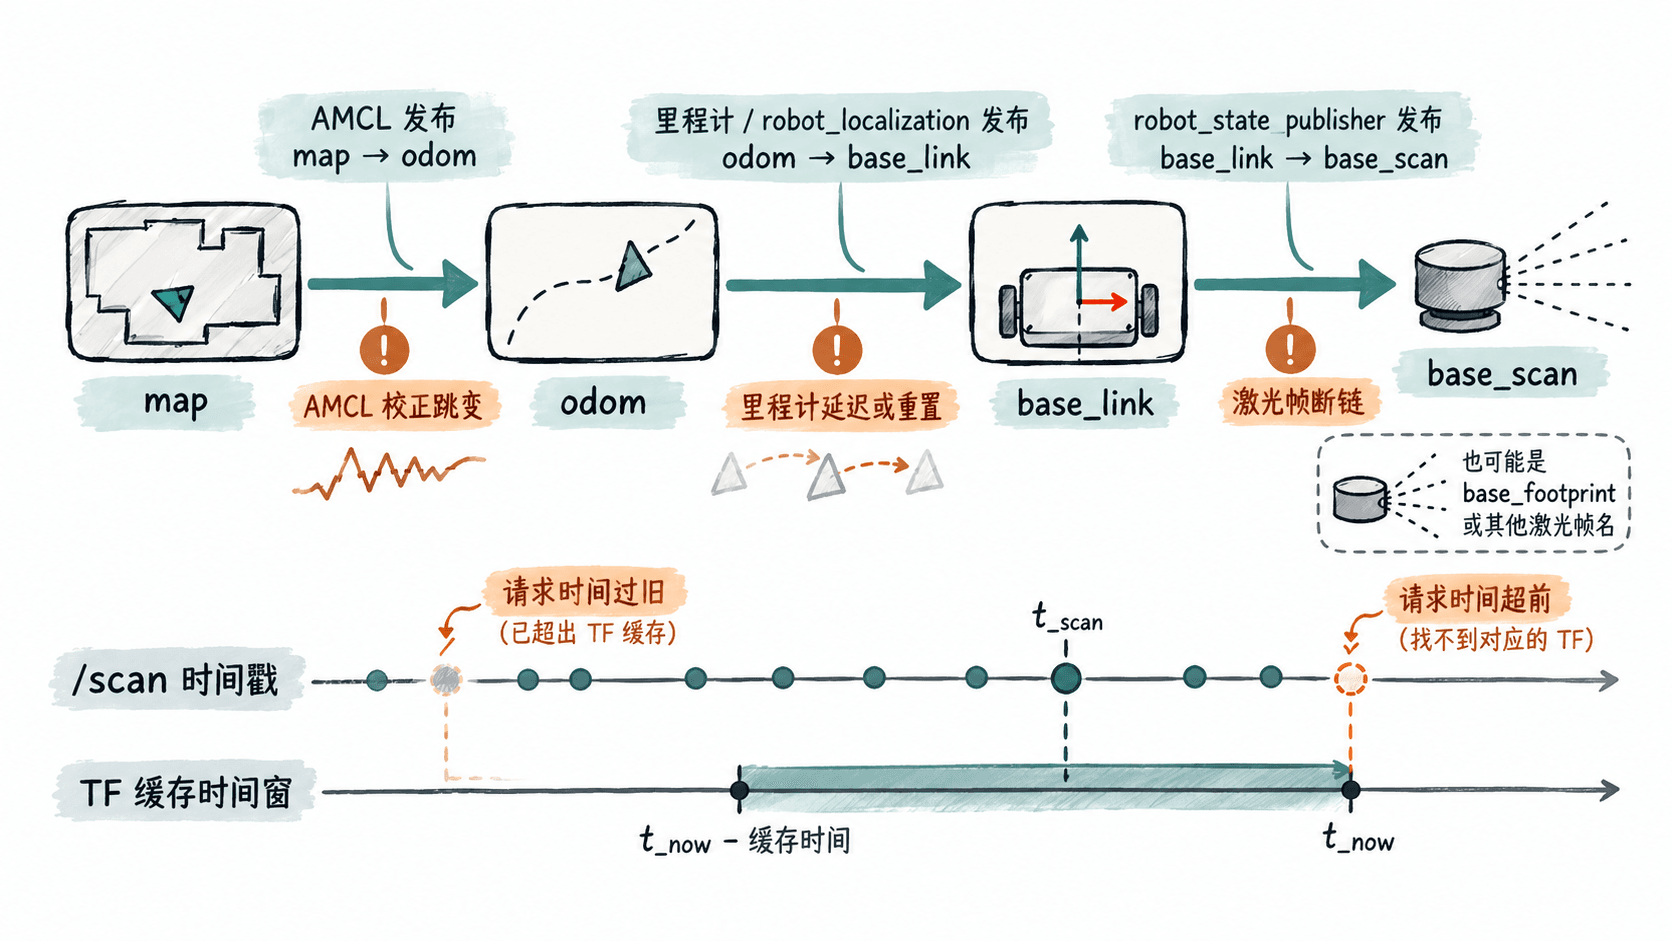
在已启动的 Jazzy 导航仿真中打开新终端,生成实际 TF 帧图:
source /opt/ros/jazzy/setup.bash
ros2 run tf2_tools view_frames
预期输出(可能省略其他状态行):
Listening to tf data during 5 seconds...
Generating graph in frames.pdf file...
打开当前目录的 frames.pdf,查看是否存在上述父子关系、各段广播频率与最近时间。再单独执行一条持续查询,按 Ctrl+C 退出:
ros2 run tf2_ros tf2_echo odom base_link预期输出示意(尖括号表示随运行变化的值):
At time <TIME>
- Translation: [<X>, <Y>, <Z>]
- Rotation: in Quaternion [<QX>, <QY>, <QZ>, <QW>]
如果此段持续报错,应先查里程计发布者,不要归咎于 AMCL;若此段正常而 map→odom 不存在,则检查 /amcl 生命周期、地图、初始位姿及其 TF 发布设置。避免让 AMCL 和另一个定位节点同时发布同一条 map→odom。
对齐仿真时钟与扫描时间
同一导航仿真中的 AMCL、控制器和传感器桥接必须使用一致的 ROS 时间基准。用以下命令检查节点参数与传感器消息;假定节点名为默认的 /amcl 和 /controller_server:
ros2 param get /amcl use_sim_time
ros2 param get /controller_server use_sim_time
ros2 topic echo /clock --once
ros2 topic echo /scan --once --field header
预期输出示意(秒、纳秒和帧名以实际值为准):
Boolean value is: True
Boolean value is: True
clock:
  sec: <SEC>
  nanosec: <NSEC>
stamp:
  sec: <SEC>
  nanosec: <NSEC>
frame_id: <SCAN_FRAME>
/clock 应持续向前走,/scan.header.stamp 应与当前仿真时间处于同一时间轴。若 10 Hz 激光持续落后超过约 0.5 秒,可进一步检查桥接延迟、仿真暂停和消息积压;不能单靠这一数值认定故障。检查 ros2 param get /amcl transform_tolerance:Jazzy 的常见默认值为 1.0 秒,该参数使 AMCL 发布的 map→odom 变换时间戳向未来延伸,不会修复混用系统时间与仿真时间的问题。可参照 Jazzy AMCL 参数文档 核对。
看粒子云确认是否真的重定位
先确认 AMCL 已激活且粒子云话题存在:
ros2 lifecycle get /amcl
ros2 topic info /particle_cloud
预期输出的关键字段如下;订阅者数量随 RViz 是否打开而变化:
active [3]
Type: nav2_msgs/msg/ParticleCloud
Publisher count: 1
Subscription count: <N>
在 RViz 中把 Global Options → Fixed Frame 设为 map,通过 Add → By display type 添加 Map、LaserScan 和 Nav2 的 ParticleCloud 显示,话题分别选择 /map、/scan、/particle_cloud。Jazzy 粒子云类型是 nav2_msgs/msg/ParticleCloud,不要误选只支持 PoseArray 的显示插件。
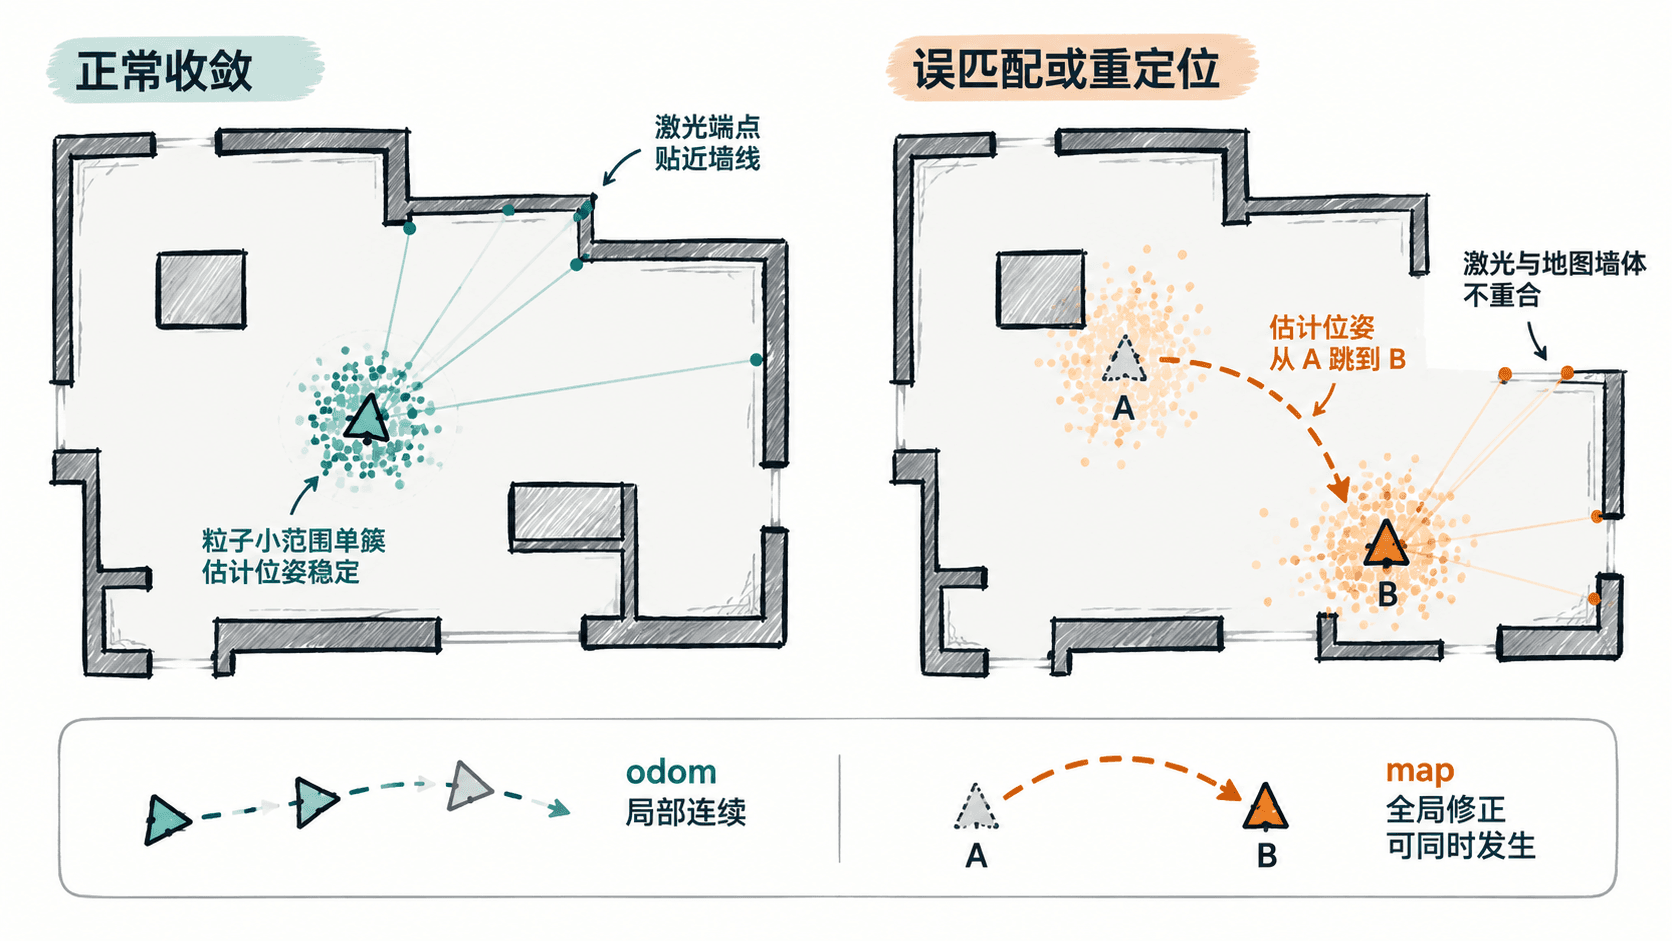
观察 10~20 秒并让机器人缓慢转动:单簇逐步收紧、激光端点与墙线吻合,通常表示正常收敛;粒子分成多簇或位姿反复跳到相似走廊,则优先检查初始位姿、地图与激光外参。再看 /amcl_pose 的位置与协方差变化;它的 header.stamp 来自激光扫描,不能把消息更新慢直接解释成时钟停止。机器人静止且未超过 AMCL 的运动更新阈值时,粒子云更新也可能减少。
修复后分段复测
| 已定位的证据 | 对应处理 |
|---|---|
缺少 odom→base_link 或同一子帧有多个发布源 |
恢复唯一里程计 TF 发布者,排除重复仿真桥接 |
| 扫描帧不存在或不连通 | 统一 /scan.header.frame_id 与 URDF 固定关节中的帧名 |
/clock 与节点时间基准不同 |
在仿真启动配置中统一 use_sim_time: true,检查时钟桥接 |
map→odom 突跳、里程计连续且粒子多峰 |
RViz 使用 2D Pose Estimate 重新初始化,并检查地图、激光匹配和外参 |
| TF 查询正常但扫描显著滞后 | 恢复激光发布频率,检查桥接、队列与仿真性能 |
复测时保持机器人静止 10 秒,然后低速前进和原地旋转各一次:odom→base_link 应平滑,map→odom 应持续可查询,粒子云应在正确墙体附近集中,导航不再出现反复 TF 外推错误。必要时用 ros2 run tf2_ros tf2_echo map odom 对照地图校正量;重设初始位姿时发生一次合理的全局修正不等于故障。