
机器人 / 系统课时
通过 Map Server 加载地图
通过 Map Server 加载地图
在 Ubuntu 24.04 和 ROS 2 Jazzy 上,用一张可复现的 100×80 像素地图完成 Map Server 启动、生命周期激活和 /map 验收。最终能够核对地图路径、栅格尺寸、分辨率、坐标系与发布状态,而不只是看到节点进程存在。
学习目标
- 配置地图图像、元数据 YAML 和 Map Server 的
yaml_filename。 - 区分
unconfigured、inactive、active,完成加载与发布。 - 读取
/map的OccupancyGrid元数据并定位常见错误。
准备地图与依赖
适用于已配置 ROS 软件源的 Ubuntu 24.04、ROS 2 Jazzy。这里单独运行 Map Server,不依赖 Gazebo 或 AMCL;若已有 Nav2 启动进程,先避免重复启动同名 /map_server。
sudo apt update
sudo apt install -y ros-jazzy-nav2-map-server
source /opt/ros/jazzy/setup.bash
ros2 pkg executables nav2_map_server | grep '^nav2_map_server map_server$'
预期输出包含以下一行,说明安装包中存在地图服务可执行程序:
nav2_map_server map_server创建 100×80 的 PGM:白色内部表示空闲,黑色边界表示障碍。它只用于验证加载流程,不代表真实仿真场景的地图。
mkdir -p "$HOME/nav2_map_demo"
python3 - <<'PY'
from pathlib import Path

w, h = 100, 80
pixels = bytearray([254] * (w * h))
# 四边设为障碍,内部保留自由空间
for x in range(w):
    pixels[x] = pixels[(h - 1) * w + x] = 0
for y in range(h):
    pixels[y * w] = pixels[y * w + w - 1] = 0
path = Path.home() / "nav2_map_demo" / "map.pgm"
path.write_bytes(f"P5\n{w} {h}\n255\n".encode("ascii") + pixels)
print(f"{w} x {h}")
PY
cat > "$HOME/nav2_map_demo/map.yaml" <<'YAML'
image: map.pgm
mode: trinary
resolution: 0.05
origin: [0.0, 0.0, 0.0]
negate: 0
occupied_thresh: 0.65
free_thresh: 0.196
YAML
预期输出为 100 x 80,并生成 map.pgm 与 map.yaml。image 相对 map.yaml 所在目录解析;resolution: 0.05 表示每格 5 厘米,因此地图范围为 5.0 米 × 4.0 米。
配置并启动 Map Server
map.yaml 描述地图图像与尺度,Map Server 的 ROS 参数文件则通过 yaml_filename 指向它。不能把 yaml_filename 直接写成 PGM 路径。下面使用未启用仿真时钟的独立测试配置,并在写文件时展开 $HOME 为绝对路径。
cat > "$HOME/nav2_map_demo/map_server_params.yaml" <<EOF
map_server:
  ros__parameters:
    yaml_filename: "$HOME/nav2_map_demo/map.yaml"
    topic_name: "map"
    frame_id: "map"
    use_sim_time: false
EOF
ros2 run nav2_map_server map_server --ros-args --params-file "$HOME/nav2_map_demo/map_server_params.yaml"
预期结果:命令保持运行并创建 /map_server 节点,初始生命周期为 unconfigured。保留此终端不关闭;下面的检查在新终端执行。接入 Gazebo 后,相关节点应改用 use_sim_time: true,并保证 /clock 可用。
激活生命周期与地图发布
Map Server 在 configure 时读取 YAML 和 PGM,进入 inactive;在 activate 时发布 nav_msgs/msg/OccupancyGrid 到 /map。它采用可供后启动订阅者取得最近地图的 Transient Local QoS。节点存在不代表地图已经发布。
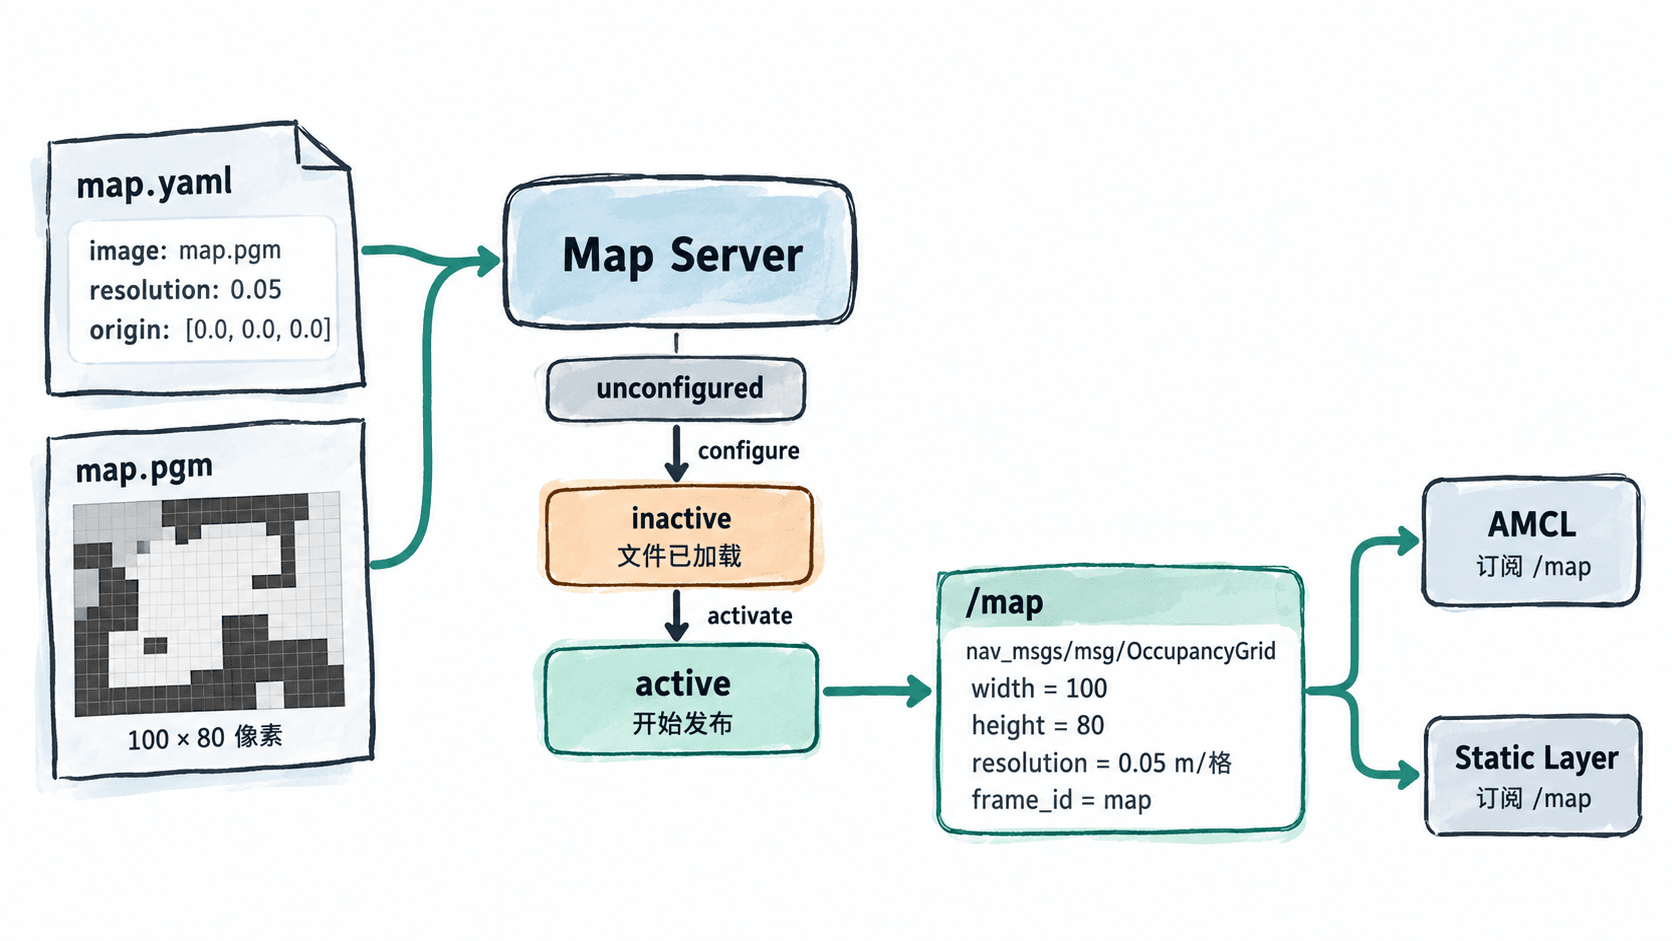
在第二个终端手动切换状态,便于区分加载成功与发布成功:
source /opt/ros/jazzy/setup.bash
ros2 lifecycle get /map_server
ros2 lifecycle set /map_server configure
ros2 lifecycle get /map_server
ros2 lifecycle set /map_server activate
ros2 lifecycle get /map_server
预期输出的关键行按顺序为:
unconfigured [1]
Transitioning successful
inactive [2]
Transitioning successful
active [3]
验证话题、尺度与坐标系
在第三个已执行 ROS 环境初始化的终端检查话题。ros2 topic info -v 应显示发布者 /map_server、消息类型 nav_msgs/msg/OccupancyGrid,以及 RELIABLE、TRANSIENT_LOCAL 的发布 QoS。读取单次消息时显式指定持久性,避免一次性发布后普通订阅者一直等待。
source /opt/ros/jazzy/setup.bash
ros2 topic info /map -v
ros2 topic echo /map --once --qos-durability transient_local --field info.width
ros2 topic echo /map --once --qos-durability transient_local --field info.height
ros2 topic echo /map --once --qos-durability transient_local --field info.resolution
ros2 topic echo /map --once --qos-durability transient_local --field header.frame_id
预期结果:四次 echo 分别读到 100、80、0.05、map(输出还可能含消息分隔标记)。检查实际地图时,用 width × resolution 与 height × resolution 换算物理范围;尺寸正确仅证明地图文件已加载,不能单独证明它与 Gazebo 场景对齐。
定位加载失败与空话题
若 configure 失败,先确认 PGM 和 YAML 文件都存在、YAML 的 image 路径以 YAML 所在目录为基准;再检查节点实际读取的参数,防止路径指向旧地图。
ls -l "$HOME/nav2_map_demo/map.yaml" "$HOME/nav2_map_demo/map.pgm"
ros2 param get /map_server yaml_filename
ros2 lifecycle get /map_server预期结果:两个文件均存在,yaml_filename 指向当前的 map.yaml,成功激活后生命周期为 active [3]。如果停在 inactive,只完成了加载而没有发布;若已是 active 却收不到地图,检查话题名、命名空间及订阅端的 Transient Local QoS。
Map Server 只负责提供静态占据栅格地图,不会自行生成机器人位姿或 map → odom 变换。参数定义可参见 Nav2 Jazzy Map Server 官方文档。