
机器人 / 系统课时
设置规划器插件与更新频率
设置规划器插件与更新频率
在 ROS 2 Jazzy 的 Nav2 中,planner_server 负责加载全局规划插件并处理路径规划请求。本篇以 TurtleBot3 仿真使用的 Navfn 为例,修改参数 YAML,区分规划耗时告警与实际重规划节奏,再通过启动日志和运行时参数确认配置生效。
学习目标
- 在 YAML 中正确指定规划器 ID、插件类型与约束参数。
- 区分
expected_planner_frequency和行为树里的重规划频率。 - 检查插件加载日志、生命周期状态及实际路径输出。
找到实际使用的参数文件
适用环境为 Ubuntu 24.04、ROS 2 Jazzy 和已安装的 nav2_bringup。不要直接修改 /opt/ros/jazzy 下的安装文件;先复制一份完整参数 YAML,保留原有 AMCL、Costmap 和控制器配置。
source /opt/ros/jazzy/setup.bash
cp "$(ros2 pkg prefix nav2_bringup)/share/nav2_bringup/params/nav2_params.yaml" "$HOME/nav2_params_custom.yaml"
test -s "$HOME/nav2_params_custom.yaml" && printf '参数文件已复制\n'
预期输出:
参数文件已复制如果 ros2 pkg prefix 提示找不到包,先确认 Jazzy 环境已加载并安装了 nav2_bringup。后续启动必须通过 params_file 指向这份副本,否则编辑内容不会生效。
写入 Navfn 规划器参数
打开 $HOME/nav2_params_custom.yaml,找到已有的 planner_server.ros__parameters,只调整相应字段;以下是片段示例,需合并到原文件,不能用它覆盖整份 YAML,否则会丢失全局代价地图等配置。
planner_server:
  ros__parameters:
    expected_planner_frequency: 2.0  # 单次规划超过约 0.5 秒时告警
    costmap_update_timeout: 1.0
    planner_plugins: ["GridBased"]
    GridBased:
      plugin: "nav2_navfn_planner::NavfnPlanner"
      tolerance: 0.25
      use_astar: true
      allow_unknown: false  # 已知地图导航时不穿越未知单元
GridBased 是供 ComputePathToPose 选择的规划器 ID,必须与 planner_plugins 中的字符串一致;nav2_navfn_planner::NavfnPlanner 才是 Jazzy 使用的实际插件类。use_astar: true 选用 A* 搜索;tolerance: 0.25 表示目标点不可精确到达时允许在约 0.25 米范围内寻找可行终点,而不是要求机器人停靠误差固定为 0.25 米。
allow_unknown: false 适合只在已知栅格区域导航的演示地图。如果目标落在未探索区域,可能无法规划,此时先检查地图覆盖范围,再判断是否允许穿越未知空间。costmap_update_timeout: 1.0 则是规划前等待代价地图更新的超时设置,单位为秒。
分清两种频率
expected_planner_frequency: 2.0 不会让机器人每秒重规划两次。在 Jazzy 的 Planner Server 中,它对应约 0.5 秒的单次规划耗时告警门槛;即使没有新目标请求,也不会由此主动计算路径。常见 Nav2 行为树用 RateController hz="1.0" 限制 ComputePathToPose 的周期调用,实际重规划节奏应在当前加载的行为树 XML 中调整。
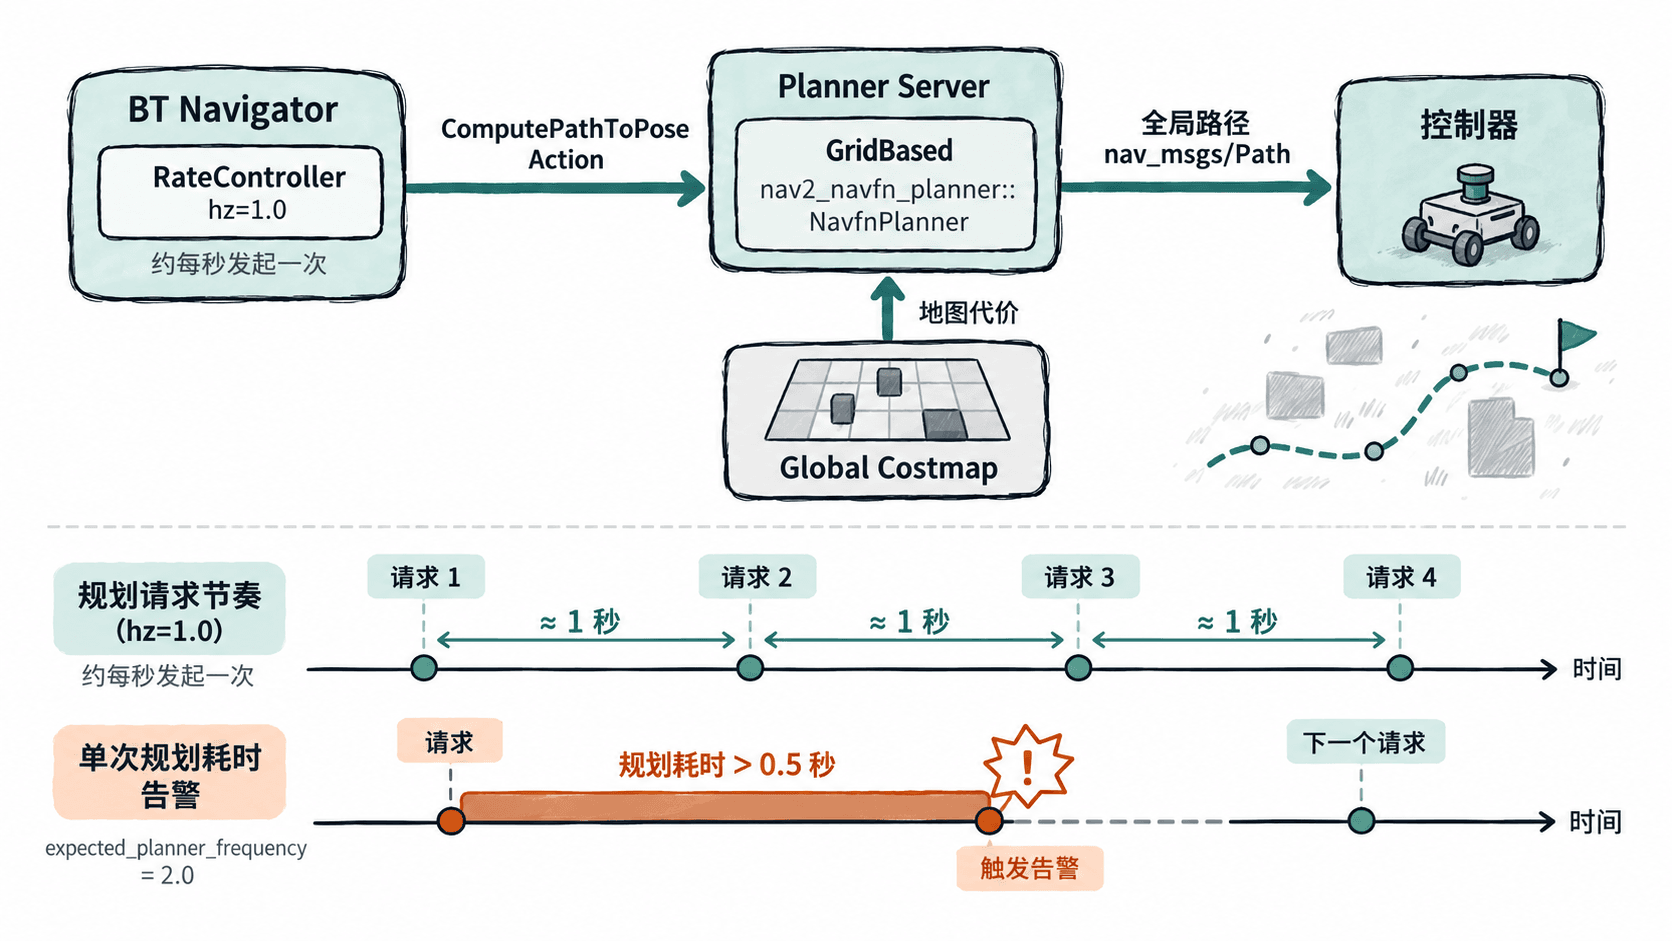
例如要实际以 2 Hz 重新请求路径,应修改正在使用的行为树中 RateController 的 hz,并确认 ComputePathToPose 位于其子树内;修改后重启导航并观察 CPU 占用与规划耗时。不要为了消除告警盲目提高频率,地图规模和障碍复杂度都会影响计算时间。
重启并验证插件加载
先关闭已运行的同一套 TurtleBot3/Nav2 仿真,避免节点和 Gazebo 实例重复,再从已加载 Jazzy 环境的终端启动:
ros2 launch nav2_bringup tb3_simulation_launch.py params_file:="$HOME/nav2_params_custom.yaml" headless:=False预期结果:启动日志中应出现 Created global planner plugin GridBased of type nav2_navfn_planner::NavfnPlanner,以及 Planner Server has GridBased planners available.。日志时间戳和进程号会随运行变化;如果生命周期未激活,还需排查地图、TF 或其他节点的启动错误。
在另一个已执行 source /opt/ros/jazzy/setup.bash 的终端查询:
ros2 param get /planner_server planner_plugins
ros2 param get /planner_server GridBased.plugin
ros2 param get /planner_server expected_planner_frequency
ros2 lifecycle get /planner_server
预期结果:依次能确认 GridBased、nav2_navfn_planner::NavfnPlanner、2.0,并看到生命周期状态为 active [3]。若启动采用命名空间,需把 /planner_server 改为实际节点全名。在 RViz 使用 2D Pose Estimate 完成定位后,再用 Nav2 Goal 发送地图内的可达目标,确认显示全局路径且没有规划器 ID 错误。
根据异常缩小排查范围
- 插件创建失败:检查插件类型是否写成 Jazzy 的
nav2_navfn_planner::NavfnPlanner,并使用ros2 pkg prefix nav2_navfn_planner确认已安装;将 ID 错写成类名也会导致查找失败。 - 日志仍是旧参数:核对启动命令中的
params_file、YAML 缩进与planner_server节点名称,修改后重新启动,而非只保存文件。 - 加载成功却提示无效规划器:检查行为树或请求里的
planner_id是否确实是GridBased;大小写必须一致。 - 有插件却没有路径:确认地图、
map到base_link的 TF、全局代价地图以及目标是否可达;allow_unknown: false会禁止穿过未知单元。
可对照 Nav2 Jazzy Planner Server 参数说明 和 Navfn 插件参数说明 查证字段。真正完成配置的证据是运行时参数正确、插件处于可用状态、请求能返回可跟踪路径,而不只是 YAML 语法没有报错。