
机器人 / 系统课时
在 RViz 中设置初始位姿
在 RViz 中设置初始位姿
启动 TurtleBot3 仿真并加载地图后,RViz 里有机器人模型不代表 AMCL 已经知道它在地图上的位置。使用 2D Pose Estimate 指定位置与朝向,再核对激光回波、定位结果和 Gazebo 中的机器人朝向,即可判断初始定位是否成功。
学习目标
- 在 RViz 地图上给出机器人初始位置和朝向。
- 区分设置初始位姿与移动仿真机器人。
- 通过 AMCL 位姿和激光对齐情况验证定位结果。
确认地图与定位条件
适用于 Ubuntu 24.04、ROS 2 Jazzy、Nav2 AMCL 和已启动的 TurtleBot3 仿真。先确保 Gazebo 中机器人已出现,RViz 的 Displays > Global Options > Fixed Frame 为 map,Map 显示项订阅 /map,导航定位节点已激活。若 Nav2 面板仍显示 Startup 且未自动启动,先点击它。
在新终端检查 AMCL 接收初始位姿的话题:
source /opt/ros/jazzy/setup.bash
ros2 topic info /initialpose
预期结果:话题类型为 geometry_msgs/msg/PoseWithCovarianceStamped,Subscription count 至少为 1。发布端数量随 RViz 状态变化;若查询不到话题,应先确认 AMCL 是否启动,以及系统是否使用了命名空间。
用鼠标给出位置和朝向
- 观察 Gazebo 中机器人附近的墙、门口或障碍物,在 RViz 地图上找到相同位置;不要仅凭窗口中央的模型位置判断。
- 点击 RViz 顶部工具栏的
2D Pose Estimate,在地图上机器人实际所在位置按下鼠标左键。 - 按住左键朝机器人正前方拖动绿色箭头,方向合适后松开。箭头起点代表位置,箭头方向代表航向,不是行驶路径。
- 等待数次激光扫描更新,观察 RViz 中的机器人模型、激光点和 AMCL 粒子分布是否逐渐对齐。
例如,地图视图未旋转时,正前方朝地图 +X 轴,箭头应向右(约 0°);朝 +Y 轴则向上(约 90°)。以地图坐标轴为准,不要把屏幕上方一律当成机器人前方。
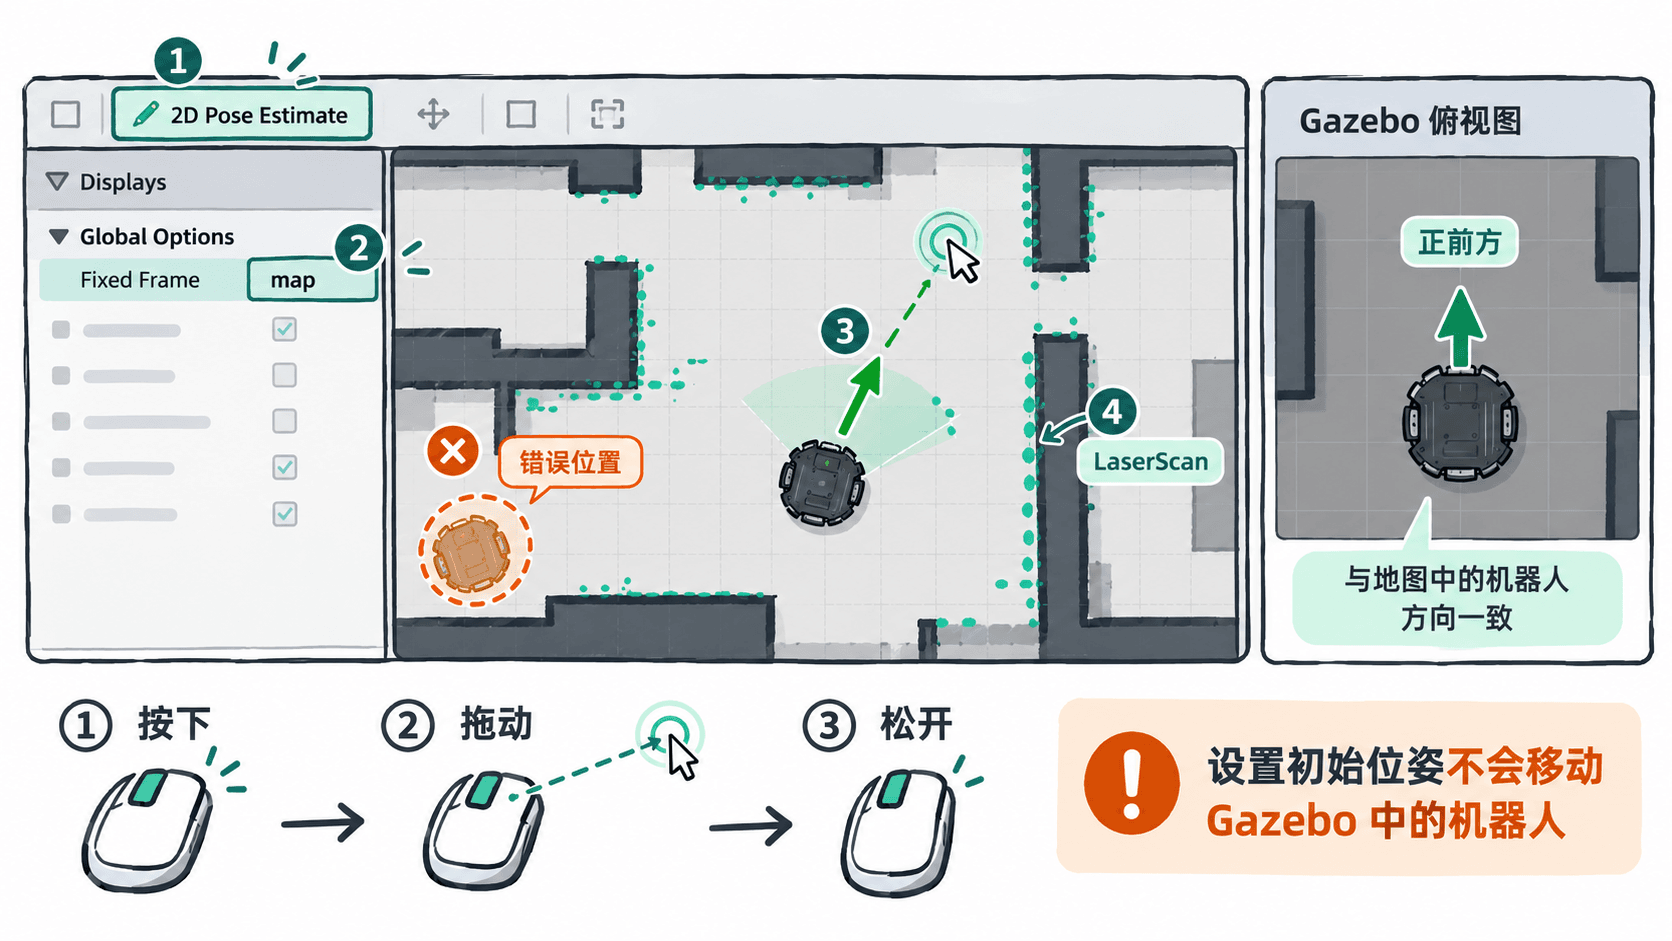
检查 AMCL 是否完成定位
2D Pose Estimate 发布的是 map 坐标系下的初始位置假设,AMCL 再利用 /scan 和里程计修正估计及 map 到 odom 的变换;它不会把 Gazebo 里的机器人瞬移到点击位置。
设置后打开新终端查看一条定位消息:
source /opt/ros/jazzy/setup.bash
ros2 topic echo --once /amcl_pose
预期结果:收到一条包含 header.frame_id: map、pose.pose.position、pose.pose.orientation 和 pose.covariance 的消息。坐标、四元数、时间戳与协方差都是运行时数据,不能照抄固定值;若没有新消息,可在安全前提下让机器人小幅运动并等待激光更新。
验收时看三个现象:RViz 机器人模型落在实际对应的地图区域,激光点与墙面大体重叠,粒子云在正确位置附近收敛。应对照墙体与机器人朝向,而不是直接比较 Gazebo world 与地图 map 的数值坐标,两者原点可能不同。
修正错位与无响应
- 模型位置对了但朝向反了:重新选择
2D Pose Estimate,从同一点沿机器人机头方向拖动;不要误用设置导航目标的工具。 - 模型与墙体长期错开:检查当前加载的地图是否对应 Gazebo 场景,重新选取有辨识度的拐角定位;必要时让机器人低速短距离移动,观察激光点和粒子是否逐渐重合。
- 点击后完全不变化:先确认
/initialpose有 AMCL 订阅者,再确认/scan、/tf、/tf_static存在、AMCL 为active,且仿真节点启用了use_sim_time。仅反复点击无法修复传感器或时间不同步的问题。
当地图、扫描点、模型朝向一致且 /amcl_pose 能更新时,才发送 Nav2 导航目标;设置初始位姿只是定位初始化,不是导航指令。