
机器人 / 系统课时
检查 Lifecycle 节点状态切换
检查 Lifecycle 节点状态切换
Nav2 进程已经启动,却无法规划或执行导航时,先确认相关 Lifecycle 节点是否真正进入 active,再对照 Lifecycle Manager 的配置、激活和异常日志寻找中断点。本课以 ROS 2 Jazzy 的单机器人仿真为例,完成状态查询、受控启动和故障复测。
学习目标
- 区分
unconfigured、inactive、active与失败过渡状态。 - 用 ROS 2 命令查出未就绪节点,并核对管理器的托管清单。
- 根据启动日志定位配置失败、激活失败或节点失联。
读懂生命周期状态
Nav2 的 planner_server、controller_server、bt_navigator 等使用托管生命周期。能在 ros2 node list 中看到进程,不等于它已能接收导航任务。正常启动要经历 configure 和 activate,停机时再按相反方向撤销资源。
| 查询状态 | 含义 | 排查判断 |
|---|---|---|
unconfigured [1] |
节点已创建,尚未配置 | 检查管理器是否发起启动,或配置是否失败 |
inactive [2] |
配置完成,尚未激活 | 检查激活日志、依赖和启动顺序 |
active [3] |
生命周期已激活 | 继续核对 TF、话题和具体服务 |
finalized [4] |
已结束生命周期 | 通常需要重新启动节点进程 |
configuring、activating、errorprocessing 是过渡状态,不应当作长期稳定状态。on_configure() 返回失败可能使节点回到 unconfigured;发生异常则可能进入错误处理,最终回到 unconfigured 或进入 finalized。
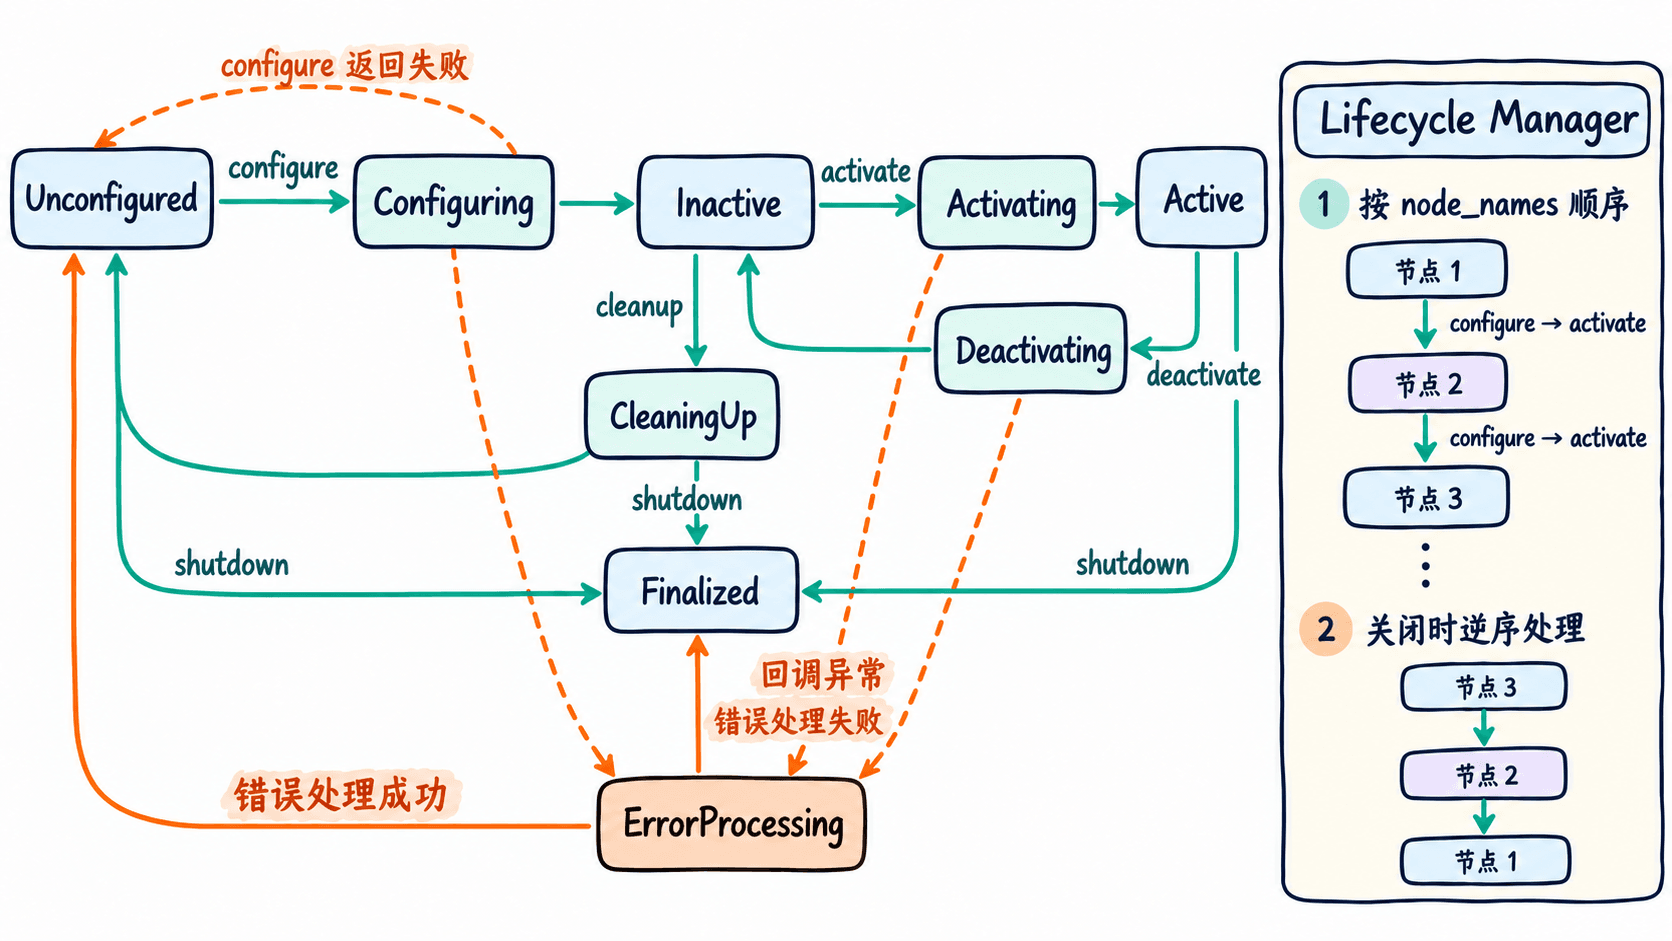
查询节点状态和托管清单
先保持仿真与 Nav2 的 ros2 launch 终端运行,在另一个终端加载 Jazzy 环境;如果使用工作空间,还需加载自己的 install/setup.bash。以下假设节点未加命名空间且自动启动成功。
source /opt/ros/jazzy/setup.bash
ros2 lifecycle get /planner_server
ros2 lifecycle get /controller_server
ros2 lifecycle get /bt_navigator
预期输出(上述三个节点均已激活时):
active [3]
active [3]
active [3]
如果提示找不到节点,先用 ros2 lifecycle nodes 核对实际名称,并检查各终端的 ROS_DOMAIN_ID 是否一致;带命名空间的系统要使用完整节点路径。
接着确认管理器到底托管哪些节点,以及是否设置自动启动:
ros2 param get /lifecycle_manager_navigation node_names
ros2 param get /lifecycle_manager_navigation autostart预期输出示例(<NODE_LIST> 由实际启动配置决定):
String values are: <NODE_LIST>
Boolean value is: True
Nav2 常将定位节点交给 /lifecycle_manager_localization,将导航节点交给 /lifecycle_manager_navigation。若 node_names 不包含某个预期节点,管理器不会替它执行状态转换;管理器实际名称也应以 ros2 node list 的结果为准。
用管理器日志定位中断点
回到最初启动 Nav2 的终端,按时间顺序查找管理器输出的 Configuring <NODE>、Activating <NODE> 和 Managed nodes are active。管理器按 node_names 指定顺序配置全部节点,再按顺序激活;关闭与清理按反序进行。
- 只有
Creating,没有开始Configuring:优先核对autostart是否为false、管理器服务是否存在,以及是否实际发送启动请求。 - 停在
Configuring planner_server一类位置:查看该节点紧随其后的错误日志,重点检查插件类名、YAML 参数及资源初始化失败,而非立即重试激活。 - 已出现
Activating却没有全部进入active:检查该节点的激活回调、其他 Action Server 依赖和 Bond 建立情况。 - 曾显示
Managed nodes are active,随后出现CRITICAL FAILURE或未收到 heartbeat:排查节点崩溃、卡死及 CPU 阻塞。管理器可能为安全而让其余节点退回非活动状态。
受控启动与验收
只有在管理器配置了 autostart: false、托管节点尚处于 unconfigured 且依赖已经就绪时,才调用管理器的 STARTUP 服务。Jazzy 的 nav2_msgs/srv/ManageLifecycleNodes 中,command: 0 表示 STARTUP,会由管理器安排配置与激活。
ros2 service call /lifecycle_manager_navigation/manage_nodes nav2_msgs/srv/ManageLifecycleNodes "{command: 0}"预期输出(成功时的响应部分):
response:
nav2_msgs.srv.ManageLifecycleNodes_Response(success=True)
随后验证管理器报告的整体状态:
ros2 service call /lifecycle_manager_navigation/is_active std_srvs/srv/Trigger "{}"预期输出(成功时的响应部分):
response:
std_srvs.srv.Trigger_Response(success=True, message='')
success=True 说明管理器认为自己托管的节点均已激活;仍需重新查询先前异常节点的生命周期,并验证地图、TF 和导航 Action 是否可用。若返回 False,保留失败时的日志,修复根因后重新执行完整启动流程。