
机器人 / 系统课时
比较 DWB 和 RPP 跟踪策略
比较 DWB 和 RPP 跟踪策略
Nav2 的局部控制器负责把全局路径转换为底盘速度指令。DWB 和 Regulated Pure Pursuit(RPP)都能驱动差速机器人沿路径行驶,但计算方法、避障能力和调参成本不同。本篇通过轨迹选择机制、具体参数和仿真测试,确定何时选用哪种控制器。
学习目标
- 解释 DWB 的速度采样评分与 RPP 的前视点跟踪机制。
- 根据底盘运动学、路径形状和障碍环境选择控制器。
- 在 ROS 2 Jazzy 的 Nav2 中配置 RPP,并设计可重复的对比测试。
两种控制器怎样计算速度
两者都作为 Nav2 Controller Server 的插件工作,接收规划路径、机器人当前位姿和局部代价地图,计算速度指令,再交给底盘执行。差异在于生成速度指令的方法。
DWB:采样并评分候选轨迹
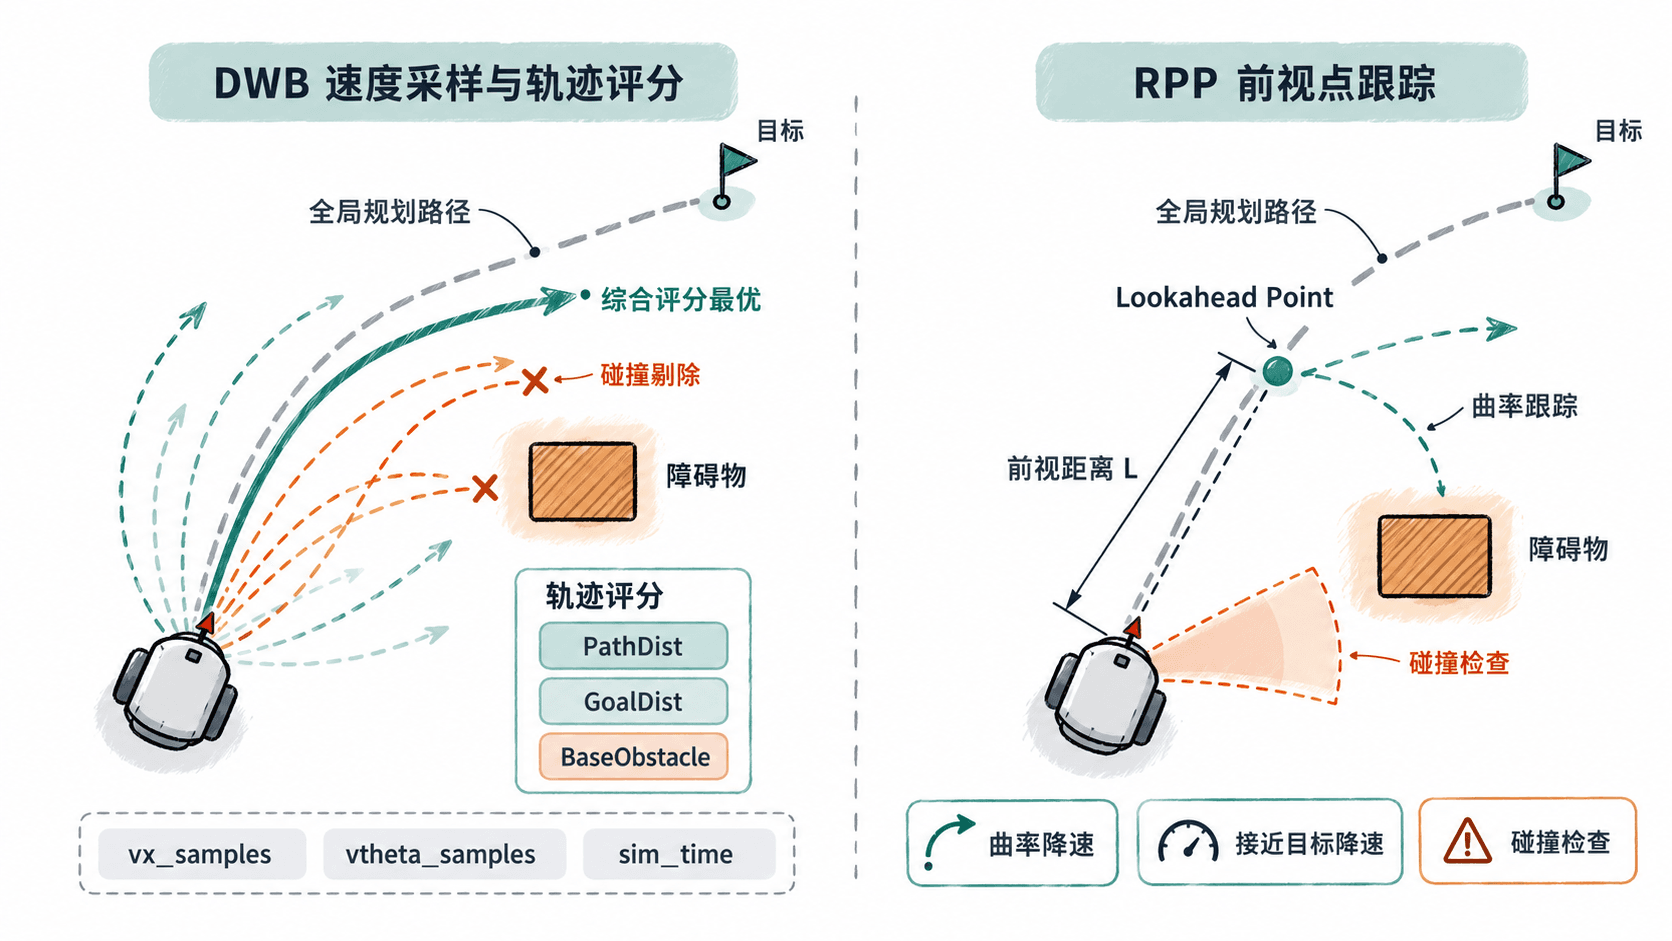
DWB(Dynamic Window Based)在速度空间采样多组候选速度,按照机器人运动学模型向前模拟轨迹,再通过多个 Critic 评价轨迹质量。
一次控制周期中的主要步骤是:
- 根据机器人速度范围、加速度约束生成候选线速度和角速度。
- 用
sim_time指定的预测时间模拟各组速度对应的运动轨迹。 - 使用
BaseObstacle排除或惩罚存在碰撞风险的候选轨迹,并结合PathDist、GoalDist等评分项比较路径偏离和目标距离。 - 综合评分,选择有效候选轨迹中评分最优的速度指令。
- 下一个控制周期重新采样和评价,根据新的机器人状态与障碍信息修正指令。
例如设置 vx_samples: 20、vtheta_samples: 20、sim_time: 1.7,控制器会在指定速度采样范围内生成候选速度组合,并预测约 1.7 秒内的运动。实际候选数量还取决于横向速度采样、运动学约束及生成器实现。
DWB 的优势是能够用不同 Critic 权重调整局部运动偏好。代价是采样数量和评分权重会影响计算开销与运动效果,参数设置不合理时可能出现振荡、过度转向或没有有效轨迹。
RPP:寻找前视点并调节速度
RPP 从已有路径上寻找前方的跟踪点(Lookahead Point,也称 Carrot Point),根据跟踪点相对机器人位置计算转弯曲率,再生成线速度和角速度。
其主要过程是:
- 将全局路径转换到控制器使用的局部坐标系,并寻找当前路径附近的前视点。
- 根据前视点相对位置确定转弯曲率,生成沿路径前进的运动指令。
- 根据路径曲率、接近目标的程度,以及启用的障碍距离调节功能降低线速度。
- 启用碰撞预测时,沿当前运动指令预测短时间内的机器人运动,检测是否会发生碰撞。
- 每个控制周期更新前视点和速度指令。
例如开启 use_velocity_scaled_lookahead_dist,设置 lookahead_time: 1.5、最小前视距离 0.30 m、最大前视距离 0.70 m。当机器人以 0.20 m/s 前进时,按速度计算的前视距离是 0.30 m;以 0.10 m/s 前进时,计算值为 0.15 m,但会被限制到 0.30 m。
前视距离较大通常带来更平滑的转向,但可能在急弯处产生明显的路径偏差;距离过小则可能使角速度变化频繁。
根据底盘与场景选择控制器
以 TurtleBot3 Waffle 一类差速仿真底盘为例,机器人只能产生前进速度和绕竖直轴的角速度,不具备全向底盘的横向平移能力。DWB 和 RPP 都支持这种运动形式,但各自的优势不同。
| 比较维度 | DWB | RPP |
|---|---|---|
| 速度生成 | 采样候选速度并模拟轨迹 | 根据路径前视点计算转弯曲率 |
| 路径跟踪 | 多种 Critic 综合评分 | 直接跟踪路径几何形状 |
| 障碍处理 | 通过障碍 Critic 评价候选轨迹 | 通过速度调节和前向碰撞预测降低风险 |
| 调参重点 | 速度采样、预测时间、Critic 权重 | 前视距离、曲率降速、碰撞预测 |
| 计算开销 | 随候选轨迹及评分项增加 | 通常较低 |
| 典型优势 | 需要明确配置局部轨迹选择偏好 | 已有可靠路径、希望平滑跟踪 |
对于已经建立地图、能够通过全局规划器绕开固定障碍的差速机器人,可以优先使用 RPP 建立基线。它的参数相对集中,便于判断路径跟踪本身是否正常。
如果机器人需要在复杂局部环境中比较多条可行运动轨迹,或者需要为轨迹偏离、目标接近、振荡和障碍距离设置不同评价权重,可以选择 DWB。
必须区分局部控制与全局重规划:RPP 的碰撞预测不意味着它会自行搜索绕障路径。当现有路径被新障碍阻塞时,RPP 可能减速或停止,需要 Nav2 的行为树触发路径重规划或恢复行为。DWB 虽然能比较不同局部轨迹,也不能保证独立解决所有障碍阻塞问题。
为差速底盘配置 RPP
下面使用 ROS 2 Jazzy 与对应版本的 Nav2,为最高前进速度约 0.26 m/s 的差速仿真底盘配置一个保守的 RPP 起点。假设地图、定位、TF、里程计和 controller_server 已经能够正常工作。
在实际使用的 Nav2 参数文件(通常为 nav2_params.yaml)中,找到 controller_server.ros__parameters,保留已有的进度检查器、目标检查器及其他服务参数,将 FollowPath 的控制器设置调整为以下内容。
片段示例:以下 YAML 展示需要合并的参数,不是完整的 Nav2 参数文件,也不能直接替换现有 controller_server 配置。
controller_server:
  ros__parameters:
    controller_plugins: ["FollowPath"]
    FollowPath:
      plugin: "nav2_regulated_pure_pursuit_controller::RegulatedPurePursuitController"
      desired_linear_vel: 0.20
      use_velocity_scaled_lookahead_dist: true
      min_lookahead_dist: 0.30
      max_lookahead_dist: 0.70
      lookahead_time: 1.5
      # 急弯减速,避免以直线速度强行通过小半径弯道
      use_regulated_linear_velocity_scaling: true
      regulated_linear_scaling_min_radius: 0.90
      regulated_linear_scaling_min_speed: 0.08
      # 基线先关闭基于代价的降速,保留碰撞预测
      use_cost_regulated_linear_velocity_scaling: false
      use_collision_detection: true
      max_allowed_time_to_collision_up_to_carrot: 1.0
      # 朝向偏差较大时允许原地旋转
      use_rotate_to_heading: true
      rotate_to_heading_angular_vel: 0.8
      min_approach_linear_velocity: 0.05
      approach_velocity_scaling_dist: 0.60
这组参数的设计意图如下:
desired_linear_vel: 0.20:将期望最高线速度设为 0.20 m/s,低于假设底盘的 0.26 m/s 上限,为初次测试保留余量。min_lookahead_dist和max_lookahead_dist:限制动态前视距离,减少低速时前视点过近的问题。regulated_linear_scaling_min_radius: 0.90:当路径曲率对应的半径较小时,启用曲率降速;regulated_linear_scaling_min_speed设置该机制的速度下限。use_collision_detection: true:启用前向碰撞预测;max_allowed_time_to_collision_up_to_carrot指定预测时间上限,预测范围还会受到前视距离约束。use_rotate_to_heading: true:当路径方向偏差较大时,可以通过原地旋转调整方向,适合允许原地转向的差速底盘。approach_velocity_scaling_dist: 0.60:进入路径末段约 0.60 m 的范围后逐渐降低速度,降低目标附近冲过头的风险。
这里关闭了基于障碍代价值的速度调节,便于先独立观察曲率和目标接近机制。完成基线测试后,可启用 use_cost_regulated_linear_velocity_scaling,并确认 cost_scaling_dist 不大于局部 Costmap 的 inflation_radius,再测试靠近障碍物时的降速效果。
保存配置后,应使用加载该参数文件的原有 Nav2 启动命令重新启动导航系统。仅编辑磁盘文件不会自动更新已运行控制器的配置。
验证控制器并进行同场比较
在 Nav2 正常启动、controller_server 已完成生命周期激活后,先查询实际加载的插件类型。
ros2 param get /controller_server FollowPath.plugin预期输出:
String value is: nav2_regulated_pure_pursuit_controller::RegulatedPurePursuitController如果节点使用命名空间,需要将 /controller_server 替换成实际节点全名。若查询失败,先检查 ros2 node list 中的节点名称以及 Nav2 是否已完成启动。
确认插件类型后,在相同地图、相同起终点和相同底盘速度上限下,分别运行 DWB 和 RPP。每次只启用一个 FollowPath 控制器,并使用同一套全局规划器和局部代价地图配置。
建议设置三个仿真测试场景:
- 直线路径:设置约 3 m 的直线路段。观察是否明显左右摆动,以及速度是否平稳。
- 直角转弯:设置包含约 90° 转角的路径。观察机器人是否过度切弯、明显冲出规划路径或频繁修正角速度。
- 路径附近存在障碍物:在保持足够通行空间的情况下放置障碍,确保传感器和局部 Costmap 能正确感知,观察减速、局部轨迹选择和停止行为。
可以用以下指标记录每次测试结果:
| 指标 | 记录方式 | 初步验收参考 |
|---|---|---|
| 是否到达目标 | 查看 Nav2 Action 最终状态 | 成功完成且无碰撞 |
| 路径横向偏差 | 在 RViz 中比较机器人轨迹与规划路径 | 直线段尽量小,急弯允许短时偏差 |
| 转向振荡 | 观察角速度与机器人朝向变化 | 不出现持续左右反复修正 |
| 跟踪耗时 | 从开始执行到目标成功记录时间 | 同场景重复比较,不单独追求最快 |
| 障碍处理 | 观察 Costmap、轨迹与碰撞预测结果 | 不进入障碍占用区域,阻塞时安全停止或重规划 |
对比时尽量各运行 3 次,并记录失败次数。只比较一次耗时很容易受到仿真启动、路径差异和定位误差影响。
切换回 DWB 时,将 FollowPath.plugin 改为 dwb_core::DWBLocalPlanner,同时恢复 DWB 所需的速度限制、采样参数和 Critic 配置。不能只替换插件类名却保留 RPP 专有参数,然后认为两者已完成有效对比。
可参考 Nav2 Jazzy DWB 官方配置 与 Nav2 Jazzy RPP 官方配置 核对插件类名和具体参数,避免混用 Rolling 等不同发行版本的配置。
如果测试重点是稳定跟踪已规划的路径、降低调参复杂度,优先保留 RPP;如果需要通过候选轨迹评分更细致地控制局部运动偏好,再使用 DWB。最终选择应以相同仿真场景中的路径偏差、振荡、到达率和碰撞风险为依据。