
机器人 / 系统课时
验证里程计和 cmd_vel 接口
验证里程计和 cmd_vel 接口
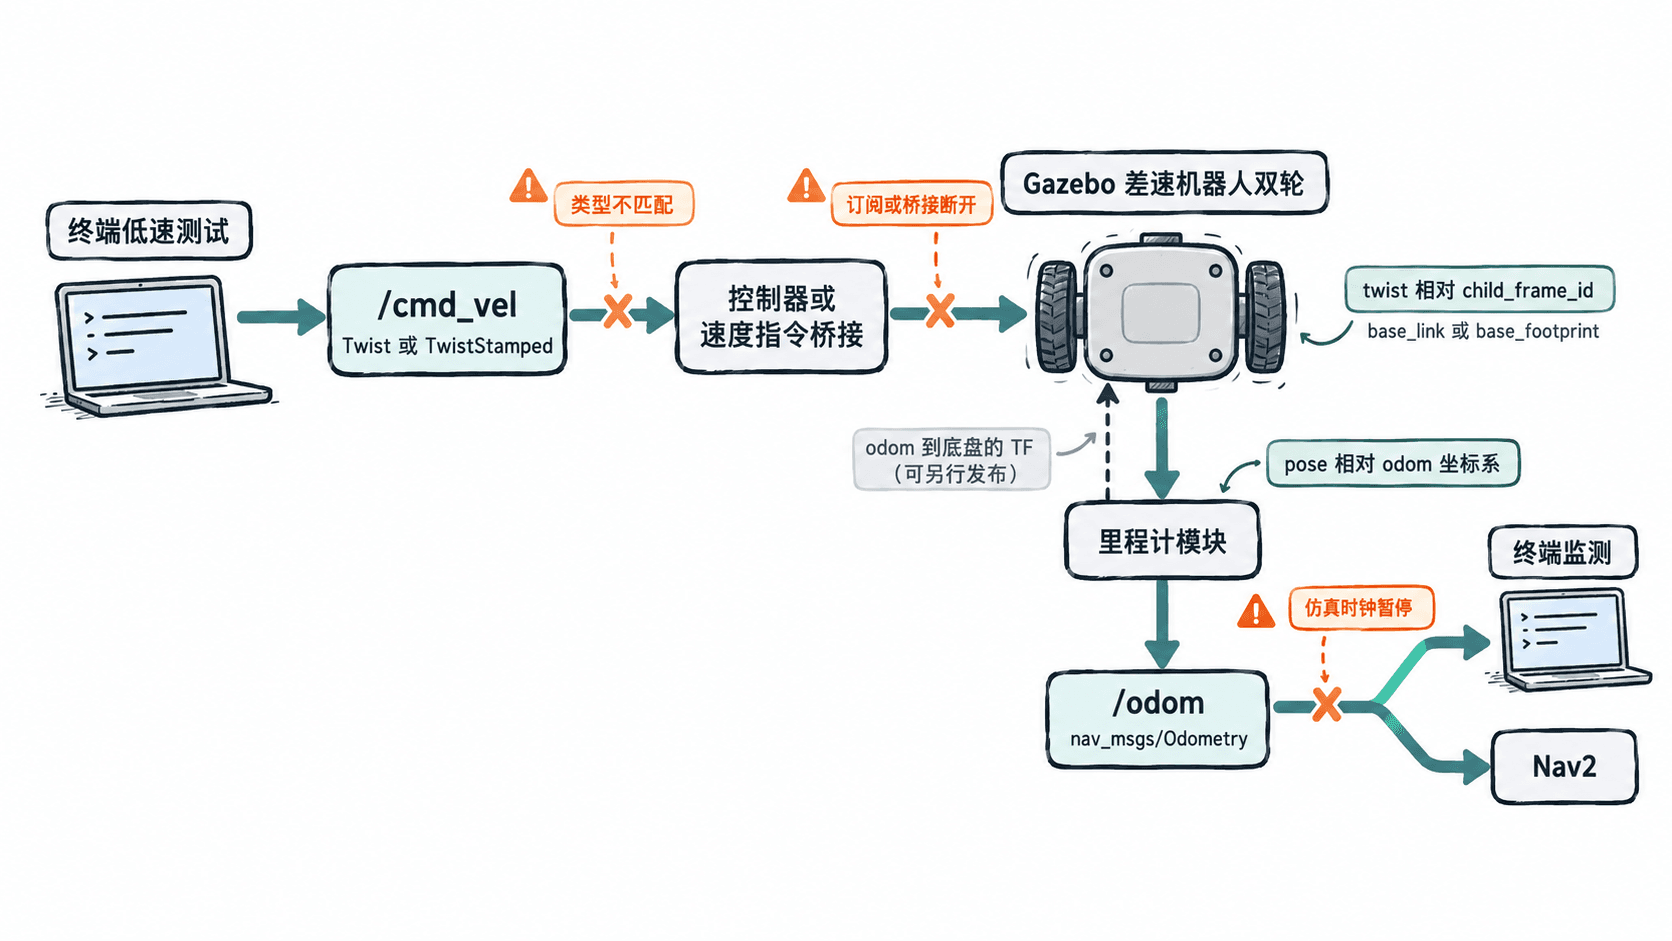
底盘收到了速度命令,不代表机器人一定会运动。本课用 ROS 2 命令行核对 /cmd_vel 与 /odom 的消息、订阅者和坐标系,再在仿真中发送两秒低速命令,对照位置与速度变化,确认导航需要的控制与反馈链路已经接通。
学习目标
- 查明
/cmd_vel的实际消息类型、订阅节点和命令去向。 - 正确读取
/odom中的位置、线速度、角速度及参考坐标系。 - 用有界低速测试验证底盘响应,并识别常见断链原因。
找到真正的速度命令入口
以下以 Ubuntu 24.04、ROS 2 Jazzy 为例。先启动 Gazebo 仿真、机器人控制节点和必要的 ROS 工作区环境;停止正在执行的 Nav2 导航目标和遥控发布者,防止多路速度命令互相覆盖。在新的终端执行:
source /opt/ros/jazzy/setup.bash
# 如使用自建工作区,还需 source 该工作区的 install/setup.bash
ros2 topic type /odom
ros2 topic type /cmd_vel
ros2 topic info /cmd_vel
预期输出(示例采用 Twist,数量随运行节点变化):
nav_msgs/msg/Odometry
geometry_msgs/msg/Twist
Type: geometry_msgs/msg/Twist
Publisher count: <N>
Subscription count: <N>
Subscription count 至少应为 1,且接收者必须确实连接到底盘控制链路。ROS 2 Jazzy 的 Nav2 常见配置使用 geometry_msgs/msg/Twist,而部分 ros2_control 差速控制器接收 geometry_msgs/msg/TwistStamped,甚至使用 /diff_drive_controller/cmd_vel 等带命名空间的话题。以当前系统实际发现的类型与话题为准;只有发布者、没有底盘订阅者,不能算接口接通。
读懂 /odom 的位姿与速度
/odom 应为 nav_msgs/msg/Odometry。其中 pose.pose.position 是 header.frame_id 坐标系下的位置,通常是 odom;twist.twist.linear.x 和 twist.twist.angular.z 是 child_frame_id 坐标系下的前进速度(m/s)与偏航角速度(rad/s),车体帧可能是 base_link 或 base_footprint。停稳时,这两个速度应接近零。
# 依次查看一帧消息的关键字段,数值随机器人状态变化
ros2 topic echo /odom --once --field header.frame_id
ros2 topic echo /odom --once --field child_frame_id
ros2 topic echo /odom --once --field pose.pose.position
ros2 topic echo /odom --once --field twist.twist
预期输出(按上述顺序摘取字段;尖括号为实际数值占位):
odom
base_link
x: <X>
y: <Y>
z: <Z>
linear:
  x: <VX>
  y: <VY>
  z: <VZ>
angular:
  x: <WX>
  y: <WY>
  z: <WZ>
每条 echo 实际还可能输出消息分隔符;若 child_frame_id 为 base_footprint 也是常见配置。/odom 是连续运动估计,会累计漂移,不能当作全局地图定位结果。另用下面的命令观察频率,看到多次统计后按 Ctrl+C 结束:
ros2 topic hz /odom预期输出(节选):
average rate: <HZ><HZ> 是实测频率,例如配置为 30 Hz 时应接近 30;关键是持续有数据、频率接近本机配置值,而非必须等于某个统一数字。
发送两秒低速命令并对照反馈
先记下静止时 /odom 的 x、y。保持另一个终端持续观察 /odom,在命令终端执行以下完整 Bash 示例。它会按实际类型选择消息,以 10 Hz 发送 20 条 0.10 m/s 直行指令,再发送 10 条零速指令;等待订阅者最多 5 秒。对 TwistStamped 使用仿真时钟为每条消息更新时间戳。
TYPE=$(ros2 topic type /cmd_vel)
case "$TYPE" in
  geometry_msgs/msg/Twist)
    MOVE='{linear: {x: 0.10}, angular: {z: 0.0}}'
    STOP='{}'
    EXTRA=()
    ;;
  geometry_msgs/msg/TwistStamped)
    MOVE='{header: "auto", twist: {linear: {x: 0.10}, angular: {z: 0.0}}}'
    STOP='{header: "auto"}'
    EXTRA=(--use-sim-time)
    ;;
  *)
    echo "不支持的消息类型: $TYPE"
    exit 1
    ;;
esac
# -t 限制消息条数,-p 100 避免打印大量重复消息
ros2 topic pub "${EXTRA[@]}" -r 10 -t 20 -p 100 --max-wait-time-secs 5 /cmd_vel "$TYPE" "$MOVE"
ros2 topic pub "${EXTRA[@]}" -r 10 -t 10 -p 100 --max-wait-time-secs 5 /cmd_vel "$TYPE" "$STOP"
预期输出(发现匹配订阅者、正常开始发送时的主要提示):
publisher: beginning loop
publisher: beginning loop这两行只证明发布过程开始,不能证明底盘确实执行。验收应同时满足:运动阶段 twist.twist.linear.x 由接近零变为正值,angular.z 仍接近零;pose.pose.position 的平面位置发生变化;零速指令后速度重新接近零。按 0.10 m/s 匀速行驶 2 秒,理论位移约 0.20 m,但加速度限制与通信启动延迟会使实际位移略小。不要只看某一帧速度,需对照命令前后的坐标及运动过程。
用异常现象锁定断点
| 现象 | 优先检查及修复 |
|---|---|
/cmd_vel 没有订阅者 |
用 ros2 topic list -t 查控制器真正接收的话题;检查重映射、控制器是否激活以及 ros_gz_bridge 的方向和消息类型。 |
| 订阅者存在但底盘不动 | 核对命令类型与控制器输入是否一致;检查 Gazebo 是否暂停、底盘限速或急停是否生效,并排除其他发布者覆盖命令。 |
机器人动了而 /odom 不变 |
排查里程计发布节点、Gazebo 到 ROS 的桥接以及 /clock 是否更新;不要把仿真中的真实位姿误认为 /odom。 |
/odom 更新但 Nav2 报坐标变换错误 |
检查消息的 header.frame_id、child_frame_id 与实际 TF 是否一致,并确保 odom 到机器人底盘帧的变换可查询、时间戳与仿真时钟一致。 |
通过验收的最低条件是:消息类型匹配、有真实接收者、命令能够引起位置与速度变化、停止后反馈归零。即使 /odom 本身正常,Nav2 仍需有效的 odom 到底盘帧 TF;两者应分别验证。